Créer votre compte CubeMars

Lors du choix d'un moteur BLDC (moteur à courant continu sans balais) pour un robot, les ingénieurs doivent prendre en compte bien plus que le couple, la vitesse, les dimensions et la consommation électrique. Ils doivent également déterminer comment le contrôleur obtient les informations sur la position du rotor et régule le mouvement du moteur.
La méthode de retour d'information influence directement le comportement au démarrage, le fonctionnement à basse vitesse, la fluidité du mouvement, les performances de positionnement et la complexité du système de commande. Ces facteurs sont particulièrement importants pour les bras robotisés, les robots humanoïdes, les robots quadrupèdes et les autres systèmes nécessitant des mouvements reproductibles ou une commande coordonnée de plusieurs articulations.
Deux approches courantes de commande des moteurs sont la commande sans capteur et la commande basée sur un codeur.
Commande sans capteur : estime la position ou la vitesse du rotor à partir de mesures électriques et d'un modèle du moteur, sans utiliser de capteur dédié à la position du rotor pour la commutation.
Commande basée sur un codeur : utilise un codeur pour mesurer la position du rotor. Selon l'architecture du système, ce retour d'information peut servir à la commutation, à la régulation de vitesse ou à la commande de position en boucle fermée.
Chaque approche convient à des applications différentes. La commande sans capteur peut réduire le nombre de composants matériels liés aux capteurs et simplifier le câblage, tandis que la commande basée sur un codeur présente généralement un avantage lorsque des informations fiables sur la position et une régulation précise du mouvement sont nécessaires.
Pour les fabricants de robots et les intégrateurs de systèmes, l'objectif n'est pas simplement de déterminer quelle approche est la plus avancée, mais de choisir l'architecture de retour d'information la mieux adaptée au profil de mouvement, aux exigences de performance et à la conception du système.
La commande sans capteur d'un moteur BLDC estime la position ou la vitesse du rotor à partir des caractéristiques électriques du moteur pendant son fonctionnement, sans utiliser de capteur dédié à la position du rotor pour la commutation sans capteur.
Selon l'algorithme de commande, le contrôleur peut exploiter la force contre-électromotrice (FCEM), la tension de phase, le courant de phase ou d'autres caractéristiques électriques pour déterminer l'état de fonctionnement du rotor.
2.1 Fonctionnement de la commande sans capteur
Lorsqu'un moteur BLDC tourne, les aimants permanents se déplacent par rapport aux enroulements du stator et génèrent une force contre-électromotrice. Le contrôleur analyse ces signaux électriques afin d'estimer la position du rotor et de déterminer le moment approprié pour la commutation.
Les différentes stratégies de commande sans capteur reposent sur différentes méthodes d'estimation. Par exemple, la détection traditionnelle de la force contre-électromotrice fonctionne généralement mieux lorsque le moteur atteint une vitesse permettant d'obtenir un signal identifiable. D'autres algorithmes peuvent couvrir une plage de fonctionnement plus large, mais leurs performances dépendent du modèle du moteur, du matériel du contrôleur et de la mise en œuvre de l'algorithme.
L'un des avantages potentiels de la commande sans capteur est la réduction du travail d'intégration lié aux capteurs. Puisque la commutation ne dépend pas d'un capteur de position dédié, l'assemblage du moteur peut nécessiter moins de dispositifs de fixation pour les capteurs et moins de câbles de connexion.
Cependant, la commande sans capteur ne signifie pas que le contrôleur mesure directement la position du rotor. Il continue de l'estimer à partir des caractéristiques électriques du moteur ; des limites peuvent donc apparaître dans certaines conditions de fonctionnement.
2.2 Dans quels cas la commande sans capteur est-elle adaptée ?
La commande sans capteur peut convenir lorsque l'application privilégie une conception compacte, un câblage simplifié ou la régulation de vitesse plutôt qu'un retour d'information précis sur la position.
Ses avantages potentiels comprennent :
Réduction du matériel de détection : la commutation sans capteur ne nécessite pas de capteur dédié à la position du rotor.
Simplification du câblage : des câbles supplémentaires entre le moteur et le contrôleur pour les capteurs peuvent ne pas être nécessaires.
Plus grande flexibilité d'intégration mécanique : moins de travail peut être nécessaire pour installer et aligner un capteur de commutation séparé.
Avantages potentiels en matière d'encombrement et de coût : les bénéfices réels dépendent du moteur, du contrôleur et des exigences de l'application.
Ces caractéristiques peuvent être intéressantes pour les projets intégrant des moteurs sans carcasse dans des mécanismes robotiques personnalisés. Par exemple, les moteurs couple sans carcasse à rotor interne de la série RI et les moteurs couple sans carcasse à rotor externe de la série RO de CubeMars peuvent être utilisés dans des systèmes mécaniques développés par les clients. Les ingénieurs peuvent évaluer différentes méthodes de détection du rotor et de commutation en fonction de la configuration du moteur choisi et des capacités du contrôleur.
Il convient de noter que la suppression d'un capteur ne simplifie pas nécessairement l'ensemble du système. Le contrôleur doit toujours être compatible avec le moteur sélectionné et fonctionner de manière fiable sur toute la plage de vitesses et de charges visée.
2.3 Limites de la commande sans capteur au démarrage et à basse vitesse
La commande sans capteur doit faire l'objet d'une attention particulière lorsque le moteur doit démarrer à l'arrêt, fonctionner à très basse vitesse ou réagir à des variations de charge.
Comportement au démarrage
À l'arrêt, la détection traditionnelle de la force contre-électromotrice ne permet pas de déterminer directement la position du rotor à partir de la force contre-électromotrice générée par la rotation, car le signal est absent ou trop faible pour être détecté de manière fiable. Le contrôleur peut donc avoir besoin d'une procédure d'alignement du rotor, d'une estimation de sa position initiale ou d'une autre stratégie de démarrage. Les résultats réels dépendent de l'algorithme et des conditions d'application.
Fonctionnement à basse vitesse
À basse vitesse, les signaux électriques utilisés pour estimer la position du rotor peuvent être faibles et plus sensibles au bruit et aux interférences externes. Dans certaines stratégies de commande, cela peut affecter la commutation et la fluidité du mouvement.
Variations de charge
Des variations soudaines de charge peuvent également compliquer l'estimation de l'état du rotor par le contrôleur. Les performances dépendent de l'algorithme d'estimation, des paramètres du moteur, du réglage du contrôleur et des conditions réelles de fonctionnement. Pour les articulations robotiques qui se déplacent lentement, inversent fréquemment leur sens de rotation ou démarrent sous charge, la commande sans capteur doit être validée dans des conditions réelles de fonctionnement, plutôt que d'être évaluée uniquement à partir de résultats en régime établi à vitesse moyenne ou élevée.
La commande basée sur un codeur fournit au contrôleur des informations mesurées sur la position du rotor. Selon le type de codeur et l'architecture du système de commande, ce retour d'information peut servir à la commutation, à la régulation de vitesse et à la commande de position en boucle fermée.
3.1 Fonctionnement du retour d'information du codeur
Un codeur convertit le mouvement du rotor en signaux électriques ou en données numériques de position. Le contrôleur traite ces informations pour déterminer la position du rotor et, selon la configuration du système, calculer la vitesse et réguler le mouvement.
Les types de codeurs courants comprennent :
Codeur incrémental : émet des signaux représentant le déplacement relatif. Après le démarrage, le système peut nécessiter une procédure de référencement ou un calibrage du point de référence afin d'établir une position connue.
Codeur absolu : fournit une valeur de position dans sa plage de mesure, permettant au contrôleur de connaître la position sans nécessairement devoir faire tourner le moteur pour rechercher d'abord un point de référence.
Il ne faut pas confondre la résolution du codeur avec la précision de positionnement du système complet. Les performances réelles dépendent également de la qualité du capteur, de son montage, des jeux mécaniques, de la déformation élastique de la structure, du calibrage et du réglage de la boucle de commande.
3.2 Pourquoi le retour d'information du codeur est-il important pour les articulations robotiques ?
La commande basée sur un codeur mérite d'être privilégiée lorsqu'une articulation robotique doit suivre une trajectoire définie, maintenir une position cible ou reproduire des mouvements sous des charges variables.
En mesurant la position, le contrôleur peut comparer la position cible à la position mesurée et ajuster le fonctionnement du moteur afin de réduire l'écart entre les deux.
Par exemple, un bras robotisé industriel peut devoir se déplacer lentement tout en transportant une pièce, s'arrêter à un angle défini et répéter la même opération tout au long de la production. Dans ce cas, le retour de position aide le système à réguler le mouvement de manière cohérente.
Le retour d'information du codeur peut également faciliter la commande coordonnée de plusieurs axes. Le résultat final dépend toutefois de l'ensemble de l'architecture de commande, notamment du variateur, du système de communication, de la structure mécanique et du logiciel de commande du mouvement.
3.3 Retour d'information côté moteur ou côté sortie
Un point souvent négligé concernant les moteurs d'articulation robotique est que la position de l'arbre moteur ne correspond pas nécessairement à celle de la sortie mécanique finale.
Dans un actionneur à réducteur, le codeur peut mesurer la position du rotor du moteur. La relation entre cette mesure et la position réelle de l'articulation dépend également du rapport de réduction, du jeu mécanique et de la déformation élastique.
Ce point est particulièrement important lors de l'évaluation d'actionneurs intégrés. Par exemple, les actionneurs de la série AK et les moteurs quasi-direct-drive de la série AKE de CubeMars présentent différents niveaux d'intégration mécanique. Lorsqu'ils sont utilisés dans des articulations robotiques, les ingénieurs doivent vérifier la configuration précise du codeur et déterminer si le retour d'information disponible répond aux exigences de commande de position au niveau de la sortie finale.
Un codeur intégré peut simplifier la conception du système de retour d'information, mais il n'élimine pas automatiquement les erreurs de positionnement mécanique.
La principale différence entre les deux approches réside dans la manière dont les informations sur la position du rotor sont obtenues et utilisées pour commander le mouvement.
| Critère de comparaison | Commande sans capteur | Commande basée sur un codeur |
| Informations sur la position du rotor | Estimées à partir de mesures électriques ou d'un modèle du moteur | Mesurées par un codeur |
| Capteur de position dédié nécessaire ? | Non requis pour la commutation sans capteur | Nécessaire |
| Comportement au démarrage | Dépend de la méthode d'estimation et de la stratégie de démarrage | Le retour de position est disponible une fois le codeur initialisé et en fonctionnement normal |
| Fonctionnement à basse vitesse | Certaines méthodes d'estimation rencontrent des difficultés à basse vitesse | Fournit généralement des informations plus directes sur la position |
| Capacité de commande de position | Nécessite une méthode d'estimation de position et une architecture de commande adaptées | Adaptée à la commande de position en boucle fermée |
| Matériel et câblage | Potentiellement plus simples | Nécessite un codeur supplémentaire et une interface adaptée |
| Intégration du système | Dépend du contrôleur et de l'algorithme d'estimation | Le montage du codeur, sa configuration et l'intégration du retour d'information doivent être pris en compte |
| Applications typiques | Applications privilégiant la rotation, la régulation de vitesse ou la réduction du matériel de détection | Applications nécessitant un retour de position mesuré et une régulation précise du mouvement |
Ce tableau constitue une référence générale et non un classement absolu des performances. Les algorithmes sans capteur peuvent présenter des différences importantes, et les performances de la commande basée sur un codeur dépendent également de la conception du codeur, du contrôleur et du système mécanique. Le choix final doit tenir compte de la plage de fonctionnement et des objectifs de commande de l'application.
Les différents types de moteurs robotiques présentent des exigences différentes en matière de retour d'information. La solution la plus adaptée dépend des caractéristiques du mouvement, des performances de positionnement, des conditions de démarrage et de l'architecture de commande, et pas simplement de la catégorie du robot.
5.1 Bras robotisés et robots collaboratifs
Les moteurs pour robots collaboratifs et les moteurs pour bras robotisés nécessitent généralement des trajectoires articulaires contrôlées, un positionnement reproductible et une coordination multiaxe.
Lorsqu'une application nécessite un retour de position mesuré, notamment pour les mouvements à basse vitesse, le suivi précis d'une trajectoire ou le maintien d'une position articulaire cible, il est généralement préférable de privilégier la commande basée sur un codeur.
La commande sans capteur peut néanmoins être envisagée pour les mécanismes rotatifs auxiliaires ou les axes pour lesquels un retour de position précis n'est pas une exigence principale.
Pour les bras robotisés personnalisés, les ingénieurs peuvent envisager les moteurs couple sans carcasse à rotor interne de la série RI ou à rotor externe de la série RO de CubeMars, puis sélectionner un système de retour d'information et un contrôleur compatibles avec les performances visées. Cette approche offre une grande flexibilité d'intégration mécanique, mais la précision finale du système dépend toujours des caractéristiques de la transmission, du montage des capteurs et du réglage de la boucle de commande.
5.2 Robots humanoïdes et quadrupèdes
Les moteurs pour robots humanoïdes et les moteurs pour robots quadrupèdes doivent coordonner plusieurs articulations sous des charges en constante évolution. La marche, la course et le saut impliquent des accélérations rapides, des changements fréquents de direction et des perturbations externes importantes au niveau des articulations.
Le retour d'information du codeur peut faciliter la régulation de position et la coordination des mouvements. Toutefois, dans les systèmes commandés en force ou en couple, un codeur seul ne peut pas mesurer directement la force de contact ou le couple articulaire. Selon la stratégie de commande, le système peut également nécessiter une estimation du couple à partir du courant, des capteurs de force, des capteurs de couple ou d'autres méthodes de retour d'information.
Pour les articulations robotiques compactes, les ingénieurs peuvent évaluer les différentes options d'intégration proposées par les moteurs quasi-direct-drive de la série AKE et les actionneurs de la série AK de CubeMars. Le choix doit tenir compte du couple de sortie requis, de la conception mécanique, de la configuration des capteurs et de la compatibilité du contrôleur.
La commande sans capteur peut également convenir à certaines fonctions auxiliaires, mais sa fiabilité au démarrage, ses performances à basse vitesse et sa résistance aux perturbations de charge doivent être rigoureusement validées avant toute utilisation pour des mouvements articulaires exigeants.
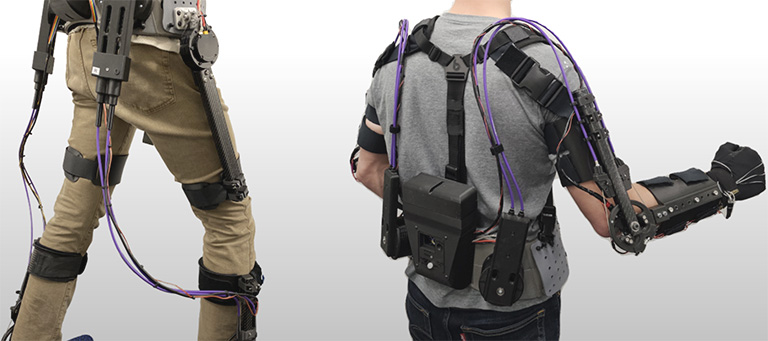
5.3 Robots exosquelettes
Les moteurs pour robots exosquelettes doivent synchroniser la puissance mécanique du moteur avec les mouvements humains. Leurs systèmes de commande peuvent devoir fournir une assistance fluide, réagir aux variations de charge articulaire et maintenir des mouvements prévisibles sur des cycles répétés.
Le retour d'information du codeur aide à suivre la position articulaire et à réguler le mouvement. Toutefois, le retour de position côté moteur ne représente pas nécessairement avec précision le mouvement réel de l'articulation de l'utilisateur et ne permet pas de déterminer directement la force d'interaction entre la personne et le dispositif. Selon les exigences de conception, des capteurs supplémentaires d'angle articulaire, des capteurs de force ou d'autres mécanismes de retour d'information peuvent être nécessaires.
La commande sans capteur peut être envisagée pour les fonctions auxiliaires ne nécessitant pas de retour de position articulaire précis. Pour les articulations principales d'assistance, les ingénieurs doivent évaluer attentivement le comportement au démarrage, la réponse à basse vitesse, la régulation du couple, le poids total de l'actionneur, le confort thermique et la sécurité en cas de charges inattendues.
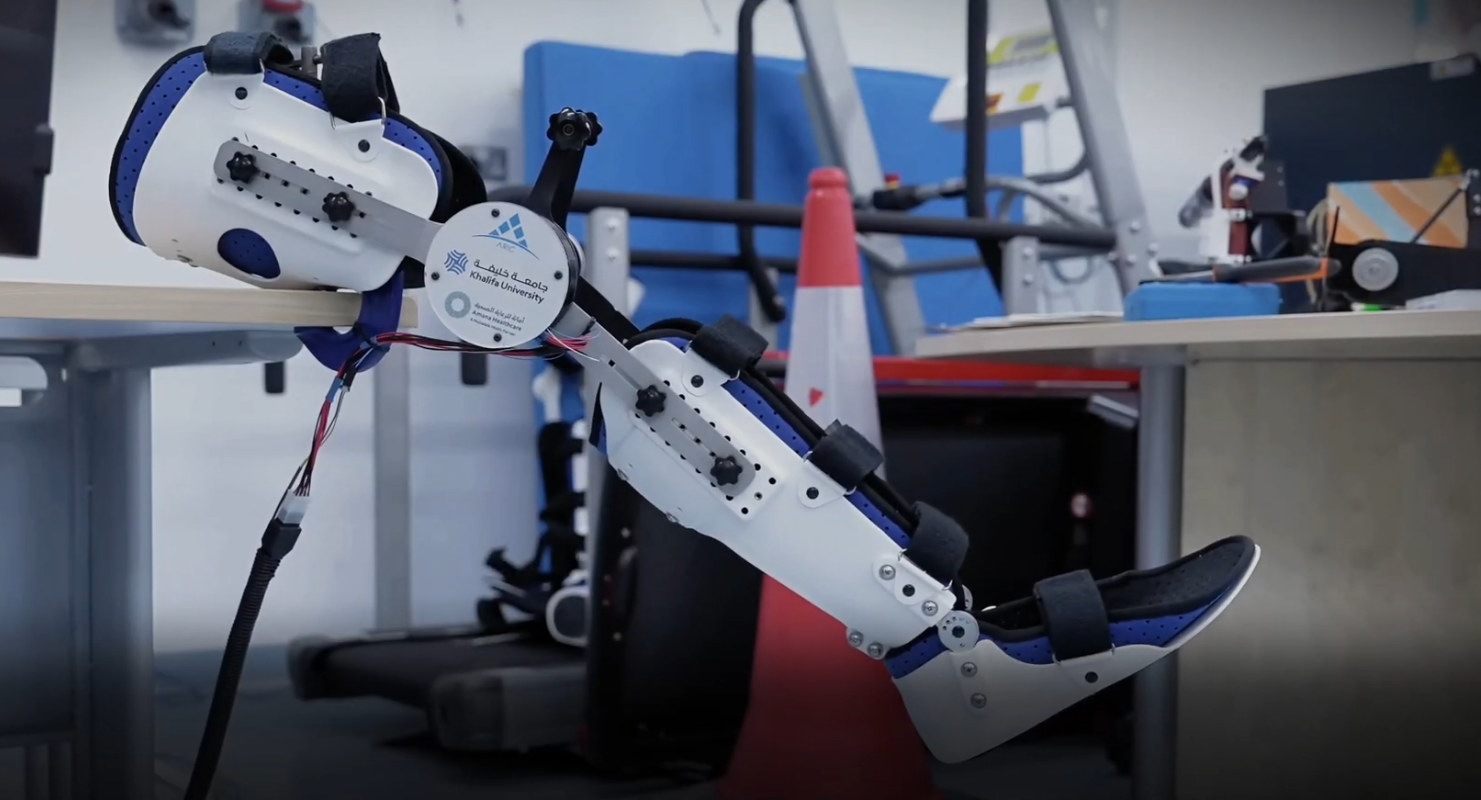
5.4 Robots industriels et équipements d'automatisation
Les moteurs pour robots industriels et les équipements d'automatisation peuvent nécessiter un positionnement reproductible, une régulation stable de la vitesse et une grande fiabilité pendant de longues périodes de production.
Pour les axes de positionnement, la commande basée sur un codeur fournit un retour de position mesuré qui aide le contrôleur à suivre les consignes de mouvement et à corriger les erreurs de position. La commande sans capteur peut être envisagée pour les mécanismes à rotation continue ou les entraînements auxiliaires ne nécessitant pas de mesure précise de la position.
Lors de l'intégration de moteurs sans carcasse dans des articulations industrielles personnalisées, les ingénieurs peuvent évaluer les moteurs des séries RI et RO de CubeMars en fonction de la vitesse cible, du couple, de la configuration du système de retour d'information et de l'espace d'installation disponible.
Les ingénieurs doivent distinguer la résolution du codeur de la précision réelle de positionnement du système. Le jeu du réducteur, la rigidité structurelle, le calibrage, les variations de charge et le réglage du contrôleur influencent tous le résultat final.
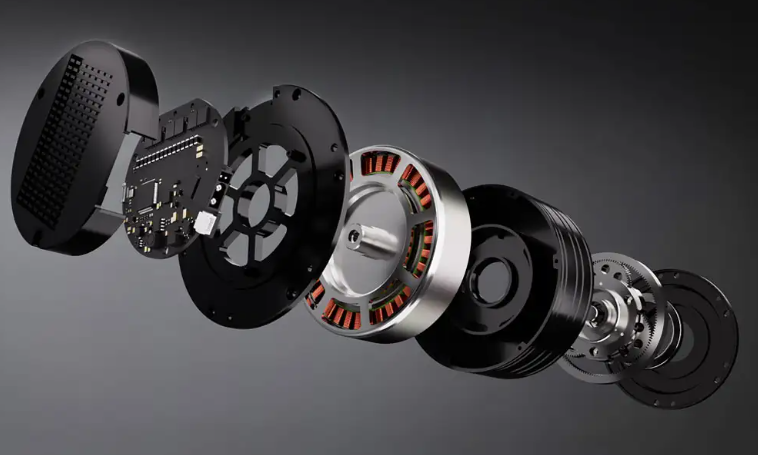
5.5 Robots médicaux et de rééducation
Les moteurs pour robots médicaux et de rééducation peuvent nécessiter des mouvements fluides à basse vitesse, des trajectoires reproductibles et une commande rigoureuse lors des interactions entre l'humain et le robot.
La commande basée sur un codeur aide à réguler la position et la vitesse, notamment lorsqu'un système doit suivre une trajectoire définie ou maintenir une position cible. Cependant, un retour de position précis n'équivaut pas à une mesure directe de la force et ne peut, à lui seul, garantir la sécurité des interactions entre l'humain et le robot.
Selon l'application, les ingénieurs peuvent également avoir besoin de capteurs de force ou de couple, d'un retour d'angle articulaire, de limites de mouvement et de mécanismes de gestion des défaillances.
La commande sans capteur peut convenir à certains mécanismes auxiliaires, mais ses performances à basse vitesse et son comportement au démarrage doivent répondre aux exigences de l'application. Le système complet doit également respecter les exigences de sécurité et les réglementations applicables à son utilisation prévue.
5.6 Robots d'inspection et robots mobiles autonomes
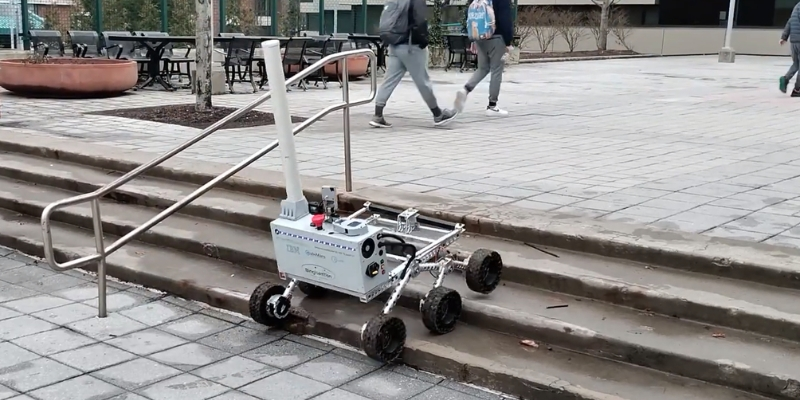
Les moteurs pour robots d'inspection peuvent équiper des plateformes mobiles, des bras robotisés, des nacelles de caméra et des mécanismes de positionnement dédiés. Les exigences en matière de retour d'information peuvent varier considérablement d'un sous-système à l'autre.
Pour les entraînements de roues d'une plateforme mobile, la régulation de vitesse peut être plus importante que la mesure précise de la position du rotor. Si une méthode de commande BLDC sans capteur fonctionne de manière fiable sur toute la plage de vitesses et de charges requise, elle peut être envisagée.
Pour le bras d'un robot d'inspection ou un mécanisme de positionnement de caméra, le positionnement angulaire précis et la fluidité des mouvements à basse vitesse peuvent être plus importants. Le retour d'information du codeur aide le contrôleur à suivre les positions cibles et à corriger les erreurs de mouvement.
Lors de l'évaluation des solutions, il convient de prendre en compte le démarrage sous charge, la stabilité de la vitesse, la disponibilité du retour d'information, la compatibilité des communications, le cycle de service et les conditions environnementales. Différents axes d'un même robot peuvent nécessiter des approches de commande différentes.
5.7 Nacelles stabilisées et systèmes de mouvement de précision
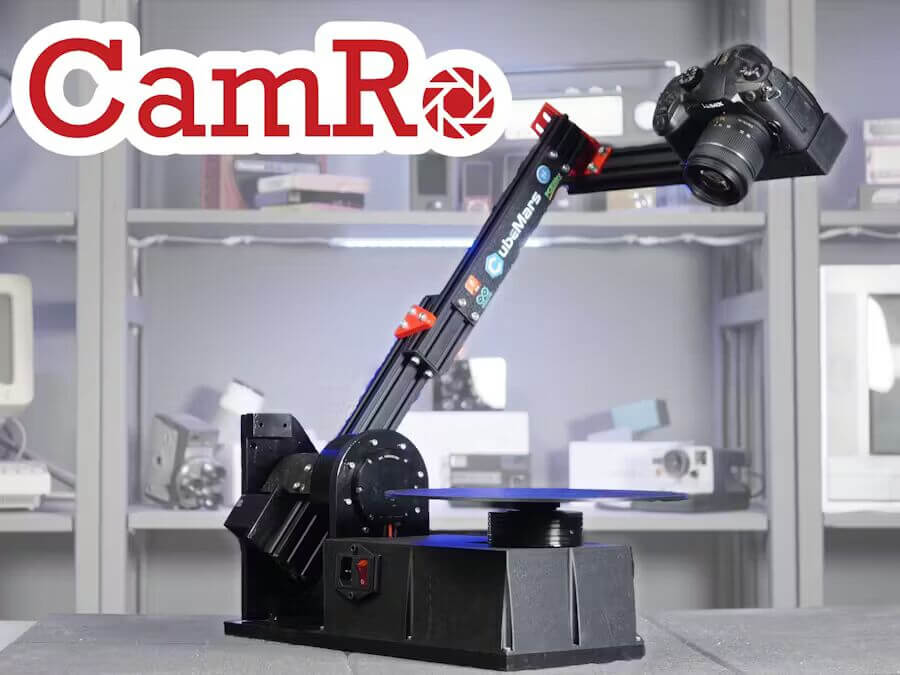
Les systèmes de nacelles stabilisées privilégient généralement la fluidité des mouvements, la stabilité à basse vitesse et la précision du positionnement angulaire.
Le retour d'information du codeur aide le contrôleur à suivre les positions cibles et à corriger les erreurs de mouvement. La solution appropriée dépend néanmoins de la conception du moteur, des algorithmes de commande, des exigences de stabilisation et de l'emplacement où la position est mesurée dans le système.
Les ingénieurs doivent également prendre en compte les frottements mécaniques, le couple d'encochage, les vibrations structurelles et les interactions entre la boucle de commande du moteur et le système global de stabilisation.
5.8 Comparaison des méthodes de retour d'information selon les applications robotiques
| Application robotique | Principales exigences de commande | Méthode de retour d'information à évaluer |
| Bras robotisés et robots collaboratifs | Suivi de position, positionnement reproductible, coordination multiaxe | Privilégier la commande basée sur un codeur pour les axes nécessitant des mouvements précis |
| Robots humanoïdes et quadrupèdes | Mouvements articulaires dynamiques, rejet des perturbations, commande coordonnée | Retour d'information du codeur ; ajouter un retour de couple ou de force si nécessaire |
| Robots exosquelettes | Coordination avec les mouvements humains, assistance fluide, réponse rapide | Retour de position articulaire basé sur un codeur ; ajouter des capteurs d'angle articulaire ou de force si nécessaire |
| Robots industriels et équipements d'automatisation | Positionnement reproductible, stabilité de la vitesse, fonctionnement continu | Utiliser une commande basée sur un codeur pour les axes de positionnement ; envisager une commande sans capteur pour les entraînements auxiliaires adaptés |
| Robots médicaux et de rééducation | Mouvements fluides, suivi de trajectoire, interaction contrôlée entre l'humain et le robot | Retour d'information du codeur, complété par d'autres capteurs si nécessaire |
| Robots d'inspection et robots mobiles | Régulation de vitesse, positionnement, adaptation à l'environnement | Envisager une commande sans capteur pour les entraînements de roues adaptés et une commande par codeur pour les mécanismes de précision |
| Nacelles stabilisées et systèmes de mouvement de précision | Mouvements fluides à basse vitesse, positionnement angulaire, stabilisation | Choisir l'architecture de retour d'information en fonction du moteur et du système de stabilisation |
Ces recommandations constituent des points de départ pour l'évaluation et non des règles absolues. Les algorithmes sans capteur diffèrent en matière de stratégie de démarrage, de performances à basse vitesse et de rejet des perturbations. Les performances des systèmes basés sur un codeur dépendent également de la qualité du codeur, de la conception mécanique et de la mise en œuvre du contrôleur.
Lors de l'évaluation des produits CubeMars, les ingénieurs peuvent envisager les moteurs couple sans carcasse des séries RI et RO, les moteurs quasi-direct-drive de la série AKE et les actionneurs de la série AK en fonction des besoins d'intégration du système. Avant de faire un choix définitif, il convient de vérifier la configuration des capteurs, les modes de commande pris en charge et la compatibilité du contrôleur pour le modèle concerné.
Choisir entre la commande sans capteur et la commande basée sur un codeur ne consiste pas simplement à déterminer si le moteur possède un capteur. Le moteur, le contrôleur, le matériel de retour d'information et la transmission mécanique doivent être compatibles entre eux.
6.1 Les capteurs Hall et les codeurs sont différents
Les capteurs Hall sont couramment utilisés pour fournir des informations sur la position du rotor nécessaires à la commutation. Ils peuvent répondre aux besoins de commutation de base dans certaines stratégies de commande, mais fournissent généralement des informations angulaires moins détaillées que les codeurs. Les codeurs offrent une mesure de position plus fine et sont donc couramment utilisés pour la commande de position en boucle fermée.
Cette distinction est particulièrement importante lors de la comparaison des configurations de moteurs. Par exemple, la version standard du CubeMars RO80 KV105 comprend des capteurs Hall, tandis que la version RO80 KV105 Lite n'en possède pas. Cela montre que les configurations de capteurs peuvent varier au sein d'une même série de produits. La version Lite peut convenir aux conceptions utilisant un contrôleur sans capteur compatible ou une autre méthode de retour d'information. Toutefois, l'absence de capteurs Hall ne signifie pas que le moteur est compatible avec tous les algorithmes de commande sans capteur.
Pages produits associées :
Lors du choix d'une configuration, les ingénieurs doivent vérifier la disposition précise des capteurs, la compatibilité du contrôleur, la stratégie de démarrage et la plage de vitesses de fonctionnement visée.
6.2 Intégration du codeur et compatibilité du contrôleur
Le codeur doit être compatible avec le contrôleur en termes d'interface électrique, de format de signal, de résolution, de méthode d'initialisation et de modes de commande pris en charge.
Certaines solutions d'actionneurs intégrés simplifient ce processus en incorporant le retour de position dans un système d'entraînement plus complet. La documentation des cartes de commande CubeMars pour les séries AK, AKE, AKA et AKH indique des configurations intégrées de codeurs absolus mono-tour. La résolution précise et les fonctions disponibles dépendent de la configuration du produit choisi.
Pour les concepteurs de systèmes, cette intégration peut réduire le travail nécessaire à la mise en place d'un système de retour d'information distinct. Il convient néanmoins de vérifier les spécifications du codeur et les modes de commande pris en charge pour le modèle et la version exacts, ainsi que la relation entre la position mesurée du moteur et la sortie mécanique finale.
Pour en savoir plus, consultez les pages produits des cartes de commande CubeMars.
6.3 Évaluer l'architecture complète du système d'entraînement
Avant de spécifier un moteur, les ingénieurs doivent déterminer l'architecture système requise par l'application :
Un moteur autonome associé à un contrôleur externe ;
Un moteur équipé de capteurs Hall et utilisé avec un variateur compatible ;
Un moteur équipé d'un codeur pour la commande de mouvement en boucle fermée ;
Un moteur avec réducteur ou une solution quasi-direct-drive ;
Un actionneur intégrant des dispositifs de retour d'information et une électronique de commande.
Ces options reposent sur des architectures système différentes, et les composants nécessaires varient selon le modèle. Un moteur avec réducteur n'intègre pas nécessairement un contrôleur, tandis qu'un moteur sans capteurs Hall peut tout de même fonctionner avec un contrôleur sans capteur compatible ou utiliser une autre méthode de retour d'information prise en charge.
Définir dès le début du processus de conception le niveau d'intégration requis peut réduire les risques liés à l'assemblage ultérieur, au réglage et à la compatibilité du système.
Avant de choisir une méthode de retour d'information, les ingénieurs doivent clarifier le profil de mouvement du moteur et les objectifs de commande.
7.1 Évaluer la plage de vitesses de fonctionnement
Si le moteur fonctionne principalement à des vitesses moyennes ou élevées, un algorithme de commande sans capteur adapté peut suffire.
Si le moteur doit démarrer de manière fiable sous charge, se déplacer à très basse vitesse ou inverser fréquemment son sens de rotation, il convient d'évaluer soigneusement les performances de l'algorithme dans ces conditions. Le retour d'information du codeur fournit généralement des informations plus directes sur la position du rotor.
7.2 Définir les exigences de positionnement
Si le système nécessite principalement une régulation de vitesse, la commande sans capteur peut suffire.
Si l'application exige un suivi précis de l'angle articulaire, des trajectoires de mouvement reproductibles ou une régulation de position en boucle fermée, la commande basée sur un codeur constitue généralement un point de départ plus adapté.
Il convient de définir la précision de positionnement au niveau de la sortie mécanique réelle, plutôt que de la déduire uniquement de la résolution du codeur.
7.3 Tenir compte des conditions de démarrage et des perturbations de charge
Déterminez si le moteur doit démarrer quelle que soit la position du rotor, démarrer sous une charge importante ou rester stable lorsque la demande de couple change brusquement.
Ces conditions peuvent révéler les limites de certaines méthodes d'estimation sans capteur. Il est recommandé de valider le moteur et le contrôleur sélectionnés dans des conditions aussi proches que possible de celles de l'application réelle.
7.4 Vérifier la compatibilité du contrôleur
Le contrôleur doit prendre en charge le moteur sélectionné et la méthode de retour d'information choisie.
Pour la commande sans capteur, vérifiez l'algorithme d'estimation pris en charge, les exigences relatives aux paramètres du moteur, la séquence de démarrage et les performances à basse vitesse.
Pour la commande basée sur un codeur, vérifiez le type de codeur, l'interface électrique, la résolution, le comportement à l'initialisation et les modes de commande pris en charge.
7.5 Évaluer le coût total du système
La commande sans capteur peut réduire les coûts liés au matériel de détection, mais le coût total du système dépend également du prix du contrôleur, de la difficulté du réglage de l'algorithme et des efforts de validation nécessaires.
La commande basée sur un codeur nécessite du matériel de retour d'information supplémentaire et un travail d'intégration, mais cet investissement peut être justifié lorsque la précision de positionnement, la répétabilité et l'efficacité du réglage sont essentielles.
La meilleure solution est celle qui équilibre les performances, la complexité et le coût tout en répondant aux exigences de l'application.
La commande sans capteur et la commande basée sur un codeur répondent à des besoins techniques différents.
La commande sans capteur estime la position ou la vitesse du rotor à partir des caractéristiques électriques du moteur, ce qui réduit la dépendance à un capteur dédié à la position du rotor. Pour les applications nécessitant principalement une rotation ou une régulation de vitesse, elle peut convenir si l'algorithme sélectionné couvre la plage de fonctionnement visée.
La commande basée sur un codeur fournit un retour de position mesuré et mérite généralement d'être privilégiée pour les systèmes robotiques nécessitant un positionnement en boucle fermée, des trajectoires reproductibles ou des mouvements fiables à basse vitesse.
Le choix final dépend des exigences de démarrage, de la plage de vitesses de fonctionnement, des besoins de positionnement, de la structure mécanique, de la compatibilité du contrôleur et du coût total du système.
Pour les fabricants de robots et les intégrateurs de systèmes, l'objectif n'est pas de choisir systématiquement l'option la plus complexe, mais d'adapter le moteur et l'architecture de retour d'information de chaque articulation ou axe d'entraînement aux exigences réelles de mouvement.
1. Quelle est la principale différence entre la commande sans capteur et la commande basée sur un codeur ?
La commande sans capteur estime la position ou la vitesse du rotor à partir de mesures électriques et d'un modèle du moteur. La commande basée sur un codeur utilise un codeur physique pour mesurer la position du rotor et transmettre ces informations au contrôleur.
2. La commande sans capteur d'un moteur BLDC convient-elle aux robots ?
Oui. La commande sans capteur peut convenir aux applications robotiques nécessitant principalement une rotation ou une régulation de vitesse. Son adéquation dépend des exigences de démarrage, des performances à basse vitesse, des variations de charge et de la nécessité éventuelle d'un retour de position précis.
3. La commande basée sur un codeur est-elle toujours plus précise ?
Pas nécessairement. Un codeur fournit un retour de position mesuré, mais la précision globale du positionnement dépend également de la qualité du codeur, des tolérances mécaniques, du jeu de la transmission, du calibrage et des performances de la boucle de commande.
4. Les capteurs Hall et les codeurs sont-ils identiques ?
Non. Les capteurs Hall fournissent généralement des informations sur la position du rotor pour la commutation, avec une résolution angulaire relativement grossière. Les codeurs fournissent des mesures de position plus détaillées et sont couramment utilisés pour la commande de position en boucle fermée.
5. Un moteur BLDC peut-il fonctionner sans capteurs Hall ?
Oui. Un moteur peut fonctionner sans capteurs Hall s'il est associé à un contrôleur compatible et à un algorithme de commande sans capteur approprié. D'autres méthodes de retour d'information prises en charge peuvent également être utilisées selon la conception. Le contrôleur doit répondre aux exigences de démarrage du moteur et à la plage de fonctionnement visée.
6. Quels produits CubeMars peuvent être utilisés dans des systèmes robotiques commandés par codeur ?
CubeMars propose différentes solutions de moteurs et d'actionneurs, notamment les moteurs sans carcasse des séries RI et RO, les moteurs quasi-direct-drive de la série AKE et les actionneurs de la série AK. L'architecture de retour d'information appropriée dépend du modèle sélectionné et de la conception globale du système. Consultez la documentation officielle pour connaître les spécifications du codeur et les modes de commande pris en charge.
7. Une articulation robotique doit-elle utiliser un moteur équipé de capteurs Hall ou d'un codeur ?
Commencez par définir les exigences de commande de l'articulation. Les capteurs Hall peuvent suffire à la commutation dans certaines conceptions, tandis que les applications nécessitant un retour de position précis requièrent généralement une architecture de retour d'information adaptée, basée sur un codeur.
Vérifiez également si le dispositif de retour d'information mesure la position du rotor du moteur ou celle de la sortie finale de l'articulation.


