Registrieren

Bei der Auswahl eines BLDC-Motors (bürstenloser Gleichstrommotor) für einen Roboter müssen Ingenieure mehr als nur Drehmoment, Drehzahl, Abmessungen und Leistungsaufnahme berücksichtigen. Sie müssen auch bestimmen, wie der Controller Informationen über die Rotorposition erhält und die Motorbewegung regelt.
Die Rückführungsmethode beeinflusst unmittelbar das Anlaufverhalten, den Betrieb bei niedrigen Drehzahlen, die Laufruhe, die Positionierleistung und die Komplexität des Regelungssystems. Diese Faktoren sind besonders wichtig für Roboterarme, humanoide Roboter, vierbeinige Roboter und andere Systeme, die wiederholgenaue Bewegungen oder die koordinierte Steuerung mehrerer Gelenke erfordern.
Zwei gängige Ansätze zur Motorregelung sind die sensorlose Regelung und die encoderbasierte Regelung.
Sensorlose Regelung: Schätzt die Rotorposition oder Drehzahl anhand elektrischer Messwerte und eines Motormodells, ohne für die Kommutierung auf einen dedizierten Rotorpositionssensor angewiesen zu sein.
Encoderbasierte Regelung: Verwendet einen Encoder zur Messung der Rotorposition. Abhängig von der Systemarchitektur kann diese Rückmeldung für die Kommutierung, die Drehzahlregelung oder die geschlossene Positionsregelung genutzt werden.
Beide Ansätze eignen sich für unterschiedliche Anwendungen. Die sensorlose Regelung kann den sensorbezogenen Hardware- und Verkabelungsaufwand reduzieren. Die encoderbasierte Regelung bietet dagegen in der Regel Vorteile, wenn eine zuverlässige Positionsrückmeldung und eine präzise Bewegungsregelung erforderlich sind.
Für Roboterhersteller und Systemintegratoren besteht die entscheidende Aufgabe nicht einfach darin, den vermeintlich fortschrittlicheren Ansatz zu wählen. Vielmehr muss die Rückführungsarchitektur zum Bewegungsprofil, zu den Leistungsanforderungen und zum Systemdesign der jeweiligen Anwendung passen.
Die sensorlose BLDC-Motorregelung schätzt die Rotorposition oder Drehzahl anhand der elektrischen Eigenschaften des Motors während des Betriebs, ohne für die sensorlose Kommutierung auf einen dedizierten Rotorpositionssensor angewiesen zu sein.
Abhängig vom Regelungsalgorithmus kann der Controller die Gegen-EMK (elektromotorische Gegenkraft), die Phasenspannung, den Phasenstrom oder andere elektrische Eigenschaften auswerten, um den Betriebszustand des Rotors zu bestimmen.
2.1 Funktionsweise der sensorlosen Regelung
Wenn sich ein BLDC-Motor dreht, bewegen sich die Permanentmagnete relativ zu den Statorwicklungen und erzeugen eine Gegen-EMK. Der Controller analysiert diese elektrischen Signale, um die Rotorposition zu schätzen und den geeigneten Kommutierungszeitpunkt zu bestimmen.
Verschiedene sensorlose Regelungsstrategien verwenden unterschiedliche Schätzverfahren. Die herkömmliche Gegen-EMK-Erkennung funktioniert beispielsweise in der Regel am besten, sobald der Motor eine Drehzahl erreicht hat, bei der ein ausreichend deutliches Signal verfügbar ist. Andere Algorithmen können einen größeren Betriebsbereich abdecken. Die tatsächliche Leistung hängt jedoch vom Motormodell, der Controller-Hardware und der Implementierung des Algorithmus ab.
Ein möglicher Vorteil der sensorlosen Regelung ist der geringere Integrationsaufwand für Sensoren. Da die Kommutierung nicht von einem dedizierten Positionssensor abhängt, benötigt die Motorkonstruktion möglicherweise weniger Befestigungsmöglichkeiten für Sensoren und weniger Anschlussleitungen.
Sensorlose Regelung bedeutet jedoch nicht, dass der Controller die Rotorposition direkt misst. Stattdessen schätzt er die Position weiterhin anhand der elektrischen Eigenschaften des Motors. Unter bestimmten Betriebsbedingungen können daher Einschränkungen auftreten.
2.2 Wann ist die sensorlose Regelung geeignet?
Die sensorlose Regelung kann eine geeignete Option sein, wenn eine Anwendung eine kompakte Bauweise, eine einfachere Verkabelung oder eine Drehzahlregelung statt einer präzisen Positionsrückmeldung erfordert.
Mögliche Vorteile sind:
Weniger Sensorhardware: Für die sensorlose Kommutierung ist kein dedizierter Rotorpositionssensor erforderlich.
Vereinfachte Verkabelung: Zusätzliche Sensorkabel zwischen Motor und Controller sind möglicherweise nicht erforderlich.
Größere Flexibilität bei der mechanischen Integration: Der Aufwand für die Montage und Ausrichtung eines separaten Kommutierungssensors kann geringer ausfallen.
Potenzielle Vorteile bei Platzbedarf und Kosten: Die tatsächlichen Vorteile hängen vom Motor, dem Controller und den Anforderungen der jeweiligen Anwendung ab.
Diese Eigenschaften können für Projekte relevant sein, bei denen rahmenlose Motoren in kundenspezifische Robotermechanismen integriert werden. Beispielsweise können rahmenlose Innenläufer-Drehmomentmotoren der CubeMars RI-Serie und rahmenlose Außenläufer-Drehmomentmotoren der RO-Serie in kundenspezifisch entwickelten mechanischen Systemen eingesetzt werden. Ingenieure können unterschiedliche Rotorerkennungs- und Kommutierungsverfahren anhand der gewählten Motorkonfiguration und der Funktionen des Controllers bewerten.
Zu beachten ist, dass der Verzicht auf einen Sensor nicht zwangsläufig das gesamte System vereinfacht. Der Controller muss weiterhin mit dem ausgewählten Motor kompatibel sein und über den vorgesehenen Drehzahl- und Lastbereich zuverlässig arbeiten.
2.3 Einschränkungen der sensorlosen Regelung beim Anlauf und bei niedrigen Drehzahlen
Die sensorlose Regelung muss besonders sorgfältig bewertet werden, wenn ein Motor aus dem Stillstand anlaufen, bei sehr niedrigen Drehzahlen arbeiten oder auf wechselnde Lasten reagieren muss.
Anlaufverhalten
Im Stillstand kann die herkömmliche Gegen-EMK-Erkennung die Rotorposition nicht direkt anhand der durch die Drehung erzeugten Gegen-EMK bestimmen, da das Signal fehlt oder zu schwach für eine zuverlässige Erkennung ist. Der Controller benötigt daher möglicherweise eine Rotorausrichtung, eine Schätzung der Anfangsposition oder eine andere Anlaufstrategie. Die tatsächlichen Ergebnisse hängen vom Algorithmus und den Anwendungsbedingungen ab.
Betrieb bei niedrigen Drehzahlen
Bei niedrigen Drehzahlen können die zur Schätzung der Rotorposition verwendeten elektrischen Signale schwach und anfälliger für Rauschen und externe Störungen sein. Bei einigen Regelungsverfahren kann dies die Kommutierung und die Laufruhe beeinträchtigen.
Laständerungen
Auch plötzliche Laständerungen können die Schätzung des Rotorzustands durch den Controller erschweren. Die Leistung hängt vom Schätzalgorithmus, den Motorparametern, der Abstimmung des Controllers und den tatsächlichen Betriebsbedingungen ab. Bei Robotergelenken, die sich langsam bewegen, häufig die Drehrichtung wechseln oder unter Last anlaufen, sollte die sensorlose Regelung unter realen Betriebsbedingungen überprüft werden, statt sie ausschließlich anhand des stationären Betriebs bei mittleren oder hohen Drehzahlen zu beurteilen.
Die encoderbasierte Regelung versorgt den Controller mit gemessenen Informationen über die Rotorposition. Abhängig vom Encodertyp und der Architektur des Regelungssystems kann diese Rückmeldung für die Kommutierung, die Drehzahlregelung und die geschlossene Positionsregelung genutzt werden.
3.1 Funktionsweise der Encoder-Rückmeldung
Ein Encoder wandelt die Rotorbewegung in elektrische Signale oder digitale Positionsdaten um. Der Controller verarbeitet diese Informationen, um die Rotorposition zu bestimmen und je nach Systemkonfiguration die Drehzahl zu berechnen und die Bewegung zu regeln.
Zu den gängigen Encodertypen gehören:
Inkrementalgeber: Gibt Signale aus, die die relative Bewegung darstellen. Nach dem Einschalten kann eine Referenzfahrt oder eine Kalibrierung anhand eines Referenzpunkts erforderlich sein, um eine bekannte Position festzulegen.
Absolutwertgeber: Liefert einen Positionswert innerhalb seines Messbereichs. Dadurch kann der Controller die Position bestimmen, ohne den Motor zunächst zwingend zu einem Referenzpunkt bewegen zu müssen.
Die Encoderauflösung darf nicht mit der Positioniergenauigkeit des Gesamtsystems verwechselt werden. Die tatsächliche Leistung wird auch durch die Sensorqualität, die Montage, das mechanische Spiel, die strukturelle Nachgiebigkeit, die Kalibrierung und die Abstimmung des Regelkreises beeinflusst.
3.2 Warum ist die Encoder-Rückmeldung für Robotergelenke wichtig?
Eine encoderbasierte Regelung sollte bevorzugt in Betracht gezogen werden, wenn ein Robotergelenk einer vorgegebenen Bewegungsbahn folgen, eine Zielposition halten oder Bewegungen unter wechselnden Lasten wiederholt ausführen muss.
Durch die Positionsmessung kann der Controller die Sollposition mit der gemessenen Position vergleichen und den Motorbetrieb anpassen, um die Abweichung zwischen beiden Werten zu verringern.
Beispielsweise muss ein Industrieroboterarm möglicherweise ein Werkstück langsam bewegen, an einem vorgegebenen Winkel anhalten und denselben Vorgang während der gesamten Produktion wiederholen. In diesem Fall unterstützt die Positionsrückmeldung eine gleichmäßige und reproduzierbare Bewegungsregelung.
Die Encoder-Rückmeldung kann auch die koordinierte Steuerung mehrerer Achsen unterstützen. Das endgültige Ergebnis hängt jedoch von der gesamten Regelungsarchitektur ab, einschließlich Antrieb, Kommunikationssystem, mechanischer Struktur und Bewegungssteuerungssoftware.
3.3 Motorseitige Rückmeldung vs. abtriebsseitige Rückmeldung
Ein häufig übersehener Aspekt bei Robotergelenkmotoren ist, dass die Position der Motorwelle nicht unbedingt mit der Position des mechanischen Endabtriebs übereinstimmt.
Bei einem Getriebeantrieb kann der Encoder die Position des Motorrotors messen. Das Verhältnis zwischen diesem Messwert und der tatsächlichen Gelenkposition wird zusätzlich durch die Getriebeübersetzung, das Umkehrspiel und elastische Verformungen beeinflusst.
Dies ist besonders bei der Bewertung integrierter Aktuatoren wichtig. Beispielsweise unterscheiden sich die AK-Serie-Aktuatoren und die quasi-direkt angetriebenen Motoren der CubeMars AKE-Serie hinsichtlich ihres mechanischen Integrationsgrads. Bei der Verwendung in Robotergelenken sollten Ingenieure die konkrete Encoderkonfiguration überprüfen und sicherstellen, dass die verfügbare Rückmeldung die Anforderungen an die Positionsregelung am Endabtrieb erfüllt.
Ein integrierter Encoder kann die Auslegung des Rückführungssystems vereinfachen, beseitigt jedoch nicht automatisch mechanisch bedingte Positionierfehler.
Der wesentliche Unterschied zwischen beiden Ansätzen liegt darin, wie Informationen über die Rotorposition gewonnen und für die Bewegungsregelung verwendet werden.
| Vergleichskriterium | Sensorlose Regelung | Encoderbasierte Regelung |
| Informationen zur Rotorposition | Werden aus elektrischen Messwerten oder einem Motormodell geschätzt | Werden mit einem Encoder gemessen |
| Dedizierter Positionssensor erforderlich? | Für die sensorlose Kommutierung nicht erforderlich | Erforderlich |
| Anlaufverhalten | Hängt vom Schätzverfahren und der Anlaufstrategie ab | Positionsrückmeldung ist verfügbar, sobald der Encoder initialisiert ist und ordnungsgemäß arbeitet |
| Betrieb bei niedrigen Drehzahlen | Einige Schätzverfahren stoßen bei niedrigen Drehzahlen an ihre Grenzen | Liefert im Allgemeinen direktere Positionsinformationen |
| Fähigkeit zur Positionsregelung | Erfordert ein geeignetes Positionsschätzverfahren und eine passende Regelungsarchitektur | Für die geschlossene Positionsregelung geeignet |
| Hardware und Verkabelung | Potenziell einfacher | Zusätzliche Encoder-Hardware und eine entsprechende Schnittstelle erforderlich |
| Systemintegration | Hängt vom Controller und vom Schätzalgorithmus ab | Encodermontage, Konfiguration und Integration der Rückmeldung müssen berücksichtigt werden |
| Typische Anwendungen | Anwendungen mit Schwerpunkt auf Rotation, Drehzahlregelung oder reduzierter Sensorhardware | Anwendungen mit Anforderungen an gemessene Positionsrückmeldung und präzise Bewegungsregelung |
Diese Tabelle dient als allgemeine Orientierung und stellt keine absolute Leistungsrangfolge dar. Sensorlose Algorithmen können sich erheblich unterscheiden. Auch die Leistung einer encoderbasierten Regelung hängt von der Auslegung des Encoders, des Controllers und des mechanischen Systems ab. Die endgültige Entscheidung sollte sich nach dem Betriebsbereich und den Regelungszielen der jeweiligen Anwendung richten.
Verschiedene Arten von Robotermotoren stellen unterschiedliche Anforderungen an die Rückführung. Die am besten geeignete Lösung hängt von den Bewegungseigenschaften, der Positionierleistung, den Anlaufbedingungen und der Regelungsarchitektur ab – nicht allein von der Roboterkategorie.
5.1 Roboterarme und kollaborative Roboter
Motoren für kollaborative Roboter und Roboterarmmotoren erfordern in der Regel kontrollierte Gelenkbewegungen, reproduzierbare Positionierung und die koordinierte Steuerung mehrerer Achsen.
Wenn eine Anwendung eine gemessene Positionsrückmeldung erfordert – insbesondere bei Bewegungen mit niedriger Drehzahl, präziser Bahnverfolgung oder beim Halten einer bestimmten Gelenkposition –, sollte die encoderbasierte Regelung in der Regel bevorzugt in Betracht gezogen werden.
Für Hilfsdrehmechanismen oder Achsen, bei denen eine präzise Positionsrückmeldung keine zentrale Anforderung ist, kann auch die sensorlose Regelung infrage kommen.
Für kundenspezifische Roboterarme können Ingenieure rahmenlose Innenläufer-Drehmomentmotoren der CubeMars RI-Serie oder rahmenlose Außenläufer-Drehmomentmotoren der RO-Serie in Betracht ziehen. Anschließend lassen sich geeignete Rückführungshardware und ein passender Controller entsprechend den angestrebten Leistungsanforderungen auswählen. Dies bietet erhebliche Flexibilität bei der mechanischen Integration. Die endgültige Systemgenauigkeit hängt jedoch weiterhin von den Eigenschaften des Getriebes, der Sensormontage und der Abstimmung des Regelkreises ab.
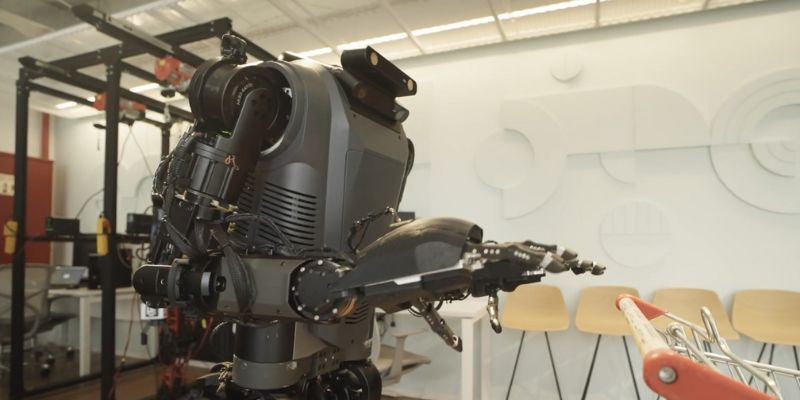
5.2 Humanoide und vierbeinige Roboter
Motoren für humanoide Roboter und Motoren für vierbeinige Roboter müssen mehrere Gelenke unter ständig wechselnden Lasten koordinieren. Beim Gehen, Laufen und Springen treten schnelle Beschleunigungen, häufige Richtungswechsel und erhebliche äußere Störungen an den Gelenken auf.
Die Encoder-Rückmeldung kann die Positionsregelung und die koordinierte Bewegung unterstützen. In kraft- oder drehmomentgeregelten Systemen kann ein Encoder allein jedoch weder die Kontaktkraft noch das Gelenkdrehmoment direkt messen. Abhängig von der Regelungsstrategie benötigt das System möglicherweise zusätzlich eine strombasierte Drehmomentschätzung, Kraftsensoren, Drehmomentsensoren oder andere Rückführungsverfahren.
Für kompakte Robotergelenke können Ingenieure die verschiedenen Integrationsmöglichkeiten der quasi-direkt angetriebenen Motoren der CubeMars AKE-Serie und der Aktuatoren der AK-Serie bewerten. Bei der Auswahl sollten das erforderliche Abtriebsdrehmoment, die mechanische Konstruktion, die Rückführungskonfiguration und die Kompatibilität mit dem Controller berücksichtigt werden.
Die sensorlose Regelung kann auch für bestimmte Hilfsfunktionen geeignet sein. Bevor sie jedoch für anspruchsvolle Gelenkbewegungen eingesetzt wird, sollten die Zuverlässigkeit beim Anlauf, die Leistung bei niedrigen Drehzahlen und die Widerstandsfähigkeit gegenüber Laststörungen gründlich überprüft werden.
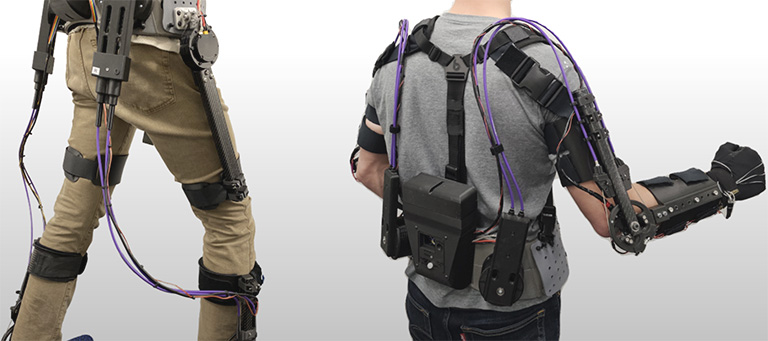
5.3 Exoskelett-Roboter
Motoren für Exoskelett-Roboter müssen die Motorausgabe mit den Bewegungen des Menschen koordinieren. Ihre Regelungssysteme müssen möglicherweise eine gleichmäßige Unterstützung gewährleisten, auf wechselnde Gelenkbelastungen reagieren und bei wiederholten Bewegungszyklen eine vorhersehbare Bewegung aufrechterhalten.
Die Encoder-Rückmeldung unterstützt die Erfassung der Gelenkposition und die Bewegungsregelung. Die motorseitige Positionsrückmeldung allein bildet jedoch möglicherweise nicht die tatsächliche Gelenkbewegung des Trägers vollständig ab und kann die Interaktionskraft zwischen Mensch und Gerät nicht direkt bestimmen. Abhängig von den Konstruktionsanforderungen können zusätzliche Gelenkwinkelsensoren, Kraftsensoren oder andere Rückführungsmechanismen erforderlich sein.
Für Hilfsfunktionen, die keine präzise Gelenkpositionsrückmeldung erfordern, kann die sensorlose Regelung in Betracht gezogen werden. Bei den primären Unterstützungsgelenken sollten Ingenieure das Anlaufverhalten, das Ansprechverhalten bei niedrigen Drehzahlen, die Drehmomentregelung, das Gesamtgewicht des Aktuators, den thermischen Komfort und die Sicherheit bei unerwarteten Lasten sorgfältig bewerten.
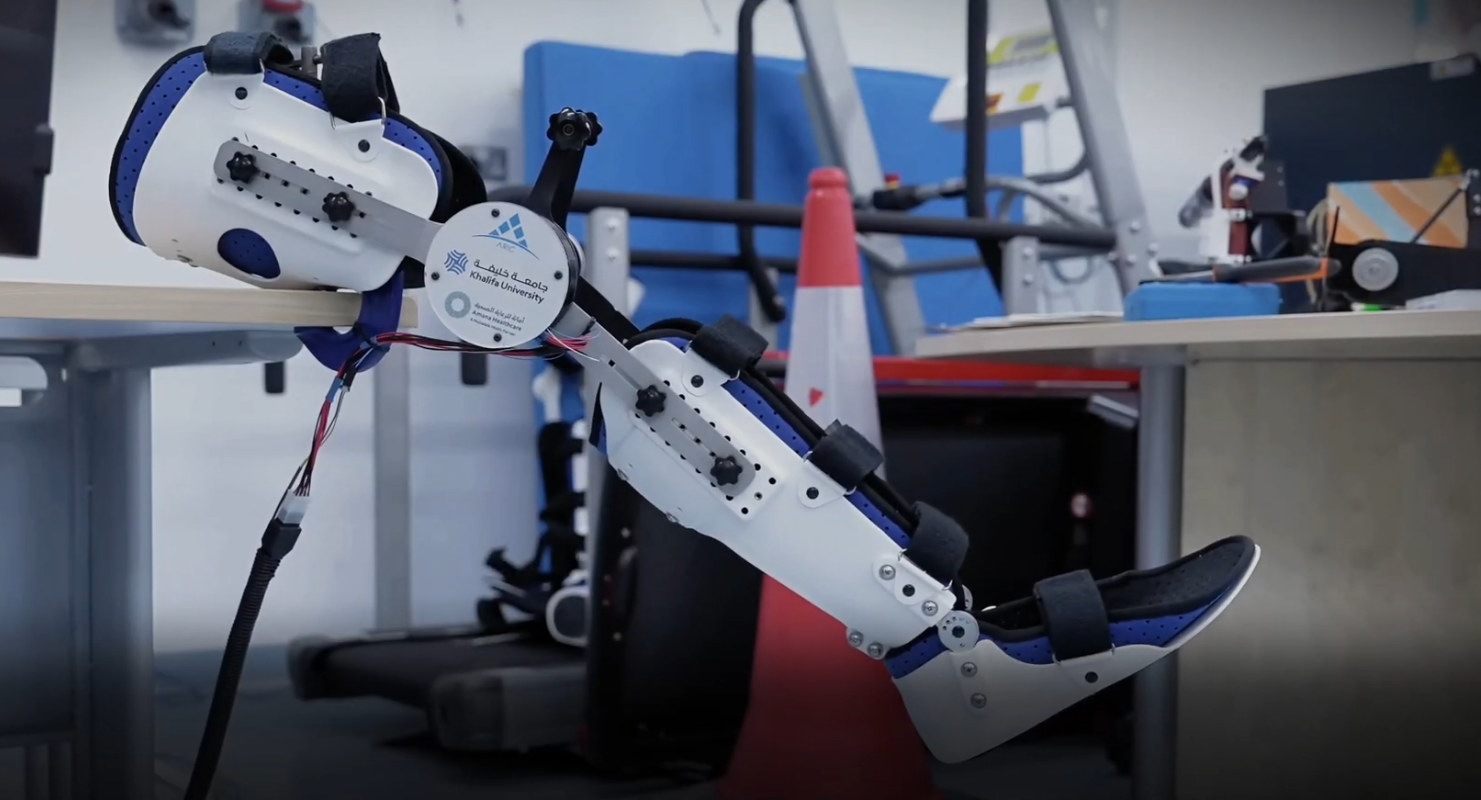
5.4 Industrieroboter und Automatisierungsanlagen
Motoren für Industrieroboter und Automatisierungsanlagen können eine reproduzierbare Positionierung, eine stabile Drehzahlregelung und einen zuverlässigen Betrieb über lange Produktionszyklen hinweg erfordern.
Bei Positionierachsen liefert die encoderbasierte Regelung gemessene Positionswerte, mit denen der Controller Bewegungsbefehle nachverfolgen und Positionsfehler korrigieren kann. Die sensorlose Regelung kann für kontinuierlich rotierende Mechanismen oder Hilfsantriebe in Betracht gezogen werden, die keine präzise Positionsmessung benötigen.
Bei der Integration rahmenloser Motoren in kundenspezifische Industrieantriebe können Ingenieure die Motoren der CubeMars RI- und RO-Serie anhand der angestrebten Drehzahl, des Drehmoments, der Rückführungskonfiguration und des verfügbaren Einbauraums bewerten.
Ingenieure sollten zwischen Encoderauflösung und tatsächlicher Positioniergenauigkeit des Systems unterscheiden. Getriebespiel, strukturelle Steifigkeit, Kalibrierung, Lastschwankungen und die Abstimmung des Controllers beeinflussen das Endergebnis.
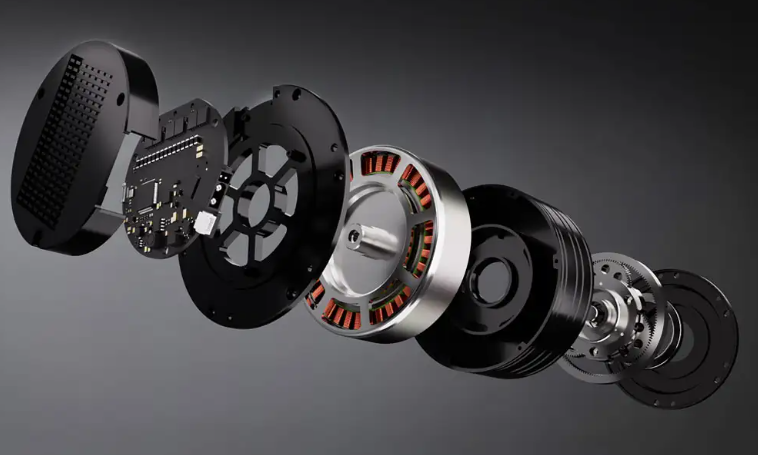
5.5 Medizinische und rehabilitative Roboter
Motoren für medizinische und rehabilitative Roboter können gleichmäßige Bewegungen bei niedrigen Drehzahlen, reproduzierbare Bewegungsbahnen und eine sorgfältige Regelung bei der Interaktion zwischen Mensch und Roboter erfordern.
Die encoderbasierte Regelung unterstützt die Positions- und Drehzahlregelung, insbesondere wenn ein System einer vorgegebenen Bewegungsbahn folgen oder eine Zielposition halten muss. Eine präzise Positionsrückmeldung ist jedoch nicht mit einer direkten Kraftmessung gleichzusetzen und kann für sich allein keine sichere Mensch-Roboter-Interaktion gewährleisten.
Abhängig von der Anwendung benötigen Ingenieure möglicherweise zusätzlich Kraft- oder Drehmomentsensoren, eine Gelenkwinkelrückmeldung, Bewegungsbegrenzungen und Mechanismen zur Fehlerbehandlung.
Die sensorlose Regelung kann für bestimmte Hilfsmechanismen geeignet sein. Ihre Leistung bei niedrigen Drehzahlen und ihr Anlaufverhalten müssen jedoch den Anforderungen der Anwendung entsprechen. Darüber hinaus muss das Gesamtsystem die geltenden Sicherheitsanforderungen und Vorschriften für den vorgesehenen Einsatzzweck erfüllen.
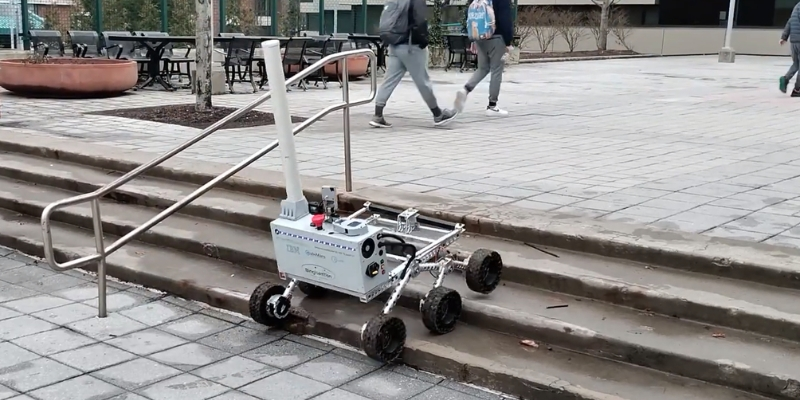
5.6 Inspektionsroboter und autonome mobile Roboter
Motoren für Inspektionsroboter können in mobilen Plattformen, Roboterarmen, Kameragimbals und speziellen Positioniermechanismen eingesetzt werden. Die Anforderungen an die Rückführung können sich zwischen den einzelnen Teilsystemen erheblich unterscheiden.
Bei Radantrieben einer mobilen Plattform kann die Drehzahlregelung wichtiger sein als eine präzise Messung der Rotorposition. Wenn eine sensorlose BLDC-Regelung über den erforderlichen Drehzahl- und Lastbereich zuverlässig arbeitet, kann sie in Betracht gezogen werden.
Bei einem Roboterarm oder einem Kamerapositionierungsmechanismus eines Inspektionsroboters können dagegen eine präzise Winkelpositionierung und gleichmäßige Bewegungen bei niedrigen Drehzahlen wichtiger sein. Die Encoder-Rückmeldung hilft dem Controller, Sollpositionen anzufahren und Bewegungsfehler zu korrigieren.
Bei der Bewertung verschiedener Optionen sollten der Anlauf unter Last, die Drehzahlstabilität, die Verfügbarkeit der Rückmeldung, die Kommunikationskompatibilität, der Arbeitszyklus und die Umgebungsbedingungen berücksichtigt werden. Verschiedene Achsen desselben Roboters können unterschiedliche Regelungsansätze erfordern.
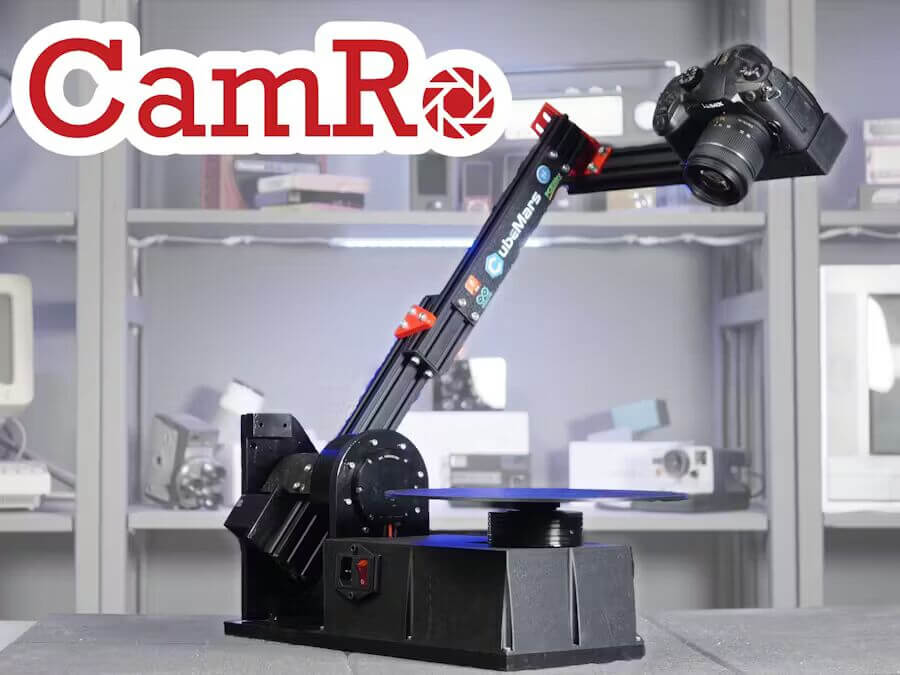
5.7 Gimbals und Präzisionsbewegungssysteme
Bei Gimbals stehen in der Regel gleichmäßige Bewegungen, stabile Funktion bei niedrigen Drehzahlen und eine präzise Winkelpositionierung im Vordergrund.
Die Encoder-Rückmeldung hilft dem Controller, Sollpositionen nachzuverfolgen und Bewegungsfehler zu korrigieren. Die geeignete Lösung hängt weiterhin von der Motorkonstruktion, den Regelungsalgorithmen, den Anforderungen an die Stabilisierung und der Position im System ab, an der die Rückmeldung erfasst wird.
Ingenieure sollten außerdem mechanische Reibung, Rastmoment, strukturelle Schwingungen und Wechselwirkungen zwischen dem Motorregelkreis und dem übergeordneten Stabilisierungssystem berücksichtigen.
5.8 Vergleich der Rückführungsverfahren für verschiedene Roboteranwendungen
| Roboteranwendung | Wesentliche Regelungsanforderungen | Zu bewertende Rückführungsmethode |
| Roboterarme und kollaborative Roboter | Positionsverfolgung, reproduzierbare Positionierung, Mehrachsenkoordination | Encoderbasierte Regelung für präzise Bewegungsachsen bevorzugen |
| Humanoide und vierbeinige Roboter | Dynamische Gelenkbewegungen, Störungsunterdrückung, koordinierte Regelung | Encoder-Rückmeldung; bei Bedarf Drehmoment- oder Kraftrückmeldung ergänzen |
| Exoskelett-Roboter | Koordination mit menschlichen Bewegungen, gleichmäßige Unterstützung, schnelle Reaktion | Encoderbasierte Gelenkrückmeldung; bei Bedarf Gelenkwinkel- oder Kraftsensoren ergänzen |
| Industrieroboter und Automatisierungsanlagen | Reproduzierbare Positionierung, Drehzahlstabilität, kontinuierlicher Betrieb | Encoderbasierte Regelung für Positionierachsen einsetzen; sensorlose Regelung für geeignete Hilfsantriebe in Betracht ziehen |
| Medizinische und rehabilitative Roboter | Gleichmäßige Bewegungen, Bahnverfolgung, kontrollierte Mensch-Roboter-Interaktion | Encoder-Rückmeldung, bei Bedarf ergänzt durch weitere Sensoren |
| Inspektionsroboter und mobile Roboter | Drehzahlregelung, Positionierung, Anpassungsfähigkeit an Umgebungsbedingungen | Sensorlose Regelung für geeignete Radantriebe und Encoderregelung für Präzisionsmechanismen in Betracht ziehen |
| Gimbals und Präzisionsbewegungssysteme | Gleichmäßige Bewegungen bei niedrigen Drehzahlen, Winkelpositionierung, Stabilisierung | Rückführungsarchitektur anhand des Motors und des Stabilisierungssystems auswählen |
Diese Empfehlungen dienen als Ausgangspunkt für die Bewertung und sind keine festen Regeln. Sensorlose Algorithmen unterscheiden sich hinsichtlich Anlaufstrategie, Leistungsfähigkeit bei niedrigen Drehzahlen und Störungsunterdrückung. Die Leistung encoderbasierter Systeme hängt ebenfalls von der Encoderqualität, der mechanischen Konstruktion und der Implementierung des Controllers ab.
Bei der Bewertung von CubeMars-Produkten können Ingenieure rahmenlose Drehmomentmotoren der RI/RO-Serie, quasi-direkt angetriebene Motoren der AKE-Serie und Aktuatoren der AK-Serie entsprechend den Anforderungen an die Systemintegration in Betracht ziehen. Vor der endgültigen Auswahl sollten die Sensorkonfiguration, die unterstützten Regelungsmodi und die Kompatibilität des jeweiligen Modells mit dem Controller überprüft werden.
Bei der Auswahl zwischen sensorloser und encoderbasierter Regelung geht es um mehr als die Frage, ob ein Motor über einen Sensor verfügt. Motor, Controller, Rückführungshardware und mechanisches Übertragungssystem müssen miteinander kompatibel sein.
6.1 Hall-Sensoren und Encoder sind nicht dasselbe
Hall-Sensoren werden häufig verwendet, um Positionsinformationen des Rotors für die Kommutierung bereitzustellen. Bei bestimmten Regelungsverfahren können sie die grundlegenden Anforderungen an die Kommutierung erfüllen, liefern jedoch in der Regel weniger detaillierte Positionsinformationen als Encoder. Encoder ermöglichen eine feinere Positionsmessung und werden daher häufig für die geschlossene Positionsregelung eingesetzt.
Dieser Unterschied ist besonders beim Vergleich verschiedener Motorkonfigurationen wichtig. Beispielsweise verfügt die Standardversion des CubeMars RO80 KV105 über Hall-Sensoren, während die Lite-Version des RO80 KV105 keine Hall-Sensoren besitzt. Dies zeigt, dass sich die Sensorkonfigurationen innerhalb derselben Produktserie unterscheiden können. Die Lite-Version kann für Konstruktionen geeignet sein, die einen kompatiblen sensorlosen Controller oder ein anderes Rückführungsverfahren verwenden. Das Fehlen von Hall-Sensoren bedeutet jedoch nicht, dass der Motor mit jedem sensorlosen Regelungsalgorithmus kompatibel ist.
Zugehörige Produktseiten:
Bei der Auswahl einer Konfiguration sollten Ingenieure die konkrete Sensoranordnung, die Kompatibilität mit dem Controller, die Anlaufstrategie und den vorgesehenen Drehzahlbereich überprüfen.
6.2 Encoderintegration und Kompatibilität mit dem Controller
Der Encoder muss hinsichtlich elektrischer Schnittstelle, Signalformat, Auflösung, Initialisierungsverfahren und unterstützter Regelungsmodi zum Controller passen.
Einige integrierte Aktuatorlösungen vereinfachen diesen Prozess, indem sie die Positionsrückmeldung in ein umfassenderes Antriebssystem integrieren. Die Dokumentation der Treiberplatinen von CubeMars für die AK-, AKE-, AKA- und AKH-Serie führt integrierte Konfigurationen mit Absolutwertgebern für eine Umdrehung auf. Die konkrete Auflösung und die verfügbaren Funktionen hängen von der gewählten Produktkonfiguration ab.
Für Systementwickler kann diese Integration den Aufwand für den Aufbau eines separaten Rückführungssystems verringern. Dennoch sollten die Encoderspezifikationen und die unterstützten Regelungsmodi für das genaue Modell und die jeweilige Version überprüft werden. Ebenso muss das Verhältnis zwischen der gemessenen Motorposition und dem mechanischen Endabtrieb berücksichtigt werden.
Weitere Informationen finden Sie auf den Produktseiten der CubeMars-Treiberplatinen.
6.3 Die gesamte Antriebsarchitektur bewerten
Vor der Festlegung auf einen Motor sollten Ingenieure die für die jeweilige Anwendung erforderliche Systemarchitektur bestimmen:
Ein eigenständiger Motor mit externem Controller;
Ein Motor mit Hall-Sensoren, der mit einem kompatiblen Antrieb betrieben wird;
Ein Motor mit Encoder für die geschlossene Bewegungsregelung;
Ein Getriebemotor oder eine quasi-direkt angetriebene Lösung;
Ein Aktuator mit integrierten Rückführungsgeräten und Antriebselektronik.
Diese Optionen unterscheiden sich hinsichtlich ihrer Systemarchitektur, und die erforderlichen Komponenten variieren je nach Modell. Ein Getriebemotor verfügt nicht zwangsläufig über einen Controller. Ebenso kann ein Motor ohne Hall-Sensoren mit einem kompatiblen sensorlosen Controller betrieben werden oder eine andere unterstützte Rückführungsmethode verwenden.
Wenn der erforderliche Integrationsgrad frühzeitig im Entwicklungsprozess festgelegt wird, lassen sich Risiken bei der späteren Montage, Abstimmung und Systemkompatibilität reduzieren.
Vor der Auswahl einer Rückführungsmethode sollten Ingenieure das Bewegungsprofil und die Regelungsziele des Motors genau festlegen.
7.1 Den Betriebsdrehzahlbereich bewerten
Wenn der Motor hauptsächlich bei mittleren bis hohen Drehzahlen arbeitet, kann ein geeigneter sensorloser Regelungsalgorithmus ausreichend sein.
Wenn der Motor zuverlässig unter Last anlaufen, sich bei sehr niedrigen Drehzahlen bewegen oder häufig die Drehrichtung wechseln muss, sollte die Leistungsfähigkeit des Algorithmus unter diesen Bedingungen sorgfältig geprüft werden. Die Encoder-Rückmeldung liefert im Allgemeinen direktere Informationen über die Rotorposition.
7.2 Die Anforderungen an die Positionierung festlegen
Wenn das System hauptsächlich eine Drehzahlregelung benötigt, kann die sensorlose Regelung ausreichend sein.
Wenn die Anwendung eine präzise Verfolgung von Gelenkwinkeln, reproduzierbare Bewegungsbahnen oder eine geschlossene Positionsregelung erfordert, ist die encoderbasierte Regelung in der Regel ein geeigneterer Ausgangspunkt.
Die Positioniergenauigkeit sollte am tatsächlichen mechanischen Abtrieb definiert werden und nicht allein aus der Encoderauflösung abgeleitet werden.
7.3 Anlaufbedingungen und Laststörungen berücksichtigen
Stellen Sie fest, ob der Motor aus jeder beliebigen Rotorposition anlaufen, unter einer erheblichen Last starten oder bei plötzlichen Änderungen des Drehmomentbedarfs stabil bleiben muss.
Diese Bedingungen können Einschränkungen bestimmter sensorloser Schätzverfahren aufdecken. Es empfiehlt sich, den ausgewählten Motor und Controller unter Bedingungen zu validieren, die der tatsächlichen Anwendung möglichst nahekommen.
7.4 Die Kompatibilität mit dem Controller überprüfen
Der Controller muss den ausgewählten Motor und die vorgesehene Rückführungsmethode unterstützen.
Bei der sensorlosen Regelung sollten der unterstützte Schätzalgorithmus, die Anforderungen an die Motorparameter, die Anlaufsequenz und die Leistungsfähigkeit bei niedrigen Drehzahlen überprüft werden.
Bei der encoderbasierten Regelung sollten der Encodertyp, die elektrische Schnittstelle, die Auflösung, das Initialisierungsverhalten und die unterstützten Regelungsmodi überprüft werden.
7.5 Die Gesamtsystemkosten bewerten
Die sensorlose Regelung kann den sensorbezogenen Hardwareaufwand reduzieren. Die Gesamtsystemkosten werden jedoch auch durch den Preis des Controllers, den Aufwand für die Abstimmung des Algorithmus und die erforderlichen Validierungstests beeinflusst.
Die encoderbasierte Regelung erfordert zusätzliche Rückführungshardware und Integrationsaufwand. Diese Investition kann sich jedoch lohnen, wenn Positionierleistung, Wiederholgenauigkeit und eine effiziente Abstimmung entscheidend sind.
Die bessere Lösung ist diejenige, die Leistung, Komplexität und Kosten ausgewogen miteinander verbindet und gleichzeitig die Anforderungen der jeweiligen Anwendung erfüllt.
Die sensorlose und die encoderbasierte Regelung erfüllen unterschiedliche technische Anforderungen.
Die sensorlose Regelung schätzt die Rotorposition oder Drehzahl anhand der elektrischen Eigenschaften des Motors und reduziert dadurch die Abhängigkeit von einem dedizierten Rotorpositionssensor. Für Anwendungen, bei denen hauptsächlich Rotation oder Drehzahlregelung erforderlich ist, kann sie geeignet sein, sofern der gewählte Algorithmus den vorgesehenen Betriebsbereich abdeckt.
Die encoderbasierte Regelung liefert gemessene Positionsrückmeldungen und sollte in der Regel für Robotersysteme bevorzugt in Betracht gezogen werden, die eine geschlossene Positionsregelung, reproduzierbare Bewegungsbahnen oder zuverlässige Bewegungen bei niedrigen Drehzahlen erfordern.
Die endgültige Entscheidung hängt von den Anlaufanforderungen, dem Betriebsdrehzahlbereich, den Positionieranforderungen, der mechanischen Struktur, der Kompatibilität mit dem Controller und den Gesamtsystemkosten ab.
Für Roboterhersteller und Systemintegratoren besteht das Ziel nicht darin, grundsätzlich die komplexere Lösung zu wählen. Vielmehr sollten Motor und Rückführungsarchitektur jedes Gelenks oder jeder Antriebsachse auf die tatsächlichen Bewegungsanforderungen abgestimmt werden.
1. Was ist der Hauptunterschied zwischen sensorloser und encoderbasierter Regelung?
Die sensorlose Regelung schätzt die Rotorposition oder Drehzahl anhand elektrischer Messwerte und eines Motormodells. Die encoderbasierte Regelung verwendet einen physischen Encoder, um die Rotorposition zu messen und dem Controller Rückmeldungen bereitzustellen.
2. Ist die sensorlose BLDC-Motorregelung für Roboter geeignet?
Ja. Die sensorlose Regelung kann für Roboteranwendungen geeignet sein, bei denen hauptsächlich Rotation oder Drehzahlregelung erforderlich ist. Ihre Eignung hängt von den Anlaufanforderungen, der Leistung bei niedrigen Drehzahlen, den Laständerungen und dem Bedarf an präziser Positionsrückmeldung ab.
3. Ist die encoderbasierte Regelung immer genauer?
Nicht unbedingt. Ein Encoder liefert gemessene Positionsrückmeldungen. Die gesamte Positioniergenauigkeit wird jedoch auch durch die Encoderqualität, mechanische Toleranzen, Getriebespiel, Kalibrierung und die Leistung des Regelkreises beeinflusst.
4. Sind Hall-Sensoren und Encoder dasselbe?
Nein. Hall-Sensoren liefern im Allgemeinen Rotorpositionsinformationen für die Kommutierung, meist mit einer relativ groben Winkelauflösung. Encoder ermöglichen detailliertere Positionsmessungen und werden häufig für die geschlossene Positionsregelung eingesetzt.
5. Kann ein BLDC-Motor ohne Hall-Sensoren betrieben werden?
Ja. Ein Motor kann ohne Hall-Sensoren betrieben werden, wenn er mit einem kompatiblen Controller und einem geeigneten sensorlosen Regelungsalgorithmus kombiniert wird. Abhängig von der Konstruktion können auch andere unterstützte Rückführungsmethoden verwendet werden. Der Controller muss die Anlaufanforderungen und den vorgesehenen Betriebsbereich des Motors erfüllen.
6. Welche CubeMars-Produkte können in encoderbasierten Robotersystemen eingesetzt werden?
CubeMars bietet verschiedene Motor- und Aktuatorlösungen an, darunter rahmenlose Motoren der RI- und RO-Serie, quasi-direkt angetriebene Motoren der AKE-Serie und Aktuatoren der AK-Serie. Die geeignete Rückführungsarchitektur hängt vom ausgewählten Modell und vom Gesamtdesign des Systems ab. Angaben zu den Encoderspezifikationen und den unterstützten Regelungsmodi finden Sie in der offiziellen Dokumentation.
7. Sollte ein Robotergelenk einen Motor mit Hall-Sensoren oder einen Encoder verwenden?
Legen Sie zunächst die Regelungsanforderungen des Gelenks fest. Hall-Sensoren können in bestimmten Konstruktionen für die Kommutierung ausreichen. Anwendungen, die eine präzise Positionsrückmeldung erfordern, benötigen in der Regel eine geeignete encoderbasierte Rückführungsarchitektur.
Prüfen Sie außerdem, ob die Rückführungseinrichtung die Position des Motorrotors oder die Position des mechanischen Endabtriebs misst.


