Créer votre compte CubeMars

Avec le développement continu de la technologie robotique, les robots passent progressivement des environnements structurés de la fabrication industrielle traditionnelle, de l’entreposage et de la logistique à des scénarios d’application plus complexes et ouverts.
Dans le passé, les robots étaient principalement utilisés sur des lignes de production industrielle où l’environnement était stable et les tâches fixes. Aujourd’hui, ils prennent en charge des tâches de plus en plus complexes, telles que :
Exploration aérospatiale et exploration extraterrestre
Inspection en environnement extérieur
Opérations dans des zones à haut risque
Inspection dans des espaces confinés
Fonctionnement autonome de longue durée
Contrairement aux environnements industriels traditionnels, caractérisés par des conditions stables et des tâches fixes, ces environnements complexes sont souvent confrontés à des défis tels que des températures extrêmes, des terrains irréguliers, des charges d’impact élevées, un espace d’installation limité et un fonctionnement continu de longue durée. Ces conditions imposent également des exigences plus élevées aux systèmes d’entraînement des robots. En tant que composants essentiels du système de mouvement robotique, la densité de couple, la réponse dynamique, la fiabilité, le rendement et les capacités de contrôle des moteurs et des actionneurs influencent directement les performances de mouvement et la capacité des robots à accomplir leurs missions.
Les exigences imposées aux systèmes d’entraînement robotique varient selon les environnements d’application. Par exemple, les robots quadrupèdes doivent faire face à des terrains complexes et à des impacts instantanés, les robots spatiaux accordent davantage d’importance à la précision des mouvements et à la fiabilité à long terme, tandis que les robots d’inspection fonctionnant sur de longues périodes doivent trouver un équilibre entre efficacité, durée de vie et stabilité de fonctionnement.
Sur la base de ces différences, cet article classe les applications des robots dans les environnements complexes en cinq catégories typiques et, à travers des cas d’application concrets, analyse les caractéristiques des robots, les exigences en matière d’entraînement ainsi que les principaux critères de sélection des moteurs et des actionneurs dans différents environnements.
Les environnements complexes couvrent un large éventail d’applications, allant de l’exploration aérospatiale et extraterrestre aux opérations extérieures au sol, en passant par les opérations à haut risque et le fonctionnement autonome de longue durée. Les conditions environnementales et les objectifs des missions varient considérablement d’un scénario à l’autre. Les cinq catégories suivantes représentent les principales orientations actuelles des applications robotiques dans les environnements complexes.
| Type d’environnement complexe | Applications typiques |
| Environnements aérospatiaux, extraterrestres et extrêmes | Exploration lunaire, bras robotiques spatiaux, inspection en environnement extrême |
| Environnements extérieurs difficiles et non structurés | Robots quadrupèdes, robots d’inspection en extérieur, plateformes de transport autonomes |
| Environnements à haut risque et opérations spécialisées | Recherche et sauvetage, inspection de zones dangereuses, robots pour opérations spécialisées |
| Espaces confinés et environnements à forte intégration | Robots d’inspection de conduites, robots d’inspection miniatures, petits bras robotiques |
| Environnements nécessitant un fonctionnement autonome de longue durée | Inspection des infrastructures, sites miniers autonomes, systèmes de surveillance à distance |
Dans ces environnements complexes, les robots doivent non seulement accomplir des tâches de mouvement, mais également faire face à :
Des variations extrêmes de température
Des terrains irréguliers
Des charges d’impact élevées
Un fonctionnement continu de longue durée
Des contraintes d’encombrement
Des exigences élevées en matière de contrôle précis des mouvements
Les cinq catégories d’applications suivantes seront examinées séparément. À travers des cas concrets, nous analyserons plus en détail les conditions environnementales auxquelles les robots sont confrontés, les exigences liées aux missions ainsi que les exigences correspondantes imposées aux systèmes d’entraînement.
Caractéristiques de l’environnement
Les environnements aérospatiaux, extraterrestres et extrêmes figurent parmi les scénarios d’application présentant les défis technologiques les plus importants pour les robots.
Par rapport aux environnements terrestres ordinaires, ces scénarios présentent généralement des conditions physiques particulières, notamment :
Environnement sous vide
Environnement à microgravité ou à faible gravité
Variations extrêmes de température
Conditions de surface complexes
Maintenance sans intervention humaine sur de longues périodes
Les environnements d’application typiques comprennent :
Zones d’exploration de la surface lunaire
Surface de Mars
Stations spatiales
Extérieur des engins spatiaux
Environnements polaires
Zones industrielles à haute température
Dans ces environnements, une fois déployés, les robots sont généralement difficiles à entretenir manuellement. Les systèmes d’entraînement doivent donc être capables de fonctionner de manière stable sur de longues périodes.
Applications robotiques typiques
Robots d’exploration extraterrestre
Les robots d’exploration extraterrestre sont principalement utilisés pour effectuer :
Déplacement sur la surface
Analyse du terrain
Détection de l’environnement
Collecte d’échantillons
En raison des terrains complexes et des obstacles inconnus présents dans les environnements extraterrestres, les robots doivent disposer d’une bonne capacité d’adaptation aux mouvements.
Bras robotiques spatiaux
Les bras robotiques spatiaux sont largement utilisés pour :
La maintenance des équipements spatiaux
L’installation de composants
La manipulation d’objets
Les opérations de précision
Les articulations des bras robotiques doivent simultanément répondre à des exigences élevées en matière de précision de positionnement et de fiabilité à long terme.
Robots d’inspection pour environnements extrêmes
Dans les environnements industriels à haute température, à basse température ou dangereux, les robots peuvent remplacer les opérateurs humains pour effectuer :
L’inspection des équipements
La surveillance de l’état
La collecte de données
Cela permet de réduire les risques liés à l’intervention humaine dans les zones dangereuses.
Exigences clés pour les moteurs et les actionneurs
Forte densité de couple
En raison des contraintes liées au poids et à l’énergie, les robots doivent obtenir une puissance de sortie élevée tout en conservant une masse limitée.Une forte densité de couple peut aider les robots à :
Réduire leur poids total
Augmenter leur capacité de charge
Optimiser l’utilisation de l’énergie
Conception à faible inertie
Les actionneurs à faible inertie peuvent améliorer la vitesse de réponse des articulations robotiques.Pour :
Les bras robotiques
Les mécanismes de manipulation de précision
Les robots à dynamique élevée
une conception à faible inertie permet d’améliorer les performances de contrôle.
Haute fiabilité
Les robots destinés aux environnements extrêmes sont généralement difficiles à entretenir. Le système d’entraînement doit donc offrir :
Une longue durée de vie
Un fonctionnement stable
Une bonne fiabilité mécanique
Capacité de contrôle précise
Les opérations spatiales et les tâches de précision nécessitent généralement :
Une grande précision de positionnement
Une sortie de couple stable
De bonnes capacités de contrôle des mouvements
Gestion thermique
Les températures extrêmes peuvent affecter :
Les enroulements du moteur
Les roulements
Les composants électroniques
Il est donc nécessaire de prendre en compte à la fois le contrôle de l’élévation de température et la conception de la dissipation thermique.
Cas d’application
Lien vers le cas:Un Robot Sautant pour l'Exploration des Tubes de Lave Martiens
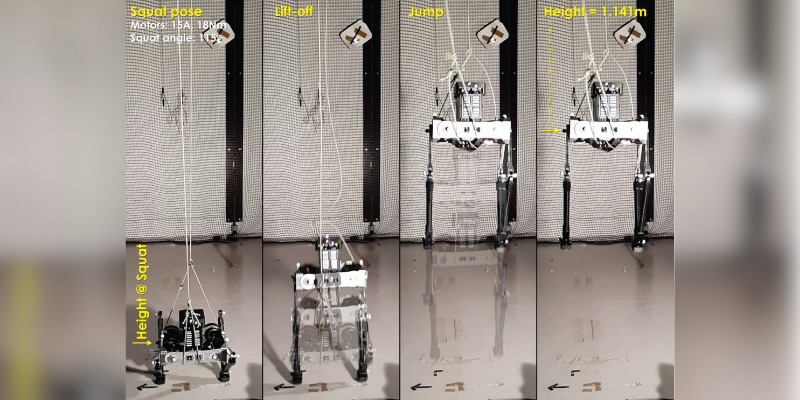
Avec l’approfondissement de l’exploration humaine de Mars, les tubes de lave martiens suscitent un intérêt croissant en raison de leur valeur scientifique potentielle en tant que ressources et habitats. Cependant, ces espaces souterrains complexes et de grande ampleur posent des défis considérables aux technologies d’exploration traditionnelles. Ce robot sauteur, spécialement conçu pour explorer les tubes de lave martiens, a pour objectif principal d’utiliser le saut comme mode de déplacement tout en conservant une capacité de marche afin de s’adapter aux terrains complexes et aux environnements extrêmes.
Le robot utilise une structure de jambe basée sur un mécanisme parallèle à 5 barres afin d’optimiser ses capacités de saut vertical dans l’environnement martien à faible gravité. Sa conception met l’accent sur un système de propulsion à haut rendement et une structure légère, tout en intégrant un système de saut assisté par ressort et de récupération d’énergie afin de permettre des sauts successifs.
Au niveau du système d’entraînement, le robot utilise l’actionneur robotique CubeMars AK70-10 KV100 pour fournir la puissance nécessaire au mécanisme de jambe parallèle. Ce modèle offre un couple maximal de 24,8 Nm et adopte une structure de réduction par engrenages planétaires de 10:1, permettant d’alimenter les mouvements articulaires du robot pendant les phases de saut et de marche. L’actionneur intègre un encodeur et prend en charge la communication CAN-bus à 1 MHz, facilitant ainsi le contrôle des mouvements et l’intégration du système.
En combinant l’actionneur AK70-10 KV100 avec une structure de jambe parallèle légère, un système de saut assisté par ressort et un système de récupération d’énergie, le robot répond à la fois aux besoins de puissance nécessaires au mouvement de saut et aux exigences globales de conception structurelle. Ce cas illustre également le fait que, pour les robots d’exploration extraterrestre, la sélection du moteur doit prendre en compte de manière globale le couple maximal, la structure de transmission, le poids, l’interface de contrôle ainsi que les contraintes énergétiques.
Plus de cas d’application:CubeMars soutient l'équipe de rover martien de la Binghamton University pour l'URC
Caractéristiques de l’environnement
Les environnements extérieurs sont plus complexes que les environnements industriels, leur principale caractéristique étant leur niveau élevé d’incertitude.Les robots peuvent être confrontés à :
Des zones montagneuses
Des déserts
Des terrains de type Gobi
Des forêts
Des terrains enneigés
Des terrains boueux
Des surfaces couvertes de gravier
Ces environnements ne disposent généralement pas de trajectoires fixes. Les robots doivent donc adapter leur état de mouvement en fonction de l’environnement en temps réel.
Applications robotiques typiques
Robots quadrupèdes
Les robots quadrupèdes coordonnent plusieurs articulations afin de réaliser :
La marche
La course
Le franchissement d’obstacles
La montée de pentes
Leurs actionneurs articulaires doivent ajuster en permanence leur puissance de sortie afin de maintenir la stabilité du corps.
Robots d’inspection en extérieur
Ils sont principalement utilisés pour :
L’inspection des installations électriques
L’inspection des conduites
La surveillance des environnements extérieurs
L’inspection des infrastructures
Robots de transport autonomes
Ils peuvent être utilisés pour :
La logistique en environnement extérieur
Le transport de matériel dans des zones spécifiques
Les plateformes d’opérations autonomes
Exigences clés pour les moteurs et les actionneurs
Couple de pointe élevé
Les robots ont besoin d’une puissance instantanée importante dans les situations suivantes :
Franchissement d’obstacles
Montée de pentes
Récupération de posture
Démarrage rapide
Réponse dynamique rapide
Les robots à pattes, en particulier, nécessitent des actionneurs capables de répondre rapidement à :
Les commandes de contrôle des mouvements
Les variations du terrain
Les ajustements de posture
Résistance aux chocs
Les terrains complexes peuvent entraîner :
Des collisions
Des chutes
Des variations instantanées de charge
Le système d’entraînement doit donc présenter une bonne résistance mécanique.
Haut rendement
Les robots extérieurs sont généralement alimentés par batterie. Une meilleure efficacité de l’entraînement permet de :
Prolonger l’autonomie
Réduire la consommation d’énergie
Cas d’application
Lien vers le cas:CubeMars soutient le développement du robot quadrupède agricole de l'Université du Minnesota
Avec le développement rapide de l’agriculture de précision, l’obtention de données complètes et de haute précision sur la croissance des cultures est devenue un enjeu majeur. Une réalisation innovante du laboratoire de robotique agricole de l’Université du Minnesota — un robot quadrupède agricole spécialement conçu pour les environnements agricoles complexes.
Ce robot quadrupède utilise le moteur d’articulation CubeMars AK70-10 comme source d’entraînement principale. Il dépasse les limitations physiques des drones traditionnels et des machines agricoles à roues, en étant capable de pénétrer dans des champs de maïs denses et de collecter avec précision des données sur les maladies, les ravageurs et les nutriments sous la canopée. Il contribue ainsi à compléter un élément essentiel de l’agriculture intelligente moderne : l’inspection tridimensionnelle.
Plus de cas d’application:Kemba : un robot quadrupède alliant puissance et contrôle précis
Caractéristiques de l’environnement
Certains environnements de travail présentent des risques élevés et ne sont pas adaptés à une intervention humaine directe.Les environnements typiques comprennent :
Les zones sinistrées
Les zones d’intervention des services d’incendie
Les installations nucléaires
Les zones chimiques
Les environnements industriels à haut risque
Les robots peuvent remplacer les opérateurs humains pour effectuer des tâches d’inspection, de sauvetage et d’intervention, améliorant ainsi la sécurité des opérations.
Applications robotiques typiques
Robots de recherche et de sauvetage
Leurs principales missions comprennent :
La recherche dans les zones sinistrées
La détection de l’environnement
Le transport de matériel
Robots d’inspection des zones dangereuses
Ils sont utilisés pour :
L’inspection des équipements industriels
La surveillance de l’état des équipements
Les rondes d’inspection automatisées
Robots pour opérations spécialisées
Ils comprennent notamment :
Les plateformes d’opération à distance
Les robots destinés aux opérations en environnements spéciaux
Exigences clés pour les moteurs et les actionneurs
Haute fiabilité
Les robots doivent être capables d’accomplir leurs missions de manière continue dans des environnements complexes.
Résistance aux chocs
Ils doivent conserver leurs capacités de mouvement en cas de collision ou de variation anormale de charge.
Contrôle précis des mouvements
Pour les bras robotiques et les mécanismes de manipulation, les mouvements doivent être exécutés avec précision.
Capacité de fonctionnement prolongé
Certaines missions peuvent durer longtemps. Il faut donc accorder une attention particulière à :
L’élévation de température
Le rendement
La durée de vie
Cas d’application
Lien vers le cas:Gorilla Mk1 Robot : Alimenté par les moteurs CubeMars, ouvrant la voie à de nouveaux sommets dans la maintenance des lignes aériennes
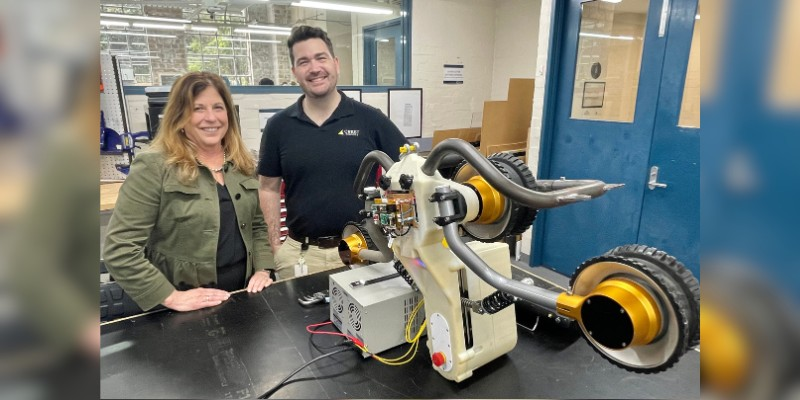
Dans le domaine des opérations en hauteur sur les réseaux de transport d’électricité australiens, les interventions humaines sur les lignes sous tension sont toujours associées à des risques de sécurité extrêmement élevés. Un robot nommé Gorilla Mk1, développé pour les opérations de maintenance et d’inspection des lignes électriques à haute tension, apporte un niveau inédit de sécurité et d’efficacité grâce à ses technologies avancées et à son système de propulsion de précision. Au cœur de son système d’entraînement, le moteur couple sans cadre RI80 V2.0 de CubeMars joue un rôle essentiel.
Le robot Gorilla Mk1 est équipé de quatre moteurs couple sans cadre à rotor interne RI80 V2.0 de CubeMars. La haute précision et les performances de puissance élevées de ces moteurs permettent au robot de se déplacer de manière stable et sûre sur les lignes de transport d’électricité, tout en lui fournissant une forte capacité de traction et une capacité de charge élevée pour répondre aux exigences des opérations dans des environnements complexes. Ces moteurs fournissent également une puissance fiable au système de contrôle de précision du Gorilla Mk1, lui permettant d’ajuster avec flexibilité les forces appliquées sur la ligne et de maximiser la sécurité et l’efficacité des opérations.
Plus de cas d’application:Moteur cardan creux GL60II alimentant les robots d’ingénierie RoboMaster
Caractéristiques de l’environnement
Certains robots doivent intervenir dans des zones où l’espace disponible est limité, par exemple :
À l’intérieur des conduites
À l’intérieur des équipements
À l’intérieur des structures aérospatiales
Sur les petites plateformes robotiques
Le principal défi de ces applications consiste à obtenir des capacités de mouvement suffisantes dans un espace limité.
Applications robotiques typiques
Robots d’inspection de conduites
Ils sont utilisés pour :
L’inspection de l’état des conduites
La détection des défauts
La collecte de données
Robots d’inspection miniatures
Ils sont utilisés pour :
L’inspection des espaces étroits
L’inspection de l’intérieur des équipements
Petits bras robotiques
Ils sont utilisés pour :
Les opérations de précision
L’assemblage dans des espaces restreints
Exigences clés pour les moteurs et les actionneurs
Conception compacte
L’espace disponible étant limité, il est nécessaire de réduire :
Les dimensions du moteur
Le poids du système
Forte densité de couple
Le système doit fournir une puissance suffisante dans un volume limité.
Haut niveau d’intégration
Les actionneurs doivent généralement intégrer :
Le moteur
L’encodeur
Les composants de commande
afin de réduire la complexité du système.
Conception structurelle flexible
Certaines applications nécessitent :
Une structure creuse
Des méthodes d’installation spécifiques
Une conception personnalisée
Cas d’application
Lien vers le cas:案例展示 | CubeMars AK电机赋能 Legacy V2 四轮独立转向探测车
Dans les missions d’exploration de terrains complexes et d’inspection d’espaces étroits, la mobilité du châssis détermine souvent la réussite de la mission. Le véhicule d’exploration à quatre roues directrices Legacy V2 adopte une architecture innovante à quatre roues directrices et quatre roues motrices (4WS4WD) et utilise les modules d’entraînement de la série CubeMars AK comme unités principales de puissance et d’actionnement. Il peut ainsi effectuer des rotations sur place à rayon nul, des déplacements latéraux et d’autres mouvements omnidirectionnels, offrant une flexibilité extrême pour les missions d’exploration spécialisées.
Plus de cas d’application:KLEIYN : Robot quadrupède grimpeur de murs alimenté par CubeMars
Caractéristiques de l’environnement
Avec le développement des technologies d’automatisation, de plus en plus de robots doivent être déployés pendant de longues périodes dans des zones où la maintenance humaine est difficile.Les environnements typiques comprennent :
Les sites miniers autonomes
Les zones éloignées
Les infrastructures
Les zones d’inspection sur de longues distances
Ces robots doivent généralement réduire les besoins en maintenance humaine et améliorer leur capacité à fonctionner sur de longues périodes.
Applications robotiques typiques
Robots d’inspection automatisés
Ils sont utilisés pour :
L’inspection des équipements
La surveillance de l’état
La collecte de données
Plateformes mobiles de surveillance
Elles sont utilisées pour :
La surveillance environnementale
Les rondes automatisées
Robots de transport autonomes
Ils sont utilisés pour :
Le transport sur de longues distances
La logistique automatisée
Exigences clés pour les moteurs et les actionneurs
Haut rendement
Dans le cadre d’un fonctionnement de longue durée, il est nécessaire de réduire la consommation d’énergie.
Longue durée de vie
Il faut accorder une attention particulière à :
L’usure mécanique
L’élévation de température
La capacité de fonctionnement continu
Faibles besoins de maintenance
Réduire les coûts de maintenance humaine et améliorer la disponibilité des équipements.
Fonctionnement stable
Le système d’entraînement doit maintenir des performances constantes sur de longues périodes.
Cas d’application
Lien vers le cas:CubeMars RI80 alimente le robot d’inspection des lignes de transmission de Transgrid
Dans le domaine de la maintenance des réseaux électriques à haute tension en hauteur, les opérations humaines sur des lignes sous tension comportent toujours des risques de sécurité extrêmement élevés. Le robot d’inspection des lignes de transport d’électricité à haute tension développé par la société australienne Transgrid s’inspire de manière innovante du système de suspension du rover martien Perseverance de la NASA et utilise les moteurs d’articulation haute performance CubeMars RI80 comme source d’entraînement principale. Il peut se déplacer de manière autonome sur les lignes à haute tension, effectuer des ascensions précises et franchir facilement différents accessoires et éléments de câblage, contribuant ainsi à éloigner les opérateurs humains des opérations dangereuses en hauteur sur des lignes sous tension.
La sélection des moteurs pour les robots opérant dans des environnements complexes ne doit pas se limiter à des paramètres isolés tels que le couple maximal ou la vitesse. Elle doit prendre en compte de manière globale l’environnement de fonctionnement réel, la mission du robot, la structure mécanique ainsi que les exigences de contrôle.
Lors de la sélection d’un moteur ou d’un actionneur, les principaux aspects à prendre en compte sont les suivants :
Capacité d’adaptation à l’environnement
Adéquation entre les exigences de la mission et les performances
Couple, vitesse et cycle de fonctionnement
Structure mécanique et exigences d’intégration
Capacités de contrôle et fiabilité à long terme
Ce n’est qu’en assurant une adéquation appropriée entre le moteur, l’actionneur, la structure mécanique et le système de contrôle que les robots pourront fonctionner de manière stable, efficace et fiable dans des environnements complexes.


