Crear su cuenta de CubeMars

A medida que la tecnología robótica continúa desarrollándose, los robots están pasando gradualmente de entornos estructurados, como la fabricación industrial tradicional y la logística de almacenamiento, a escenarios de aplicación más complejos y abiertos.
En el pasado, los robots se utilizaban principalmente en líneas de producción industriales con entornos estables y tareas definidas. Hoy en día, los robots están asumiendo tareas más complejas, como:
● Exploración aeroespacial y exploración extraterrestre
● Inspección en entornos exteriores
● Operaciones en zonas de alto riesgo
● Inspección en espacios confinados
● Funcionamiento autónomo durante largos periodos
A diferencia de los entornos industriales tradicionales, caracterizados por condiciones estables y tareas definidas, estos entornos complejos suelen presentar desafíos como temperaturas extremas, terrenos irregulares, cargas de impacto elevadas, espacio de instalación limitado y funcionamiento continuo durante largos periodos. Por ello, también plantean mayores exigencias a los sistemas de accionamiento de los robots. Como componentes fundamentales del sistema de movimiento de un robot, la densidad de par, la respuesta dinámica, la fiabilidad, la eficiencia y la capacidad de control de los motores y actuadores afectan directamente al rendimiento de movimiento del robot y a su capacidad para ejecutar las tareas.
Los diferentes entornos de aplicación imponen distintos requisitos a los sistemas de accionamiento robótico. Por ejemplo, los robots cuadrúpedos deben afrontar terrenos complejos e impactos instantáneos, los robots espaciales prestan mayor atención al movimiento de precisión y a la fiabilidad a largo plazo, mientras que los robots de inspección de larga duración deben equilibrar eficiencia, vida útil y funcionamiento estable.
En función de estas diferencias, este artículo clasifica las aplicaciones de robots en entornos complejos en cinco escenarios típicos y, mediante casos de aplicación reales, analiza las características de los robots, los requisitos de accionamiento y los principales aspectos que deben tenerse en cuenta al seleccionar motores y actuadores en diferentes entornos.
Los entornos complejos abarcan una amplia variedad de aplicaciones, desde la exploración aeroespacial y extraterrestre hasta las operaciones de campo, las operaciones de alto riesgo y el funcionamiento autónomo a largo plazo. Las condiciones ambientales y los objetivos de las tareas varían considerablemente entre los distintos escenarios. Las siguientes cinco categorías representan algunas de las principales aplicaciones actuales de los robots en entornos complejos.
| Tipo de entorno complejo | Aplicaciones típicas |
Entornos aeroespaciales, extraterrestres y extremos | Exploración lunar, brazos robóticos espaciales, inspección en entornos extremos |
Entornos exteriores adversos y no estructurados | Robots cuadrúpedos, robots de inspección de campo, plataformas de transporte autónomo |
Entornos de alto riesgo y operaciones especiales | Búsqueda y rescate, inspección de zonas peligrosas, robots para operaciones especiales |
Espacios confinados y entornos de alta integración | Robots de inspección de tuberías, robots de inspección miniaturizados, brazos robóticos compactos |
Entornos de funcionamiento autónomo a largo plazo | Inspección de infraestructuras, minas autónomas, sistemas de monitorización remota |
En estos entornos complejos, los robots no solo deben realizar tareas de movimiento, sino que también deben hacer frente a:
● Cambios extremos de temperatura
● Terrenos irregulares
● Cargas de impacto elevadas
● Funcionamiento continuo durante largos periodos
● Limitaciones de espacio
● Necesidades de control de movimiento de alta precisión
A continuación, analizaremos estas cinco categorías de escenarios de aplicación y, mediante casos concretos, examinaremos las condiciones ambientales, los requisitos de las tareas y las exigencias correspondientes de los sistemas de accionamiento.
Características del entorno
Los entornos aeroespaciales, extraterrestres y extremos se encuentran entre los escenarios que presentan mayores desafíos técnicos para las aplicaciones robóticas.
En comparación con los entornos terrestres convencionales, estos escenarios suelen presentar condiciones físicas especiales, como:
● Entornos de vacío
● Microgravedad o baja gravedad
● Variaciones extremas de temperatura
● Condiciones complejas de la superficie
● Funcionamiento durante largos periodos sin mantenimiento
Entre los entornos de aplicación típicos se incluyen:
● Zonas de exploración de la superficie lunar
● Superficie de Marte
● Estaciones espaciales
● Exterior de naves espaciales
● Entornos polares
● Zonas industriales de alta temperatura
En estos entornos, una vez desplegado el robot, normalmente resulta difícil realizar tareas de mantenimiento manual. Por ello, el sistema de accionamiento debe ser capaz de funcionar de forma estable durante largos periodos.
Aplicaciones robóticas típicas
Robots de exploración extraterrestre
Los robots de exploración extraterrestre se utilizan principalmente para realizar:
● Desplazamiento sobre la superficie
● Análisis del terreno
● Detección ambiental
● Recogida de muestras
Debido a la presencia de terrenos complejos y obstáculos desconocidos en entornos extraterrestres, los robots deben contar con una buena capacidad de adaptación al movimiento.
Brazos robóticos espaciales
Los brazos robóticos espaciales se utilizan ampliamente para:
● Mantenimiento de equipos espaciales
● Instalación de componentes
● Manipulación de objetos
● Operaciones de precisión
Las articulaciones de los brazos robóticos deben satisfacer simultáneamente las necesidades de posicionamiento de alta precisión y funcionamiento fiable a largo plazo.
Robots de inspección para entornos extremos
En entornos industriales de alta temperatura, baja temperatura o peligrosos, los robots pueden sustituir a las personas para realizar:
● Inspección de equipos
● Monitorización del estado
● Recopilación de datos
Esto permite reducir el riesgo de que el personal tenga que entrar en zonas peligrosas.
Requisitos clave para motores y actuadores
Alta densidad de par
Debido a las limitaciones de peso y energía, los robots necesitan obtener una mayor capacidad de salida con una masa limitada.
Una alta densidad de par puede ayudar a los robots a:
● Reducir el peso total
● Aumentar la capacidad de carga
● Optimizar el uso de la energía
Diseño de baja inercia
Los actuadores de baja inercia pueden mejorar la velocidad de respuesta de las articulaciones robóticas.
Para:
● Brazos robóticos
● Mecanismos de operación de precisión
● Robots de alta dinámica
el diseño de baja inercia puede mejorar el rendimiento de control.
Alta fiabilidad
Los robots destinados a entornos extremos suelen ser difíciles de mantener, por lo que los sistemas de accionamiento deben ofrecer:
● Larga vida útil
● Funcionamiento estable
● Buena fiabilidad mecánica
Capacidad de control preciso
Las operaciones espaciales y las tareas de precisión suelen requerir:
● Alta precisión de posicionamiento
● Salida de par estable
● Buen control del movimiento
Capacidad de gestión térmica
Las temperaturas extremas pueden afectar a:
● Bobinados del motor
● Rodamientos
● Componentes electrónicos
Por ello, es necesario considerar de forma integral el control del aumento de temperatura y el diseño de disipación térmica.
Caso de aplicación
Enlace del caso:Un Robot Saltador para la Exploración de los Tubos de Lava Marcianos
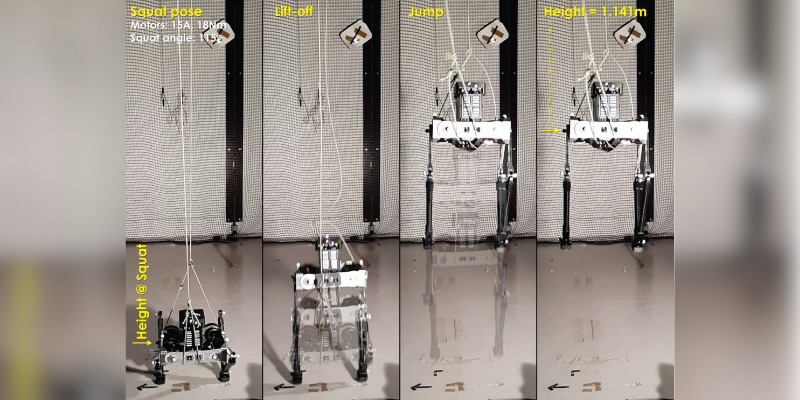
A medida que avanza la exploración de Marte, los tubos de lava han despertado un gran interés debido a su potencial valor científico como posibles recursos y hábitats. Sin embargo, estos espacios subterráneos complejos y de gran escala plantean importantes desafíos para las tecnologías tradicionales de exploración. Este robot saltador, diseñado específicamente para explorar los tubos de lava de Marte, tiene como objetivo principal utilizar el salto como método de locomoción, al tiempo que conserva la capacidad de caminar para afrontar terrenos complejos y condiciones ambientales extremas.
El robot utiliza un mecanismo paralelo de cinco barras como estructura de las patas para optimizar su capacidad de salto vertical en el entorno de baja gravedad de Marte. El diseño pone énfasis en un sistema de accionamiento de alta eficiencia y una estructura ligera, e integra un sistema de asistencia mediante resortes y recuperación de energía para permitir saltos continuos.
En cuanto al sistema de accionamiento, el robot utiliza el actuador robótico CubeMars AK70-10 KV100 para proporcionar la fuerza motriz al mecanismo paralelo de las patas. Este modelo ofrece un par máximo de 24,8 Nm y utiliza una estructura de reducción mediante engranajes planetarios de 10:1, proporcionando potencia para el movimiento de las articulaciones durante los saltos y la marcha del robot. El actuador incorpora un encoder y admite comunicación CAN-bus de 1 MHz, lo que facilita el control del movimiento y la integración del sistema.
Al combinar el actuador AK70-10 KV100 con una estructura ligera de patas paralelas, un sistema de salto asistido por resortes y un diseño de recuperación de energía, el robot consigue equilibrar los requisitos de potencia necesarios para el movimiento de salto con las necesidades generales de diseño estructural. Este caso también demuestra que, en los robots de exploración extraterrestre, la selección del motor debe considerar de forma integral factores como el par máximo, la estructura de transmisión, el peso, la interfaz de control y las limitaciones energéticas.
Más casos de aplicación:CubeMars impulsa al equipo de rover marciano de la Binghamton University en la URC
Características del entorno
En comparación con los entornos industriales, los entornos exteriores son más complejos y se caracterizan principalmente por un mayor grado de incertidumbre.
Los robots pueden enfrentarse a:
● Zonas montañosas
● Desiertos
● Zonas de Gobi
● Bosques
● Terrenos nevados
● Terrenos fangosos
● Superficies de grava
Estos entornos normalmente no cuentan con rutas predefinidas, por lo que los robots deben ajustar su estado de movimiento de acuerdo con las condiciones ambientales en tiempo real.
Aplicaciones robóticas típicas
Robots cuadrúpedos
Los robots cuadrúpedos realizan movimientos coordinados mediante múltiples articulaciones para:
● Caminar
● Correr
● Superar obstáculos
● Subir pendientes
Sus actuadores de las patas deben ajustar continuamente la salida para mantener estable el cuerpo del robot.
Robots de inspección para exteriores
Se utilizan principalmente para:
● Inspección de instalaciones eléctricas
● Inspección de tuberías
● Monitorización de entornos exteriores
● Inspección de infraestructuras
Robots de transporte autónomo
Se utilizan para:
● Logística en exteriores
● Transporte de materiales en zonas especiales
● Plataformas de operación autónoma
Requisitos clave para motores y actuadores
Alto par máximo
Los robots necesitan una elevada salida instantánea en situaciones como:
● Superación de obstáculos
● Ascenso de pendientes
● Recuperación de la postura
● Arranque rápido
Respuesta dinámica rápida
Especialmente en los robots con patas, los actuadores deben responder rápidamente a:
● Instrucciones de control de movimiento
● Cambios en el terreno
● Ajustes de postura
Resistencia a impactos
Los terrenos complejos pueden provocar:
● Colisiones
● Caídas
● Cambios instantáneos de carga
Por ello, el sistema de accionamiento debe contar con una buena resistencia mecánica.
Alta eficiencia
Los robots para exteriores suelen funcionar con baterías. Mejorar la eficiencia del accionamiento puede:
● Prolongar la autonomía
● Reducir el consumo energético
Caso de aplicación
Enlace del caso:CubeMars impulsa el desarrollo del robot cuadrúpedo agrícola de la Universidad de Minnesota
En el contexto del rápido desarrollo de la agricultura de precisión, obtener datos completos y de alta precisión sobre el crecimiento de los cultivos se ha convertido en una cuestión fundamental. El Laboratorio de Robótica Agrícola de la University of Minnesota ha desarrollado un innovador robot cuadrúpedo agrícola diseñado específicamente para entornos agrícolas complejos.
Este robot incorpora el motor de articulación CubeMars AK70-10 como fuente principal de potencia. Ha superado las limitaciones físicas de los drones y de la maquinaria agrícola tradicional con ruedas, permitiéndole desplazarse por el interior de densos campos de maíz y recopilar datos precisos sobre enfermedades, plagas y nutrientes bajo el dosel vegetal, completando así una pieza clave de la inspección tridimensional en la agricultura inteligente moderna.
Más casos de aplicación:Kemba: un robot cuadrúpedo que combina potencia y control preciso
Características del entorno
Algunos entornos de trabajo presentan un alto nivel de riesgo y no son adecuados para la entrada directa de personas.
Entre los entornos típicos se incluyen:
● Zonas afectadas por desastres
● Zonas de extinción de incendios
● Instalaciones nucleares
● Zonas químicas
● Entornos industriales de alto riesgo
Los robots pueden sustituir a las personas para realizar tareas de inspección, rescate y operación, mejorando la seguridad de las operaciones.
Aplicaciones robóticas típicas
Robots de búsqueda y rescate
Sus principales tareas incluyen:
● Búsqueda en zonas afectadas por desastres
● Detección ambiental
● Transporte de materiales
Robots de inspección de zonas peligrosas
Se utilizan para:
● Inspección de equipos industriales
● Monitorización del estado
● Inspección automatizada
Robots para operaciones especiales
Incluyen:
● Plataformas de operación remota
● Robots para operaciones en entornos especiales
Requisitos clave para motores y actuadores
Alta fiabilidad
Los robots deben ser capaces de completar sus tareas de forma continua en entornos complejos.
Resistencia a impactos
Deben mantener su capacidad de movimiento frente a colisiones o cambios anómalos de carga.
Control preciso del movimiento
En brazos robóticos y mecanismos de operación, es necesario ejecutar los movimientos con precisión.
Capacidad de funcionamiento prolongado
Algunas tareas tienen una duración considerable, por lo que es necesario prestar atención a:
● Aumento de temperatura
● Eficiencia
● Vida útil
Caso de aplicación
Enlace del caso:Robot Gorilla Mk1: Alimentado por los motores CubeMars, abriendo el camino a nuevas alturas en el mantenimiento de líneas aéreas
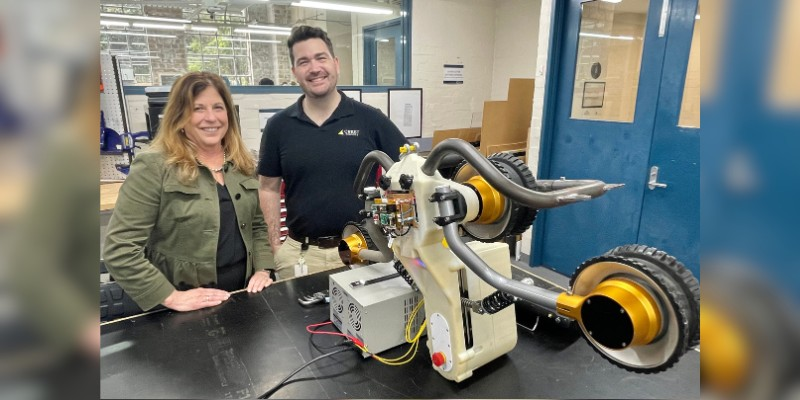
En el ámbito de los trabajos en altura en redes de transmisión eléctrica en Australia, las operaciones manuales en líneas energizadas siempre han implicado riesgos de seguridad extremadamente elevados. Un robot denominado Gorilla Mk1, desarrollado para trabajos en altura en la red de transmisión eléctrica australiana, ofrece una mayor seguridad y eficiencia en las tareas de mantenimiento e inspección de líneas de transmisión de alta tensión gracias a su tecnología avanzada y su preciso sistema de accionamiento. Detrás de este sistema, el motor de par sin marco RI80 V2.0 de CubeMars constituye uno de los componentes fundamentales de su sistema de accionamiento.
El robot Gorilla Mk1 está equipado con cuatro motores de par sin marco RI80 V2.0 de rotor interno de CubeMars. Su alta precisión y elevado rendimiento de potencia permiten al robot desplazarse de forma estable y segura sobre las líneas de transmisión, proporcionando una potente fuerza de tracción y una elevada capacidad de carga para realizar tareas en entornos complejos. Estos motores también proporcionan una salida de potencia fiable para el sistema de control de precisión del Gorilla Mk1, permitiéndole ajustar de forma flexible la fuerza aplicada sobre la línea y maximizar la seguridad y eficiencia de las operaciones.
Más casos de aplicación:Motor cardán hueco GL60II impulsando robots de ingeniería RoboMaster
Características del entorno
Algunos robots necesitan acceder a zonas con espacio limitado, como:
● Interior de tuberías
● Interior de equipos
● Interior de estructuras aeroespaciales
● Plataformas robóticas compactas
El principal desafío de este tipo de aplicaciones consiste en conseguir suficiente capacidad de movimiento dentro de un espacio limitado.
Aplicaciones robóticas típicas
Robots de inspección de tuberías
Se utilizan para:
● Inspección del estado de las tuberías
● Detección de defectos
● Recopilación de datos
Robots de inspección miniaturizados
Se utilizan para:
● Inspección en espacios reducidos
● Inspección del interior de equipos
Brazos robóticos compactos
Se utilizan para:
● Operaciones de precisión
● Montaje en espacios reducidos
Requisitos clave para motores y actuadores
Diseño compacto
Debido al espacio limitado disponible en el robot, es necesario reducir:
● Dimensiones del motor
● Peso del sistema
Alta densidad de par
Es necesario proporcionar suficiente salida dentro de un volumen limitado.
Alto nivel de integración
Los actuadores suelen integrar:
● Motor
● Encoder
● Componentes de control
Esto permite reducir la complejidad del sistema.
Diseño estructural flexible
Algunas aplicaciones requieren:
● Estructuras huecas
● Métodos de montaje especiales
● Diseños personalizados
Caso de aplicación
Enlace del caso:案例展示 | CubeMars AK电机赋能 Legacy V2 四轮独立转向探测车
En tareas de exploración de terrenos complejos e inspección en espacios estrechos, la movilidad del chasis suele determinar el éxito de la misión. El chasis del vehículo de exploración Legacy V2 con dirección independiente en las cuatro ruedas adopta de forma innovadora una arquitectura de cuatro ruedas directrices y cuatro ruedas motrices (4WS4WD), y utiliza módulos de potencia CubeMars de la serie AK como unidades principales de potencia y accionamiento. Esto permite realizar movimientos omnidireccionales, como rotación en el sitio con radio cero y desplazamiento lateral, proporcionando una flexibilidad extrema para tareas de exploración especializadas.
Más casos de aplicación:KLEIYN: Robot cuadrúpedo de escalada en paredes impulsado por CubeMars
Características del entorno
Con el desarrollo de la tecnología de automatización, cada vez más robots necesitan permanecer desplegados durante largos periodos en zonas donde el mantenimiento manual resulta difícil.
Entre los entornos típicos se incluyen:
● Minas autónomas
● Zonas remotas
● Infraestructuras
● Áreas de inspección de larga distancia
Estos robots normalmente necesitan reducir las tareas de mantenimiento manual y mejorar su capacidad de funcionamiento a largo plazo.
Aplicaciones robóticas típicas
Robots de inspección automatizada
Se utilizan para:
● Inspección de equipos
● Monitorización del estado
● Recopilación de datos
Plataformas móviles de monitorización
Se utilizan para:
● Monitorización ambiental
● Inspección automatizada
Robots de transporte autónomo
Se utilizan para:
● Transporte de larga distancia
● Logística automatizada
Requisitos clave para motores y actuadores
Alta eficiencia
Durante el funcionamiento prolongado, es necesario reducir el consumo energético.
Larga vida útil
Es necesario prestar atención a:
● Desgaste mecánico
● Aumento de temperatura
● Capacidad de funcionamiento continuo
Bajas necesidades de mantenimiento
Reducir los costes de mantenimiento manual y mejorar la disponibilidad del equipo.
Funcionamiento estable
El sistema de accionamiento debe mantener un rendimiento constante durante largos periodos.
Caso de aplicación
Enlace del caso:CubeMars RI80 impulsa el robot de inspección de líneas de transmisión de Transgrid
En el ámbito del mantenimiento de redes eléctricas de alta tensión en altura, las operaciones manuales en líneas energizadas siempre han estado asociadas a riesgos de seguridad extremadamente elevados. El robot de inspección de líneas de transmisión de alta tensión desarrollado por la empresa australiana Transgrid ha adoptado de forma innovadora el sistema de suspensión del rover Perseverance de la NASA en Marte y utiliza el motor de articulación de alto rendimiento CubeMars RI80 como fuente principal de potencia. Puede desplazarse de forma autónoma sobre líneas de alta tensión, realizar ascensos precisos y superar fácilmente diversos accesorios de cables, liberando a las personas de trabajos peligrosos en altura sobre líneas energizadas.
La selección de motores para robots en entornos complejos no debe centrarse únicamente en parámetros individuales como el par máximo o la velocidad, sino que debe evaluarse de forma integral teniendo en cuenta el entorno de trabajo real, las tareas del robot, la estructura mecánica y los requisitos de control.
Al seleccionar un motor o actuador, deben considerarse principalmente los siguientes aspectos:
● Adaptabilidad al entorno
● Correspondencia entre los requisitos de la tarea y el rendimiento
● Par, velocidad y ciclo de trabajo
● Requisitos de estructura mecánica e integración
● Capacidad de control y fiabilidad a largo plazo
Solo mediante una combinación adecuada entre el motor, el actuador, la estructura mecánica y el sistema de control puede el robot lograr un funcionamiento estable, eficiente y fiable en entornos complejos.


