Crear su cuenta de CubeMars

Al seleccionar un motor BLDC (motor de corriente continua sin escobillas) para un robot, los ingenieros deben tener en cuenta algo más que el par, la velocidad, las dimensiones y el consumo de energía. También deben determinar cómo obtiene el controlador la información sobre la posición del rotor y cómo regula el movimiento del motor.
El método de realimentación afecta directamente al comportamiento durante el arranque, al funcionamiento a bajas velocidades, a la suavidad del movimiento, al rendimiento del posicionamiento y a la complejidad del sistema de control. Estos factores son especialmente importantes en brazos robóticos, robots humanoides, robots cuadrúpedos y otros sistemas que requieren movimientos repetibles o el control coordinado de múltiples articulaciones.
Dos métodos habituales de control de motores son el control sin sensores y el control basado en encoder.
Control sin sensores: estima la posición o la velocidad del rotor a partir de mediciones eléctricas y de un modelo del motor, sin depender de un sensor específico de posición del rotor para la conmutación.
Control basado en encoder: utiliza un encoder para medir la posición del rotor. Según la arquitectura del sistema, esta realimentación puede utilizarse para la conmutación, la regulación de velocidad o el control de posición en lazo cerrado.
Cada método es adecuado para distintas aplicaciones. El control sin sensores puede reducir el hardware asociado a los sensores y el cableado, mientras que el control basado en encoder suele ofrecer ventajas cuando se necesita una realimentación fiable de la posición y una regulación precisa del movimiento.
Para los fabricantes de robots y los integradores de sistemas, la cuestión no consiste simplemente en decidir qué método es más avanzado, sino en determinar qué arquitectura de realimentación se adapta mejor al perfil de movimiento, los requisitos de rendimiento y el diseño del sistema de la aplicación.
El control sin sensores de motores BLDC estima la posición o la velocidad del rotor a partir de las características eléctricas del motor durante su funcionamiento, sin depender de un sensor específico de posición del rotor para realizar la conmutación sin sensores.
Según el algoritmo de control, el controlador puede utilizar la fuerza contraelectromotriz (Back-EMF), la tensión de fase, la corriente de fase u otras características eléctricas para determinar el estado de funcionamiento del rotor.
2.1 Cómo funciona el control sin sensores
Cuando un motor BLDC gira, los imanes permanentes se mueven con respecto a los devanados del estator y generan una fuerza contraelectromotriz. El controlador analiza estas señales eléctricas para estimar la posición del rotor y determinar el momento adecuado para la conmutación.
Las distintas estrategias de control sin sensores emplean diferentes métodos de estimación. Por ejemplo, la detección tradicional de la fuerza contraelectromotriz suele funcionar mejor cuando el motor alcanza una velocidad a la que se dispone de una señal identificable. Otros algoritmos pueden cubrir un rango de funcionamiento más amplio, pero su rendimiento depende del modelo del motor, del hardware del controlador y de la implementación del algoritmo.
Una posible ventaja del control sin sensores es que reduce el trabajo de integración relacionado con los sensores. Como la conmutación no depende de un sensor de posición específico, el conjunto del motor puede requerir menos elementos de montaje para sensores y menos cables de conexión.
Sin embargo, el control sin sensores no significa que el controlador mida directamente la posición del rotor. La posición sigue estimándose a partir de las características eléctricas del motor, por lo que pueden surgir limitaciones en determinadas condiciones de funcionamiento.
2.2 ¿Cuándo es adecuado el control sin sensores?
El control sin sensores puede ser una opción adecuada cuando una aplicación prioriza un diseño compacto, un cableado más sencillo o la regulación de velocidad en lugar de una realimentación precisa de la posición.
Entre sus posibles ventajas se incluyen:
Menos hardware de sensores: la conmutación sin sensores no requiere un sensor específico de posición del rotor.
Cableado simplificado: puede que no sean necesarios cables adicionales para los sensores entre el motor y el controlador.
Mayor flexibilidad de integración mecánica: puede reducirse el trabajo necesario para montar y alinear un sensor de conmutación independiente.
Posibles ventajas en espacio y coste: los beneficios reales dependen del motor, del controlador y de los requisitos de la aplicación.
Estas características pueden ser relevantes para proyectos que integran motores sin carcasa en mecanismos robóticos personalizados. Por ejemplo, los motores de par sin carcasa con rotor interior de la serie RI de CubeMars y los motores de par sin carcasa con rotor exterior de la serie RO pueden utilizarse en sistemas mecánicos desarrollados por los propios clientes. Los ingenieros pueden evaluar distintos métodos de detección de la posición del rotor y de conmutación en función de la configuración del motor seleccionado y de las capacidades del controlador.
Cabe señalar que eliminar un sensor no simplifica necesariamente todo el sistema. El controlador sigue teniendo que ser compatible con el motor seleccionado y funcionar de forma fiable en el rango previsto de velocidad y carga.
2.3 Limitaciones del control sin sensores durante el arranque y a bajas velocidades
El control sin sensores requiere una evaluación especial cuando el motor debe arrancar desde una posición de reposo, funcionar a velocidades muy bajas o responder a cambios de carga.
Comportamiento durante el arranque
En reposo, la detección tradicional de la fuerza contraelectromotriz no puede determinar directamente la posición del rotor a partir de la fuerza contraelectromotriz generada por la rotación, ya que la señal está ausente o es demasiado débil para detectarse de forma fiable. Por ello, el controlador puede necesitar una estrategia de alineación del rotor, estimación de la posición inicial u otro método de arranque. Los resultados reales dependen del algoritmo y de las condiciones de la aplicación.
Funcionamiento a bajas velocidades
A bajas velocidades, las señales eléctricas utilizadas para estimar la posición del rotor pueden ser débiles y más susceptibles al ruido y a las interferencias externas. En algunos esquemas de control, esto puede afectar a la conmutación y a la suavidad del movimiento.
Cambios de carga
Los cambios bruscos de carga también pueden dificultar la estimación del estado del rotor por parte del controlador. El rendimiento depende del algoritmo de estimación, de los parámetros del motor, del ajuste del controlador y de las condiciones reales de funcionamiento. En articulaciones robóticas que se mueven lentamente, invierten la dirección con frecuencia o arrancan bajo carga, el control sin sensores debe validarse en condiciones reales de funcionamiento, en lugar de evaluarse únicamente a partir de resultados en régimen estable a velocidades medias o altas.
El control basado en encoder proporciona al controlador información medida sobre la posición del rotor. Según el tipo de encoder y la arquitectura del sistema de control, esta realimentación puede utilizarse para la conmutación, la regulación de velocidad y el control de posición en lazo cerrado.
3.1 Cómo funciona la realimentación mediante encoder
Un encoder convierte el movimiento del rotor en señales eléctricas o datos digitales de posición. El controlador procesa esta información para determinar la posición del rotor y, según la configuración del sistema, calcular la velocidad y regular el movimiento.
Entre los tipos de encoder más comunes se incluyen:
Encoder incremental: emite señales que representan el movimiento relativo. Después del arranque, el sistema puede necesitar una operación de homing o una calibración del punto de referencia para establecer una posición conocida.
Encoder absoluto: proporciona un valor de posición dentro de su rango de medición, lo que permite al controlador identificar la posición sin necesidad de mover primero el motor para encontrar un punto de referencia.
La resolución del encoder no debe confundirse con la precisión de posicionamiento del sistema completo. El rendimiento real también depende de la calidad del sensor, el montaje, las holguras mecánicas, la flexibilidad estructural, la calibración y el ajuste del lazo de control.
3.2 ¿Por qué es importante la realimentación mediante encoder para las articulaciones robóticas?
Conviene priorizar el control basado en encoder cuando una articulación robótica debe seguir una trayectoria especificada, mantener una posición objetivo o repetir movimientos bajo cargas variables.
Al medir la posición, el controlador puede comparar la posición objetivo con la posición medida y ajustar el funcionamiento del motor para reducir el error entre ambas.
Por ejemplo, un brazo robótico industrial puede necesitar moverse lentamente mientras transporta una pieza, detenerse en un ángulo determinado y repetir la misma acción durante toda la producción. En esta situación, la realimentación de posición ayuda al sistema a regular el movimiento de forma consistente.
La realimentación mediante encoder también puede facilitar el control coordinado de varios ejes. Sin embargo, el resultado final depende de la arquitectura de control completa, incluidos el accionamiento, el sistema de comunicación, la estructura mecánica y el software de control de movimiento.
3.3 Realimentación del lado del motor frente a realimentación del lado de salida
Un aspecto que a menudo se pasa por alto en los motores para articulaciones robóticas es que la posición del eje del motor no coincide necesariamente con la posición de la salida mecánica final.
En un actuador con reductor, el encoder puede medir la posición del rotor del motor. La relación entre esa medición y la posición real de la articulación también se ve afectada por la relación de reducción, el juego mecánico y la deformación elástica.
Esto es especialmente importante al evaluar actuadores integrados. Por ejemplo, los actuadores de la serie AK de CubeMars y los motores de accionamiento cuasidirecto de la serie AKE presentan distintos niveles de integración mecánica. Al utilizarlos en articulaciones robóticas, los ingenieros deben confirmar la configuración específica del encoder y comprobar si la realimentación disponible satisface los requisitos de control de posición en la salida final.
Un encoder integrado puede simplificar el diseño del sistema de realimentación, pero no elimina automáticamente los errores mecánicos de posicionamiento.
La principal diferencia entre ambos métodos es cómo se obtiene la información sobre la posición del rotor y cómo se utiliza para controlar el movimiento.
| Criterio de comparación | Control sin sensores | Control basado en encoder |
| Información sobre la posición del rotor | Se estima a partir de mediciones eléctricas o de un modelo del motor | Se mide mediante un encoder |
| ¿Se necesita un sensor de posición específico? | No es necesario para la conmutación sin sensores | Sí, es necesario |
| Comportamiento durante el arranque | Depende del método de estimación y de la estrategia de arranque | La realimentación de posición está disponible cuando el encoder se ha inicializado y funciona con normalidad |
| Funcionamiento a bajas velocidades | Algunos métodos de estimación presentan dificultades a bajas velocidades | Generalmente proporciona información de posición más directa |
| Capacidad de control de posición | Requiere un método de estimación de posición y una arquitectura de control adecuados | Adecuado para el control de posición en lazo cerrado |
| Hardware y cableado | Potencialmente más sencillos | Requiere hardware de encoder adicional y una interfaz |
| Integración del sistema | Depende del controlador y del algoritmo de estimación | Deben tenerse en cuenta el montaje y la configuración del encoder, así como la integración de la realimentación |
| Aplicaciones habituales | Aplicaciones que priorizan la rotación, la regulación de velocidad o la reducción del hardware de sensores | Aplicaciones que requieren realimentación de posición medida y una regulación precisa del movimiento |
Esta tabla sirve como referencia general, no como una clasificación absoluta del rendimiento. Los algoritmos sin sensores pueden presentar diferencias significativas, y el control basado en encoder también depende del diseño del encoder, del controlador y del sistema mecánico. La elección final debe basarse en el rango de funcionamiento y los objetivos de control de la aplicación.
Los distintos tipos de motores para robótica tienen diferentes requisitos de realimentación. La solución más adecuada depende de las características del movimiento, el rendimiento del posicionamiento, las condiciones de arranque y la arquitectura de control, no simplemente de la categoría del robot.
5.1 Brazos robóticos y robots colaborativos
Los motores para robots colaborativos y los motores para brazos robóticos suelen requerir trayectorias articulares controladas, posicionamiento repetible y coordinación multieje.
Cuando una aplicación requiere realimentación de posición medida, especialmente para movimientos a baja velocidad, seguimiento preciso de trayectorias o mantenimiento de una posición articular objetivo, generalmente conviene priorizar el control basado en encoder.
El control sin sensores también puede considerarse para mecanismos giratorios auxiliares o ejes en los que la realimentación precisa de la posición no sea un requisito principal.
Para brazos robóticos personalizados, los ingenieros pueden considerar los motores de par sin carcasa con rotor interior de la serie RI de CubeMars o los motores de par sin carcasa con rotor exterior de la serie RO, y después seleccionar el hardware de realimentación y el controlador compatibles según el rendimiento deseado. Esto ofrece una gran flexibilidad de integración mecánica, pero la precisión final del sistema sigue dependiendo de las características de la transmisión, el montaje del sensor y el ajuste del lazo de control.
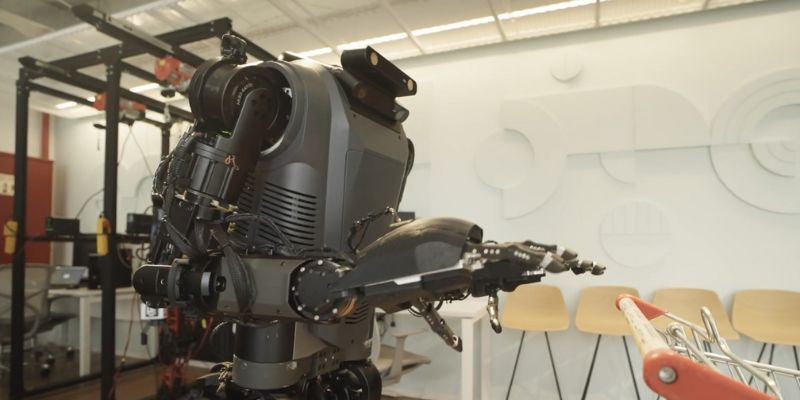
5.2 Robots humanoides y cuadrúpedos
Los motores para robots humanoides y los motores para robots cuadrúpedos deben coordinar múltiples articulaciones bajo cargas que cambian constantemente. Caminar, correr y saltar implican aceleraciones rápidas, cambios frecuentes de dirección y perturbaciones externas importantes en las articulaciones.
La realimentación mediante encoder puede facilitar la regulación de posición y el movimiento coordinado. Sin embargo, en sistemas controlados por fuerza o par, un encoder por sí solo no puede medir directamente la fuerza de contacto ni el par articular. Según la estrategia de control, el sistema también puede necesitar una estimación del par basada en la corriente, sensores de fuerza, sensores de par u otros métodos de realimentación.
Para articulaciones robóticas compactas, los ingenieros pueden evaluar las distintas opciones de integración que ofrecen los motores de accionamiento cuasidirecto de la serie AKE de CubeMars y los actuadores de la serie AK. La selección debe tener en cuenta el par de salida requerido, el diseño mecánico, la configuración de realimentación y la compatibilidad del controlador.
El control sin sensores también puede ser adecuado para algunas funciones auxiliares, pero su fiabilidad durante el arranque, su rendimiento a bajas velocidades y su resistencia a las perturbaciones de carga deben validarse exhaustivamente antes de utilizarlo en movimientos articulares exigentes.
5.3 Robots con exoesqueleto
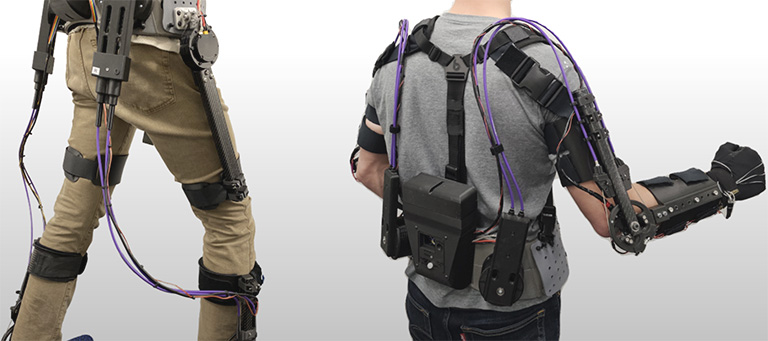
Los motores para robots con exoesqueleto deben coordinar la salida del motor con los movimientos humanos. Sus sistemas de control pueden necesitar proporcionar asistencia fluida, responder a los cambios de carga en las articulaciones y mantener un movimiento predecible durante ciclos repetidos.
La realimentación mediante encoder ayuda a seguir la posición articular y regular el movimiento. Sin embargo, la realimentación de posición del lado del motor por sí sola puede no representar por completo el movimiento real de la articulación del usuario ni determinar directamente la fuerza de interacción entre la persona y el dispositivo. Según los requisitos de diseño, pueden ser necesarios sensores adicionales de ángulo articular, sensores de fuerza u otros mecanismos de realimentación.
El control sin sensores puede considerarse para funciones auxiliares que no requieran una realimentación precisa de la posición articular. Para las articulaciones principales de asistencia, los ingenieros deben evaluar cuidadosamente el comportamiento durante el arranque, la respuesta a bajas velocidades, la regulación del par, el peso total del actuador, el confort térmico y la seguridad ante cargas inesperadas.
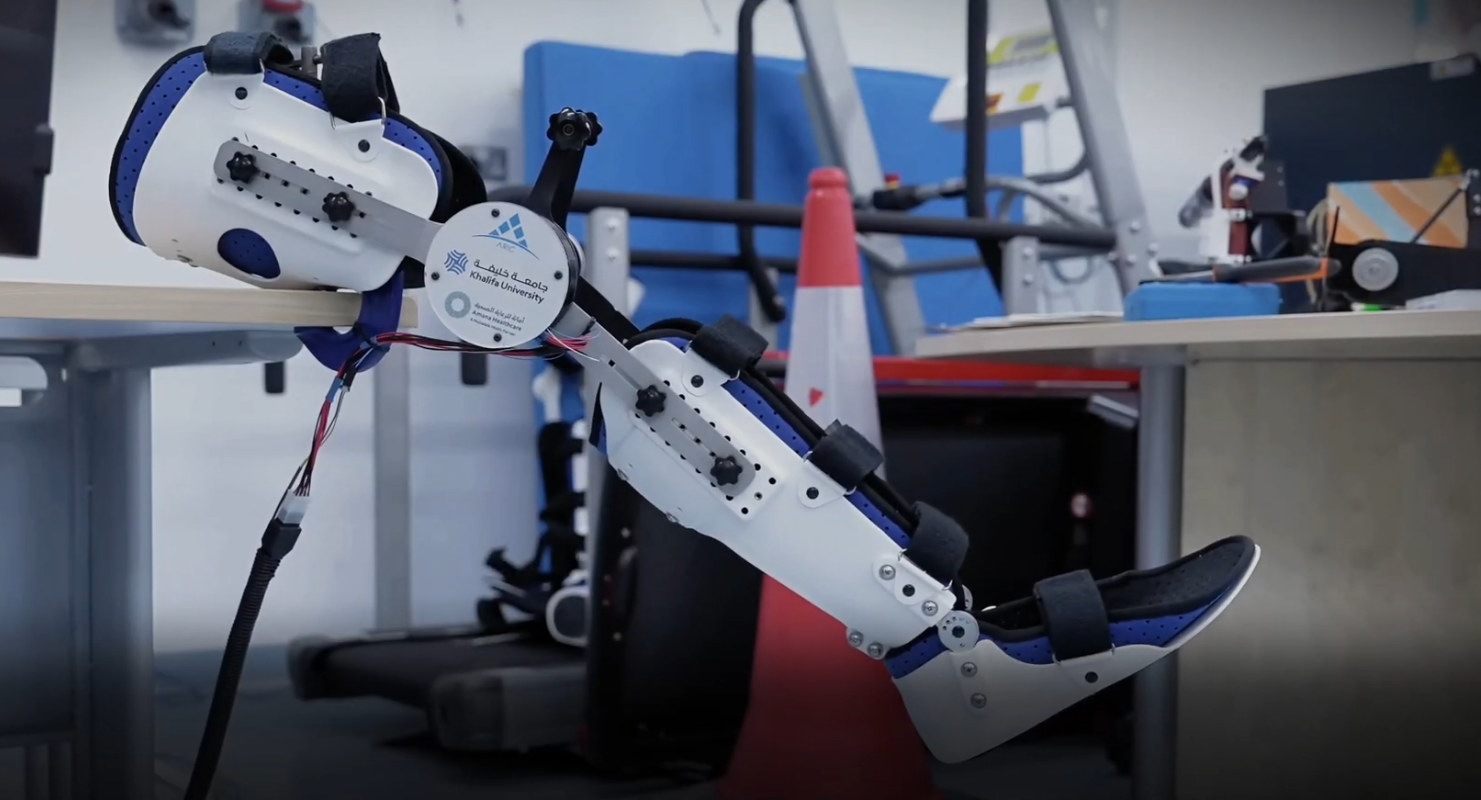
5.4 Robots industriales y equipos de automatización
Los motores para robots industriales y los equipos de automatización pueden requerir posicionamiento repetible, regulación estable de velocidad y fiabilidad durante largos ciclos de producción.
En los ejes de posicionamiento, el control basado en encoder proporciona realimentación de posición medida para ayudar al controlador a seguir las órdenes de movimiento y corregir los errores de posición. El control sin sensores puede considerarse para mecanismos de rotación continua o accionamientos auxiliares que no requieran mediciones precisas de posición.
Al integrar motores sin carcasa en articulaciones industriales personalizadas, los ingenieros pueden evaluar los motores de las series RI y RO de CubeMars en función de la velocidad objetivo, el par, la configuración de realimentación y el espacio de instalación disponible.
Los ingenieros deben distinguir entre la resolución del encoder y la precisión real de posicionamiento del sistema. El juego mecánico del reductor, la rigidez estructural, la calibración, las variaciones de carga y el ajuste del controlador afectan al resultado final.
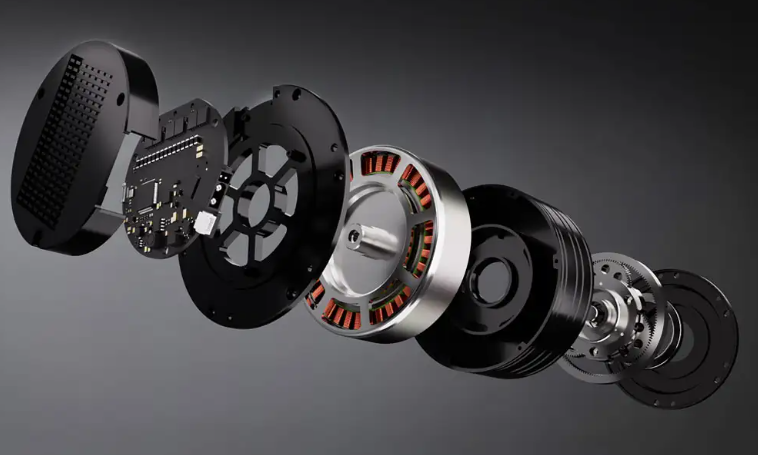
5.5 Robots médicos y de rehabilitación
Los motores para robots médicos y de rehabilitación pueden requerir movimientos suaves a baja velocidad, trayectorias repetibles y un control cuidadoso durante la interacción entre personas y robots.
El control basado en encoder ayuda a regular la posición y la velocidad, especialmente cuando un sistema debe seguir una trayectoria especificada o mantener una posición objetivo. Sin embargo, una realimentación precisa de posición no equivale a una medición directa de la fuerza y, por sí sola, no puede garantizar una interacción segura entre personas y robots.
Según la aplicación, los ingenieros también pueden necesitar sensores de fuerza o par, realimentación del ángulo articular, límites de movimiento y mecanismos de gestión de fallos.
El control sin sensores puede ser adecuado para algunos mecanismos auxiliares, pero su rendimiento a bajas velocidades y su comportamiento durante el arranque deben satisfacer los requisitos de la aplicación. El sistema completo también debe cumplir los requisitos y las normativas de seguridad aplicables al uso previsto.
5.6 Robots de inspección y robots móviles autónomos
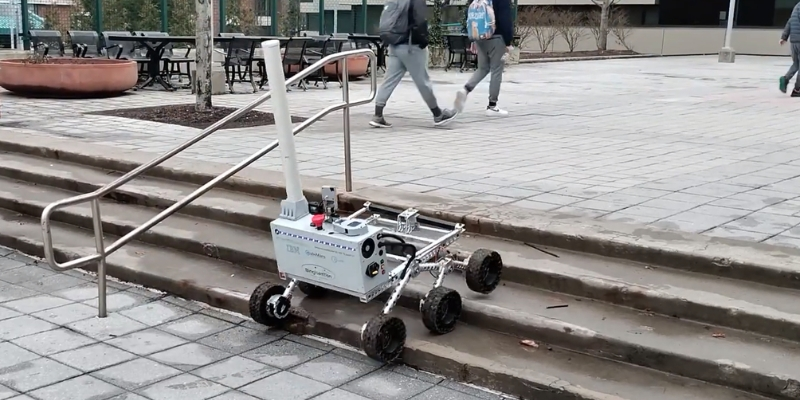
Los motores para robots de inspección pueden utilizarse en plataformas móviles, brazos robóticos, estabilizadores de cámara y mecanismos específicos de posicionamiento. Los requisitos de realimentación pueden variar considerablemente entre subsistemas.
En los accionamientos de las ruedas de una plataforma móvil, la regulación de velocidad puede ser más importante que la medición precisa de la posición del rotor. Si un método de control BLDC sin sensores funciona de forma fiable en todo el rango de velocidad y carga requerido, puede considerarse como una opción.
En el brazo de un robot de inspección o en un mecanismo de orientación de cámara, pueden ser más importantes el posicionamiento angular preciso y el movimiento suave a baja velocidad. La realimentación mediante encoder ayuda al controlador a seguir las posiciones objetivo y corregir los errores de movimiento.
Al evaluar las opciones, deben considerarse el arranque bajo carga, la estabilidad de velocidad, la disponibilidad de realimentación, la compatibilidad de las comunicaciones, el ciclo de trabajo y las condiciones ambientales. Los distintos ejes de un mismo robot pueden requerir métodos de control diferentes.
5.7 Estabilizadores y sistemas de movimiento de precisión
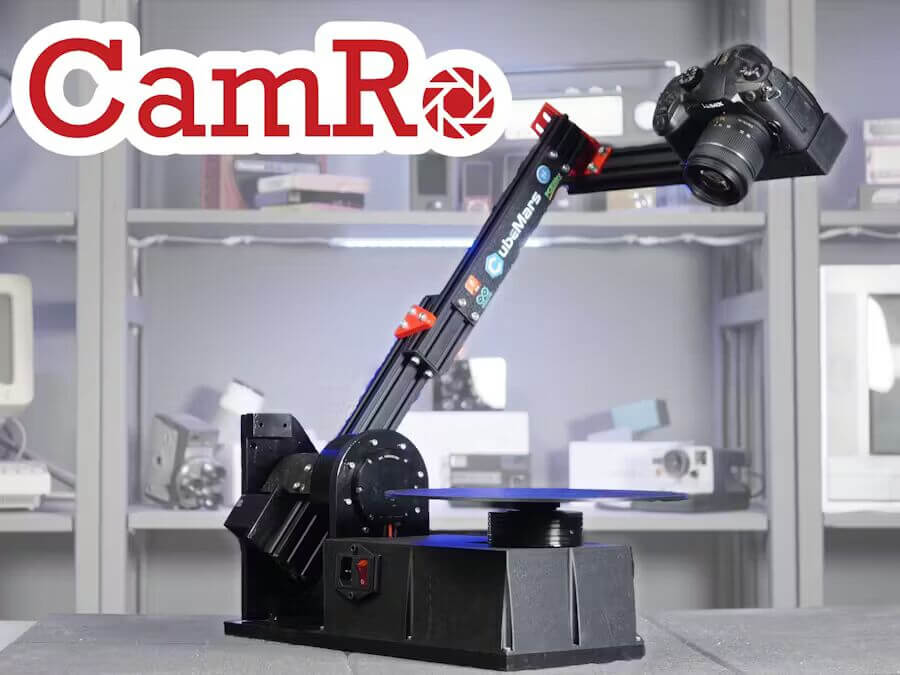
Los sistemas de estabilización suelen priorizar el movimiento suave, la estabilidad a bajas velocidades y el posicionamiento angular preciso.
La realimentación mediante encoder ayuda al controlador a seguir las posiciones objetivo y corregir los errores de movimiento. Aun así, la solución adecuada depende del diseño del motor, los algoritmos de control, los requisitos de estabilización y el punto del sistema en el que se mide la posición.
Los ingenieros también deben tener en cuenta la fricción mecánica, el par de cogging, las vibraciones estructurales y las interacciones entre el lazo de control del motor y el sistema general de estabilización.
5.8 Comparación de los métodos de realimentación en distintas aplicaciones robóticas
| Aplicación robótica | Requisitos principales de control | Método de realimentación que conviene evaluar |
| Brazos robóticos y robots colaborativos | Seguimiento de posición, posicionamiento repetible y coordinación multieje | Priorizar el control basado en encoder para los ejes que requieren movimientos precisos |
| Robots humanoides y cuadrúpedos | Movimiento articular dinámico, rechazo de perturbaciones y control coordinado | Realimentación mediante encoder; añadir realimentación de par o fuerza cuando sea necesario |
| Robots con exoesqueleto | Coordinación con el movimiento humano, asistencia suave y respuesta rápida | Realimentación articular basada en encoder; añadir sensores de ángulo articular o de fuerza cuando sea necesario |
| Robots industriales y equipos de automatización | Posicionamiento repetible, estabilidad de velocidad y funcionamiento continuo | Utilizar control basado en encoder para los ejes de posicionamiento y considerar el control sin sensores para accionamientos auxiliares adecuados |
| Robots médicos y de rehabilitación | Movimiento suave, seguimiento de trayectorias e interacción controlada entre personas y robots | Realimentación mediante encoder, complementada con otros sensores según sea necesario |
| Robots de inspección y robots móviles | Regulación de velocidad, posicionamiento y adaptabilidad ambiental | Considerar el control sin sensores para accionamientos de ruedas adecuados y el control mediante encoder para mecanismos de precisión |
| Estabilizadores y sistemas de movimiento de precisión | Movimiento suave a baja velocidad, posicionamiento angular y estabilización | Elegir la arquitectura de realimentación según el motor y el sistema de estabilización |
Estas recomendaciones son puntos de partida para la evaluación, no reglas fijas. Los algoritmos sin sensores difieren en sus estrategias de arranque, capacidad a bajas velocidades y rechazo de perturbaciones. El rendimiento de los sistemas basados en encoder también depende de la calidad del encoder, el diseño mecánico y la implementación del controlador.
Al evaluar los productos de CubeMars, los ingenieros pueden considerar los motores de par sin carcasa de las series RI/RO, los motores de accionamiento cuasidirecto de la serie AKE y los actuadores de la serie AK según las necesidades de integración del sistema. Antes de tomar una decisión definitiva, deben confirmar la configuración de los sensores, los modos de control compatibles y la compatibilidad del controlador para el modelo específico.
Elegir entre el control sin sensores y el control basado en encoder implica algo más que decidir si el motor dispone de un sensor. El motor, el controlador, el hardware de realimentación y la transmisión mecánica deben ser compatibles entre sí.
6.1 Los sensores Hall y los encoders no son lo mismo
Los sensores Hall se utilizan habitualmente para proporcionar información sobre la posición del rotor para la conmutación. Pueden satisfacer las necesidades básicas de conmutación en algunos esquemas de control, pero normalmente proporcionan información de posición menos detallada que los encoders. Los encoders ofrecen mediciones de posición más precisas y, por ello, se utilizan habitualmente para el control de posición en lazo cerrado.
Esta distinción es especialmente importante al comparar configuraciones de motores. Por ejemplo, la versión estándar RO80 KV105 de CubeMars incluye sensores Hall, mientras que la versión RO80 KV105 Lite no los incluye. Esto demuestra que las configuraciones de sensores pueden variar dentro de una misma serie de productos. La versión Lite puede ser adecuada para diseños que utilicen un controlador sin sensores compatible u otro método de realimentación. Sin embargo, la ausencia de sensores Hall no significa que el motor sea compatible con todos los algoritmos de control sin sensores.
Páginas de productos relacionadas:
Al seleccionar una configuración, los ingenieros deben confirmar la disposición específica de los sensores, la compatibilidad del controlador, la estrategia de arranque y el rango de velocidad de funcionamiento previsto.
6.2 Integración del encoder y compatibilidad del controlador
El encoder debe ser compatible con el controlador en cuanto a interfaz eléctrica, formato de señal, resolución, método de inicialización y modos de control admitidos.
Algunas soluciones de actuadores integrados simplifican este proceso al incorporar la realimentación de posición en un sistema de accionamiento más completo. La documentación de las placas de control de CubeMars para las series AK, AKE, AKA y AKH indica configuraciones integradas de encoders absolutos de una sola vuelta. La resolución específica y las funciones disponibles dependen de la configuración del producto seleccionado.
Para los diseñadores de sistemas, esta integración puede reducir el trabajo necesario para crear un sistema de realimentación independiente. Aun así, deben confirmarse las especificaciones del encoder y los modos de control compatibles con el modelo y la versión exactos, así como la relación entre la posición medida del motor y la salida mecánica final.
Para obtener más información, consulte la página de productos de placas de control de CubeMars.
6.3 Evaluar la arquitectura completa del sistema de accionamiento
Antes de especificar un motor, los ingenieros deben identificar la arquitectura del sistema que requiere la aplicación:
Un motor independiente con un controlador externo;
Un motor equipado con sensores Hall y utilizado con un accionamiento compatible;
Un motor equipado con encoder para el control de movimiento en lazo cerrado;
Un motor con reductor o una solución de accionamiento cuasidirecto;
Un actuador que integra dispositivos de realimentación y electrónica de accionamiento.
Estas opciones presentan arquitecturas de sistema diferentes, y los componentes necesarios varían según el modelo. Un motor con reductor no incluye necesariamente un controlador, mientras que un motor sin sensores Hall puede seguir funcionando con un controlador sin sensores compatible o utilizar otro método de realimentación admitido.
Definir desde las primeras etapas del diseño el nivel de integración requerido puede reducir los riesgos relacionados con el montaje posterior, el ajuste y la compatibilidad del sistema.
Antes de elegir un método de realimentación, los ingenieros deben aclarar el perfil de movimiento del motor y los objetivos de control.
7.1 Evaluar el rango de velocidad de funcionamiento
Si el motor funciona principalmente a velocidades medias o altas, puede ser suficiente un algoritmo de control sin sensores adecuado.
Si el motor debe arrancar de forma fiable bajo carga, moverse a velocidades muy bajas o invertir la dirección con frecuencia, es necesario evaluar cuidadosamente el rendimiento del algoritmo en estas condiciones. La realimentación mediante encoder generalmente proporciona información más directa sobre la posición del rotor.
7.2 Definir los requisitos de posicionamiento
Si el sistema requiere principalmente regulación de velocidad, el control sin sensores puede ser suficiente.
Si la aplicación requiere un seguimiento preciso del ángulo articular, trayectorias de movimiento repetibles o regulación de posición en lazo cerrado, el control basado en encoder suele ser un punto de partida más adecuado.
Cabe señalar que la precisión de posicionamiento debe definirse en la salida mecánica real, en lugar de deducirse únicamente de la resolución del encoder.
7.3 Tener en cuenta las condiciones de arranque y las perturbaciones de carga
Determine si el motor debe arrancar desde cualquier posición del rotor, arrancar bajo una carga considerable o mantener la estabilidad cuando la demanda de par cambia bruscamente.
Estas condiciones pueden revelar limitaciones de algunos métodos de estimación sin sensores. Se recomienda validar el motor y el controlador seleccionados en condiciones que se asemejen lo más posible a las de la aplicación real.
7.4 Confirmar la compatibilidad del controlador
El controlador debe ser compatible con el motor seleccionado y con el método de realimentación elegido.
Para el control sin sensores, confirme el algoritmo de estimación admitido, los requisitos relativos a los parámetros del motor, la secuencia de arranque y el rendimiento a bajas velocidades.
Para el control basado en encoder, confirme el tipo de encoder, la interfaz eléctrica, la resolución, el comportamiento durante la inicialización y los modos de control admitidos.
7.5 Evaluar el coste total del sistema
El control sin sensores puede reducir el hardware relacionado con los sensores, pero el coste total del sistema también depende del precio del controlador, la dificultad de ajustar el algoritmo y el esfuerzo de validación.
El control basado en encoder requiere hardware de realimentación adicional y trabajo de integración, pero esta inversión puede merecer la pena cuando el rendimiento del posicionamiento, la repetibilidad y la eficiencia del ajuste son factores críticos.
La mejor solución es la que equilibra el rendimiento, la complejidad y el coste, al tiempo que satisface los requisitos de la aplicación.
El control sin sensores y el control basado en encoder responden a distintas necesidades de ingeniería.
El control sin sensores estima la posición o la velocidad del rotor a partir de las características eléctricas del motor, reduciendo la dependencia de un sensor específico de posición del rotor. Para aplicaciones que requieren principalmente rotación o regulación de velocidad, puede ser adecuado si el algoritmo seleccionado cubre el rango de funcionamiento previsto.
El control basado en encoder proporciona realimentación de posición medida y, por lo general, conviene priorizarlo en sistemas robóticos que requieren posicionamiento en lazo cerrado, trayectorias repetibles o movimientos fiables a bajas velocidades.
La elección final depende de los requisitos de arranque, el rango de velocidad de funcionamiento, las necesidades de posicionamiento, la estructura mecánica, la compatibilidad del controlador y el coste total del sistema.
Para los fabricantes de robots y los integradores de sistemas, el objetivo no es optar automáticamente por la solución más compleja, sino adaptar el motor y la arquitectura de realimentación de cada articulación o eje de accionamiento a sus requisitos reales de movimiento.
1. ¿Cuál es la principal diferencia entre el control sin sensores y el control basado en encoder?
El control sin sensores estima la posición o la velocidad del rotor a partir de mediciones eléctricas y de un modelo del motor. El control basado en encoder utiliza un encoder físico para medir la posición del rotor y proporcionar realimentación al controlador.
2. ¿Es adecuado el control BLDC sin sensores para los robots?
Sí. El control sin sensores puede ser adecuado para aplicaciones robóticas que requieren principalmente rotación o regulación de velocidad. Su idoneidad depende de los requisitos de arranque, el rendimiento a bajas velocidades, los cambios de carga y la necesidad de una realimentación precisa de posición.
3. ¿El control basado en encoder siempre es más preciso?
No necesariamente. Un encoder proporciona realimentación de posición medida, pero la precisión general del posicionamiento también se ve afectada por la calidad del encoder, las tolerancias mecánicas, el juego de la transmisión, la calibración y el rendimiento del lazo de control.
4. ¿Son lo mismo los sensores Hall y los encoders?
No. Los sensores Hall suelen proporcionar información sobre la posición del rotor para la conmutación, normalmente con información angular relativamente poco detallada. Los encoders proporcionan mediciones de posición más detalladas y se utilizan habitualmente para el control de posición en lazo cerrado.
5. ¿Puede funcionar un motor BLDC sin sensores Hall?
Sí. Un motor puede funcionar sin sensores Hall si se combina con un controlador compatible y un algoritmo de control sin sensores adecuado. Según el diseño, también pueden utilizarse otros métodos de realimentación compatibles. El controlador debe satisfacer los requisitos de arranque del motor y el rango de funcionamiento previsto.
6. ¿Qué productos de CubeMars pueden utilizarse en sistemas robóticos controlados mediante encoder?
CubeMars ofrece diversas soluciones de motores y actuadores, incluidos motores sin carcasa de las series RI y RO, motores de accionamiento cuasidirecto de la serie AKE y actuadores de la serie AK. La arquitectura de realimentación adecuada depende del modelo seleccionado y del diseño completo del sistema. Consulte la documentación oficial para conocer las especificaciones del encoder y los modos de control admitidos.
7. ¿Debe utilizar una articulación robótica un motor con sensores Hall o con encoder?
Primero, defina los requisitos de control de la articulación. Los sensores Hall pueden ser suficientes para la conmutación en algunos diseños, mientras que las aplicaciones que requieren una realimentación precisa de posición generalmente necesitan una arquitectura de realimentación adecuada basada en encoder.
Confirme también si el dispositivo de realimentación mide la posición del rotor del motor o la posición de salida de la articulación mecánica final.


