Регистрировать

По мере развития робототехники роботы постепенно переходят от традиционных структурированных условий промышленного производства, складской логистики и других подобных сценариев к более сложным и открытым условиям эксплуатации.
В прошлом роботы в основном применялись на промышленных производственных линиях со стабильной окружающей средой и фиксированными задачами. Сегодня же роботы выполняют все больше сложных задач, включая:
● Аэрокосмические исследования и внеземные исследования
● Инспекцию в полевых условиях
● Работы в опасных зонах
● Обследование ограниченных пространств
● Длительную автономную работу без участия человека
В отличие от традиционных промышленных сценариев со стабильной окружающей средой и фиксированными задачами, сложные условия эксплуатации часто сопровождаются экстремальными температурами, неровным рельефом, высокими ударными нагрузками, ограниченным монтажным пространством и длительной непрерывной работой. Это предъявляет более высокие требования к приводной системе робота. Как ключевые компоненты системы движения робота, электродвигатели и исполнительные механизмы напрямую влияют на динамические характеристики и выполнение задач благодаря таким параметрам, как удельная плотность крутящего момента, динамический отклик, надежность, эффективность и возможности управления.
Требования к приводной системе робота различаются в зависимости от условий эксплуатации. Например, четырехногие роботы должны справляться со сложным рельефом и кратковременными ударными нагрузками, космические роботы уделяют больше внимания высокоточным движениям и долговременной надежности, а роботы для длительной инспекции должны одновременно обеспечивать эффективность, срок службы и стабильную работу.
С учетом этих различий в данной статье применения роботов в сложных условиях разделены на пять типичных сценариев. На основе практических примеров рассматриваются особенности роботов, требования к приводным системам, а также ключевые факторы выбора электродвигателей и исполнительных механизмов для различных условий эксплуатации.
Сложные условия эксплуатации охватывают широкий спектр применений — от аэрокосмических и внеземных исследований до наземных полевых работ, выполнения опасных задач и длительной автономной работы без участия человека. Условия окружающей среды и цели задач в разных сценариях существенно различаются. Следующие пять категорий могут представлять типичные направления применения роботов в сложных условиях:
| Тип сложной среды | Типичные применения |
Аэрокосмическая, внеземная и экстремальная среда | Исследование Луны, космические манипуляторы, инспекция в экстремальных условиях |
Суровые открытые и неструктурированные условия | Четвероногие роботы, роботы для полевой инспекции, беспилотные транспортные платформы |
Опасные и специализированные рабочие условия | Поисково-спасательные работы, инспекция опасных зон, специализированные рабочие роботы |
Ограниченное пространство и высокая степень интеграции | Роботы для инспекции трубопроводов, миниатюрные инспекционные роботы, компактные манипуляторы |
Длительная автономная работа без участия человека | Инспекция инфраструктуры, беспилотные шахты, системы дистанционного мониторинга |
В этих сложных условиях роботам необходимо не только выполнять задачи, связанные с движением, но и справляться со следующими факторами:
● Экстремальные изменения температуры
● Неровный рельеф
● Высокие ударные нагрузки
● Длительная непрерывная работа
● Ограничения по габаритам
● Требования к высокоточному управлению движением
Ниже эти пять сценариев рассматриваются отдельно с учетом конкретных примеров, чтобы проанализировать условия окружающей среды, требования задач и соответствующие требования к приводным системам роботов.
Применение роботов в аэрокосмической, внеземной и экстремальной среде
Особенности окружающей среды
Аэрокосмическая, внеземная и экстремальная среда является одной из наиболее сложных с технической точки зрения областей применения роботов.
По сравнению с обычными наземными условиями такие сценарии обычно характеризуются особыми физическими условиями, например:
● Вакуумная среда
● Микрогравитация или низкая гравитация
● Экстремальные изменения температуры
● Сложные условия поверхности
● Длительная эксплуатация без технического обслуживания
Типичные условия применения включают:
● Поверхность Луны
● Поверхность Марса
● Космические станции
● Внешние поверхности космических аппаратов
● Полярные регионы
● Высокотемпературные промышленные зоны
После развертывания роботов в таких условиях их техническое обслуживание человеком обычно затруднено, поэтому приводная система должна обеспечивать длительную и стабильную работу.
Типичные применения роботов
Роботы для внеземных исследований
Роботы для внеземных исследований в основном используются для выполнения следующих задач:
● Передвижение по поверхности
● Анализ рельефа
● Мониторинг окружающей среды
● Сбор образцов
Из-за сложного рельефа и неизвестных препятствий во внеземной среде роботам необходимо обладать хорошей адаптивностью к движению.
Космические манипуляторы
Космические манипуляторы широко применяются для:
● Технического обслуживания космического оборудования
● Установки компонентов
● Перемещения объектов
● Высокоточных операций
Приводы сочленений манипуляторов должны одновременно обеспечивать высокую точность позиционирования и длительную надежную работу.
Роботы для инспекции в экстремальных условиях
В условиях высоких или низких температур, а также на опасных промышленных объектах роботы могут заменять людей при выполнении следующих задач:
● Инспекция оборудования
● Мониторинг состояния
● Сбор данных
Это позволяет снизить риски, связанные с присутствием персонала в опасных зонах.
Ключевые требования к электродвигателям и исполнительным механизмам
Высокая плотность крутящего момента
Из-за ограничений по массе и энергопотреблению роботам необходимо получать более высокую выходную мощность при ограниченной массе.
Высокая плотность крутящего момента позволяет:
● Снизить общую массу
● Повысить грузоподъемность
● Оптимизировать использование энергии
Конструкция с низким моментом инерции
Исполнительные механизмы с низким моментом инерции позволяют повысить скорость реакции суставов робота.
Для:
● Манипуляторов
● Механизмов высокоточных операций
● Высокодинамичных роботов
конструкция с низким моментом инерции способствует повышению эффективности управления.
Высокая надежность
Поскольку техническое обслуживание роботов, работающих в экстремальных условиях, обычно затруднено, приводная система должна обеспечивать:
● Длительный срок службы
● Стабильную работу
● Высокую механическую надежность
Высокая точность управления
Космические операции и высокоточные задачи обычно требуют:
● Высокой точности позиционирования
● Стабильной выходной характеристики по крутящему моменту
● Хороших возможностей управления движением
Эффективное управление тепловыми режимами
Экстремальные температуры могут влиять на:
● Обмотки электродвигателя
● Подшипники
● Электронные компоненты
Поэтому необходимо комплексно учитывать контроль повышения температуры и конструкцию системы отвода тепла.
Практический пример
Ссылка на пример:прыгающий робот для исследования лавовых труб на Марсе
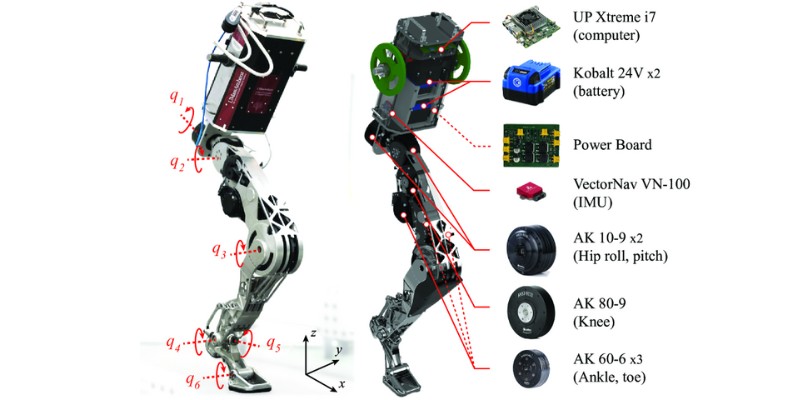
По мере углубления исследований Марса лавовые трубки привлекают все больше внимания благодаря своей научной ценности как потенциальные ресурсы и места для будущих обитаемых объектов. Однако эти сложные и масштабные подземные пространства создают серьезные проблемы для традиционных методов исследования. Этот прыгающий робот, специально разработанный для исследования марсианских лавовых трубок, в качестве основного способа передвижения использует прыжки, одновременно сохраняя возможность ходьбы для адаптации к сложному рельефу и экстремальным условиям.
В конструкции робота используется параллельный механизм с пятью звеньями в качестве структуры ног, что позволяет оптимизировать вертикальные прыжки в условиях низкой марсианской гравитации. Основное внимание уделено эффективной силовой системе и облегченной конструкции, а также интеграции пружинной системы помощи при прыжках и системы рекуперации энергии для обеспечения возможности последовательных прыжков.
В силовой системе робота используется роботизированный исполнительный механизм CubeMars AK70-10 KV100, который обеспечивает привод параллельного механизма ног. Пиковый крутящий момент этой модели составляет 24,8 Н·м, а в конструкции используется планетарный редуктор с передаточным отношением 10:1, обеспечивающий привод суставов во время прыжков и ходьбы робота. Исполнительный механизм оснащен встроенным энкодером и поддерживает связь по CAN-bus с частотой до 1 МГц, что облегчает реализацию управления движением и интеграцию системы.
Сочетание исполнительного механизма AK70-10 KV100 с облегченной параллельной конструкцией ног, пружинной системой помощи при прыжках и системой рекуперации энергии позволяет роботу одновременно удовлетворять требованиям к мощности при прыжках и требованиям к общей конструкции. Этот пример также показывает, что при выборе электродвигателя для роботов внеземного исследования необходимо комплексно учитывать пиковый крутящий момент, конструкцию передачи, массу, интерфейс управления и ограничения по энергопотреблению.
Подробнее о других примерах:CubeMars поддерживает команду марсохода Университета Бингемтона на URC
Особенности окружающей среды
По сравнению с промышленной средой открытая внешняя среда является значительно более сложной, а ее главной особенностью является высокая степень неопределенности.
Робот может сталкиваться с:
● Горными районами
● Пустынями
● Гоби
● Лесами
● Заснеженными территориями
● Грязью
● Каменистой поверхностью
В таких условиях обычно отсутствуют фиксированные маршруты, поэтому робот должен корректировать режим движения в соответствии с изменениями окружающей среды в реальном времени.
Типичные применения роботов
Четвероногие роботы
Четвероногие роботы используют согласованное движение нескольких суставов для выполнения следующих задач:
● Ходьба
● Бег
● Преодоление препятствий
● Подъем по склонам
Исполнительные механизмы ног должны постоянно регулировать выходные параметры для поддержания устойчивости корпуса.
Роботы для полевой инспекции
Основные области применения:
● Инспекция электроэнергетической инфраструктуры
● Проверка трубопроводов
● Мониторинг окружающей среды в полевых условиях
● Инспекция инфраструктуры
Беспилотные транспортные роботы
Применяются для:
● Полевой логистики
● Транспортировки материалов в специальных зонах
● Беспилотных рабочих платформ
Ключевые требования к электродвигателям и исполнительным механизмам
Высокий пиковый крутящий момент
В следующих ситуациях роботам требуется значительная кратковременная выходная мощность:
● Преодоление препятствий
● Подъем по склону
● Восстановление положения
● Быстрый запуск
Быстрый динамический отклик
Особенно для роботов с ногами исполнительные механизмы должны быстро реагировать на:
● Команды управления движением
● Изменения поверхности
● Корректировку положения
Устойчивость к ударным нагрузкам
Сложный рельеф может приводить к:
● Столкновениям
● Падениям
● Резким изменениям нагрузки
Поэтому приводная система должна обладать достаточной механической прочностью.
Высокая эффективность
Уличные и полевые роботы обычно работают от аккумуляторных батарей. Повышение эффективности приводной системы позволяет:
● Увеличить время автономной работы
● Снизить энергопотребление
Практический пример
Ссылка на пример:CubeMars способствует разработке сельскохозяйственного четвероногого робота Университета Миннесоты
Сегодня, когда точное сельское хозяйство развивается быстрыми темпами, получение комплексных и высокоточных данных о росте сельскохозяйственных культур стало одной из ключевых задач. Одним из прорывных достижений лаборатории сельскохозяйственной робототехники Университета Миннесоты стала четвероногая сельскохозяйственная роботизированная платформа, специально разработанная для сложных условий сельскохозяйственных полей.
Эта роботизированная собака оснащена шарнирными электродвигателями CubeMars AK70-10 в качестве основного источника привода. Она преодолевает физические ограничения традиционных беспилотных летательных аппаратов и колесной сельскохозяйственной техники, способна проникать в густые кукурузные поля и собирать точные данные о заболеваниях, вредителях и содержании питательных веществ под растительным пологом, дополняя возможности современного интеллектуального сельского хозяйства в области трехмерной инспекции.
Подробнее о других примерах:Kemba: четвероногий робот, сочетающий в себе мощь и точность управления
Особенности окружающей среды
Некоторые рабочие условия связаны с высоким уровнем риска и не подходят для непосредственного присутствия людей.
Типичные условия включают:
● Места стихийных бедствий
● Зоны пожаротушения
● Ядерные объекты
● Химические предприятия
● Промышленные зоны повышенного риска
Роботы могут заменять людей при выполнении задач по инспекции, спасению и управлению, повышая безопасность работ.
Типичные применения роботов
Поисково-спасательные роботы
Основные задачи включают:
● Поиск в зоне бедствия
● Мониторинг окружающей среды
● Транспортировку материалов
Роботы для инспекции опасных зон
Применяются для:
● Инспекции промышленного оборудования
● Мониторинга состояния
● Автоматизированного патрулирования
Специализированные рабочие роботы
Включают:
● Платформы дистанционного управления
● Роботы для работы в специальных условиях
Ключевые требования к электродвигателям и исполнительным механизмам
Высокая надежность
Роботам необходимо непрерывно выполнять задачи в сложных условиях.
Устойчивость к ударным нагрузкам
При столкновениях или резких изменениях нагрузки робот должен сохранять способность к движению.
Точное управление движением
Для манипуляторов и исполнительных механизмов необходимо обеспечивать точное выполнение заданных движений.
Возможность длительной работы
Некоторые задачи продолжаются длительное время, поэтому необходимо учитывать:
● Повышение температуры
● Эффективность
● Срок службы
Практический пример
Ссылка на пример:Робот Gorilla Mk1: Вдохновленный моторами CubeMars, прокладывает путь к новым высотам в обслуживании линий электропередачи
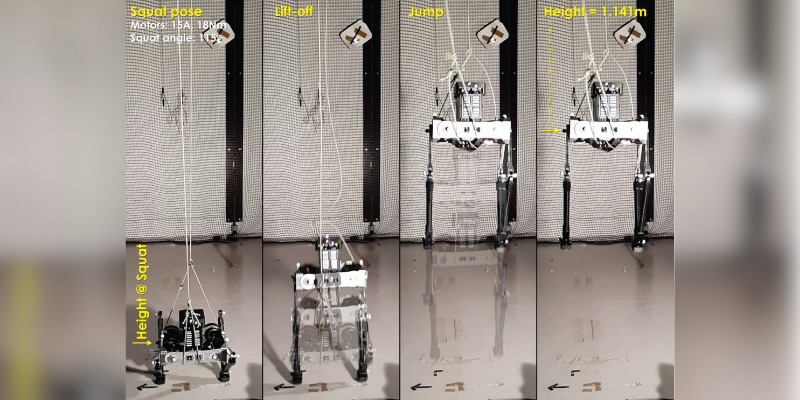
В области высотных работ на австралийской сети электропередачи робот Gorilla Mk1 благодаря передовым технологиям и высокоточному приводному механизму обеспечивает новый уровень безопасности и эффективности при техническом обслуживании и ремонте высоковольтных линий электропередачи. Важным компонентом его приводной системы стал безрамный моментный электродвигатель CubeMars RI80 V2.0.
Робот Gorilla Mk1 оснащен четырьмя внутреннероторными безрамными моментными электродвигателями CubeMars RI80 V2.0. Их высокая точность и высокая мощность позволяют роботу стабильно и безопасно перемещаться по линиям электропередачи, обеспечивая необходимое тяговое усилие и высокую грузоподъемность для выполнения задач в сложных условиях. Эти электродвигатели также обеспечивают надежную выходную мощность для высокоточной системы управления Gorilla Mk1, позволяя гибко регулировать усилие, прикладываемое к линии, и максимально повышать безопасность и эффективность работы.
Подробнее о других примерах:Полый карданный двигатель GL60II приводит в действие инженерных роботов RoboMaster
Особенности окружающей среды
Некоторым роботам необходимо работать в пространствах с ограниченными габаритами, например:
● Внутри трубопроводов
● Внутри оборудования
● Внутри аэрокосмических конструкций
● На малогабаритных роботизированных платформах
Основная проблема таких применений заключается в необходимости обеспечить достаточные возможности движения в условиях ограниченного пространства.
Типичные применения роботов
Роботы для инспекции трубопроводов
Используются для:
● Проверки состояния трубопроводов
● Обнаружения дефектов
● Сбора данных
Миниатюрные инспекционные роботы
Применяются для:
● Инспекции узких пространств
● Проверки внутренних частей оборудования
Компактные манипуляторы
Используются для:
● Высокоточных операций
● Сборки в ограниченном пространстве
Ключевые требования к электродвигателям и исполнительным механизмам
Миниатюрная конструкция
Из-за ограниченного пространства необходимо уменьшать:
● Размер электродвигателя
● Массу системы
Высокая плотность крутящего момента
Необходимо обеспечивать достаточную выходную мощность в пределах ограниченного объема.
Высокая степень интеграции
Исполнительный механизм обычно должен интегрировать:
● Электродвигатель
● Энкодер
● Компоненты управления
Это позволяет снизить сложность системы.
Гибкая конструкция
Некоторые области применения требуют:
● Полой конструкции
● Специального способа монтажа
● Индивидуальной конструкции
Практический пример
Ссылка на пример:案例展示 | CubeMars AK电机赋能 Legacy V2 四轮独立转向探测车
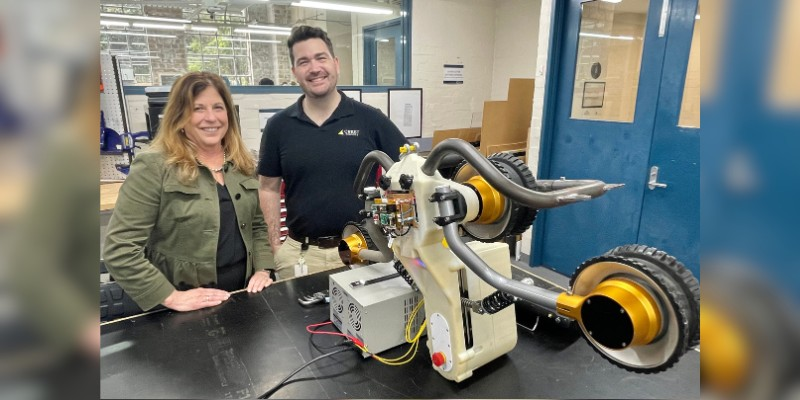
В задачах исследования сложного рельефа и инспекции узких пространств мобильность шасси зачастую определяет успех выполнения миссии. Шасси четырехколесного разведывательного аппарата Legacy V2 с независимым рулевым управлением использует инновационную архитектуру «четыре управляемых колеса и полный привод» (4WS4WD) и оснащено силовыми модулями серии CubeMars AK в качестве основных приводных и исполнительных компонентов. Это позволяет реализовать всенаправленное движение, включая разворот на месте с нулевым радиусом и боковое перемещение, обеспечивая высокую маневренность для специальных разведывательных задач.
Подробнее о других примерах:KLEIYN: Четвероногий робот для лазания по стенам на базе CubeMars
Особенности окружающей среды
С развитием технологий автоматизации все больше роботов необходимо длительно эксплуатировать в районах, где техническое обслуживание человеком затруднено.
Типичные условия включают:
● Беспилотные горнодобывающие объекты
● Удаленные районы
● Объекты инфраструктуры
● Зоны протяженной инспекции
Такие роботы обычно должны минимизировать необходимость технического обслуживания человеком и обеспечивать возможность длительной эксплуатации.
Типичные применения роботов
Автоматизированные инспекционные роботы
Используются для:
● Проверки оборудования
● Мониторинга состояния
● Сбора данных
Мобильные платформы мониторинга
Используются для:
● Мониторинга окружающей среды
● Автоматизированного патрулирования
Беспилотные транспортные роботы
Используются для:
● Транспортировки на большие расстояния
● Автоматизированной логистики
Ключевые требования к электродвигателям и исполнительным механизмам
Высокая эффективность
При длительной эксплуатации необходимо снижать энергопотребление.
Длительный срок службы
Необходимо учитывать:
● Механический износ
● Повышение температуры
● Возможность непрерывной работы
Минимальная потребность в техническом обслуживании
Снижение затрат на ручное техническое обслуживание и повышение доступности оборудования.
Стабильная работа
Приводная система должна сохранять стабильные рабочие характеристики в течение длительного времени.
Практический пример
Ссылка на пример:CubeMars RI80 обеспечивает работу робота Transgrid для инспекции линий электропередачи
В области технического обслуживания высоковольтных воздушных линий электропередачи работа людей под напряжением всегда связана с чрезвычайно высоким риском. Компания Transgrid из Австралии разработала робота для инспекции высоковольтных линий электропередачи, инновационно использовавшего в конструкции ходовую систему, вдохновленную марсоходом NASA Perseverance. В качестве основного источника привода робот оснащен высокопроизводительными шарнирными электродвигателями CubeMars RI80. Он способен автономно перемещаться по высоковольтным линиям, точно преодолевать различные элементы крепления кабелей и тем самым значительно снижать необходимость выполнения человеком опасных высотных работ под напряжением.
При выборе электродвигателя для робота, работающего в сложных условиях, нельзя ориентироваться только на отдельные параметры, такие как пиковый крутящий момент или скорость вращения. Необходимо проводить комплексную оценку с учетом фактических условий эксплуатации, задач робота, механической конструкции и требований системы управления.
При выборе электродвигателя или исполнительного механизма необходимо в первую очередь учитывать следующие аспекты:
● Адаптивность к условиям окружающей среды
● Соответствие требованиям задачи и эксплуатационным характеристикам
● Крутящий момент, скорость вращения и рабочий цикл
● Механическая конструкция и требования к интеграции
● Возможности управления и долговременная надежность
Только при рациональном согласовании электродвигателя, исполнительного механизма, механической конструкции и системы управления робот сможет обеспечить стабильную, эффективную и надежную работу в сложных условиях.