ユーザー登録

ロボット用のBLDC(ブラシレスDC)モーターを選定する際、エンジニアはトルク、回転速度、寸法、消費電力だけでなく、コントローラーがローターの位置情報をどのように取得し、モーターの動作を制御するかについても検討する必要があります。
フィードバック方式は、起動時の動作、低速運転、動作の滑らかさ、位置決め性能、制御システムの複雑さに直接影響します。これらの要素は、ロボットアーム、人型ロボット、四足歩行ロボットなど、再現性の高い動作や複数関節の協調制御が求められるシステムで特に重要です。
モーター制御で一般的に使用される方式には、センサーレス制御とエンコーダベース制御の2つがあります。
センサーレス制御:電気的な測定値とモーターモデルに基づいてローターの位置や速度を推定し、転流のための専用ローター位置センサーに依存しない方式です。
エンコーダベース制御:エンコーダを使用してローターの位置を測定する方式です。システム構成に応じて、このフィードバックを転流、速度制御、または閉ループ位置制御に利用できます。
それぞれの方式には適した用途があります。センサーレス制御はセンサー関連のハードウェアや配線を削減できる一方、エンコーダベース制御は、信頼性の高い位置フィードバックと精密な動作制御が必要な場合に一般的に有利です。
ロボットメーカーやシステムインテグレーターにとって重要なのは、どちらの方式がより高度かを判断することではなく、アプリケーションの動作特性、性能要件、システム設計に最適なフィードバック構成を選択することです。
センサーレスBLDCモーター制御では、転流のための専用ローター位置センサーに依存せず、モーターの電気的特性に基づいて動作中のローター位置や速度を推定します。
制御アルゴリズムに応じて、コントローラーは逆起電力(Back-EMF)、相電圧、相電流、その他の電気的特性を利用して、ローターの動作状態を判定します。
2.1 センサーレス制御の仕組み
BLDCモーターが回転すると、永久磁石がステーター巻線に対して移動し、逆起電力が発生します。コントローラーはこれらの電気信号を解析してローター位置を推定し、適切な転流タイミングを決定します。
センサーレス制御の方式によって、位置の推定方法は異なります。例えば、従来の逆起電力検出方式は、認識可能な信号が得られる回転速度に達した後で最も効果を発揮します。より広い動作範囲に対応できるアルゴリズムもありますが、性能はモーターモデル、コントローラーのハードウェア、アルゴリズムの実装方法によって異なります。
センサーレス制御の利点の一つは、センサー関連の組み込み作業を削減できることです。転流に専用の位置センサーを使用しないため、モーターの組み立て時にセンサーの取り付け構造や接続配線を減らせる場合があります。
ただし、センサーレス制御ではローター位置を直接測定するわけではありません。モーターの電気的特性から位置を推定するため、特定の動作条件では制約が生じる可能性があります。
2.2 センサーレス制御が適している用途
コンパクトな設計、配線の簡素化、または精密な位置フィードバックよりも速度制御を重視するアプリケーションでは、センサーレス制御が適した選択肢となる場合があります。
主なメリットとして、次の点が挙げられます。
センサーハードウェアの削減:センサーレス転流では、専用のローター位置センサーが不要です。
配線の簡素化:モーターとコントローラー間の追加センサーケーブルが不要になる場合があります。
機械設計の柔軟性向上:転流用センサーを別途取り付け、位置合わせする作業を削減できる場合があります。
省スペース化とコスト削減の可能性:実際のメリットは、モーター、コントローラー、アプリケーションの要件によって異なります。
これらの特性は、カスタムロボット機構にフレームレスモーターを組み込むプロジェクトで役立つ場合があります。例えば、CubeMarsのRIシリーズ フレームレスインナーローター型トルクモーターやROシリーズ フレームレスアウターローター型トルクモーターは、ユーザーが独自に開発する機械システムに使用できます。エンジニアは、選択したモーター構成とコントローラーの機能に応じて、ローター検出方式や転流方式を評価できます。
なお、センサーを省略しても、システム全体が必ずしも簡素になるとは限りません。コントローラーは選択したモーターに適合し、目標とする速度範囲および負荷範囲全体で安定して動作する必要があります。
2.3 起動時および低速運転時のセンサーレス制御の制約
モーターを停止状態から起動する必要がある場合、極低速で運転する場合、または負荷が変化する場合には、センサーレス制御の性能を慎重に評価する必要があります。
起動時の動作
停止状態では回転による逆起電力が発生しないため、従来の逆起電力検出方式では、逆起電力からローター位置を直接判定できません。そのため、コントローラーはローターの位置合わせ、初期位置の推定、または別の起動方法を必要とする場合があります。実際の動作結果は、アルゴリズムとアプリケーションの条件によって異なります。
低速運転
低速時には、ローター位置の推定に使用する電気信号が弱くなり、ノイズや外部干渉の影響を受けやすくなる場合があります。一部の制御方式では、これによって転流や動作の滑らかさに影響が生じる可能性があります。
負荷の変化
急激な負荷変化も、ローター状態の推定に課題をもたらす場合があります。性能は、推定アルゴリズム、モーターのパラメーター、コントローラーの調整、実際の運転条件によって異なります。低速で動作し、頻繁に回転方向を切り替えたり、負荷がかかった状態で起動したりするロボット関節では、中速・高速での定常運転結果だけで判断せず、実際の使用条件でセンサーレス制御を検証する必要があります。
エンコーダベース制御では、測定されたローター位置の情報をコントローラーに提供します。エンコーダの種類と制御システムの構成に応じて、このフィードバックを転流、速度制御、閉ループ位置制御に利用できます。
3.1 エンコーダフィードバックの仕組み
エンコーダはローターの動きを電気信号またはデジタル位置データに変換します。コントローラーはこの情報を処理してローター位置を把握し、システム構成に応じて速度を算出し、動作を制御します。
一般的なエンコーダの種類は次のとおりです。
インクリメンタルエンコーダ:相対的な動きを示す信号を出力します。起動後に既知の位置を確立するため、原点復帰や基準点のキャリブレーションが必要になる場合があります。
アブソリュートエンコーダ:測定範囲内の位置を示す値を出力します。これにより、必ずしも最初にモーターを動かして基準点を探さなくても、コントローラーが位置を特定できます。
エンコーダの分解能と、システム全体の位置決め精度は同じではありません。実際の性能は、センサーの品質、取り付け方法、機械的なクリアランス、構造の弾性変形、キャリブレーション、制御ループの調整などにも左右されます。
3.2 ロボット関節でエンコーダフィードバックが重要な理由
ロボット関節が指定された軌道に沿って動作する必要がある場合、目標位置を維持する必要がある場合、または負荷が変化しても同じ動作を繰り返す必要がある場合には、エンコーダベース制御を優先的に検討する価値があります。
コントローラーは位置を測定し、目標位置と実測位置を比較することで、その誤差を小さくするようにモーターの動作を調整できます。
例えば、産業用ロボットアームでは、ワークを保持しながら低速で移動し、指定された角度で停止して、生産工程全体を通じて同じ動作を繰り返す必要がある場合があります。このような状況では、位置フィードバックによって安定した動作制御が可能になります。
エンコーダフィードバックは、複数軸の協調制御にも役立ちます。ただし、最終的な性能は、ドライブ、通信システム、機械構造、モーション制御ソフトウェアなどを含む制御アーキテクチャ全体によって決まります。
3.3 モーター側のフィードバックと出力側のフィードバック
ロボット関節用モーターで見落とされがちな点は、モーターシャフトの位置が、必ずしも最終的な機械出力の位置と一致するわけではないことです。
減速機を備えたアクチュエーターでは、エンコーダがモーターローターの位置を測定する場合があります。この測定値と実際の関節位置との関係には、減速比、バックラッシ、弾性変形も影響します。
これは、統合型アクチュエーターを評価する際に特に重要です。例えば、CubeMarsのAKシリーズ アクチュエーターとAKEシリーズ 準直駆動モーターでは、機械的な統合レベルが異なります。ロボット関節に使用する場合は、各モデルのエンコーダ構成と、最終出力側で必要な位置制御要件を満たすフィードバックが得られるかを確認する必要があります。
エンコーダの統合によってフィードバックシステムの設計を簡素化できますが、機械的な位置誤差が自動的になくなるわけではありません。
2つの方式の主な違いは、ローター位置の情報をどのように取得し、その情報を動作制御にどのように利用するかという点にあります。
| 比較項目 | センサーレス制御 | エンコーダベース制御 |
| ローター位置情報 | 電気的な測定値またはモーターモデルから推定 | エンコーダで測定 |
| 専用の位置センサーが必要か | センサーレス転流では不要 | 必要 |
| 起動時の動作 | 位置推定方式と起動方法によって異なる | エンコーダの初期化が完了し、正常に動作すれば位置フィードバックを利用できる |
| 低速運転 | 一部の推定方式では低速時に課題が生じる | 一般的に、より直接的な位置情報を取得できる |
| 位置制御能力 | 適切な位置推定方式と制御アーキテクチャが必要 | 閉ループ位置制御に適している |
| ハードウェアと配線 | より簡素化できる可能性がある | 追加のエンコーダハードウェアとインターフェースが必要 |
| システム統合 | コントローラーと位置推定アルゴリズムによって異なる | エンコーダの取り付け、設定、フィードバックの統合を考慮する必要がある |
| 主な用途 | 回転動作、速度制御、センサーハードウェアの削減を重視する用途 | 実測位置のフィードバックと精密な動作制御が必要な用途 |
この表は一般的な参考情報であり、絶対的な性能順位を示すものではありません。センサーレスアルゴリズムによって性能には大きな違いがあり、エンコーダベース制御の性能も、エンコーダ、コントローラー、機械システムの設計に左右されます。最終的な方式は、アプリケーションの動作範囲と制御目標に基づいて選択してください。
ロボット用モーターは、用途によって必要なフィードバック方式が異なります。最適なソリューションは、ロボットの種類だけでなく、動作特性、位置決め性能、起動条件、制御アーキテクチャによって決まります。
5.1 ロボットアームと協働ロボット
協働ロボット用モーターやロボットアーム用モーターでは、関節軌道の制御、再現性の高い位置決め、複数軸の協調制御が一般的に求められます。
実測位置のフィードバックが必要な用途、特に低速動作、精密な軌道追従、目標関節位置の保持が求められる場合には、エンコーダベース制御を優先的に検討するのが一般的です。
一方、精密な位置フィードバックが主要な要件ではない補助的な回転機構や軸では、センサーレス制御も選択肢となります。
カスタムロボットアームには、CubeMarsのRIシリーズ フレームレスインナーローター型トルクモーターやROシリーズ フレームレスアウターローター型トルクモーターを検討できます。そのうえで、目標性能に応じて互換性のあるフィードバックハードウェアとコントローラーを選定します。これにより機械設計の自由度を高められますが、最終的なシステム精度は、伝達機構の特性、センサーの取り付け、制御ループの調整にも左右されます。
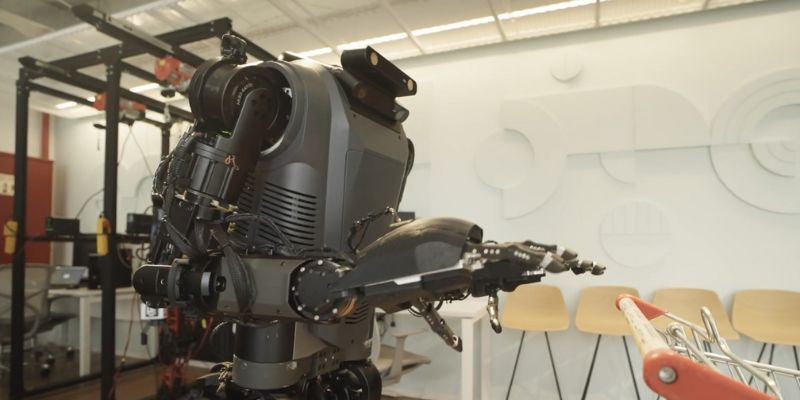
5.2 人型ロボットと四足歩行ロボット
人型ロボット用モーターや四足歩行ロボット用モーターは、絶えず変化する負荷のもとで複数の関節を協調させる必要があります。歩行、走行、跳躍では、急加速、頻繁な方向転換、関節に加わる大きな外乱が発生します。
エンコーダフィードバックは、位置制御と協調動作を支援します。ただし、力制御やトルク制御を行うシステムでは、エンコーダだけで接触力や関節トルクを直接測定することはできません。制御方式によっては、電流に基づくトルク推定、力センサー、トルクセンサー、その他のフィードバック手段も必要になります。
コンパクトなロボット関節には、CubeMarsのAKEシリーズ 準直駆動モーターやAKシリーズ アクチュエーターが提供する各種統合方式を検討できます。選定時には、必要な出力トルク、機械設計、フィードバック構成、コントローラーとの互換性を考慮してください。
センサーレス制御は一部の補助機能に適している場合もありますが、要求の厳しい関節動作に使用する前に、起動の信頼性、低速性能、負荷外乱への耐性を十分に検証する必要があります。
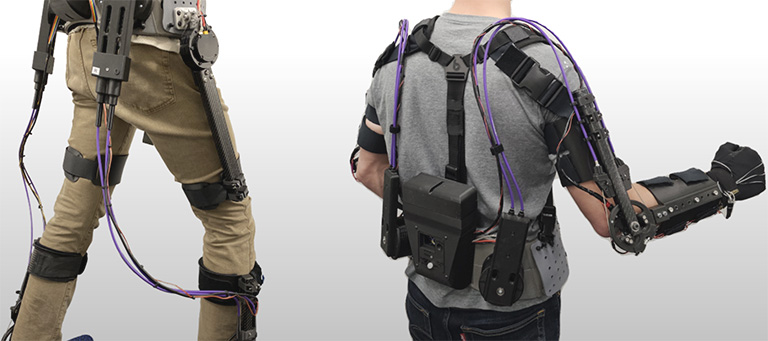
5.3 外骨格ロボット
外骨格ロボット用モーターは、人の動きに合わせてモーター出力を協調させる必要があります。制御システムには、滑らかなアシスト動作、変化する関節負荷への対応、繰り返し動作における予測可能な動作性能が求められる場合があります。
エンコーダフィードバックは、関節位置の追跡と動作制御に役立ちます。ただし、モーター側の位置フィードバックだけでは、装着者の実際の関節運動を十分に把握できない場合があり、人と装置の間に生じる相互作用力を直接測定することもできません。設計要件に応じて、関節角度センサー、力センサー、その他のフィードバック機構が必要になる場合があります。
精密な関節位置フィードバックを必要としない補助機能には、センサーレス制御を検討できる場合があります。主要なアシスト関節については、起動時の動作、低速応答、トルク制御、アクチュエーター全体の重量、熱による装着者への影響、予期しない負荷が発生した際の安全性を慎重に評価する必要があります。
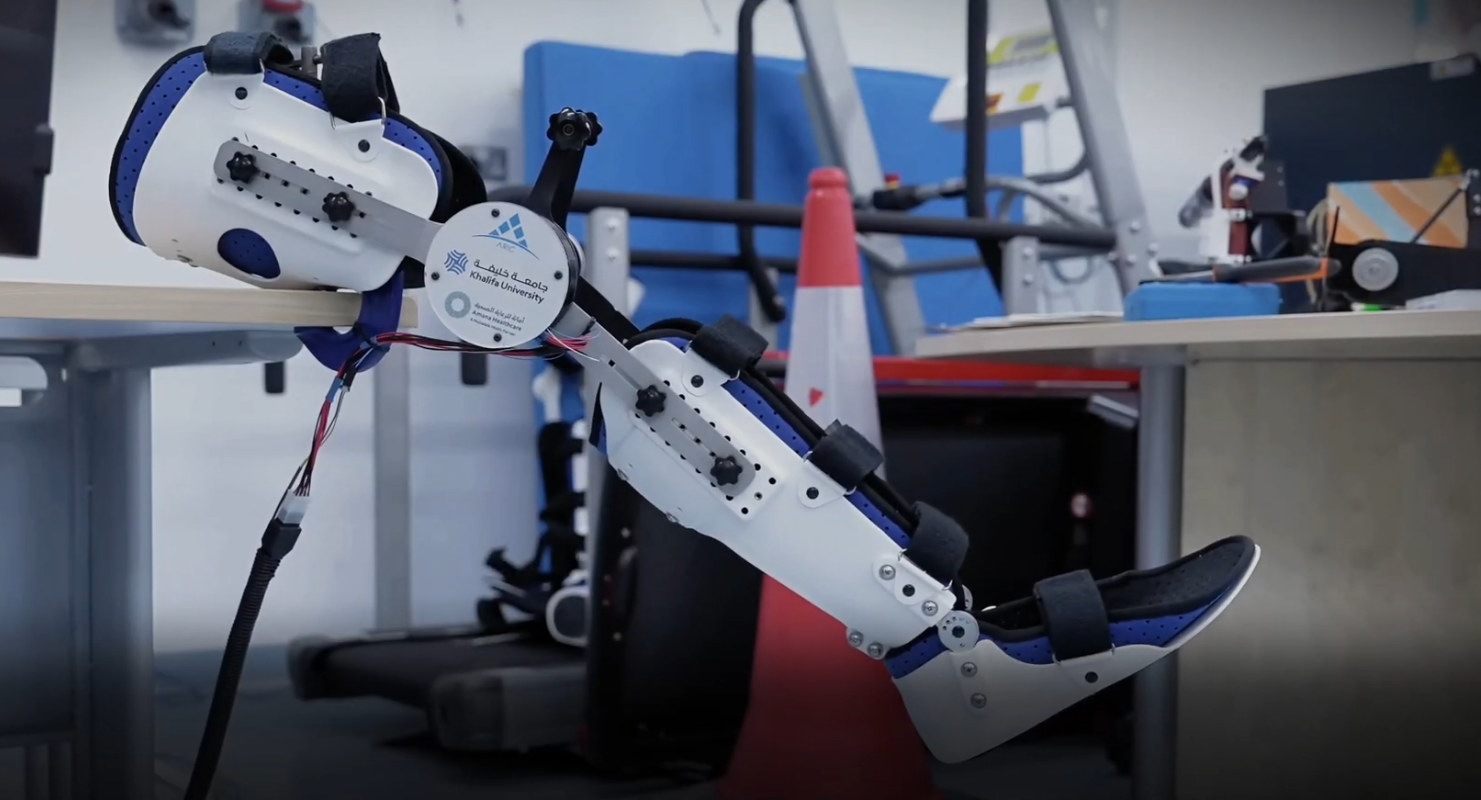
5.4 産業用ロボットと自動化設備
産業用ロボット向けモーターや自動化設備では、再現性の高い位置決め、安定した速度制御、長時間の生産運転における信頼性が求められる場合があります。
位置決め軸では、エンコーダベース制御によって実測位置のフィードバックが得られるため、コントローラーは動作指令への追従と位置誤差の補正を行えます。一方、連続回転機構や精密な位置測定を必要としない補助駆動には、センサーレス制御を検討できます。
カスタム産業用関節にフレームレスモーターを組み込む場合は、目標回転速度、トルク、フィードバック構成、設置スペースに応じて、CubeMarsのRIシリーズおよびROシリーズを評価できます。
エンコーダの分解能とシステム全体の実際の位置決め精度は区別する必要があります。減速機のバックラッシ、構造剛性、キャリブレーション、負荷変動、コントローラーの調整は、すべて最終的な精度に影響します。
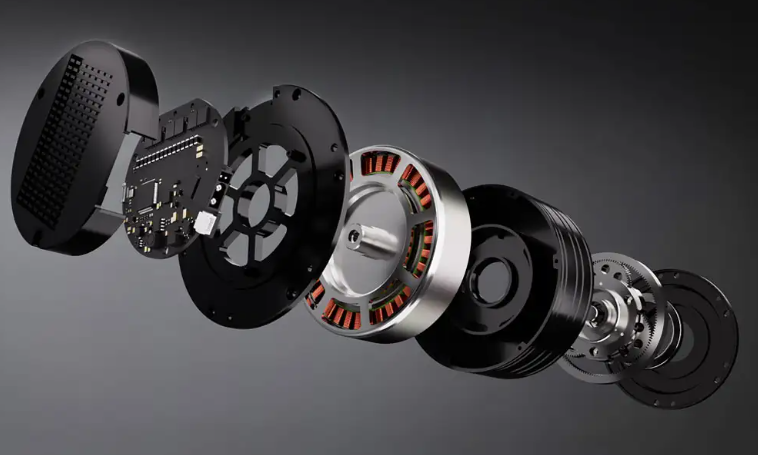
5.5 医療・リハビリテーションロボット
医療・リハビリテーションロボット用モーターでは、滑らかな低速動作、再現性の高い軌道、人とロボットが相互作用する際の慎重な制御が求められる場合があります。
エンコーダベース制御は、特に指定された軌道への追従や目標位置の保持が必要なシステムにおいて、位置と速度の制御に役立ちます。ただし、正確な位置フィードバックは力の直接測定とは異なり、それだけで人とロボットの安全な相互作用が保証されるわけではありません。
用途に応じて、力センサーやトルクセンサー、関節角度フィードバック、動作制限、故障対応機構なども必要になります。
センサーレス制御は一部の補助機構に適している場合がありますが、低速性能と起動時の動作がアプリケーションの要件を満たしている必要があります。また、システム全体が使用目的に適用される安全要件および規制に適合していなければなりません。
5.6 点検ロボットと自律移動ロボット
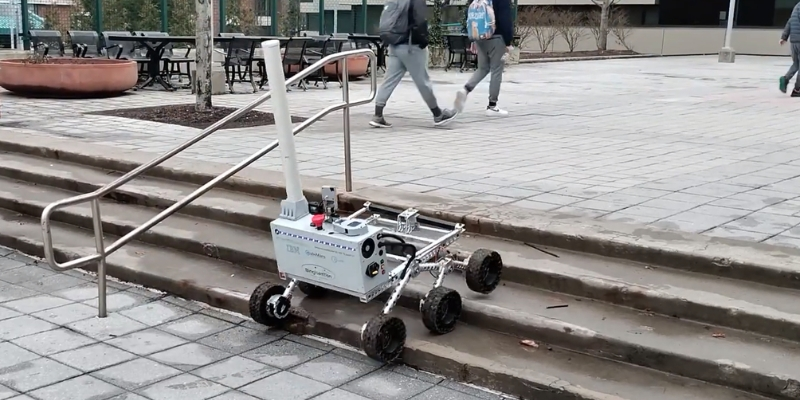
点検ロボット用モーターは、移動プラットフォーム、ロボットアーム、カメラ用ジンバル、専用の位置決め機構などに使用されます。サブシステムによってフィードバック要件は大きく異なります。
移動プラットフォームの車輪駆動では、ローター位置の精密な測定よりも速度制御が重要な場合があります。センサーレスBLDC制御が必要な速度範囲と負荷範囲で安定して動作する場合は、選択肢として検討できます。
一方、点検ロボットのアームやカメラの位置決め機構では、正確な角度位置決めと滑らかな低速動作がより重要になる場合があります。エンコーダフィードバックを使用すれば、コントローラーは目標位置への追従と動作誤差の補正を行えます。
選定時には、負荷がかかった状態での起動、速度安定性、フィードバック情報の取得可否、通信の互換性、デューティサイクル、使用環境を考慮してください。同じロボットでも、軸によって異なる制御方式が適している場合があります。
5.7 ジンバルと精密モーションシステム
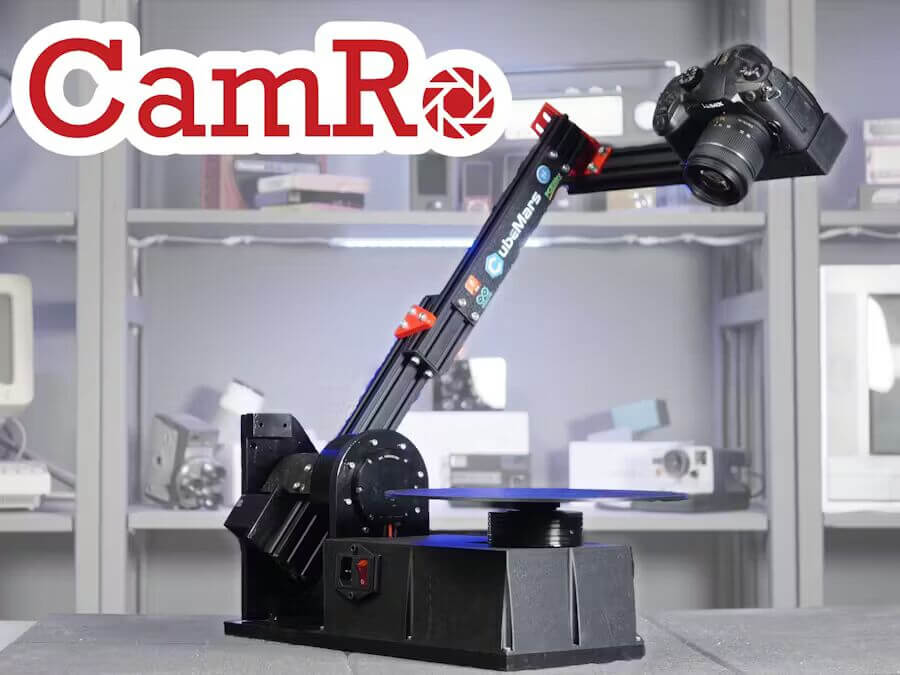
ジンバルシステムでは、一般的に滑らかな動作、低速時の安定性、精密な角度位置決めが重視されます。
エンコーダフィードバックは、目標位置への追従と動作誤差の補正に役立ちます。ただし、適切なソリューションは、モーターの設計、制御アルゴリズム、安定化要件、システム内の位置測定箇所によって異なります。
エンジニアは、機械摩擦、コギングトルク、構造振動、モーター制御ループとシステム全体の安定化制御との相互作用についても考慮する必要があります。
5.8 ロボット用途別のフィードバック方式の比較
| ロボットの用途 | 主な制御要件 | 検討すべきフィードバック方式 |
| ロボットアームと協働ロボット | 位置追従、再現性の高い位置決め、複数軸の協調制御 | 精密な動作を行う軸ではエンコーダベース制御を優先 |
| 人型ロボットと四足歩行ロボット | 動的な関節動作、外乱抑制、協調制御 | エンコーダフィードバックを使用し、必要に応じてトルクまたは力のフィードバックを追加 |
| 外骨格ロボット | 人の動きとの協調、滑らかなアシスト、迅速な応答 | エンコーダによる関節フィードバックを使用し、必要に応じて関節角度センサーや力センサーを追加 |
| 産業用ロボットと自動化設備 | 再現性の高い位置決め、速度安定性、連続運転 | 位置決め軸にはエンコーダベース制御を使用し、適切な補助駆動にはセンサーレス制御を検討 |
| 医療・リハビリテーションロボット | 滑らかな動作、軌道追従、制御された人とロボットの相互作用 | エンコーダフィードバックを使用し、必要に応じて他のセンサーを追加 |
| 点検ロボットと移動ロボット | 速度制御、位置決め、環境への適応性 | 適切な車輪駆動にはセンサーレス制御、精密機構にはエンコーダ制御を検討 |
| ジンバルと精密モーションシステム | 滑らかな低速動作、角度位置決め、安定化 | モーターと安定化システムに応じてフィードバック構成を選択 |
これらの推奨事項は検討を始めるための指針であり、固定的なルールではありません。センサーレスアルゴリズムは、起動方法、低速性能、外乱抑制能力がそれぞれ異なります。また、エンコーダベース制御の性能も、エンコーダの品質、機械設計、コントローラーの実装に左右されます。
CubeMars製品を評価する際は、システムの統合要件に応じて、RI/ROシリーズのフレームレストルクモーター、AKEシリーズの準直駆動モーター、AKシリーズのアクチュエーターを検討できます。最終選定の前に、対象モデルのセンサー構成、対応する制御モード、コントローラーとの互換性を確認してください。
センサーレス制御とエンコーダベース制御の選択は、モーターにセンサーがあるかどうかを決めるだけではありません。モーター、コントローラー、フィードバックハードウェア、機械伝達機構の相互互換性を確保する必要があります。
6.1 ホールセンサーとエンコーダは異なる
ホールセンサーは、転流のためのローター位置情報を取得する目的で広く使用されています。一部の制御方式では基本的な転流要件を満たせますが、一般的に、エンコーダほど詳細な位置情報は得られません。エンコーダはより細かな位置測定が可能なため、閉ループ位置制御によく使用されます。
この違いは、モーターの構成を比較する際に特に重要です。例えば、CubeMarsのRO80 KV105 Standardバージョンにはホールセンサーが搭載されていますが、RO80 KV105 Liteバージョンには搭載されていません。このことから、同じ製品シリーズ内でもセンサー構成が異なる場合があるとわかります。Liteバージョンは、互換性のあるセンサーレスコントローラーや別のフィードバック方式を使用する設計に適している場合があります。ただし、ホールセンサーが搭載されていないからといって、すべてのセンサーレス制御アルゴリズムに対応できるわけではありません。
関連製品ページ:
構成を選択する際は、具体的なセンサー構成、コントローラーとの互換性、起動方法、目標とする動作速度範囲を確認してください。
6.2 エンコーダの統合とコントローラーの互換性
エンコーダは、電気的インターフェース、信号形式、分解能、初期化方法、対応する制御モードについて、コントローラーとの互換性が必要です。
統合型アクチュエーターの中には、位置フィードバックをより包括的な駆動システムに組み込むことで、この作業を簡素化できるものがあります。CubeMarsのAK、AKE、AKA、AKHシリーズのドライバーボード関連資料には、単回転アブソリュートエンコーダの統合構成が記載されています。具体的な分解能と利用可能な機能は、選択した製品構成によって異なります。
システム設計者にとって、このような統合は、独立したフィードバックシステムを構築するための作業を削減するのに役立ちます。それでも、対象モデルとバージョンのエンコーダ仕様および対応制御モードに加え、測定されたモーター位置と最終的な機械出力との関係を確認する必要があります。
詳細については、CubeMarsドライバーボード製品ページを参照してください。
6.3 駆動システム全体のアーキテクチャを評価する
モーターを選定する前に、エンジニアはアプリケーションに必要なシステム構成を明確にする必要があります。
外部コントローラーを使用する単体モーター
ホールセンサーを搭載し、互換性のあるドライブと組み合わせて使用するモーター
閉ループ動作制御用のエンコーダを搭載したモーター
減速機付きモーター、または準直駆動方式
フィードバック機器と駆動電子回路を統合したアクチュエーター
これらの選択肢ではシステム構成が異なり、必要なコンポーネントもモデルによって変わります。減速機付きモーターに必ずコントローラーが内蔵されているとは限りません。また、ホールセンサーを搭載していないモーターでも、互換性のあるセンサーレスコントローラーや、対応する別のフィードバック方式を使用して動作させられる場合があります。
設計プロセスの早い段階で必要な統合レベルを明確にしておくと、後工程での組み立て、調整、システム互換性に関するリスクを軽減できます。
フィードバック方式を選択する前に、エンジニアはモーターの動作プロファイルと制御目標を明確にする必要があります。
7.1 動作速度範囲を評価する
モーターが主に中速から高速で動作する場合、適切なセンサーレス制御アルゴリズムで十分に対応できる可能性があります。
負荷がかかった状態で確実に起動する必要がある場合、極低速で動作する場合、または頻繁に回転方向を切り替える場合は、こうした条件下でのアルゴリズムの性能を慎重に評価してください。エンコーダフィードバックは、一般的にローター位置をより直接的に把握できます。
7.2 位置決め要件を明確にする
システムが主に速度制御を必要とする場合は、センサーレス制御で十分な可能性があります。
関節角度の精密な追従、再現性の高い動作軌道、閉ループ位置制御が必要な用途では、一般的にエンコーダベース制御を出発点として検討するのが適切です。
位置決め精度はエンコーダの分解能だけから判断するのではなく、実際の機械出力側で定義する必要がある点にも注意してください。
7.3 起動条件と負荷外乱を考慮する
モーターが任意のローター位置から起動する必要があるか、大きな負荷がかかった状態で起動する必要があるか、トルク要求が急激に変化した際にも安定性を維持する必要があるかを確認してください。
こうした条件によって、一部のセンサーレス位置推定方式の制約が明らかになる場合があります。選択したモーターとコントローラーは、実際のアプリケーションに近い条件で検証することを推奨します。
7.4 コントローラーとの互換性を確認する
コントローラーは、選択したモーターとフィードバック方式に対応している必要があります。
センサーレス制御では、対応する位置推定アルゴリズム、必要なモーターパラメーター、起動シーケンス、低速性能を確認してください。
エンコーダベース制御では、エンコーダの種類、電気的インターフェース、分解能、初期化時の動作、対応する制御モードを確認してください。
7.5 システム全体のコストを評価する
センサーレス制御はセンサー関連のハードウェアを削減できる場合がありますが、システム全体のコストは、コントローラーの価格、アルゴリズム調整の難易度、検証に必要な工数にも左右されます。
エンコーダベース制御では、追加のフィードバックハードウェアと統合作業が必要です。ただし、位置決め性能、再現性、調整作業の効率が重要な場合には、その投資に十分な価値がある可能性があります。
より適切なソリューションとは、アプリケーションの要件を満たしながら、性能、複雑さ、コストのバランスを実現できるものです。
センサーレス制御とエンコーダベース制御は、それぞれ異なるエンジニアリング上のニーズに対応します。
センサーレス制御は、モーターの電気的特性からローターの位置や速度を推定することで、専用のローター位置センサーへの依存を減らします。主に回転動作や速度制御を必要とする用途では、選択したアルゴリズムが目標の動作範囲に対応していれば、適した方式となる可能性があります。
エンコーダベース制御は、実測位置のフィードバックを提供します。そのため、閉ループ位置決め、再現性の高い軌道制御、低速時の安定した動作が求められるロボットシステムでは、一般的に優先して検討する価値があります。
最終的な選択は、起動要件、動作速度範囲、位置決め要件、機械構造、コントローラーとの互換性、システム全体のコストによって決まります。
ロボットメーカーやシステムインテグレーターにとって重要なのは、複雑な方式を最初から選ぶことではありません。各関節や駆動軸の実際の動作要件に合わせて、モーターとフィードバック構成を適切に組み合わせることです。
1. センサーレス制御とエンコーダベース制御の主な違いは何ですか?
センサーレス制御は、電気的な測定値とモーターモデルに基づいてローターの位置や速度を推定します。一方、エンコーダベース制御は、物理的なエンコーダでローター位置を測定し、その情報をコントローラーにフィードバックします。
2. センサーレスBLDCモーター制御はロボットに適していますか?
はい。主に回転動作や速度制御を必要とするロボット用途では、センサーレス制御が適している場合があります。ただし、適合性は起動要件、低速性能、負荷変動、精密な位置フィードバックの必要性によって異なります。
3. エンコーダベース制御は常に高精度ですか?
必ずしもそうではありません。エンコーダは実測位置のフィードバックを提供しますが、システム全体の位置決め精度は、エンコーダの品質、機械公差、伝達機構のバックラッシ、キャリブレーション、制御ループの性能にも左右されます。
4. ホールセンサーとエンコーダは同じものですか?
いいえ。ホールセンサーは一般的に転流用のローター位置情報を提供し、角度情報の分解能は比較的粗い傾向があります。エンコーダはより詳細な位置測定が可能で、閉ループ位置制御によく使用されます。
5. BLDCモーターはホールセンサーなしで動作できますか?
はい。互換性のあるコントローラーと適切なセンサーレス制御アルゴリズムを組み合わせれば、ホールセンサーを搭載していないモーターでも動作できる場合があります。設計によっては、対応する別のフィードバック方式を使用することも可能です。コントローラーがモーターの起動要件と目標の動作範囲を満たしている必要があります。
6. CubeMarsの製品のうち、エンコーダ制御を使用するロボットシステムに適したものはどれですか?
CubeMarsは、RIシリーズおよびROシリーズのフレームレスモーター、AKEシリーズの準直駆動モーター、AKシリーズのアクチュエーターなど、さまざまなモーターおよびアクチュエーターソリューションを提供しています。適切なフィードバック構成は、選択したモデルとシステム全体の設計によって異なります。エンコーダの仕様と対応する制御モードについては、公式製品資料を確認してください。
7. ロボット関節にはホールセンサー付きモーターとエンコーダ付きモーターのどちらが適していますか?
まず、関節の制御要件を明確にしてください。一部の設計では転流用のホールセンサーで十分ですが、精密な位置フィードバックが必要な用途では、一般的に適切なエンコーダベースのフィードバック構成が必要です。
また、フィードバック機器が測定するのはモーターローターの位置なのか、それとも最終的な関節出力の位置なのかについても確認してください。


