Créer votre compte CubeMars

Un réducteur ne se contente pas de convertir la rotation à grande vitesse d’un moteur en une sortie à vitesse réduite et à couple plus élevé. Dans les systèmes robotiques et automatisés, le choix du réducteur a un impact direct sur la capacité de couple, la vitesse, la précision de positionnement, la rigidité torsionnelle, l’efficacité, le poids, la durabilité et le coût global du système.
Parmi les technologies de transmission les plus utilisées figurent les réducteurs planétaires et les réducteurs harmoniques. Tous deux peuvent fournir des rapports de réduction élevés dans des ensembles relativement compacts, mais ils y parviennent grâce à des principes mécaniques fondamentalement différents.
Un réducteur planétaire utilise un engrènement rigide des engrenages et une répartition de la charge pour transmettre le couple, tandis qu’un réducteur harmonique repose sur une déformation élastique contrôlée et un engrènement différentiel des dents afin d’obtenir des rapports de réduction élevés avec un jeu mécanique très faible.
Comprendre ces différences est essentiel lors de la sélection d’un réducteur pour une articulation robotique, un actionneur, un AGV, un système d’automatisation industrielle ou toute autre application de mouvement de précision. Ce guide compare les deux technologies d’un point de vue technique et explique comment leurs caractéristiques se traduisent dans les applications réelles.
Un réducteur planétaire est un système de transmission compact composé de plusieurs engrenages qui fonctionnent ensemble pour réduire la vitesse et augmenter le couple.
Structure
Un réducteur planétaire typique se compose de quatre éléments principaux :
Engrenage solaire — l’engrenage central qui reçoit généralement l’entrée du moteur.
Engrenages planétaires — plusieurs engrenages disposés autour de l’engrenage solaire et engrenant avec celui-ci.
Couronne dentée — un engrenage extérieur doté de dents internes qui s’engrène avec les engrenages planétaires.
Porte-satellites — maintient les engrenages planétaires et transmet le mouvement de rotation vers ou depuis la sortie.
Les éléments d’entrée, de sortie et les éléments fixes peuvent varier selon la configuration du réducteur.
Cette architecture permet à plusieurs engrenages planétaires de partager la charge transmise au lieu de reposer sur une seule paire d’engrenages.
Principe de fonctionnement
Le principe de fonctionnement peut être simplifié comme suit :
Le moteur entraîne l’engrenage solaire.
L’engrenage solaire entraîne les engrenages planétaires.
Les engrenages planétaires s’engrènent avec les dents internes de la couronne dentée.
Le porte-satellites tourne tandis que les engrenages planétaires orbitent autour de l’engrenage solaire.
Le porte-satellites peut servir de sortie, produisant une vitesse de rotation plus faible et un couple plus élevé.
Un seul étage planétaire peut fournir un rapport de réduction modéré. Lorsqu’un rapport plus élevé est nécessaire, plusieurs étages planétaires peuvent être combinés.
Cela rend les réducteurs planétaires très adaptables à différentes combinaisons de vitesse, de couple et de rapport de réduction.
Un réducteur harmonique, également appelé réducteur à onde de déformation, utilise un mécanisme fondamentalement différent.
Au lieu de reposer entièrement sur la rotation d’engrenages rigides, il utilise la déformation élastique contrôlée d’un composant flexible pour créer un rapport de réduction.
Structure
Un réducteur harmonique typique comprend trois composants principaux :
Générateur d’onde
Cannelure flexible
Cannelure circulaire
Le générateur d’onde se compose généralement d’une came elliptique et d’un ensemble de roulements.
La cannelure flexible est un composant flexible à paroi mince doté de dents externes.
La cannelure circulaire est un anneau rigide doté de dents internes.
La différence entre le nombre de dents de la cannelure flexible et celui de la cannelure circulaire est fondamentale dans la manière dont le réducteur génère le mouvement.
Principe de fonctionnement
Le processus de transmission peut être compris étape par étape :
Le moteur fait tourner le générateur d’onde.
Le générateur d’onde elliptique déforme la cannelure flexible.
La cannelure flexible déformée s’engrène avec la cannelure circulaire en plusieurs points.
Comme les deux cannelures possèdent un nombre de dents légèrement différent, chaque rotation du générateur d’onde ne produit qu’un faible mouvement relatif entre elles.
Cela permet d’obtenir un rapport de réduction élevé et une sortie à faible vitesse.
Ce mécanisme permet à un réducteur harmonique d’atteindre un rapport de réduction élevé dans un ensemble compact, souvent sans nécessiter plusieurs étages d’engrenages.
Les deux technologies ne doivent pas être comparées sur la base d’une seule spécification. Le meilleur choix dépend des besoins réels du système.
Facteur de conception | Réducteur planétaire | Réducteur harmonique |
Jeu mécanique | Peut atteindre un faible jeu mécanique | Très faible jeu mécanique |
Coût | Généralement inférieur | Généralement supérieur |
Couple continu | Bien adapté au fonctionnement continu sous forte charge lorsqu’il est correctement dimensionné | Dépend du modèle spécifique et des conditions de fonctionnement |
Charges de pointe / impacts | Structure mécanique robuste offrant une forte résistance aux charges d’impact | La résistance aux impacts et aux surcharges doit être évaluée avec soin |
Rigidité torsionnelle | Généralement élevée | Dépend fortement de la conception |
Efficacité | Généralement plus élevée | Dépend fortement du rapport de réduction, de la charge, de la vitesse et d’autres facteurs |
Rapport de réduction | Des rapports de réduction élevés peuvent être obtenus grâce à plusieurs étages | Des rapports de réduction très élevés peuvent être obtenus en un seul étage |
Taille | Compact | Hautement intégré pour les rapports de réduction élevés |
Durabilité | Bien adapté au fonctionnement répété en conditions sévères | Doit être évalué en fonction de la charge et des conditions de fonctionnement |
Précision de positionnement | Dépend du jeu mécanique, de la résolution de l’encodeur, de la rigidité et du système de commande | Un jeu mécanique très faible peut favoriser une grande précision de positionnement, mais la précision globale dépend toujours de l’ensemble de l’actionneur |
Jeu mécanique et précision
Il s’agit probablement de la différence la plus évidente.
Planétaire : Un réducteur planétaire utilise des engrenages rigides avec un jeu contrôlé entre les dents en prise. Les réducteurs planétaires de haute précision peuvent atteindre un jeu mécanique très faible, mais un certain jeu mécanique est généralement présent.
Harmonique : L’engrènement préchargé entre la cannelure flexible et la cannelure circulaire permet d’obtenir un jeu mécanique extrêmement faible.
Quel est le meilleur choix ?
Le réducteur harmonique présente généralement un avantage lorsque la minimisation du jeu mécanique constitue une exigence essentielle. Cependant, les ingénieurs ne doivent pas considérer le jeu mécanique comme un substitut à une analyse globale de la précision.
Couple et densité de couple
Les deux technologies peuvent fournir un couple de sortie élevé, mais elles y parviennent de manière différente.
Planétaire :
Plusieurs engrenages planétaires partagent la charge.
Excellent pour un couple continu élevé.
Une rigidité élevée permet de supporter des charges mécaniques exigeantes.
Les configurations à plusieurs étages peuvent permettre une multiplication plus importante du couple.
Harmonique :
Des rapports de réduction élevés permettent une multiplication importante du couple.
L’architecture compacte offre une densité de couple élevée.
Particulièrement intéressant lorsque le poids et le volume de l’actionneur sont limités.
Pour la robotique, il est préférable de comparer la densité de couple de l’actionneur complet plutôt que la seule densité de couple du réducteur.
Efficacité
L’efficacité est particulièrement importante pour les robots mobiles et alimentés par batterie.
Planétaire :
Les transmissions planétaires sont généralement réputées pour leur rendement élevé, notamment lorsqu’elles utilisent une géométrie optimisée des engrenages, des roulements et une lubrification adaptée.
Harmonique :
L’efficacité d’un réducteur harmonique dépend fortement des éléments suivants :
Rapport de réduction
Vitesse d’entrée
Couple de sortie
Déformation de la cannelure flexible
Lubrification
Température de fonctionnement
Par conséquent, plutôt que d’affirmer qu’une architecture est toujours plus efficace, il convient de comparer les courbes d’efficacité de produits spécifiques dans des conditions de fonctionnement équivalentes.
Pour les robots alimentés par batterie, même une faible différence d’efficacité peut avoir un impact sur :
Autonomie de la batterie
Température du moteur
Besoins en refroidissement
Capacité de fonctionnement continu
Rigidité torsionnelle
La rigidité torsionnelle détermine dans quelle mesure la transmission se déforme en torsion lorsqu’un couple est appliqué.
Planétaire :
L’engrènement rigide des engrenages offre généralement une rigidité torsionnelle élevée.
Cela peut être avantageux pour :
Commande servo à grande vitesse
Applications CNC
Positionnement sous forte charge
Applications nécessitant une forte résistance à la déformation
Harmonique :
La cannelure flexible est volontairement conçue pour être flexible, de sorte que les systèmes harmoniques présentent un profil de rigidité différent.
La compliance qui en résulte peut influencer :
Réponse du servo
Stabilité de position
Contrôle de force
Mouvement dynamique
Par conséquent, lors de la conception d’une articulation robotique haute performance, les ingénieurs doivent examiner l’ensemble du système moteur-réducteur-charge plutôt que d’évaluer le réducteur uniquement sur la base de son couple nominal.
Charge d’impact et durabilité
Planétaire :
Les réducteurs planétaires sont généralement bien adaptés aux applications impliquant :
Charges élevées
Accélérations soudaines
Arrêts d’urgence
Changements de charge répétés
Impacts mécaniques
L’architecture à engrenages rigides offre une grande robustesse mécanique.
Harmonique :
Les réducteurs harmoniques peuvent fonctionner de manière fiable dans des applications robotiques exigeantes, mais les conditions d’impact sévère ou de surcharge nécessitent une attention accrue portée à la cannelure flexible et aux charges exercées sur les dents.
Cela fait du profil de charge un élément important dans la sélection du réducteur.
Un réducteur fonctionnant à un couple continu modéré avec une accélération contrôlée peut avoir une durée de vie très différente de celle d’un réducteur régulièrement exposé au couple de pointe et aux impacts.
Taille et poids
Pour les articulations robotiques compactes, la taille et le poids peuvent être aussi importants que le couple.
Harmonique :
Un rapport de réduction élevé peut être obtenu en un seul étage, ce qui rend les réducteurs harmoniques particulièrement intéressants lorsque :
L’espace est limité
Le poids est limité
Un rapport élevé est requis
L’intégration d’un arbre creux est utile
Planétaire :
Les réducteurs planétaires sont également très compacts, notamment pour les rapports de réduction modérés.
Cependant, des rapports très élevés peuvent nécessiter plusieurs étages, ce qui augmente les dimensions et le poids globaux.
Coût et maintenance
Réducteur planétaire :
Les réducteurs planétaires bénéficient généralement de :
Processus de fabrication matures
Large disponibilité des composants
Plusieurs options de fournisseurs
Prix compétitifs
Lubrification et maintenance relativement simples
Ils peuvent donc être particulièrement intéressants pour les systèmes d’automatisation sensibles aux coûts.
Réducteur harmonique :
Les réducteurs harmoniques nécessitent généralement :
Une grande précision de fabrication
Des composants spécialisés
Un assemblage soigneux
Une lubrification appropriée
Cela peut entraîner un coût initial plus élevé.
Toutefois, le prix d’achat initial ne doit pas être le seul critère pris en compte.
Les ingénieurs et les équipes d’approvisionnement doivent également évaluer :
Durée de vie prévue
Fréquence de maintenance
Coût de remplacement
Temps d’arrêt
Coût d’intégration
Performances du système
Coût total de possession
Pour les robots modernes, le choix d’un réducteur ne constitue de plus en plus qu’une partie du processus de conception. Les performances d’une articulation robotique dépendent en définitive de la manière dont le moteur, le réducteur, l’encodeur, le driver, les roulements, le boîtier et le système thermique fonctionnent ensemble.
C’est pourquoi les paramètres au niveau de l’actionneur, tels que le couple continu, le couple de pointe, la densité de couple, la vitesse de sortie, le jeu mécanique, la rigidité, le poids, l’efficacité, la réversibilité mécanique et les performances thermiques, peuvent être plus pertinents que l’évaluation d’un réducteur isolément.
L’approche de transmission optimale peut également varier selon les architectures robotiques et même d’une articulation à l’autre sur un même robot. L’articulation de hanche d’un robot humanoïde peut privilégier le couple, la rigidité et la capacité de charge, tandis qu’une articulation de bras ou de poignet peut accorder davantage d’importance à la précision, à la compacité et au poids. Pour les robots hautement dynamiques, la réversibilité mécanique, la réponse aux impacts et les performances thermiques peuvent devenir tout aussi importantes.
Il n’existe donc pas d’architecture de transmission unique qui soit idéale pour toutes les articulations robotiques. La transmission harmonique peut être intéressante lorsque le très faible jeu mécanique et les rapports de réduction élevés sont essentiels, tandis que la transmission planétaire peut offrir un excellent équilibre entre densité de couple, rigidité, efficacité, durabilité et intégration compacte.
Pour de nombreuses applications robotiques, la question la plus pertinente n’est donc pas simplement de savoir quel réducteur est le meilleur, mais quelle configuration de transmission et d’actionneur correspond le mieux aux exigences de l’articulation concernée.
Les exemples suivants montrent comment les actionneurs CubeMars à base de transmission planétaire sont utilisés dans différents systèmes robotiques et pourquoi les performances de l’actionneur doivent être adaptées aux exigences de chaque application.
Robot humanoïde
Les robots humanoïdes peuvent comporter des dizaines d’articulations motorisées, et chaque articulation peut présenter une combinaison différente d’exigences en matière de couple, de vitesse, de précision, de rigidité, de poids et de dynamique.
Par exemple :
Les articulations de hanche peuvent privilégier un couple élevé, une grande rigidité et une capacité de charge élevée.
Les articulations du genou peuvent subir d’importantes charges dynamiques et d’impact tout en nécessitant une densité de couple élevée.
Les articulations de la cheville peuvent accorder davantage d’importance à la compacité, à la réponse dynamique et à l’interaction avec le sol.
Les articulations des bras peuvent privilégier la précision, un faible poids, une intégration compacte et un mouvement fluide.
Cela signifie qu’un robot humanoïde n’a pas nécessairement besoin de la même architecture de transmission pour chaque articulation.
Différentes combinaisons de type de moteur, de rapport de réduction, d’architecture de transmission, d’encodeur et de stratégie de commande peuvent être sélectionnées en fonction des exigences de chaque articulation.
Dans le projet de robot humanoïde WATonomous, différents actionneurs CubeMars sont utilisés au niveau des bras et des jambes. Les actionneurs à couple élevé des séries AK et AKH sont utilisés pour les articulations principales, tandis que le modèle compact GL40 II est utilisé pour le poignet et la pince.
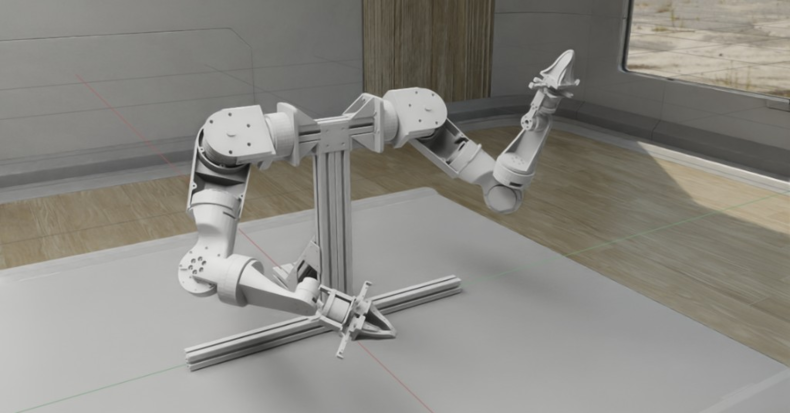
Ce projet met en évidence un principe important dans la conception des actionneurs pour robots humanoïdes : différentes articulations peuvent nécessiter des architectures d’actionneur et des caractéristiques de performance différentes, ce qui rend essentielle une approche articulation par articulation.
Pour les robots humanoïdes et les robots à pattes modernes, la question n’est donc plus simplement de savoir quel réducteur utiliser, mais quelle architecture d’actionneur offre le meilleur équilibre entre couple, poids, rigidité, réversibilité mécanique, réponse dynamique et contrôlabilité pour chaque articulation.
Exosquelette
Un exosquelette présente un défi différent, car l’actionneur doit fonctionner en étroite coordination avec les mouvements naturels de l’utilisateur. Un moteur d’exosquelette doit fournir une assistance suffisante tout en restant léger, réactif et mécaniquement compatible avec les mouvements de l’utilisateur.
Un exemple concret est OpenExo, un exosquelette modulaire équipé d’actionneurs robotiques CubeMars AK, qui démontre comment des actionneurs robotiques compacts peuvent être intégrés dans des systèmes robotiques portables.
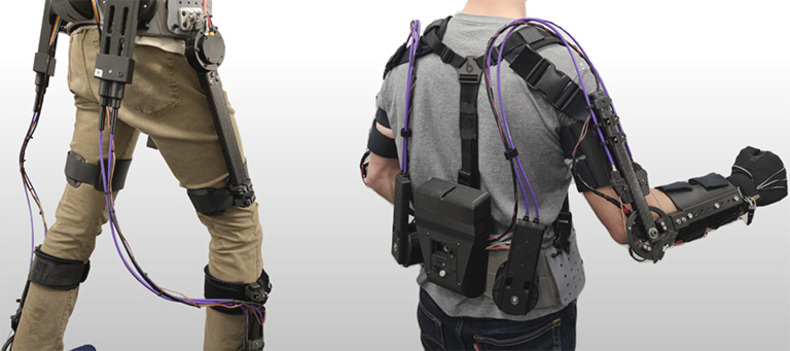
Les exigences typiques comprennent :
Rapport couple-poids élevé
Dimensions compactes de l’actionneur
Mouvement fluide
Réversibilité mécanique
Réponse rapide
Faible résistance mécanique
Fonctionnement fiable
Contrairement à un AGV ou à une machine industrielle, un exosquelette ne peut pas simplement être optimisé pour maximiser le couple de sortie. Un poids excessif de l’actionneur ou une résistance mécanique trop importante peut affecter directement les mouvements et le confort de l’utilisateur.
Pour de nombreuses articulations d’exosquelettes, les actionneurs à base de transmission planétaire peuvent offrir un équilibre pratique entre couple, compacité, poids et contrôlabilité. La configuration appropriée dépend néanmoins du couple d’assistance requis, de l’amplitude de mouvement, de la stratégie de commande et des exigences d’interaction homme-machine.
Robot quadrupède
Les robots quadrupèdes fonctionnent dans des conditions hautement dynamiques. Leurs articulations de jambes doivent accélérer et décélérer le robot de manière répétée tout en réagissant aux variations du contact avec le sol et aux perturbations externes.
Les principales exigences peuvent inclure :
Couple de pointe élevé
Densité de couple élevée
Rapport puissance-poids élevé
Réponse dynamique rapide
Résistance aux charges d’impact
Réversibilité mécanique
Rigidité élevée
Performances thermiques
Ces exigences peuvent être observées dans des applications réelles de robots quadrupèdes. Par exemple, le robot quadrupède Kemba utilise des actionneurs CubeMars pour obtenir le couple élevé, la réponse rapide et la précision nécessaires aux mouvements dynamiques et aux sauts.
Dans une autre application, un robot quadrupède agricole utilise des actionneurs CubeMars pour faire face à des environnements extérieurs exigeants, démontrant l’importance d’un couple élevé, d’une intégration compacte et d’un contrôle fiable de plusieurs articulations dans la robotique agricole.
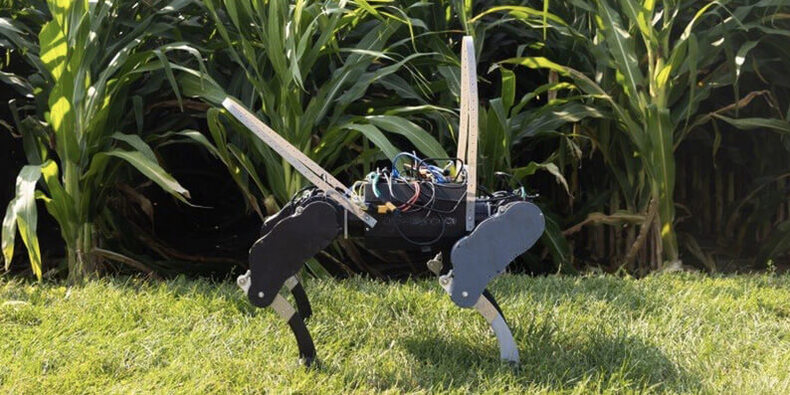
Ces exemples illustrent pourquoi les actionneurs pour robots quadrupèdes doivent trouver un équilibre entre couple, vitesse, poids, précision et caractéristiques mécaniques en fonction de l’application spécifique du robot.
Pour les robots quadrupèdes, ni la rigidité élevée ni la rétroentraînabilité ne doivent être évaluées isolément.
Une rigidité élevée peut améliorer la transmission de la force, tandis qu’une compliance et une rétroentraînabilité appropriées peuvent favoriser l’interaction avec les terrains irréguliers.
C’est pourquoi les architectures d’actionneurs à engrenages comme celles à faible rapport de réduction restent pertinentes dans la robotique à pattes. Un actionneur à transmission planétaire peut offrir une combinaison intéressante de forte densité de couple, de rigidité, d’efficacité et de robustesse mécanique, ce qui le rend particulièrement adapté aux articulations soumises de manière répétée à des charges élevées et à des impacts dynamiques.
La solution optimale dépend des exigences spécifiques de la hanche, du genou, de la cheville et des autres articulations.
Les réducteurs planétaires et harmoniques offrent chacun des avantages distincts pour le mouvement robotique. La transmission planétaire est bien adaptée aux applications qui privilégient un couple élevé, la rigidité, l’efficacité, la durabilité et la résistance aux charges dynamiques, tandis que la transmission harmonique est particulièrement intéressante pour les articulations nécessitant un jeu mécanique très faible, des rapports de réduction élevés, des dimensions compactes et des mouvements précis.
Pour les robots modernes, toutefois, le choix du réducteur ne constitue qu’une partie de la conception de l’actionneur. Les performances d’une articulation robotique dépendent de l’interaction entre le moteur, le réducteur, l’encodeur, le driver, les roulements, la structure mécanique et le système thermique. Par conséquent, les ingénieurs doivent évaluer l’actionneur dans son ensemble plutôt que de sélectionner une transmission sur la base d’une seule spécification.
À mesure que les applications robotiques continuent d’évoluer, de l’automatisation industrielle et des robots mobiles aux robots quadrupèdes et humanoïdes, les différentes articulations nécessitent différentes combinaisons de couple, de vitesse, de précision, de rigidité, de poids et de réponse dynamique. La transmission appropriée est donc celle qui répond le mieux aux exigences de l’ensemble du système robotique et permet à l’actionneur de fournir les performances exigées par l’application.


