创建您的CubeMars账号

在为机器人选择 BLDC 电机(无刷直流电机)时,工程师需要考虑的不仅是扭矩、转速、尺寸和功耗,还需要确定控制器如何获取转子位置信息,以及如何调节电机的运动状态。
反馈方式会直接影响电机的启动表现、低速运行、运动平稳性、定位性能和控制系统的复杂程度。这些因素对于机械臂、人形机器人、四足机器人,以及其他需要重复运动或多个关节协同控制的系统尤为重要。
常见的电机控制方式包括无感控制和编码器控制。
无感控制(Sensorless Control): 通过电气测量值和电机模型估算转子位置或转速,在换向控制中不依赖专用转子位置传感器。
编码器控制(Encoder-Based Control): 利用编码器测量转子位置,并根据具体系统架构,将反馈用于换向、速度调节或闭环位置控制。
两种方式各有适用场景。无感控制可以减少传感器相关硬件和布线,而当系统需要可靠的位置反馈和精确的运动调节时,编码器控制通常更有优势。
对于机器人制造商和系统集成商而言,关键并不是简单判断哪种方式更先进,而是确定哪种反馈架构更符合应用的运动特征、性能要求和系统设计。
BLDC 电机无感控制,是指在不依赖专用转子位置传感器进行无感换向的情况下,通过电机运行时的电气特征估算转子位置或转速。
根据控制算法的不同,控制器可能使用反电动势(Back-EMF)、相电压、相电流或其他电气特征来判断转子的运行状态。
2.1 无感控制的工作原理
当 BLDC 电机旋转时,永磁体相对于定子绕组运动,会产生反电动势。控制器可以分析这些电气信号,估算转子位置,并据此确定合适的换向时机。
不同的无感控制策略采用不同的估算方法。例如,传统的反电动势检测方法通常更适合电机已经达到一定转速、能够产生可识别信号的工况。其他算法可能覆盖更广的运行范围,但具体表现取决于电机模型、控制器硬件和算法实现。
无感控制的一个潜在优势是减少传感器相关的集成工作。由于换向不需要依赖专用位置传感器,电机组件可能减少部分传感器安装结构和连接线路。
不过,无感控制并不意味着控制器直接测量了转子位置。它仍然需要根据电机的电气特征进行估算,因此在某些运行条件下会存在局限。
2.2 无感控制适用于哪些场景?
当应用更关注结构紧凑、布线简化或速度调节,而不要求精确的位置反馈时,无感控制可能是一种合适的选择。
其潜在优势包括:
减少传感器硬件: 无感换向不需要专用的转子位置传感器。
简化布线: 电机与控制器之间可能不需要额外的传感器连接线路。
提高机械集成灵活性: 可以减少独立安装和调整换向传感器的工作。
潜在的空间与成本优势: 实际收益取决于电机、控制器及应用需求。
这些特点对于需要将无框电机集成到定制化机器人机构中的项目具有一定参考价值。例如,CubeMars RI 系列内转无框力矩电机和 RO 系列外转无框力矩电机,可用于客户自主开发的机械系统。工程师可以根据所选电机配置和控制器能力,评估不同的转子检测与换向方案。
需要注意的是,取消传感器并不一定意味着整个系统更简单。控制器仍然需要与所选电机兼容,并在目标转速和负载范围内稳定运行。
2.3 无感控制在启动和低速运行中的局限
当电机需要从静止状态启动、在极低转速下运行,或应对不断变化的负载时,无感控制尤其需要谨慎评估。
启动表现
在静止状态下,传统反电动势检测方法无法直接通过旋转产生的反电动势信号确定转子位置,因为此时该信号不存在或不足以可靠检测。因此,控制器可能需要采用转子预定位、初始位置估算或其他启动策略。实际效果取决于具体算法和应用条件。
低速运行
在低速状态下,用于估算转子位置的电气信号可能较弱,也更容易受到噪声和外部干扰的影响。在某些控制方案中,这可能影响换向效果和运动平稳性。
负载变化
负载突然变化时,控制器对转子状态的估算也可能受到挑战。具体表现与估算算法、电机参数、控制器调试和实际工况有关。因此,对于需要缓慢运动、频繁正反转或带载启动的机器人关节,应在真实工况下验证无感控制的表现,而不能仅根据中高速稳态运行结果进行判断。
编码器控制通过编码器向控制器提供测量得到的转子位置信息。根据编码器类型和控制系统架构,这些反馈信息可以用于换向、速度调节和闭环位置控制。
3.1 编码器反馈的工作原理
编码器将转子的运动转换为电信号或数字位置数据。控制器对这些信息进行处理,以确定转子位置,并根据系统配置计算转速、调节运动状态。
常见的编码器类型包括:
增量式编码器(Incremental Encoder): 输出表示相对运动的信号。系统启动后,可能需要通过回零或参考点校准来确定已知位置。
绝对式编码器(Absolute Encoder): 在其测量范围内提供对应的位置值,使控制器能够识别位置,而不一定需要先驱动电机寻找参考点。
需要注意,编码器分辨率并不等同于整个系统的定位精度。实际表现还会受到传感器质量、安装方式、机械间隙、结构弹性、校准和控制回路调试等因素的影响。
3.2 为什么编码器反馈对机器人关节很重要?
当机器人关节需要按照指定轨迹运动、保持目标位置,或在负载变化的情况下重复执行动作时,编码器控制通常是值得优先评估的方案。
通过测量位置,控制器可以比较目标位置与实际测量位置,并调整电机运行状态,以减小两者之间的误差。
例如,工业机械臂可能需要在承载工件的情况下缓慢移动,停在指定角度,并在生产过程中重复执行相同动作。在这种场景下,位置反馈有助于系统稳定地调节运动。
编码器反馈还可以支持多个运动轴之间的协调控制。不过,最终效果取决于完整的控制架构,包括驱动器、通信系统、机械结构和运动控制软件。
3.3 电机侧反馈与输出端反馈的区别
对于机器人关节电机而言,一个容易被忽略的问题是:电机轴位置不一定等同于最终机械输出端的位置。
在带减速器的执行器中,编码器可能测量的是电机转子的位置。该测量值与关节实际位置之间的关系,还会受到减速比、背隙和弹性变形等因素的影响。
这在评估集成式执行器时尤其重要。例如,CubeMarsAK 系列执行器和 AKE 系列准直驱电机采用不同程度的机械集成方案。工程师在将其用于机器人关节时,需要确认编码器的具体配置,以及现有反馈能否满足最终输出端的位置控制需求。
集成编码器可以简化反馈系统的设计,但并不能自动消除机械定位误差。
两种控制方式最主要的区别,在于转子位置信息的获取方式,以及这些信息如何用于运动控制。
| 对比维度 | 无感控制 | 编码器控制 |
| 转子位置信息 | 根据电气测量值或电机模型估算 | 通过编码器测量 |
| 是否需要专用位置传感器 | 无感换向不需要 | 需要 |
| 启动表现 | 取决于估算方法和启动策略 | 编码器正常初始化并运行后即可提供位置反馈 |
| 低速运行 | 部分估算方法在低速时存在挑战 | 通常能够提供更直接的位置观测信息 |
| 位置控制能力 | 需要合适的位置估算和控制架构 | 适合闭环位置控制 |
| 硬件与布线 | 可能更简单 | 需要额外的编码器硬件和接口 |
| 系统集成 | 取决于控制器和估算算法 | 需要考虑编码器安装、配置和反馈集成 |
| 典型应用 | 更关注旋转、速度调节或减少传感器硬件的场景 | 需要测量位置反馈和精确运动调节的场景 |
这张表是一般性参考,并不代表绝对的性能排名。不同无感控制算法之间可能存在显著差异,而编码器控制的表现同样取决于编码器、控制器和机械系统的设计。最终选择应以实际应用的运行范围和控制目标为依据。
不同类型的机器人电机对反馈有不同要求。最合适的方案取决于运动特征、定位性能、启动条件和控制架构,而不是仅由机器人类型决定。
5.1 机械臂与协作机器人
协作机器人电机和机械臂电机通常需要受控的关节轨迹、可重复的定位能力,以及多个运动轴之间的协调。
当应用需要实际位置反馈,尤其是涉及低速运动、精确轨迹跟踪或保持目标关节位置时,编码器控制通常是值得优先考虑的方案。
如果辅助旋转机构或某些运动轴并不以精确位置反馈为主要需求,则仍然可以评估无感控制。
对于定制机械臂,工程师可以考虑 CubeMars RI 系列内转无框力矩电机或 RO 系列外转无框力矩电机,再根据目标性能选择兼容的反馈硬件和控制器。这种方式具有较高的机械集成灵活性,但最终系统的精度仍取决于传动机构特性、传感器安装和控制环路调试。
5.2 人形机器人与四足机器人
人形机器人电机和四足机器人电机需要在不断变化的负载下协调多个关节的运动。行走、奔跑和跳跃可能涉及快速加速、频繁换向,以及关节承受的显著外部扰动。
编码器反馈可以支持位置调节和协调运动。不过,在力控或扭矩控制系统中,编码器本身不能直接测量接触力或关节扭矩。根据控制策略,系统还可能需要基于电流的扭矩估算、力传感器、扭矩传感器或其他反馈方式。
对于紧凑型机器人关节,可以评估 CubeMars AKE 系列准直驱电机和 AK 系列执行器所提供的不同集成方案。具体选择应考虑所需输出扭矩、机械设计、反馈配置和控制器兼容性。
无感控制也可能适用于部分辅助功能,但在将其用于要求较高的关节运动之前,应充分验证启动可靠性、低速表现和抗负载扰动能力。
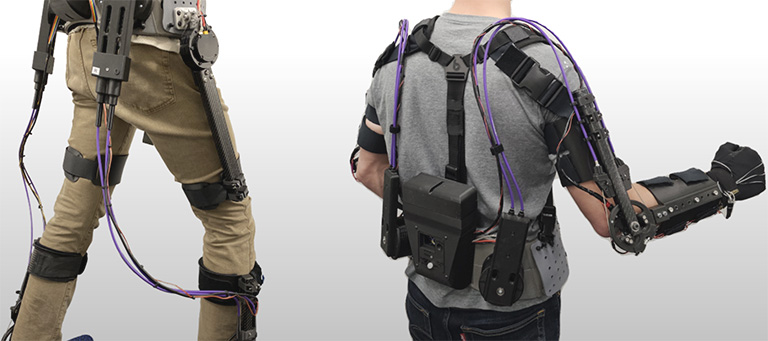
5.3 外骨骼机器人
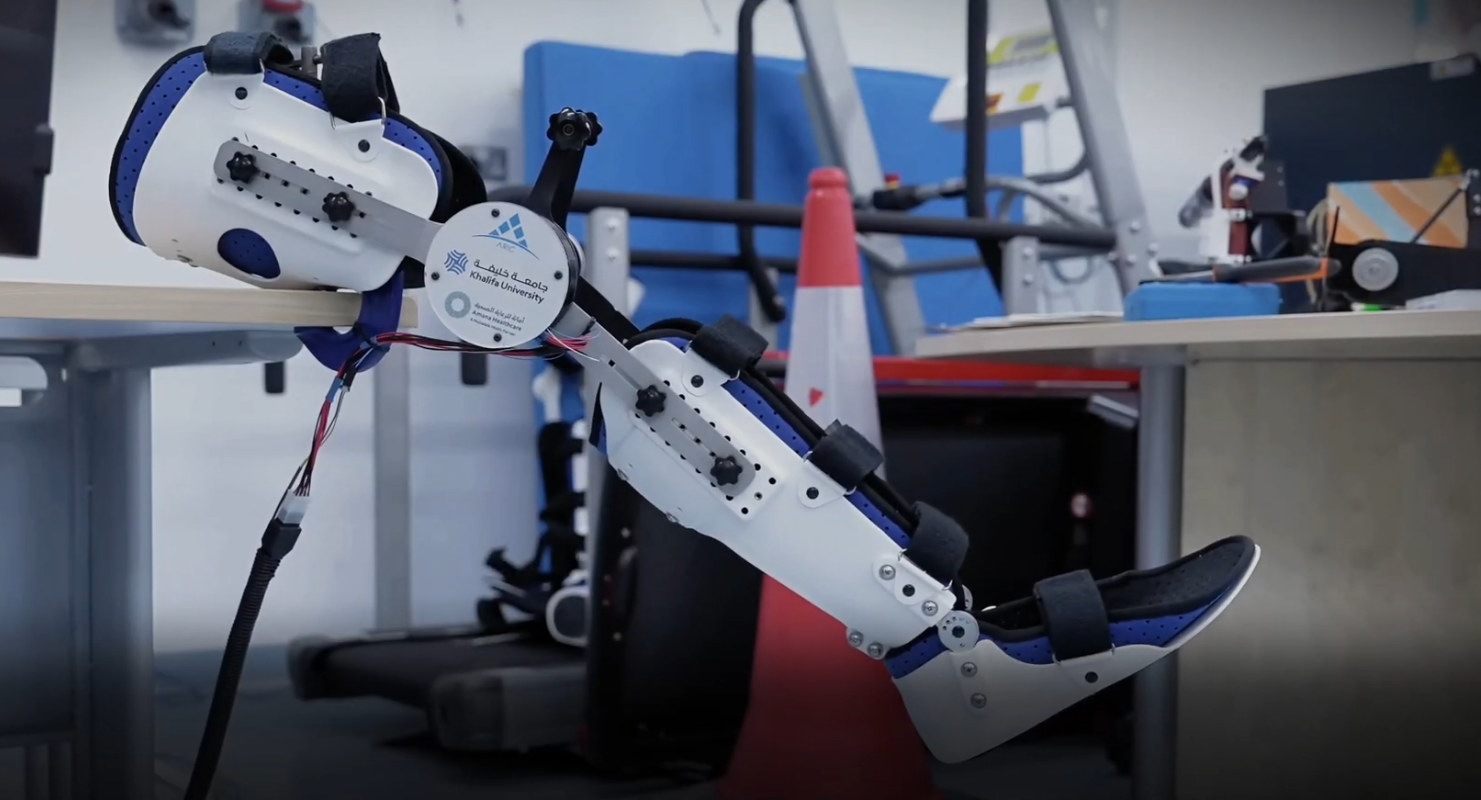
外骨骼机器人电机需要使电机输出与人体运动相协调。其控制系统可能需要提供平稳的助力、响应不断变化的关节负载,并在重复运动周期中保持可预测的运动表现。
编码器反馈有助于跟踪关节位置并调节运动。不过,仅依靠电机侧的位置反馈,可能无法完整反映穿戴者的实际关节运动,也无法直接确定人体与设备之间的交互力。根据设计要求,系统可能还需要额外的关节角度传感器、力传感器或其他反馈机制。
对于不需要精确关节位置反馈的辅助功能,可以考虑无感控制。对于主要助力关节,则应重点评估启动表现、低速响应、扭矩调节能力、执行器总重量、热舒适性,以及面对意外负载时的安全性。
5.4 工业机器人与自动化设备
工业机器人电机和自动化设备可能需要可重复的定位、稳定的速度调节,以及长时间生产运行中的可靠性。
对于定位轴,编码器控制可以提供实际位置反馈,帮助控制器跟踪运动指令并修正位置误差。如果某些连续旋转机构或辅助驱动不需要精确的位置测量,则可以考虑无感控制。
在将无框电机集成到定制工业关节时,可以根据目标转速、扭矩、反馈配置和安装空间,评估 CubeMars RI 系列和 RO 系列电机。
工程师应区分编码器分辨率与系统实际定位精度。减速器背隙、结构刚度、校准情况、负载变化和控制器调试都会影响最终结果。
5.5 医疗与康复机器人
医疗与康复机器人电机可能需要平稳的低速运动、可重复的运动轨迹,以及对人机交互过程的精细控制。
编码器控制有助于调节位置和运动速度,尤其是在系统需要跟踪指定轨迹或保持目标位置时。不过,准确的位置反馈并不等同于直接测力,也不能单独保证人机交互安全。
根据具体应用,工程师可能还需要配置力或扭矩传感器、关节角度反馈、运动限位和故障处理机制。
无感控制可能适用于某些辅助机构,但其低速性能和启动表现必须符合具体应用的要求。完整系统还需要满足其预期用途所涉及的适用安全要求和法规。
5.6 巡检机器人与自主移动机器人
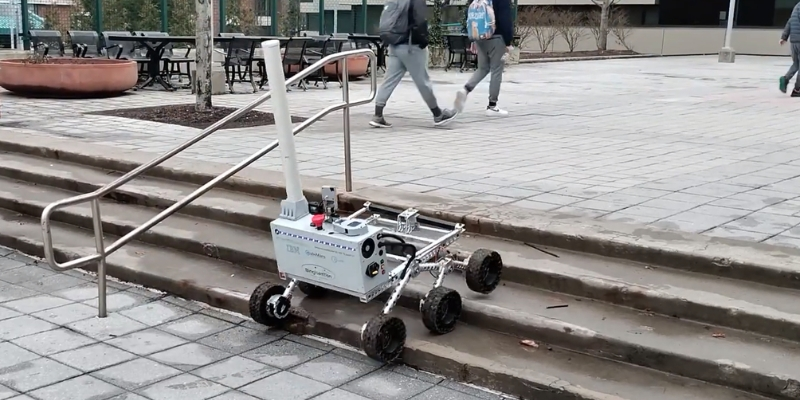
巡检机器人电机可能包括移动平台、机械臂、摄像头云台和专用定位机构。不同子系统的反馈需求可能存在明显差异。
对于移动平台的轮式驱动,速度调节可能比精确测量转子位置更重要。如果无感 BLDC 控制方法能够在所需转速和负载范围内可靠运行,那么可以将其纳入评估范围。
对于巡检机械臂或摄像头定位机构,精确的角度定位和平稳的低速运动可能更重要。编码器反馈有助于控制器跟踪目标位置并修正运动误差。
评估相关方案时,应考虑带载启动、速度稳定性、反馈可用性、通信兼容性、工作占空比和环境条件。同一台机器人中的不同运动轴,也可能需要采用不同的控制方式。
5.7 云台与精密运动系统
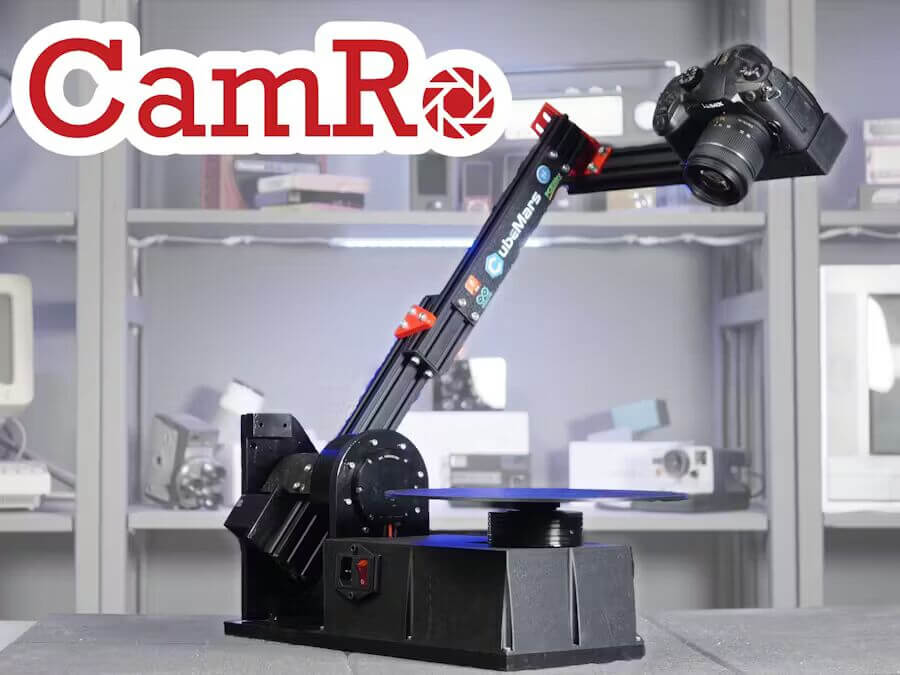
云台系统通常注重运动平顺性、低速稳定性和精确的角度定位。
编码器反馈有助于控制器跟踪目标位置并修正运动误差。不过,具体方案仍取决于电机设计、控制算法、稳定控制要求,以及位置测量发生在系统的哪个位置。
工程师还应考虑机械摩擦、齿槽转矩、结构振动,以及电机控制环路与整体稳定控制系统之间的相互影响。
5.8 不同机器人应用的反馈方式对比
| 机器人应用 | 主要控制需求 | 值得评估的反馈方式 |
| 机械臂与协作机器人 | 位置跟踪、重复定位、多轴协调 | 对精密运动轴优先评估编码器控制 |
| 人形机器人与四足机器人 | 动态关节运动、抗扰动、协调控制 | 编码器反馈;有需要时增加扭矩或力反馈 |
| 外骨骼机器人 | 人体运动协调、平稳助力、快速响应 | 编码器关节反馈;必要时结合关节角度或力传感器 |
| 工业机器人与自动化设备 | 重复定位、速度稳定、连续运行 | 定位轴采用编码器控制;适当的辅助驱动可评估无感控制 |
| 医疗与康复机器人 | 平稳运动、轨迹跟踪、受控的人机交互 | 编码器反馈,并根据需要增加其他传感器 |
| 巡检机器人与移动机器人 | 速度调节、定位、环境适应性 | 适当的轮式驱动可评估无感控制;精密机构可评估编码器控制 |
| 云台与精密运动系统 | 平稳低速运动、角度定位、稳定控制 | 根据电机和稳定控制系统选择反馈架构 |
以上建议是初步评估方向,而不是固定规则。不同无感算法在启动方式、低速能力和抗扰动表现方面存在差异。编码器控制系统的性能同样取决于编码器质量、机械设计和控制器实现方式。
在评估 CubeMars 产品时,可以根据系统集成需求,考虑 RI/RO 系列无框力矩电机、AKE 系列准直驱电机和 AK 系列执行器。最终选型前,应确认具体型号的传感器配置、支持的控制模式以及与控制器的兼容性。
选择无感控制还是编码器控制,并不只是决定电机是否配备传感器。电机、控制器、反馈硬件和机械传动系统必须相互兼容。
6.1 霍尔传感器与编码器并不相同
霍尔传感器通常用于提供换向所需的转子位置信息。在某些控制方案中,它们能够满足基本的换向需求,但所提供的位置细节通常不如编码器丰富。编码器能够提供更细致的位置测量,因此常用于闭环位置控制。
这一差异在比较不同电机配置时尤其重要。例如,CubeMars RO80 KV105 Standard 版本配备霍尔传感器,而 RO80 KV105 Lite 版本则不配备霍尔传感器。这说明同一产品系列内也可能存在不同的传感器配置。Lite 版本可能适用于采用兼容无感控制器或计划使用其他反馈方案的设计。但没有霍尔传感器,并不代表该电机一定兼容所有无感控制算法。
相关产品页面:
在选择配置时,工程师应确认具体的传感器方案、控制器兼容性、启动策略及目标运行转速范围。
6.2 编码器集成与控制器兼容性
编码器需要与控制器在电气接口、信号格式、分辨率、初始化方式和支持的控制模式等方面相匹配。
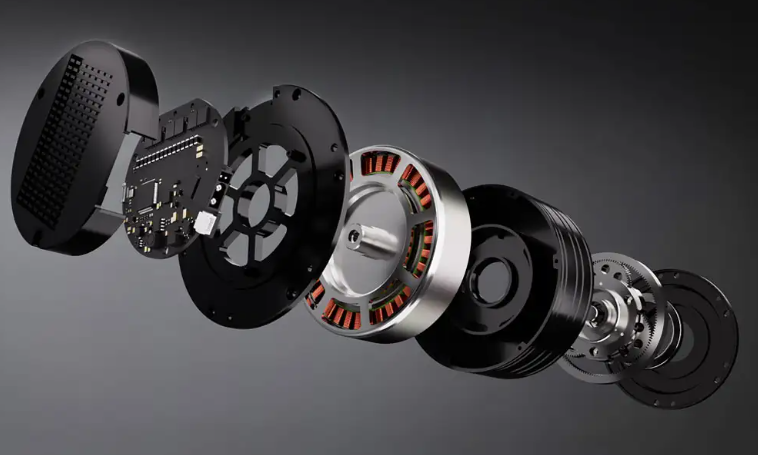
部分集成式执行器方案通过将位置反馈纳入更完整的驱动系统,简化了这一过程。CubeMars 针对 AK、AKE、AKA 和 AKH 系列的驱动板文档中,列出了集成式单圈绝对值编码器配置,具体分辨率和可用功能取决于所选产品配置。
对于系统设计人员而言,这种集成方式可以减少独立搭建反馈系统的工作。不过,仍需确认具体型号和版本的编码器规格、支持的控制模式,以及测量到的电机位置与最终机械输出端之间的关系。
相关信息可参考 CubeMars 驱动板产品页面。
6.3 评估完整的驱动架构
在确定电机规格之前,工程师应明确应用需要哪一种系统架构:
配备外置控制器的独立电机;
配备霍尔传感器并与兼容驱动器配合使用的电机;
配备编码器、用于闭环运动控制的电机;
带减速器的电机或准直驱方案;
集成反馈装置与驱动电子部件的执行器。
这些方案的系统架构不同,所需部件也因型号而异。带减速器的电机不一定集成控制器,而未配备霍尔传感器的电机仍可能通过兼容的无感控制器运行,也可能搭配其他受支持的反馈方案。
在设计初期明确所需的集成程度,有助于降低后续装配、调试和系统兼容性方面的风险。
在确定反馈方式之前,工程师应先明确电机的运动特征和控制目标。
7.1 评估运行转速范围
如果电机主要在中高速范围内运行,合适的无感控制算法可能已经能够满足要求。
如果电机需要在带载情况下可靠启动、以极低速度运动,或频繁进行正反转,则应仔细评估算法在这些工况下的表现。编码器反馈通常能够提供更直接的转子位置信息。
7.2 明确定位性能要求
如果系统主要需要速度调节,无感控制可能已经足够。
如果应用需要精确的关节角度跟踪、可重复的运动轨迹或闭环位置调节,那么编码器控制通常是更合适的起点。
需要注意的是,定位精度应针对实际机械输出端进行定义,而不能仅根据编码器分辨率推断。
7.3 考虑启动条件和负载扰动
应明确电机是否需要从任意转子位置启动、在较大负载下启动,或在扭矩需求突然变化时保持稳定运行。
这些条件可能暴露部分无感估算方法的局限。建议使用实际选定的电机与控制器,在接近真实应用的工况下进行验证。
7.4 确认控制器兼容性
控制器必须支持所选电机及反馈方式。
对于无感控制,需要确认控制器支持的估算算法、电机参数要求、启动流程和低速性能。
对于编码器控制,需要确认编码器类型、电气接口、分辨率、初始化行为和支持的控制模式。
7.5 评估系统整体成本
无感控制可能减少传感器相关硬件,但系统总成本还受到控制器价格、算法调试难度和验证工作量的影响。
编码器控制需要额外的反馈硬件和集成工作,但当定位性能、重复性和调试效率非常重要时,这些投入可能是值得的。
更合适的方案,应是在满足应用要求的前提下,实现性能、复杂程度和成本之间的合理平衡。
无感控制和编码器控制分别对应不同的工程需求。
无感控制通过电机电气特征估算转子位置或转速,可以减少对专用转子位置传感器的依赖。对于主要需要旋转或速度调节的应用,只要所选算法能够覆盖目标运行范围,无感控制就可能是一种合适的选择。
编码器控制则提供测量得到的位置反馈,对于需要闭环定位、重复运动轨迹或可靠低速运动的机器人系统而言,通常更值得优先评估。
最终方案取决于启动要求、运行转速范围、定位需求、机械结构、控制器兼容性和系统整体成本。
对于机器人制造商和系统集成商而言,选择反馈方式的目标并不是默认采用更复杂的方案,而是让每个关节或驱动轴的电机与反馈架构,都与其实际运动需求相匹配。
1. 无感控制与编码器控制的主要区别是什么?
无感控制通过电气测量值和电机模型估算转子位置或转速;编码器控制则使用物理编码器测量转子位置,并向控制器提供反馈信息。
2. 无感 BLDC 电机控制适用于机器人吗?
可以。对于主要需要旋转或速度调节的机器人应用,无感控制可能是合适的方案。但具体适用性取决于启动要求、低速运行表现、负载变化,以及系统是否需要精确的位置反馈。
3. 编码器控制一定更精确吗?
不一定。编码器可以提供测量得到的位置反馈,但系统整体定位精度还受到编码器质量、机械公差、传动间隙、校准和控制回路性能等因素的影响。
4. 霍尔传感器和编码器是一样的吗?
不是。霍尔传感器通常用于提供换向所需的转子位置信息,其角度信息通常较为粗略。编码器可以提供更细致的位置测量,常用于闭环位置控制。
5. BLDC 电机可以不配备霍尔传感器吗?
可以。如果电机搭配兼容的控制器和合适的无感控制算法,就可以在没有霍尔传感器的情况下运行;也可以根据设计采用其他受支持的反馈方案。但必须确保控制器能够满足电机的启动要求和目标运行范围。
6. CubeMars 哪些产品可以用于编码器控制的机器人系统?
CubeMars 提供多种电机和执行器方案,包括 RI、RO 无框电机、AKE 准直驱电机以及 AK 系列执行器。具体采用哪种反馈架构,应根据所选型号和完整系统设计确定。编码器规格和支持的控制模式需要以对应产品的官方文档为准。
7. 机器人关节应该选择带霍尔传感器的电机,还是带编码器的电机?
首先应明确关节的控制需求。在部分设计中,霍尔传感器可以满足换向要求;而对于需要精确位置反馈的应用,通常需要合适的编码器反馈架构。
此外,还应确认反馈装置测量的是电机转子位置,还是最终关节输出端的位置。


