ユーザー登録

ロボット技術の発展に伴い、ロボットは従来の産業製造や倉庫物流などの構造化された環境から、より複雑で開放的なアプリケーション環境へと徐々に進出しています。
従来、ロボットは主に環境が安定し、作業内容が固定された産業生産ラインで使用されていました。しかし現在では、ロボットは以下のような、より複雑な任務を担うようになっています。
宇宙探査および惑星外探査
屋外環境の巡回検査
高リスク区域での作業
限定空間での検査
長期間にわたる無人運転環境が安定し、作業内容が固定された従来型の産業用途とは異なり、これらの複雑環境では、極端な温度変化、不規則な地形、高い衝撃負荷、限られた設置スペース、長時間連続稼働などの課題が存在します。そのため、ロボットの駆動システムにはより高い性能が求められます。
ロボットの運動システムにおける中核部品であるモーターおよびアクチュエータは、トルク密度、動的応答性、信頼性、効率、制御性能などの特性によって、ロボットの運動性能や任務遂行能力に直接影響を与えます。
異なる応用環境では、ロボット駆動システムに求められる性能も異なります。
例えば、四足歩行ロボットでは複雑な地形や瞬間的な衝撃への対応能力が重要となります。宇宙ロボットでは高精度な動作制御と長期間の信頼性が重視されます。一方、長期間巡回検査を行うロボットでは、効率、寿命、安定した運転性能を両立する必要があります。
これらの違いを踏まえ、本記事では複雑環境におけるロボット応用を5つの代表的なシーンに分類し、実際の応用事例を通じて、各環境におけるロボットの特徴、駆動システムへの要求、およびモーター・アクチュエータ選定のポイントについて分析します。
複雑環境とは、その範囲が非常に広く、宇宙・惑星探査から地上での屋外作業、高リスク作業、長期間無人運用まで含まれます。それぞれの環境条件や作業目的には明確な違いがあります。
以下の5種類の応用分野は、現在の複雑環境におけるロボット応用の代表例です。
| 複雑環境タイプ | 代表的な応用 |
| 宇宙・惑星外および極限環境 | 月面探査、宇宙ロボットアーム、極限環境巡回検査 |
| 悪環境屋外・非構造化環境 | 四足歩行ロボット、屋外巡回ロボット、無人輸送プラットフォーム |
| 高リスク・特殊作業環境 | 捜索救助、危険区域検査、特殊作業ロボット |
| 限定空間・高集積環境 | パイプラインロボット、小型検査ロボット、小型ロボットアーム |
| 長期間無人運用環境 | インフラ設備検査、無人鉱山、遠隔監視システム |
これらの複雑環境では、ロボットは単なる移動作業だけでなく、以下のような課題にも対応する必要があります。
極端な温度変化
不規則な地形
高い衝撃負荷
長時間連続運転
空間サイズの制限
高精度モーション制御への要求
以下では、これら5種類の応用シーンごとに、具体的な事例をもとに、ロボットが直面する環境条件、作業要求、および対応する駆動システムへの要求を詳しく分析します。
環境特性
宇宙、惑星外環境、および極限環境は、ロボット応用分野の中でも技術的な難易度が非常に高い領域の一つです。一般的な地上環境と比較すると、これらの環境には以下のような特殊な物理条件があります。
真空環境
微小重力または低重力環境
極端な温度変化
複雑な地表条件
長期間にわたる無人メンテナンス
代表的な応用環境には以下があります。
月面探査地域
火星表面
宇宙ステーション
宇宙機外部
極地環境
高温産業区域
これらの環境では、ロボットは一度配置されると人間によるメンテナンスを実施することが困難です。そのため、駆動システムには長期間にわたり安定して動作できる高い信頼性が求められます。
代表的なロボット応用
惑星探査ロボット
惑星探査ロボットは、主に以下の任務を実行するために使用されます。
地表移動
地形分析
環境検測
サンプル採取
惑星外環境では複雑な地形や未知の障害物が存在するため、ロボットには高い運動適応能力が必要です。
宇宙ロボットアーム
宇宙ロボットアームは、以下の用途で広く利用されています。
宇宙設備のメンテナンス
部品取り付け
物体搬送
精密操作
ロボットアームの関節部分には、高精度な位置決め性能と長期間安定して動作する信頼性の両方が求められます。
極限環境巡回検査ロボット
高温、低温、または危険な産業環境では、ロボットが人間に代わって以下の作業を実施できます。
設備検査
状態監視
データ収集
これにより、作業員が危険区域へ進入するリスクを低減できます。
モーターおよびアクチュエータへの主要要求
高トルク密度
ロボットは重量およびエネルギー制限を受けるため、限られた質量の中でより高い出力性能を実現する必要があります。高いトルク密度は、ロボットに以下のメリットをもたらします。
システム全体の軽量化
搭載能力の向上
エネルギー利用効率の最適化
低慣性設計
低慣性アクチュエータは、ロボット関節の応答速度を向上させることができます。特に以下の用途では重要です。
ロボットアーム
精密操作機構
高ダイナミクスロボット
低慣性設計により、制御性能を向上させることができます。
高信頼性
極限環境で使用されるロボットはメンテナンスが困難であるため、駆動システムには以下の性能が必要です。
長寿命
安定した動作
優れた機械的信頼性
高精度制御能力
宇宙作業や精密作業では、以下の性能が求められます。
高い位置決め精度
安定したトルク出力
優れたモーション制御能力
熱管理能力
極端な温度環境は、以下の部品に影響を与える可能性があります。
モーター巻線
ベアリング
電子部品
そのため、温度上昇制御や放熱設計を総合的に考慮する必要があります。
応用事例
事例リンク:火星溶岩洞探査用ジャンピングロボット
人類による火星探査が進展する中、溶岩チューブは潜在的な資源および居住候補地として科学的価値が広く注目されています。
しかし、これらの複雑で大規模な地下空間は、従来の探査技術に大きな課題をもたらしています。
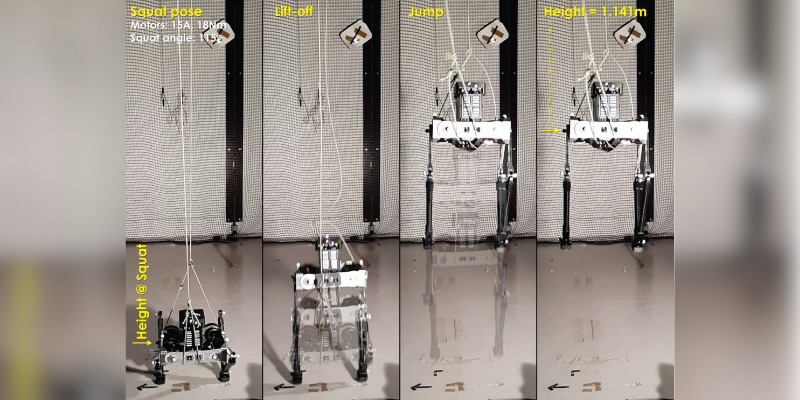
火星の溶岩チューブ探査向けに設計されたこのジャンプロボットは、主な移動方式としてジャンプ動作を採用しながら、歩行能力も備えることで、複雑な地形や極限環境への対応を目指しています。
このロボットは脚部構造として5リンク並列機構を採用し、火星の低重力環境における垂直方向のジャンプ能力を最適化しています。
設計では、高効率な動力システムと軽量構造を重視し、さらにバネ補助ジャンプ機構およびエネルギー回収システムを統合することで、連続的なジャンプ動作を実現しています。
駆動システムには、CubeMars AK70-10 KV100 ロボットアクチュエータが採用され、脚部並列機構の駆動力を提供しています。
このモデルはピークトルク24.8Nmを備え、10:1遊星ギヤ減速構造を採用しており、ロボットのジャンプおよび歩行時の関節運動に必要な駆動力を提供します。
また、アクチュエータにはエンコーダが内蔵されており、1MHz CAN-bus通信に対応することで、モーション制御およびシステム統合を容易にしています。
AK70-10 KV100アクチュエータを軽量並列脚機構、バネ補助ジャンプ、エネルギー回収設計と組み合わせることで、このロボットはジャンプ動作に必要な出力性能と全体構造設計の要求を両立しています。
この事例は、惑星探査ロボットにおけるモーター選定では、ピークトルク、伝達構造、重量、制御インターフェース、エネルギー制限などを総合的に評価する必要があることを示しています。
その他の事例紹介:CubeMarsがビンガムトン大学火星探査ローバーチームのURC挑戦をサポート
環境特性
屋外環境は、産業環境と比較してより複雑であり、最大の特徴は不確実性が高いことです。ロボットは以下のような環境に直面する可能性があります。
山岳地帯
砂漠
ゴビ砂漠地域
森林
雪原
泥地
砂利地面
これらの環境では、固定された走行経路が存在しないことが多く、ロボットはリアルタイムで周囲の環境に応じて運動状態を調整する必要があります。
代表的なロボット応用
四足歩行ロボット
四足歩行ロボットは、複数の関節を協調制御することで、以下の動作を実現します。
歩行
走行
障害物の乗り越え
登坂
脚部アクチュエータは、機体の安定性を維持するため、継続的に出力を調整する必要があります。
屋外巡回検査ロボット
主に以下の用途で使用されます。
電力設備の巡回検査
パイプライン検査
野外環境モニタリング
インフラ設備点検
無人輸送ロボット
以下のような用途に利用されています。
屋外物流
特殊区域での物資輸送
無人作業プラットフォーム
モーターおよびアクチュエータへの主要要求
高ピークトルク
ロボットは以下の状況において、大きな瞬間出力を必要とします。
障害物の乗り越え
坂道走行
姿勢回復
高速起動
高速動的応答
特に脚式ロボットでは、アクチュエータは以下に対して迅速に応答する必要があります。
モーション制御指令
地面状態の変化
姿勢調整
耐衝撃性能
複雑な地形では、以下のような状況が発生する可能性があります。
衝突
転倒
瞬間的な負荷変化
そのため、駆動システムには高い機械強度が求められます。
高効率
屋外ロボットは通常バッテリーで駆動されるため、駆動効率を向上させることで以下を実現できます。
稼働時間の延長
エネルギー消費の削減
応用事例
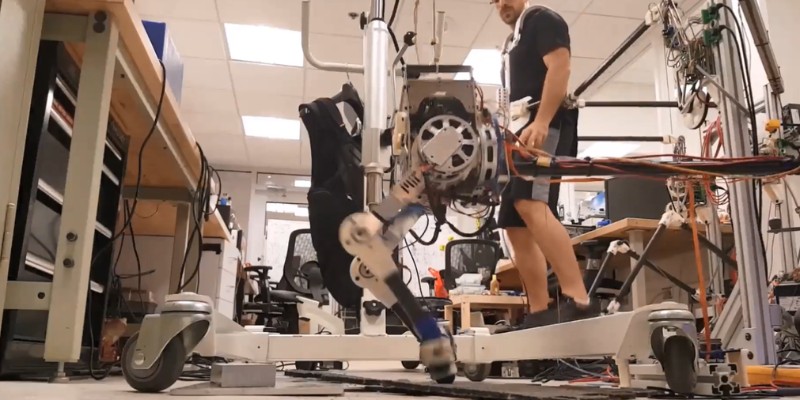
事例リンク:CubeMarsがミネソタ大学の農業用四足歩行ロボット開発を支援
精密農業の急速な発展に伴い、作物の生育状態に関する包括的かつ高精度なデータを取得することが重要な課題となっています。
ミネソタ大学(University of Minnesota)の農業ロボット研究室による革新的な成果として、複雑な農地環境向けに開発された農業用四足歩行ロボットがあります。
このロボットは、主要な駆動源として CubeMars AK70-10 関節モーターを搭載しています。
従来のドローンや車輪型農業機械が抱えていた物理的な制約を克服し、密集したトウモロコシ畑の内部まで進入することが可能です。
また、作物のキャノピー下で病害虫や栄養状態に関する高精度なデータ収集を行い、スマート農業における「立体的な巡回検査」という重要な機能を補完しています。
その他の事例紹介:Kemba:融合した動力と精密制御の四足ロボット
環境特性
一部の作業環境ではリスクが高く、人間が直接進入することが適していません。代表的な環境には以下があります。
災害現場
消防区域
原子力関連施設
化学工業区域
高リスク産業環境
ロボットは、人間に代わって検査、救助、作業を実施することで、作業安全性を向上させることができます。
代表的なロボット応用
捜索救助ロボット
主な任務は以下の通りです。
災害区域での捜索
環境検測
物資輸送
危険区域巡回検査ロボット
以下の用途で使用されます。
産業設備検査
状態監視
自動巡回
特殊作業ロボット
以下を含みます。
遠隔操作プラットフォーム
特殊環境作業ロボット
モーターおよびアクチュエータへの主要要求
高信頼性
ロボットは複雑な環境下でも継続的に任務を遂行する必要があります。そのため、駆動システムには高い信頼性が求められます。
耐衝撃性能
衝突や異常な負荷変化が発生する環境では、ロボットは安定した運動能力を維持する必要があります。そのため、モーターおよびアクチュエータには優れた耐衝撃性能が必要です。
高精度モーション制御
ロボットアームや操作機構では、正確な動作を実現するため、高精度な運動制御能力が求められます。
長時間稼働能力
一部の作業では長時間にわたる連続運転が必要となるため、以下の要素を考慮する必要があります。
温度上昇
効率
使用寿命
応用事例
事例リンク:Gorilla Mk1ロボット:CubeMarsのモーターを搭載し、高所作業の新たな突破口を開く
オーストラリアの送電網における高所作業分野では、Gorilla Mk1というロボットが、高度な技術と精密な駆動システムによって、高圧送電線の保守・点検作業において安全性と作業効率の向上を実現しています。
その動力システムの重要な中核部品として、CubeMars RI80 V2.0 フレームレス・トルクモーターが採用されています。
Gorilla Mk1ロボットには、4台のCubeMars RI80 V2.0インナーロータ型フレームレス・トルクモーターが搭載されています。
このモーターは、高精度な制御性能と高出力性能を備えており、送電線上でのロボットの安定かつ安全な移動を可能にするとともに、強力な牽引力と高負荷能力を提供し、複雑な環境下での作業要求に対応しています。
さらに、これらのモーターはGorilla Mk1の精密制御システムに安定した動力出力を提供し、ロボットが送電線上で作用力を柔軟に調整できるようにすることで、作業の安全性と効率を最大限に向上させています。
その他の事例紹介:GL60II中空ジンバルモーターがRoboMaster工学ロボットを駆動
環境特性
一部のロボットは、以下のような限られた空間へ進入して作業する必要があります。
パイプライン内部
設備内部
航空宇宙構造内部
小型ロボットプラットフォーム
このような用途における最大の課題は、限られた空間内で十分な運動能力を実現することです。
代表的なロボット応用
パイプライン検査ロボット
主な用途:
パイプライン状態検査
欠陥検出
データ収集
小型巡回検査ロボット
主な用途:
狭小空間検査
設備内部点検
小型ロボットアーム
主な用途:
精密操作
小型空間内での組立作業
モーターおよびアクチュエータへの主要要求
小型化設計
ロボットの設置スペースには制限があるため、以下を低減する必要があります。
モーターサイズ
システム重量
高トルク密度
限られた体積内で十分な出力性能を提供する必要があります。
高集積化
アクチュエータには通常、以下の要素を統合する必要があります。
モーター
エンコーダ
制御コンポーネント
これにより、システム構成の複雑性を低減できます。
柔軟な構造設計
一部の用途では、以下の設計が求められます。
中空構造
特殊な取り付け方式
カスタマイズ設計
応用事例
事例リンク:案例展示 | CubeMars AK电机赋能 Legacy V2 四轮独立转向探测车
複雑な地形探査や狭小空間巡回検査では、車体シャーシの機動性がミッション成功を左右する重要な要素となります。
Legacy V2 四輪独立ステアリング探査車のシャーシは、「4輪ステアリング・4輪駆動(4WS4WD)」構造を革新的に採用しています。
さらに、動力および駆動ユニットとしてCubeMars AKシリーズ動力モジュールを搭載することで、以下のような全方向移動能力を実現しています。
その場でのゼロ半径旋回
横方向移動これにより、特殊探査用途に必要な高い柔軟性を実現しています。
その他の事例紹介:CubeMarsが駆動するKLEIYN四足壁登攀ロボット
環境特性
自動化技術の発展に伴い、より多くのロボットが、人間によるメンテナンスが困難な場所へ長期間配置されるようになっています。代表的な環境には以下があります。
無人鉱山
遠隔地
インフラ設備
長距離巡回検査エリア
これらのロボットは、人による保守作業の頻度を低減し、長期間にわたる安定稼働能力を向上させる必要があります。
代表的なロボット応用
自動巡回検査ロボット
主な用途:
設備検査
状態監視
データ収集
移動型監視プラットフォーム
主な用途:
環境モニタリング
自動巡回
無人輸送ロボット
主な用途:
長距離輸送
自動化物流
モーターおよびアクチュエータへの主要要求
高効率
長期間稼働する環境では、エネルギー消費を低減する必要があります。高効率な駆動システムは、ロボットの稼働時間延長と運用コスト削減に貢献します。
長寿命
長期間の連続運転では、以下の要素を重点的に考慮する必要があります。
機械的摩耗
温度上昇
連続稼働能力
低メンテナンス要求
人による保守作業を減らし、設備の可用性を向上させる必要があります。
安定した運転性能
駆動システムは、長期間にわたり一貫した性能を維持する必要があります。
応用事例
事例リンク:CubeMars RI80がTransgridの送電線検査ロボットを駆動
高所・高圧送電網の保守分野では、人間による活線作業には常に大きな安全リスクが伴います。
オーストラリアのTransgrid社が開発した高圧送電線巡回検査ロボットは、NASAの火星探査車(Perseverance rover)のステアリングシステムから着想を得た構造を採用しています。
さらに、動力源としてCubeMars RI80高性能関節モーターを搭載しています。
このロボットは、高圧送電線上を自律走行し、高精度な昇降動作を行いながら、さまざまなケーブル金具を容易に乗り越えることができます。
これにより、人間が行っていた危険性の高い高所活線作業を大幅に低減することが可能になります。
複雑環境で使用されるロボットのモーター選定では、ピークトルクや回転速度など単一の性能指標だけに注目することはできません。
実際の作業環境、ロボットの任務内容、機械構造、制御要求などを総合的に評価する必要があります。
モーターまたはアクチュエータを選定する際には、主に以下の要素を考慮する必要があります。
環境適応能力
任務要求と性能の適合性
トルク、回転速度、デューティサイクル
機械構造および統合要求
制御能力と長期信頼性
モーター、アクチュエータ、機械構造、制御システムの間で適切なマッチングを実現することで、ロボットは複雑な環境下でも安定、高効率、かつ信頼性の高い運用を実現できます。