Créer votre compte CubeMars

Des bras robotiques industriels aux robots humanoïdes, la mobilité des membres supérieurs devient une base essentielle permettant aux robots d'effectuer des opérations complexes. Qu'il s'agisse de l'élévation de l'épaule, de la flexion et de l'extension du coude, de la rotation du poignet ou de la préhension par l'effecteur terminal, chaque mouvement repose sur la coordination précise de plusieurs articulations. Pour permettre aux robots d'effectuer des mouvements flexibles similaires à ceux des bras humains, il est essentiel de choisir les bons modules d'entraînement articulaires.
Les modules articulaires constituent les unités de puissance essentielles des robots à membres supérieurs, et leurs performances influencent directement la capacité de charge, la vitesse de mouvement, la précision de réponse et la conception structurelle globale du robot. Pour répondre aux exigences d'entraînement des différentes articulations, les moteurs doivent non seulement fournir un couple et une vitesse de sortie adaptés, mais aussi tenir compte du rapport de réduction, des dimensions, du poids, du mode de commande et de la capacité de fonctionnement continu.
Alors, comment choisir les modules articulaires pour les robots à membres supérieurs ? Quels paramètres faut-il prendre en compte respectivement pour les articulations de l'épaule, du coude et du poignet ? Comment choisir entre les solutions d'entraînement intégrées et les solutions à quasi-entraînement direct ? Des structures articulaires et des principaux paramètres de performance aux modules de puissance des séries CubeMars AK, AKA et AKE, cet article explore les solutions d'entraînement adaptées aux différentes articulations robotiques.
Les robots à membres supérieurs simulent principalement la structure de mouvement des bras humains et se composent généralement d'éléments tels que les articulations de l'épaule, du coude et du poignet. Chaque articulation effectue des tâches de mouvement différentes, ce qui entraîne des différences importantes dans les capacités d'entraînement et les exigences de conception structurelle.
Articulation de l'épaule : gérer des charges importantes et une grande amplitude de mouvement
L'articulation de l'épaule est généralement responsable de mouvements tels que le levage du bras, les balancements vers l'avant et vers l'arrière ainsi que la rotation. Elle fait partie des articulations d'un robot à membres supérieurs présentant une amplitude de mouvement relativement importante et des conditions de charge complexes.
Lorsque le bras robotique est levé ou tendu vers l'avant, l'articulation de l'épaule doit non seulement entraîner la structure du bras supérieur, mais également supporter le couple généré par l'avant-bras, le poignet, l'effecteur terminal et la charge située à son extrémité.
Par conséquent, lors du choix d'un module d'entraînement pour l'articulation de l'épaule, une attention particulière doit être accordée au couple de sortie, à la capacité de fonctionnement continu, à la résistance structurelle et aux performances de dissipation thermique. Le poids de l'unité d'entraînement doit également être pris en compte, car le moteur de l'épaule fait lui-même partie de la charge du bras robotique.
Articulation du coude : trouver un équilibre entre le couple de sortie et la réactivité du mouvement
L'articulation du coude est principalement responsable de la flexion et de l'extension du bras. Elle doit généralement entraîner l'avant-bras et l'effecteur terminal pour effectuer des tâches telles que la préhension, la manipulation et le positionnement.
Comparée à l'articulation de l'épaule, l'articulation du coude présente une amplitude de mouvement relativement concentrée, mais sa charge varie en fonction de la posture du bras robotique. Par exemple, lorsque le bras est complètement tendu, le bras de levier entre la charge située à son extrémité et l'articulation du coude peut augmenter, ce qui accroît le couple de sortie requis au niveau de l'articulation.
Par conséquent, le choix de l'articulation du coude nécessite de prendre en compte de manière globale la longueur de l'avant-bras, la charge située à son extrémité, la vitesse de mouvement et la réponse dynamique. Il ne doit pas être déterminé uniquement à partir de la charge statique dans une seule posture.
Articulation du poignet : privilégier une conception légère et une grande précision de commande
L'articulation du poignet sert principalement à ajuster la posture de l'effecteur terminal. Les mouvements courants comprennent le tangage, la déviation et la rotation.
Comme l'articulation du poignet est généralement située à l'extrémité du bras robotique, le poids de son unité d'entraînement affecte davantage les charges exercées sur l'avant-bras et l'articulation du coude. Par conséquent, outre le respect des exigences en matière de couple et de vitesse, le choix de l'articulation du poignet doit également tenir compte des dimensions du moteur, de son poids, de sa vitesse de réponse et de la précision de commande.
Pour les robots qui doivent effectuer des opérations de préhension de précision, d'assemblage ou d'interaction homme-robot, l'articulation du poignet doit également disposer de capacités de commande du mouvement adaptées aux exigences de la tâche.
Du point de vue de la structure globale, les articulations d'un robot à membres supérieurs ne fonctionnent pas indépendamment les unes des autres. Le mouvement de l'épaule modifie la position du coude et du poignet, tandis que le mouvement du coude affecte également le couple exercé par la charge terminale sur les autres articulations. Par conséquent, le choix des modules articulaires doit être évalué en tenant compte de la structure et des schémas de mouvement de l'ensemble du bras robotique.
Les spécifications techniques d'un module articulaire déterminent les types de mouvements qu'un robot peut effectuer. Pour les robots à membres supérieurs, le couple de sortie, la vitesse, le rapport de réduction, les dimensions et le poids, le mode de commande, la capacité de dissipation thermique et les performances mécaniques sont autant de facteurs importants à prendre en compte lors du processus de sélection.
1. Couple de sortie
Le couple est un paramètre important permettant de mesurer la capacité d'entraînement d'une articulation. Il détermine si une articulation peut entraîner la structure du bras et la charge terminale afin d'effectuer les mouvements spécifiés.
Dans les applications pratiques, il est nécessaire de distinguer le couple nominal du couple de pointe. Le couple nominal sert généralement à évaluer la capacité du moteur à fournir une sortie continue dans des conditions de fonctionnement spécifiées, tandis que le couple de pointe est principalement utilisé pour gérer l'accélération, le démarrage ou les variations instantanées de charge sur de courtes périodes.
Par exemple, lorsqu'un robot à membres supérieurs doit maintenir une position avec le bras levé pendant une période prolongée, une attention particulière doit être accordée à la capacité de sortie continue du module articulaire. Il ne faut pas juger si les exigences sont satisfaites uniquement sur la base du couple de pointe.
Lors de l'estimation du couple, le couple statique peut d'abord être calculé à partir de la masse de la charge et de la longueur du bras de levier :
T=m\\times g\\times L
Où :
(L) représente la distance entre le centre de gravité de la charge et l'axe de rotation de l'articulation.
Par exemple, supposons que l'extrémité d'un bras robotique transporte une charge de 2 kg et que la distance entre le centre de gravité de cette charge et l'axe de rotation de l'articulation soit de 0.25 m. Le couple statique est alors :
T=2\\times9.81\\times0.25=4.905\\ N\\cdot m
Cela signifie que l'articulation doit surmonter un couple de charge statique d'au moins environ 4.905 N·m. Lors de la sélection réelle, il faut également tenir compte de facteurs tels que le poids propre du bras robotique, l'accélération du mouvement, les pertes par frottement et les impacts dynamiques, tout en prévoyant une marge de conception raisonnable.
En outre, lors des mouvements dynamiques, l'articulation doit également surmonter le couple généré par l'inertie. Pour un mouvement de rotation, une première estimation peut être effectuée à l'aide de la relation suivante :
T_{\\text{dynamic}}=J\\times\\alpha
Où (J) représente le moment d'inertie et (\\alpha) représente l'accélération angulaire.
Par conséquent, les exigences réelles d'entraînement d'une articulation doivent généralement être calculées en tenant compte de manière globale du couple de charge statique, du couple d'inertie dynamique et des autres forces de résistance.
2. Vitesse de sortie
La vitesse de sortie détermine la vitesse de mouvement des articulations des robots à membres supérieurs. Les différentes articulations présentent des fréquences de mouvement et des amplitudes de mouvement différentes, leurs exigences en matière de vitesse varient donc également.
Par exemple, l'articulation de l'épaule doit effectuer des mouvements de levage et de rotation sur une amplitude relativement importante, l'articulation du coude doit effectuer des mouvements de flexion et d'extension en fonction des exigences de la tâche, tandis que l'articulation du poignet peut devoir effectuer des ajustements de posture fréquents et subtils.
Lors de la sélection, la vitesse de sortie requise doit être déterminée en fonction de la vitesse angulaire maximale de l'articulation, de son amplitude de mouvement et de son cycle de mouvement. Il convient également de prêter attention aux performances réelles du moteur en matière de vitesse sous différentes conditions de charge.
Il est important de noter que la vitesse à vide d'un moteur ne représente pas sa vitesse de fonctionnement réelle. Lorsqu'un moteur fonctionne sous charge, sa vitesse est affectée par des facteurs tels que le couple de sortie, les conditions d'alimentation électrique et les stratégies de commande. Par conséquent, l'évaluation doit être basée sur les caractéristiques couple-vitesse du produit.
3. Rapport de réduction
Le rapport de réduction influence le couple et la vitesse de sortie d'un module articulaire et constitue un paramètre important dans la conception de l'entraînement des articulations robotiques.
Dans un système d'entraînement combinant un moteur et un mécanisme de réduction, le mécanisme de réduction peut diminuer la vitesse de sortie tout en augmentant le couple de sortie. De manière générale, un rapport de réduction plus élevé entraîne un effet d'amplification théorique du couple plus important à la sortie, mais la vitesse de sortie diminue en conséquence.
Pour les robots à membres supérieurs, les articulations de l'épaule et du coude doivent généralement trouver un équilibre entre la capacité de charge et la vitesse de mouvement. Par conséquent, un rapport de réduction approprié doit être sélectionné en fonction des exigences réelles de mouvement. Pour les articulations du poignet, la décision doit être prise en tenant compte de la précision du mouvement, de la vitesse de réponse et de l'espace structurel disponible.
Un rapport de réduction plus élevé n'est pas nécessairement meilleur. Un rapport de réduction excessivement élevé peut affecter la vitesse de mouvement et la réponse dynamique de l'articulation, et peut également accroître la complexité de la structure de transmission. Il est donc nécessaire de trouver un équilibre entre le couple de sortie, la vitesse et les performances de commande.
4. Dimensions et poids du moteur
Les robots à membres supérieurs doivent généralement intégrer plusieurs unités d'entraînement articulaires dans un espace structurel limité. Par conséquent, les dimensions et le poids du moteur influencent directement la conception globale du bras robotique.
Cet aspect est particulièrement important pour les articulations du poignet, où le poids de l'unité d'entraînement constitue une charge supplémentaire pour l'articulation précédente. Par exemple, un moteur de poignet doit non seulement entraîner l'effecteur terminal, mais il augmente également les charges exercées sur l'avant-bras et l'articulation du coude.
Si l'unité d'entraînement du poignet est trop lourde, elle peut encore augmenter les exigences de couple des articulations du coude et de l'épaule, ce qui affecte l'efficacité de mouvement de l'ensemble du bras robotique.
Par conséquent, tout en répondant aux exigences de couple et de vitesse, les dimensions et le poids du module articulaire doivent être réduits autant que possible. Une évaluation globale doit également être réalisée en fonction de la structure de montage du bras robotique, de l'espace axial et du mode de connexion.
5. Modes de commande et capacités de retour d'information
Les robots à membres supérieurs doivent généralement réaliser des mouvements coordonnés entre plusieurs articulations. Par conséquent, les modes de commande et les capacités de retour d'information des unités d'entraînement sont tout aussi importants.
Dans les applications pratiques, les exigences courantes en matière de commande comprennent la commande en position, la commande en vitesse et la commande en couple. La commande en position est principalement utilisée pour atteindre un angle articulaire donné, la commande en vitesse sert à ajuster la vitesse de mouvement de l'articulation, et la commande en couple contribue à réaliser l'ajustement de la charge et les mouvements conformes.
En outre, des dispositifs de retour d'information tels que les codeurs peuvent aider le système de commande à obtenir l'état de fonctionnement du moteur ou de l'articulation, fournissant ainsi des données pour la commande en boucle fermée.
Dans les systèmes à articulations multiples, il convient également de prêter attention aux interfaces de communication de l'entraînement, aux protocoles de commande, à la configuration des paramètres et aux capacités de commande coordonnée de plusieurs moteurs. Lors du choix des modules articulaires, il est nécessaire de confirmer si leurs interfaces de commande sont compatibles avec le système de commande principal du robot.
6. Dissipation thermique et performances de fonctionnement continu
Lors d'un fonctionnement à long terme, les moteurs des articulations des robots à membres supérieurs peuvent supporter des charges en continu et générer de la chaleur. Si la dissipation thermique est insuffisante, la température du moteur peut augmenter progressivement, ce qui affecte sa capacité de sortie continue et la stabilité de fonctionnement du système.
Par conséquent, lors de la sélection, il est nécessaire de prendre en compte non seulement le couple de pointe, mais aussi d'évaluer la capacité de fonctionnement continu dans les conditions nominales ainsi que les conditions de dissipation thermique du moteur au sein de la structure de montage réelle.
Pour les robots à membres supérieurs qui doivent maintenir des postures pendant de longues périodes, démarrer fréquemment ou effectuer des mouvements continus, les performances thermiques du moteur doivent être évaluées en tenant compte du cycle de service, des variations de charge et de l'environnement d'installation.
7. Performances mécaniques et précision de transmission
Outre les paramètres électriques, les performances mécaniques d'un module articulaire influencent également les performances de mouvement du robot.
Pour les robots à membres supérieurs nécessitant un positionnement précis, le jeu de transmission, la rigidité torsionnelle et la résistance structurelle sont autant de facteurs à prendre en compte. Le jeu de transmission peut affecter la précision de positionnement lorsqu'une articulation se déplace dans le sens inverse, tandis que la rigidité torsionnelle influence la déformation d'une articulation sous charge.
Si un robot doit effectuer des opérations de précision, des positionnements répétitifs ou des tâches de collaboration homme-robot, les performances mécaniques de l'unité d'entraînement doivent être évaluées en fonction des exigences réelles de précision.
6. Dissipation thermique et performances de fonctionnement continu
Lors d'un fonctionnement à long terme, les moteurs des articulations des robots à membres supérieurs peuvent supporter des charges en continu et générer de la chaleur. Si la dissipation thermique est insuffisante, la température du moteur peut augmenter progressivement, ce qui affecte sa capacité de sortie continue et la stabilité de fonctionnement du système.
Par conséquent, lors de la sélection, il est nécessaire non seulement de prendre en compte le couple de pointe, mais aussi d'évaluer la capacité de fonctionnement continu dans les conditions nominales ainsi que les conditions de dissipation thermique du moteur au sein de la structure de montage réelle.
Pour les robots à membres supérieurs qui doivent maintenir des postures pendant de longues périodes, démarrer fréquemment ou effectuer des mouvements continus, les performances thermiques du moteur doivent être évaluées en tenant compte du cycle de service, des variations de charge et de l'environnement d'installation.
7. Performances mécaniques et précision de transmission
Outre les paramètres électriques, les performances mécaniques d'un module articulaire influencent également les performances de mouvement du robot.
Pour les robots à membres supérieurs nécessitant un positionnement précis, le jeu de transmission, la rigidité torsionnelle et la résistance structurelle sont autant de facteurs à prendre en compte. Le jeu de transmission peut affecter la précision de positionnement lorsqu'une articulation se déplace dans le sens inverse, tandis que la rigidité torsionnelle influence la déformation d'une articulation sous charge.
Si un robot doit effectuer des opérations de précision, des positionnements répétitifs ou des tâches de collaboration homme-robot, les performances mécaniques de l'unité d'entraînement doivent être évaluées en fonction des exigences réelles de précision.
Après avoir compris les différents paramètres, l'étape suivante consiste à adapter les modules d'entraînement aux positions articulaires spécifiques. Les différentes articulations des robots à membres supérieurs présentent des charges, des amplitudes de mouvement et des conditions d'installation différentes. Il convient donc d'adopter des stratégies d'adaptation ciblées.
Si le robot doit réaliser des mouvements de l'épaule avec plusieurs degrés de liberté, il convient également de prendre en compte la disposition spatiale et la commande coordonnée de plusieurs unités d'entraînement. Les modules d'entraînement doivent non seulement répondre aux exigences de puissance de chaque articulation, mais aussi s'adapter à la structure mécanique globale de l'épaule.
Lors de la sélection, le couple articulaire requis doit être calculé en fonction de la charge réelle, et la capacité de sortie du module à différentes vitesses doit être évaluée. Pour les robots qui effectuent fréquemment des tâches de préhension, de manipulation et d'exécution d'opérations, il convient également de prêter attention à la réponse dynamique et à la stabilité de transmission du système d'entraînement.
L'articulation du poignet est généralement installée à l'extrémité du membre supérieur, et son poids affecte directement la capacité de charge terminale et l'inertie du mouvement. Par conséquent, les modules d'entraînement du poignet doivent avoir des dimensions et un poids aussi faibles que possible, tout en garantissant que leurs capacités de sortie répondent aux exigences.
Il est important de noter que les exigences d'entraînement des articulations de l'épaule, du coude et du poignet ne sont pas fixes. Même pour une même position articulaire, des différences importantes peuvent exister selon la structure du robot, la charge et la tâche de mouvement. La sélection réelle doit toujours s'appuyer sur les calculs de dynamique articulaire et les résultats des essais du robot complet.
Les solutions d'entraînement des articulations des robots à membres supérieurs peuvent généralement être divisées en deux types : les solutions d'entraînement intégrées et les solutions d'entraînement séparées. Chacune présente ses propres caractéristiques en matière de conception structurelle, d'intégration du système et de méthodes de maintenance.
Une solution d'entraînement séparée se compose généralement de composants individuels tels qu'un moteur, un réducteur, un contrôleur et un codeur. Les développeurs peuvent sélectionner différents composants en fonction des exigences réelles et les configurer indépendamment. Cette solution offre une grande flexibilité de conception et convient aux projets robotiques présentant des exigences structurelles particulières ou nécessitant des systèmes d'entraînement fortement personnalisés.
Cependant, une solution séparée signifie également qu'il faut gérer davantage de connexions mécaniques, de connexions électriques et d'interfaces de commande. L'adaptation et le débogage de plusieurs composants peuvent augmenter la charge de travail liée à l'intégration du système et occuper davantage d'espace d'installation.
Les modules articulaires intégrés regroupent des composants tels que le moteur, le mécanisme de réduction, le contrôleur et les éléments de retour d'information dans une structure relativement compacte. Cela permet de réduire les connexions externes et le câblage du système, tout en diminuant la complexité de la conception et de l'installation de la structure mécanique.
Pour les robots à membres supérieurs qui doivent intégrer plusieurs unités d'entraînement articulaires, une solution intégrée peut contribuer à simplifier la structure du système et à améliorer l'efficacité globale de l'intégration. Toutefois, son adéquation réelle doit toujours être déterminée en fonction des performances de sortie, des interfaces de montage, des protocoles de commande et des conditions de dissipation thermique.
| Critères de comparaison | Solution d'entraînement séparée | Module articulaire intégré |
Composition structurelle | Moteurs, réducteurs, contrôleurs et autres composants configurés indépendamment | Plusieurs composants d'entraînement intégrés dans un seul module |
Flexibilité de conception | Sélection et configuration des composants plus flexibles | Nécessite une sélection basée sur les spécifications des produits existants |
Espace d'installation | Nécessite généralement un espace d'installation pour plusieurs composants | Structure relativement compacte |
Intégration du système | Nécessite de gérer les connexions entre plusieurs composants | Contribue à réduire les connexions externes |
Travaux de mise au point | Les composants associés doivent être configurés et mis au point séparément | Peut être configuré en fonction du mode de commande du contrôleur intégré |
Applications adaptées | Systèmes d'entraînement hautement personnalisés | Robots nécessitant des structures compactes et une grande efficacité d'intégration |
Par conséquent, si un projet présente des exigences de personnalisation importantes et que l'équipe de développement souhaite configurer indépendamment le moteur, le réducteur et le contrôleur, une solution séparée peut être envisagée. Si le projet accorde davantage d'importance à la compacité de la structure, à l'efficacité de l'installation et à l'intégration du système d'entraînement, les modules articulaires intégrés peuvent être évalués en priorité.
Les différents types de robots à membres supérieurs ont des priorités de conception différentes en matière d'entraînement articulaire. Les robots humanoïdes doivent réaliser des mouvements similaires à ceux des bras humains grâce à plusieurs articulations, en mettant l'accent sur la puissance de sortie, la réponse dynamique et la coordination de plusieurs articulations. Les robots exosquelettes, quant à eux, doivent fonctionner en coordination avec les mouvements humains, en accordant davantage d'importance aux structures portables, à la coordination homme-robot et à l'expérience globale de l'assistance motorisée.
Pour répondre aux exigences de ces deux types d'applications, CubeMars propose les produits des séries AK et AKE, qui peuvent respectivement servir de principales orientations de sélection de produits pour les solutions d'entraînement articulaire des robots humanoïdes et des robots exosquelettes.
Robots humanoïdes : série AK de CubeMars
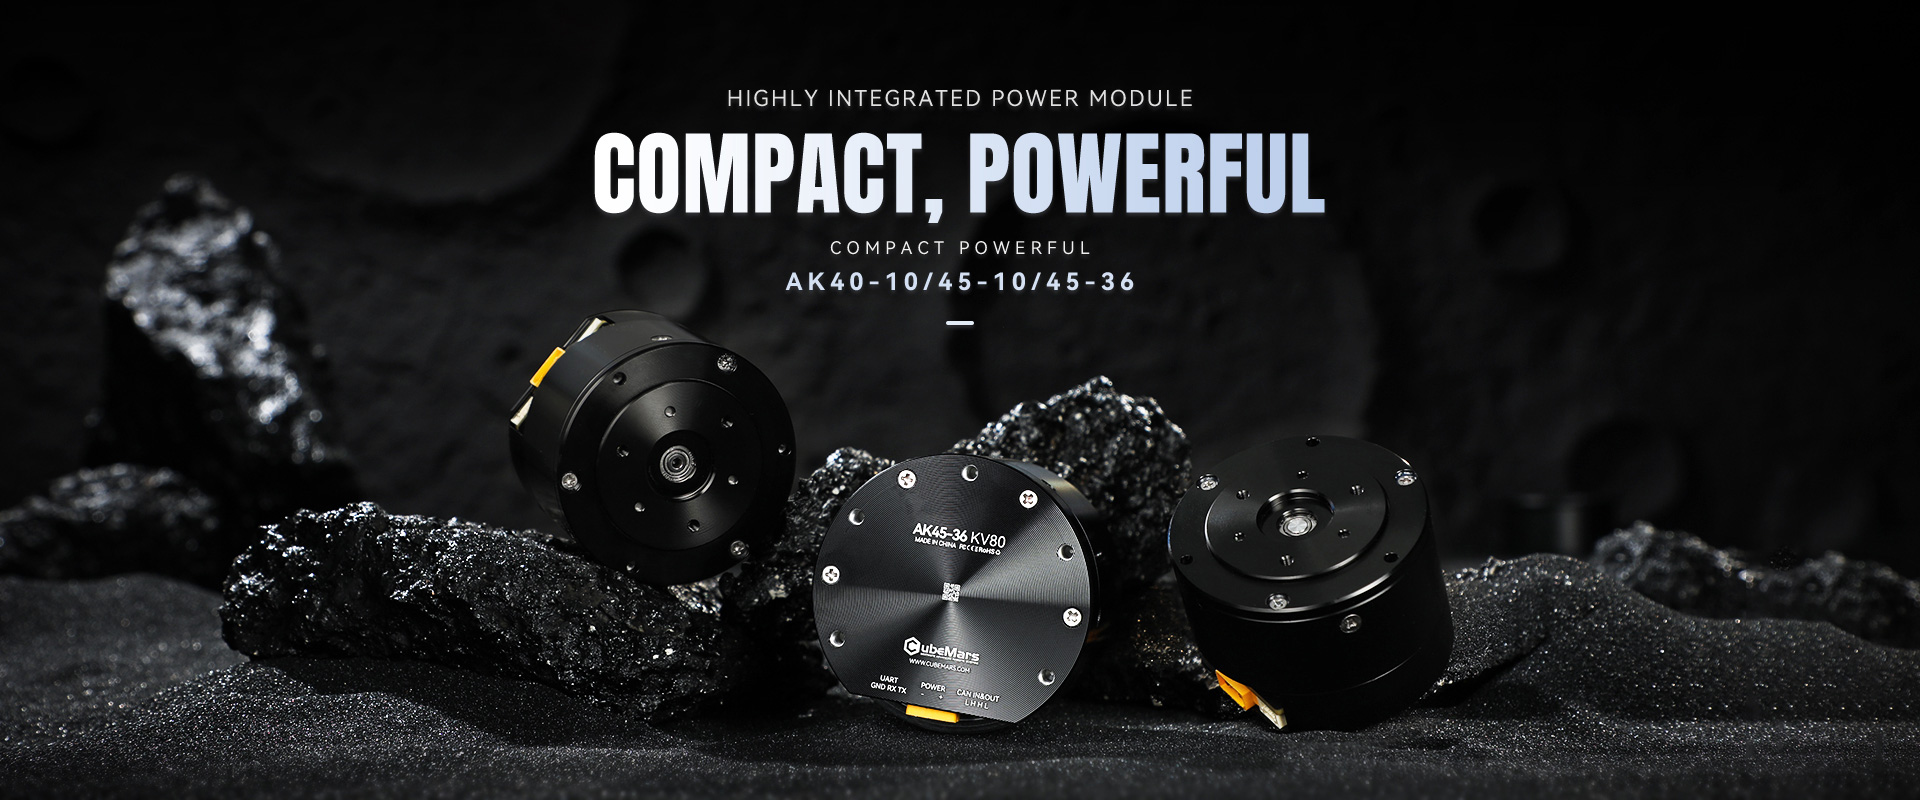
Les membres supérieurs des robots humanoïdes comportent généralement plusieurs articulations mobiles, notamment les épaules, les coudes et les poignets. Ces articulations doivent effectuer des mouvements tels que le levage du bras, la flexion du coude, la rotation, la préhension et la manipulation d'objets. Les différentes articulations doivent rester coordonnées. Le système d'entraînement doit donc non seulement fournir une puissance suffisante, mais aussi tenir compte de l'intégration structurelle et de la commande du mouvement.
Les produits de la série CubeMars AK sont des actionneurs robotiques intégrés et peuvent constituer une orientation de sélection importante pour l'entraînement des articulations des robots humanoïdes. Cette série intègre des fonctions telles que le moteur, le mécanisme de réduction et la commande de l'entraînement dans le module articulaire, contribuant ainsi à simplifier l'intégration mécanique et électrique du système d'entraînement.
Dans les applications spécifiques, différents modèles de la série AK peuvent être sélectionnés en fonction des exigences de charge des articulations de l'épaule, du coude et du poignet. Pour les articulations de l'épaule, le couple continu et le couple de pointe du module doivent être évalués avec soin. Pour les articulations du coude, l'adaptation doit être déterminée en fonction des charges de l'avant-bras et de la vitesse de mouvement. Pour les articulations du poignet, une attention particulière doit être accordée aux dimensions du produit, à son poids et aux exigences de mouvement à l'extrémité.
Outre les performances de puissance de chaque articulation, la coordination entre plusieurs unités d'entraînement de la série AK et le système de commande du robot doit également être prise en compte, notamment les interfaces de communication, les protocoles de commande, le retour d'information des codeurs et la commande coordonnée de plusieurs articulations.
Par conséquent, lors du choix des modèles de la série AK pour des robots humanoïdes, il convient de se baser sur la structure spécifique du robot, les degrés de liberté des articulations, les conditions de charge et le système de commande, plutôt que d'utiliser simplement le même modèle pour toutes les articulations.
Robots exosquelettes : série AKE de CubeMars
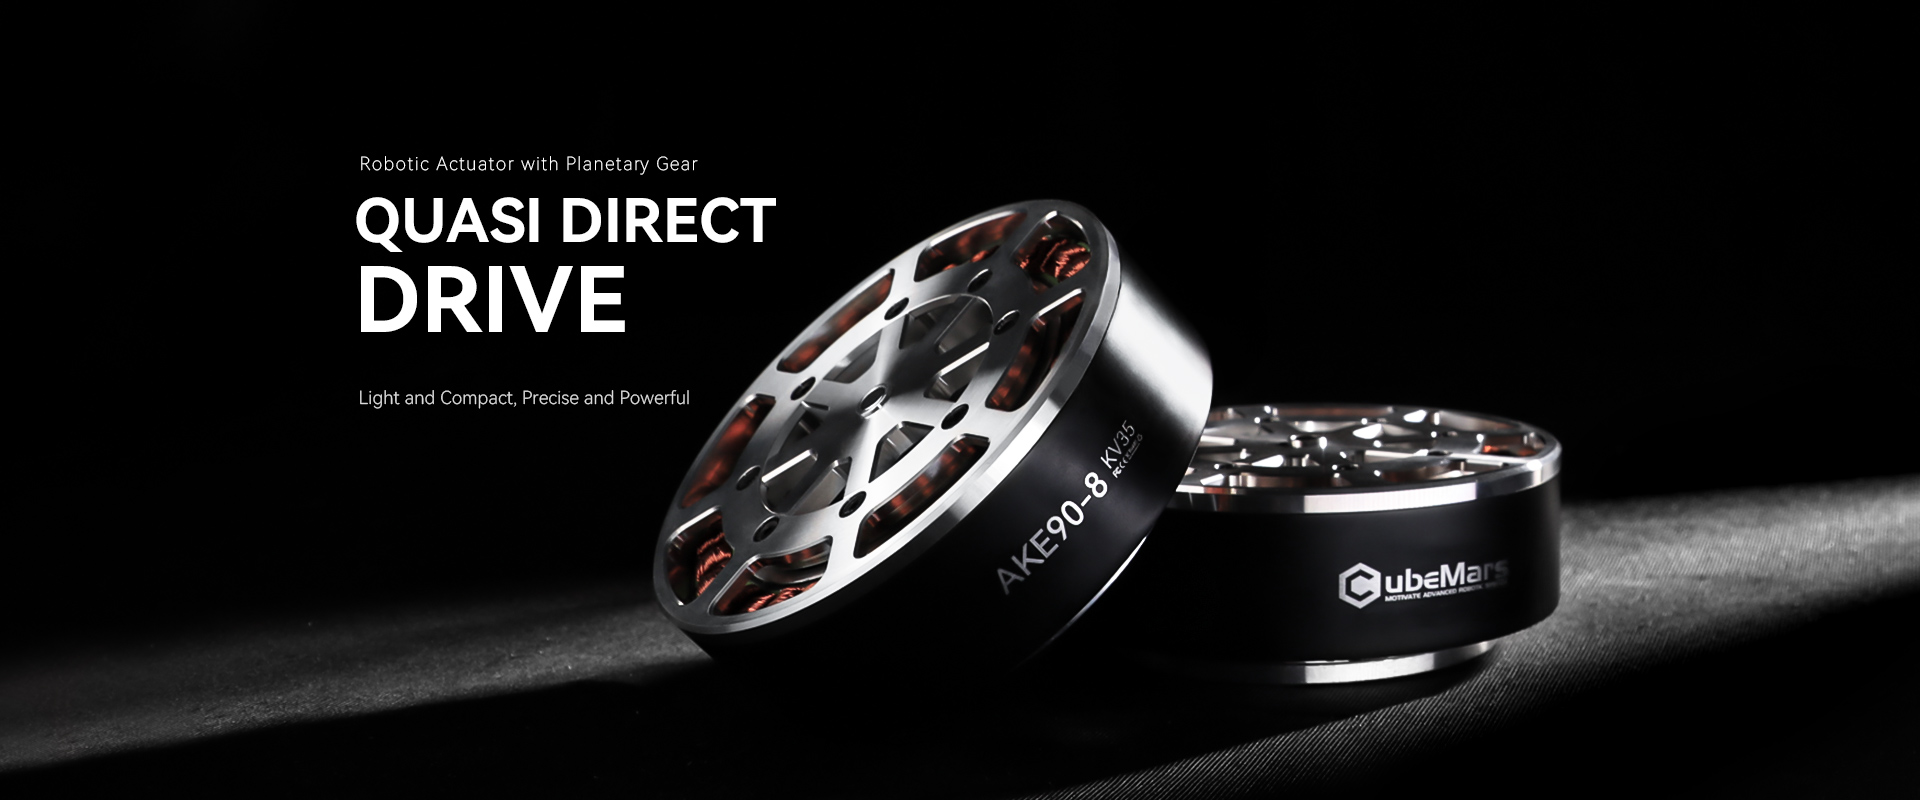
La principale différence entre les robots exosquelettes et les robots humanoïdes réside dans le fait que leurs systèmes d'entraînement doivent accompagner les mouvements du corps humain. Les exosquelettes pour membres supérieurs sont généralement utilisés pour assister les épaules, les coudes ou les poignets lors de mouvements tels que le levage, la flexion et l'extension, afin d'aider les utilisateurs à réduire une partie de leur effort moteur ou à accomplir des tâches d'assistance spécifiques.
Par rapport aux articulations robotiques traditionnelles, la conception des articulations d'un exosquelette doit prendre en compte non seulement la capacité d'entraînement, mais aussi la coordination des mouvements homme-robot, l'alignement des axes articulaires, le confort de port et le poids global du système. Le module d'entraînement doit fournir une assistance tout en limitant autant que possible les restrictions imposées aux mouvements naturels du corps.
Les produits de la série CubeMars AKE sont des moteurs à quasi-entraînement direct (QDD) et peuvent constituer une orientation de sélection importante pour l'entraînement des articulations des robots exosquelettes. Grâce à une conception de transmission présentant un rapport de réduction relativement faible, le principe du quasi-entraînement direct permet de trouver un équilibre entre capacité de sortie, réponse dynamique et rétro-entraînabilité, ce qui le rend adapté aux applications nécessitant une attention particulière à l'interaction homme-robot et aux mouvements conformes.
Pour les projets d'exosquelettes de membres supérieurs, différents modèles de la série AKE peuvent être évalués en fonction du couple de sortie, de la vitesse, des dimensions et du poids, selon les besoins d'assistance des articulations telles que l'épaule et le coude.
Dans la conception réelle, la capacité d'entraînement des articulations d'assistance de l'épaule doit être déterminée en fonction du poids du bras de l'utilisateur, de la charge assistée et de l'amplitude de mouvement. Les articulations d'assistance du coude doivent être adaptées en fonction du poids de l'avant-bras, de la charge terminale et de la vitesse de mouvement cible.
En outre, les robots exosquelettes doivent pleinement prendre en compte la sécurité de l'interaction homme-robot. Le système d'entraînement doit fonctionner conjointement avec les capteurs, les algorithmes de commande et les structures de limitation mécanique afin que la puissance d'assistance puisse être ajustée en fonction des mouvements humains et des besoins réels, en évitant toute dégradation du confort de port due à une réponse d'entraînement inadaptée.
Par conséquent, le choix de la série AKE pour les robots exosquelettes doit privilégier la structure portable, le couple d'assistance, la rétro-entraînabilité et la capacité de fonctionnement continu, et doit être validé en fonction du scénario d'application spécifique.
Série AK ou série AKE : comment choisir en fonction des scénarios d'application ?
Les séries AK et AKE peuvent toutes deux être utilisées pour l'entraînement des articulations robotiques, mais elles diffèrent par leur structure produit et leurs concepts de conception de l'entraînement. La série AK adopte une conception d'actionneur intégré, tandis que la série AKE adopte une conception à quasi-entraînement direct (QDD). Pour les projets de robots à membres supérieurs, le choix doit être basé sur le type de robot, les tâches des articulations et les exigences d'intégration du système.
| Critères de comparaison | Série CubeMars AK | Série CubeMars AKE |
| Positionnement du produit | Actionneur robotique intégré | Moteur à quasi-entraînement direct (QDD) |
| Caractéristiques structurelles | Intègre le moteur, le mécanisme de réduction, la commande de l'entraînement et d'autres fonctions | Conception de transmission à faible rapport de réduction, conciliant puissance de sortie et rétro-entraînabilité |
| Principale application recommandée dans cet article | Robots humanoïdes | Robots exosquelettes |
| Priorités de conception de l'entraînement | Puissance de sortie articulaire, intégration du système et coordination de plusieurs articulations | Réponse dynamique, rétro-entraînabilité et interaction conforme |
| Critères de sélection | Couple nominal, couple de pointe, vitesse, espace d'installation et mode de commande | Couple d'assistance, rétro-entraînabilité, poids du produit et adaptation au port |
| Considérations relatives aux applications typiques | Articulations robotiques telles que l'épaule, le coude et le poignet | Articulations d'assistance au mouvement humain telles que l'épaule et le coude |
En termes de structure du produit, la série CubeMars AK adopte une conception hautement intégrée, ce qui la rend adaptée aux projets de robots humanoïdes visant à simplifier les systèmes d'entraînement articulaires et à réduire la complexité d'intégration des composants périphériques. Pour les robots nécessitant un fonctionnement coordonné de plusieurs articulations, des modèles adaptés de la série AK peuvent être sélectionnés en fonction des charges et des exigences de mouvement de chaque articulation.
La série AKE adopte une conception à quasi-entraînement direct. Sa transmission à faible rapport de réduction contribue à améliorer la rétro-entraînabilité et la réponse dynamique du système d'entraînement. Dans les robots exosquelettes, ces caractéristiques aident les concepteurs à évaluer la coordination entre la sortie de l'entraînement et les mouvements humains.
Par conséquent, pour les projets de robots humanoïdes, la série CubeMars AK peut être évaluée en priorité ; pour les projets d'exosquelettes de membres supérieurs, la série CubeMars AKE peut être évaluée en priorité. Il convient de noter qu'il s'agit ici d'orientations de recommandation de produits pour les deux types d'applications abordés dans cet article. Cela ne signifie pas que les deux séries ne peuvent être utilisées que dans les scénarios correspondants. La décision finale doit toujours être fondée sur les spécifications de performance des modèles spécifiques, les structures mécaniques, les exigences de commande et les conditions réelles de fonctionnement.
Pour améliorer l'efficacité de la sélection, le processus peut être réalisé dans l'ordre suivant, en commençant par les exigences de l'application et en terminant par la vérification du produit.
Tout d'abord, déterminez l'objectif principal du robot à membres supérieurs, par exemple la préhension industrielle, la manutention de matériaux, la rééducation, les expériences de recherche scientifique ou la collaboration homme-robot. Les différents scénarios d'application présentent des exigences différentes en matière de capacité de charge, de vitesse de mouvement, de précision de commande et de performances de sécurité.
En fonction de la structure du bras robotique, déterminez les directions de mouvement, les amplitudes de mouvement, les vitesses angulaires maximales et les cycles de mouvement des articulations de l'épaule, du coude et du poignet. Précisez également si chaque articulation doit maintenir une posture pendant une période prolongée et si elle est soumise à des démarrages et arrêts fréquents ou à des accélérations et décélérations rapides.
Calculez le couple statique et dynamique requis par les différentes articulations en fonction du poids propre du bras robotique, de la charge terminale, des positions des centres de gravité des différents composants et des postures de mouvement. Pour les tâches de mouvement complexes, une analyse complémentaire doit être effectuée à l'aide d'un modèle dynamique.
Étape 4 : déterminer les paramètres du moteur et du mécanisme de réduction
En fonction des exigences de couple et de vitesse des articulations, sélectionnez des moteurs et des rapports de réduction adaptés. Outre le couple nominal et le couple de pointe, la capacité de sortie du moteur dans sa plage réelle de fonctionnement doit également être évaluée.
Intégrez les modules d'entraînement candidats dans la conception de la structure mécanique et vérifiez l'espace d'installation, les interfaces de connexion, la longueur axiale, le cheminement des câbles et l'espace de maintenance. Vérifiez également la compatibilité de communication entre le contrôleur et le système de commande du robot.
Une fois la sélection préliminaire terminée, des essais sur prototype doivent être réalisés afin de vérifier les performances réelles de mouvement des articulations. Les principaux essais doivent porter sur la capacité de charge, la vitesse de mouvement, la précision de positionnement, l'élévation de température, la capacité de fonctionnement continu et la coordination de plusieurs articulations. Le modèle de moteur ou la solution de transmission doit ensuite être ajusté en fonction des résultats des essais.
Le couple de pointe désigne généralement la capacité de sortie sur une courte période et ne représente pas directement la charge qu'un moteur peut supporter à long terme. Pour les robots à membres supérieurs qui doivent maintenir des postures en continu ou effectuer des mouvements continus, le couple nominal, le cycle de service et les performances d'élévation de température doivent être évalués avec soin.
Le bras supérieur, l'avant-bras, les composants de liaison et l'effecteur terminal génèrent tous des charges sur les articulations. En particulier lorsque le bras est tendu, la gravité des composants structurels peut générer un couple considérable. Par conséquent, la sélection ne doit pas être basée uniquement sur la masse de la charge terminale.
Un rapport de réduction plus élevé contribue à augmenter le couple de sortie, mais il réduit également la vitesse de sortie et peut affecter la réponse dynamique du système. Un rapport de réduction approprié doit être sélectionné en fonction de la vitesse de mouvement réelle et des exigences de charge.
Le poids d'une unité d'entraînement au niveau d'une articulation peut devenir une charge supplémentaire pour l'articulation précédente. Les moteurs de poignet sont particulièrement importants à cet égard, car leur poids affecte les exigences d'entraînement de l'avant-bras et de l'articulation du coude. Par conséquent, la sélection doit être évaluée du point de vue de l'ensemble du bras robotique.
Même si un moteur répond aux exigences de couple et de vitesse, des interfaces de communication, des protocoles de commande ou des méthodes de retour d'information incompatibles peuvent accroître les difficultés de développement et de débogage. Par conséquent, la compatibilité entre l'unité d'entraînement et le système de commande doit être confirmée dès la phase initiale de sélection.
Les séries AK, AKA et AKE comprennent différents modèles et spécifications. Leur adéquation aux articulations de l'épaule, du coude ou du poignet ne peut pas être déterminée uniquement à partir du nom de leur série. La bonne approche consiste à sélectionner les produits en fonction des spécifications techniques, des structures mécaniques et des charges réelles des modèles spécifiques.
Le choix des modules articulaires pour les robots à membres supérieurs ne consiste pas simplement à comparer le couple, la vitesse ou les dimensions des moteurs. Il s'agit d'un processus qui nécessite de prendre en compte de manière globale la structure mécanique, la capacité de charge, les performances de mouvement et l'intégration du système. Les articulations de l'épaule, du coude et du poignet effectuent des tâches de mouvement différentes, et leurs exigences d'entraînement varient également considérablement. Ce n'est qu'en comprenant pleinement les caractéristiques de fonctionnement de chaque articulation qu'il est possible de sélectionner une solution d'entraînement adaptée à la conception globale du robot.
Tout d'abord, il est nécessaire de partir du scénario d'application réel du robot et de définir les charges articulaires, l'amplitude de mouvement, la vitesse maximale et le cycle de service. Pour les articulations de l'épaule et du coude, une attention particulière doit être accordée au poids propre du bras robotique, à la charge terminale et au couple généré dans différentes postures de mouvement. Pour les articulations du poignet, outre le respect des exigences de capacité d'entraînement, une attention particulière doit être accordée aux dimensions du moteur, à son poids et à la précision de commande. En même temps, les relations de transfert de charge entre les différentes articulations doivent également être prises en compte afin d'éviter d'accroître la charge d'autres articulations en raison d'une unité d'entraînement individuelle trop lourde.
Ensuite, les performances clés des modules articulaires doivent être évaluées en fonction des conditions de fonctionnement spécifiques. Le couple nominal détermine la capacité de sortie continue de l'unité d'entraînement, tandis que le couple de pointe sert à évaluer les exigences maximales de sortie sur de courtes périodes. La vitesse de sortie et le rapport de réduction influencent la vitesse de mouvement et les performances de puissance des articulations. En outre, des facteurs tels que les modes de commande, le retour d'information des codeurs, la capacité de dissipation thermique, le jeu de transmission et la rigidité torsionnelle influencent également la stabilité, la vitesse de réponse et la précision de mouvement du robot en fonctionnement réel. Par conséquent, l'adéquation d'un moteur ne peut pas être évaluée sur la base d'un seul paramètre. Une comparaison globale doit être réalisée en tenant compte de l'ensemble des conditions de fonctionnement.
En matière de solutions d'entraînement, les modules articulaires intégrés regroupent plusieurs composants d'entraînement dans une structure relativement compacte, contribuant ainsi à réduire les connexions externes et la charge de travail liée à l'intégration du système. Les solutions d'entraînement séparées offrent une plus grande flexibilité de configuration et conviennent davantage aux projets nécessitant une conception et une personnalisation indépendantes des systèmes d'entraînement. Les développeurs peuvent choisir la solution la plus adaptée en fonction de la structure mécanique, de l'espace d'installation, des exigences de commande et des ressources de développement.
Pour les équipes qui développent des robots à membres supérieurs, des bras robotiques et des systèmes robotiques à articulations multiples, les séries CubeMars AK, AKA et AKE peuvent servir de références produits pour la sélection des entraînements articulaires. Les différentes séries et les modèles spécifiques présentent des différences en matière de conception structurelle, de solutions de transmission et de spécifications de performance : les séries AK et AKA peuvent être évaluées en fonction des capacités de sortie et des spécifications de montage des modèles spécifiques, tandis que la série AKE peut être envisagée en tenant compte des exigences de réponse dynamique et de commande du couple des solutions à quasi-entraînement direct. Dans les applications pratiques, les produits doivent être sélectionnés en fonction des exigences différentes des articulations de l'épaule, du coude et du poignet, en se référant aux paramètres tels que le couple nominal, le couple de pointe, la vitesse, le rapport de réduction, les dimensions, le poids et les interfaces de commande indiqués dans les fiches techniques des produits.
Enfin, les calculs théoriques ne constituent que le point de départ de la sélection. Les essais réels sont tout aussi importants. Après avoir effectué l'adaptation préliminaire des modèles, une validation sur prototype reste nécessaire afin d'évaluer les performances de mouvement des articulations sous des charges réelles. Les principaux aspects à vérifier comprennent la capacité de sortie continue, la réponse dynamique, l'élévation de température, la précision de positionnement et les performances de commande coordonnée de plusieurs articulations. La configuration de l'entraînement doit ensuite être optimisée davantage en fonction des résultats des essais.
Dans l'ensemble, le choix de modules articulaires adaptés aux robots à membres supérieurs nécessite de trouver un équilibre entre les performances de sortie, les dimensions structurelles, le poids global du système, les capacités de commande et l'intégration du système. La sélection de produits d'entraînement adaptés aux exigences réelles des différentes articulations permet non seulement d'améliorer les performances de mouvement du bras robotique, mais aussi de contribuer à réduire les difficultés de développement et d'intégration du système, posant ainsi des bases solides pour l'extension fonctionnelle ultérieure et l'optimisation des performances du robot.