Registrieren

Ein Getriebeuntersetzer leistet weit mehr, als lediglich die Hochgeschwindigkeitsrotation eines Motors in eine niedrigere Drehzahl und ein höheres Ausgangsdrehmoment umzuwandeln. In Robotik- und Automatisierungssystemen hat die Wahl des Getriebeuntersetzers direkten Einfluss auf Drehmomentkapazität, Drehzahl, Positioniergenauigkeit, Torsionssteifigkeit, Wirkungsgrad, Gewicht, Lebensdauer und die Gesamtsystemkosten.
Zu den am häufigsten eingesetzten Übertragungstechnologien gehören Planetengetriebe und Harmonic-Getriebe. Beide können hohe Untersetzungsverhältnisse in relativ kompakten Bauformen realisieren, basieren jedoch auf grundlegend unterschiedlichen mechanischen Prinzipien.
Ein Planetengetriebe überträgt das Drehmoment durch den Eingriff starrer Zahnräder und eine gleichmäßige Lastverteilung, während ein Harmonic-Getriebe kontrollierte elastische Verformung und einen differenziellen Zahneingriff nutzt, um hohe Untersetzungsverhältnisse bei sehr geringem Zahnspiel zu erreichen.
Das Verständnis dieser Unterschiede ist entscheidend bei der Auswahl eines Getriebeuntersetzers für ein Roboter-Gelenk, einen Aktuator, ein AGV, ein industrielles Automatisierungssystem oder eine andere Anwendung für präzise Bewegungssteuerung. Dieser Leitfaden vergleicht beide Technologien aus ingenieurtechnischer Sicht und erläutert, wie sich ihre Eigenschaften in realen Anwendungen auswirken.
Ein Planetengetriebe ist ein kompaktes Übertragungssystem, das aus mehreren zusammenwirkenden Zahnrädern besteht, um die Drehzahl zu reduzieren und das Drehmoment zu erhöhen.
Aufbau
Ein typisches Planetengetriebe besteht aus vier Hauptkomponenten:
Sonnenrad – das zentrale Zahnrad, das normalerweise den Eingang vom Motor erhält.
Planetenräder – mehrere Zahnräder, die das Sonnenrad umgeben und mit ihm kämmen.
Hohlrad – ein äußeres Zahnrad mit Innenverzahnung, das mit den Planetenrädern kämmt.
Planetenträger – hält die Planetenräder und überträgt die Drehbewegung zum Ausgang oder vom Eingang.
Die genaue Anordnung von Eingang, Ausgang und feststehender Komponente kann je nach Getriebekonfiguration variieren.
Diese Architektur ermöglicht es mehreren Planetenrädern, die übertragene Last gemeinsam aufzunehmen, anstatt sich auf ein einzelnes Zahnradpaar zu stützen.
Funktionsprinzip
Das Funktionsprinzip lässt sich vereinfacht wie folgt darstellen:
Der Motor treibt das Sonnenrad an.
Das Sonnenrad treibt die Planetenräder an.
Die Planetenräder greifen in die Innenverzahnung des Hohlrads ein.
Der Planetenträger dreht sich, während die Planetenräder das Sonnenrad umlaufen.
Der Planetenträger kann als Ausgang dienen und dadurch eine niedrigere Drehzahl und ein höheres Drehmoment erzeugen.
Eine einzelne Planetenstufe kann ein moderates Untersetzungsverhältnis bereitstellen. Wenn ein höheres Untersetzungsverhältnis erforderlich ist, können mehrere Planetenstufen kombiniert werden.
Dadurch lassen sich Planetengetriebe flexibel an unterschiedliche Kombinationen aus Drehzahl, Drehmoment und Untersetzungsverhältnis anpassen.
Ein Harmonic-Getriebe, auch als Spannungswellengetriebe (Strain-Wave-Getriebe) bezeichnet, verwendet einen grundlegend anderen Mechanismus.
Anstatt ausschließlich auf die Rotation starrer Zahnräder zu setzen, nutzt es die kontrollierte elastische Verformung einer flexiblen Komponente, um ein Untersetzungsverhältnis zu erzeugen.
Aufbau
Ein typisches Harmonic-Getriebe besteht aus drei Hauptkomponenten:
Wellengenerator
Flexspline
Circular Spline
Der Wellengenerator besteht normalerweise aus einem elliptischen Nocken und einer Lagerbaugruppe.
Der Flexspline ist eine dünnwandige, flexible Komponente mit Außenverzahnung.
Der Circular Spline ist ein starrer Ring mit Innenverzahnung.
Der Unterschied zwischen der Anzahl der Zähne am Flexspline und am Circular Spline ist grundlegend dafür, wie das Getriebe die Bewegung erzeugt.
Funktionsprinzip
Der Übertragungsvorgang lässt sich Schritt für Schritt wie folgt verstehen:
Der Motor dreht den Wellengenerator.
Der elliptische Wellengenerator verformt den Flexspline.
Der verformte Flexspline greift an mehreren Stellen in den Circular Spline ein.
Da beide Verzahnungen leicht unterschiedliche Zähnezahlen aufweisen, erzeugt jede Umdrehung des Wellengenerators nur eine geringe Relativbewegung zwischen ihnen.
Dadurch entsteht ein großes Untersetzungsverhältnis und eine niedrige Ausgangsdrehzahl.
Dieser Mechanismus ermöglicht es einem Harmonic-Getriebe, ein hohes Untersetzungsverhältnis in einer kompakten Bauform zu erreichen, häufig ohne mehrere Getriebestufen zu benötigen.
Die beiden Technologien sollten nicht anhand nur einer einzigen Spezifikation verglichen werden. Welche Lösung besser geeignet ist, hängt davon ab, was das System tatsächlich benötigt.
Auslegungsfaktor | Planetengetriebe | Harmonic-Getriebe |
Zahnspiel | Kann ein geringes Zahnspiel erreichen | Sehr geringes Zahnspiel |
Kosten | Im Allgemeinen niedriger | Im Allgemeinen höher |
Dauerhaftes Drehmoment | Bei entsprechender Auslegung gut für den kontinuierlichen Betrieb unter hoher Last geeignet | Hängt vom jeweiligen Modell und den Betriebsbedingungen ab |
Spitzen- / Stoßbelastungen | Robuste mechanische Struktur mit hoher Widerstandsfähigkeit gegenüber Stoßbelastungen | Widerstandsfähigkeit gegenüber Stoß- und Überlastungen sollte sorgfältig bewertet werden |
Torsionssteifigkeit | Im Allgemeinen hoch | Hängt stark von der Konstruktion ab |
Wirkungsgrad | Typischerweise höher | Stark abhängig von Untersetzungsverhältnis, Last, Drehzahl und weiteren Faktoren |
Untersetzungsverhältnis | Hohe Untersetzungsverhältnisse können durch mehrere Stufen erreicht werden | Sehr hohe Untersetzungsverhältnisse können in einer einzigen Stufe erreicht werden |
Größe | Kompakt | Bei hohen Untersetzungsverhältnissen hochintegriert |
Lebensdauer | Gut für wiederholten Schwerlastbetrieb geeignet | Muss auf Grundlage von Last und Betriebsbedingungen bewertet werden |
Positioniergenauigkeit | Hängt von Zahnspiel, Encoderauflösung, Steifigkeit und Steuerungssystem ab | Sehr geringes Zahnspiel kann eine hohe Positioniergenauigkeit unterstützen, die Gesamtgenauigkeit hängt jedoch weiterhin vom vollständigen Aktuator ab |
Zahnspiel & Präzision
Dies ist wohl der offensichtlichste Unterschied.
Planetengetriebe: Ein Planetengetriebe verwendet starre Zahnräder mit kontrolliertem Spiel zwischen den ineinandergreifenden Zähnen. Hochpräzise Planetengetriebe können ein sehr geringes Zahnspiel erreichen, jedoch ist in der Regel ein gewisses mechanisches Spiel vorhanden.
Harmonic-Getriebe: Der vorgespannte Eingriff zwischen Flexspline und Circular Spline ermöglicht ein extrem geringes Zahnspiel.
Welche Lösung ist besser?
Harmonic-Getriebe haben im Allgemeinen einen Vorteil, wenn die Minimierung des Zahnspiels eine entscheidende Anforderung ist. Ingenieure sollten das Zahnspiel jedoch nicht als Ersatz für eine umfassende Analyse der Gesamtgenauigkeit betrachten.
Drehmoment & Drehmomentdichte
Beide Technologien können ein hohes Ausgangsdrehmoment bereitstellen, erreichen dies jedoch auf unterschiedliche Weise.
Planetengetriebe:
Mehrere Planetenräder teilen sich die Last.
Hervorragend für hohes kontinuierliches Drehmoment geeignet.
Hohe Steifigkeit unterstützt anspruchsvolle mechanische Belastungen.
Mehrstufige Konfigurationen können eine höhere Drehmomentverstärkung erreichen.
Harmonic-Getriebe:
Hohe Untersetzungsverhältnisse ermöglichen eine erhebliche Drehmomentverstärkung.
Die kompakte Architektur ermöglicht eine hohe Drehmomentdichte.
Besonders attraktiv, wenn Gewicht und Volumen des Aktuators begrenzt sind.
Für die Robotik ist es sinnvoller, die Drehmomentdichte des vollständigen Aktuators zu vergleichen als nur die Drehmomentdichte des Getriebeuntersetzers.
Wirkungsgrad
Der Wirkungsgrad ist insbesondere für mobile und batteriebetriebene Roboter von großer Bedeutung.
Planetengetriebe:
Planetengetriebe sind im Allgemeinen für ihren hohen Wirkungsgrad bekannt, insbesondere bei optimierter Zahngeometrie, geeigneten Lagern und Schmierung.
Harmonic-Getriebe:
Der Wirkungsgrad eines Harmonic-Getriebes hängt stark ab von:
Untersetzungsverhältnis
Eingangsdrehzahl
Ausgangsdrehmoment
Verformung des Flexsplines
Schmierung
Betriebstemperatur
Daher sollte man nicht pauschal sagen, dass eine Architektur immer effizienter ist. Stattdessen sollten Wirkungsgradkurven konkreter Produkte unter vergleichbaren Betriebsbedingungen miteinander verglichen werden.
Bei batteriebetriebenen Robotern kann bereits ein geringer Unterschied im Wirkungsgrad folgende Faktoren beeinflussen:
Batterielaufzeit
Motortemperatur
Anforderungen an die Kühlung
Dauerhafte Betriebsfähigkeit
Torsionssteifigkeit
Die Torsionssteifigkeit bestimmt, wie stark sich das Getriebe unter Einwirkung eines Drehmoments verdreht.
Planetengetriebe:
Der Eingriff starrer Zahnräder sorgt im Allgemeinen für eine hohe Torsionssteifigkeit.
Dies kann vorteilhaft sein für:
Hochgeschwindigkeits-Servoregelung
CNC-Anwendungen
Positionierung unter hoher Last
Anwendungen mit hohen Anforderungen an die Verformungsbeständigkeit
Harmonic-Getriebe:
Der Flexspline ist bewusst flexibel ausgelegt, daher weisen Harmonic-Systeme ein anderes Steifigkeitsprofil auf.
Die daraus resultierende Nachgiebigkeit kann folgende Eigenschaften beeinflussen:
Servoreaktion
Positionsstabilität
Kraftregelung
Dynamische Bewegung
Daher sollten Ingenieure bei der Entwicklung eines Hochleistungs-Robotergelenks das gesamte Motor-Getriebe-Last-System betrachten, anstatt das Getriebe ausschließlich anhand seines Nennmoments zu beurteilen.
Stoßbelastung & Lebensdauer
Planetengetriebe:
Planetengetriebe eignen sich im Allgemeinen gut für Anwendungen mit:
Hohen Lasten
Plötzlicher Beschleunigung
Not-Aus-Vorgängen
Wiederholten Laständerungen
Mechanischen Stößen
Die starre Zahnradarchitektur sorgt für eine hohe mechanische Robustheit.
Harmonic-Getriebe:
Harmonic-Getriebe können auch in anspruchsvollen Robotikanwendungen zuverlässig arbeiten. Bei starken Stößen oder Überlastbedingungen erfordern der Flexspline und die Zahnlasten jedoch besondere Aufmerksamkeit.
Daher ist das Lastprofil ein wichtiger Bestandteil bei der Auswahl eines Getriebeuntersetzers.
Ein Getriebe, das bei moderatem kontinuierlichem Drehmoment und kontrollierter Beschleunigung betrieben wird, kann eine deutlich andere Lebensdauer aufweisen als ein Getriebe, das wiederholt Spitzenmomenten und Stoßbelastungen ausgesetzt ist.
Größe & Gewicht
Für kompakte Robotergelenke können Größe und Gewicht ebenso wichtig sein wie das Drehmoment.
Harmonic-Getriebe:
Ein hohes Untersetzungsverhältnis kann in einer einzigen Stufe erreicht werden. Dadurch sind Harmonic-Getriebe besonders attraktiv, wenn:
Der verfügbare Bauraum begrenzt ist
Das Gewicht begrenzt ist
Ein hohes Untersetzungsverhältnis erforderlich ist
Eine Integration mit Hohlwelle von Vorteil ist
Planetengetriebe:
Auch Planetengetriebe sind äußerst kompakt, insbesondere bei moderaten Untersetzungsverhältnissen.
Sehr hohe Untersetzungsverhältnisse können jedoch mehrere Stufen erfordern, wodurch sich die Gesamtabmessungen und das Gewicht erhöhen können.
Kosten & Wartung
Planetengetriebe:
Planetengetriebe profitieren im Allgemeinen von:
Ausgereiften Fertigungsprozessen
Einer breiten Verfügbarkeit von Komponenten
Mehreren Lieferantenoptionen
Wettbewerbsfähigen Preisen
Einer unkomplizierten Schmierung und Wartung
Daher können sie für kostensensitive Automatisierungssysteme besonders attraktiv sein.
Harmonic-Getriebe:
Harmonic-Getriebe erfordern typischerweise:
Eine hohe Fertigungspräzision
Spezialisierte Komponenten
Eine sorgfältige Montage
Eine geeignete Schmierung
Dies kann zu höheren Anschaffungskosten führen.
Der anfängliche Kaufpreis sollte jedoch nicht das einzige Entscheidungskriterium sein.
Ingenieure und Einkaufsteams sollten außerdem folgende Faktoren bewerten:
Erwartete Lebensdauer
Wartungshäufigkeit
Austauschkosten
Ausfallzeiten
Integrationskosten
Systemleistung
Gesamtkosten über den Lebenszyklus
Bei modernen Robotern ist die Auswahl eines Getriebeuntersetzers zunehmend nur ein Teil des Entwicklungsprozesses. Die Leistung eines Robotergelenks hängt letztlich davon ab, wie Motor, Getriebeuntersetzer, Encoder, Treiber, Lager, Gehäuse und Thermalsystem zusammenwirken.
Deshalb können aktuatorebene Parameter wie kontinuierliches Drehmoment, Spitzendrehmoment, Drehmomentdichte, Ausgangsdrehzahl, Zahnspiel, Steifigkeit, Gewicht, Wirkungsgrad, Rücktreibbarkeit und thermische Eigenschaften aussagekräftiger sein als die isolierte Bewertung eines Getriebeuntersetzers.
Der optimale Übertragungsansatz kann außerdem je nach Roboterarchitektur und sogar zwischen verschiedenen Gelenken desselben Roboters variieren. Das Hüftgelenk eines humanoiden Roboters kann beispielsweise Drehmoment, Steifigkeit und Tragfähigkeit priorisieren, während bei einem Arm- oder Handgelenk Präzision, kompakte Bauweise und geringes Gewicht stärker im Vordergrund stehen können. Bei hochdynamischen Robotern können Rücktreibbarkeit, Reaktion auf Stöße und thermische Eigenschaften ebenfalls von gleicher Bedeutung sein.
Es gibt daher keine einzelne Übertragungsarchitektur, die für jedes Robotergelenk ideal ist. Harmonic-Getriebe können attraktiv sein, wenn extrem geringes Zahnspiel und hohe Untersetzungsverhältnisse entscheidend sind, während Planetengetriebe eine ausgewogene Kombination aus Drehmomentdichte, Steifigkeit, Wirkungsgrad, Lebensdauer und kompakter Integration bieten können.
Für viele Robotikanwendungen lautet die sinnvollere Frage daher nicht einfach, welches Getriebe besser ist, sondern welche Kombination aus Übertragung und Aktuator die Anforderungen des jeweiligen Gelenks am besten erfüllt.
Die folgenden Beispiele zeigen, wie Planetengetriebe-basierte Aktuatoren von CubeMars in verschiedenen Robotersystemen eingesetzt werden und warum die Leistung eines Aktuators an die Anforderungen der jeweiligen Anwendung angepasst werden muss.
Humanoider Roboter
Humanoide Roboter können Dutzende angetriebene Gelenke enthalten, wobei jedes Gelenk unterschiedliche Kombinationen aus Drehmoment, Drehzahl, Präzision, Steifigkeit, Gewicht und dynamischen Anforderungen aufweisen kann.
Zum Beispiel:
Hüftgelenke können ein hohes Drehmoment, hohe Steifigkeit und hohe Tragfähigkeit priorisieren.
Kniegelenke können erheblichen dynamischen und Stoßbelastungen ausgesetzt sein und gleichzeitig eine hohe Drehmomentdichte erfordern.
Sprunggelenke können stärker auf kompakte Bauweise, dynamische Reaktion und die Interaktion mit dem Boden ausgerichtet sein.
Armgelenke können Präzision, geringes Gewicht, kompakte Integration und gleichmäßige Bewegungen priorisieren.
Das bedeutet, dass ein humanoider Roboter nicht zwangsläufig an jedem Gelenk dieselbe Übertragungsarchitektur benötigt.
Je nach den Anforderungen des jeweiligen Gelenks können unterschiedliche Kombinationen aus Motortyp, Untersetzungsverhältnis, Übertragungsarchitektur, Encoder und Regelstrategie ausgewählt werden.
Im WATonomous-Humanoidenprojekt werden verschiedene CubeMars-Aktuatoren an Armen und Beinen eingesetzt. Aktuatoren der AK-Serie und AKH-Serie mit höherem Drehmoment werden für wichtige Gelenke verwendet, während der kompakte GL40 II für Handgelenk und Greifer eingesetzt wird.
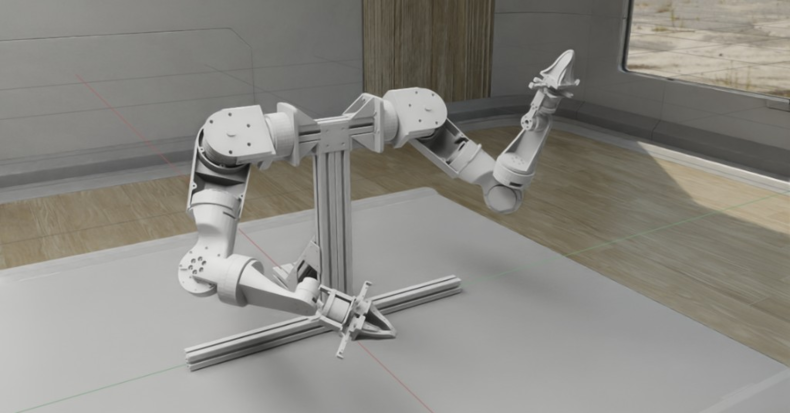
Dieses Projekt verdeutlicht ein wichtiges Prinzip beim Design von Aktuatoren für humanoide Roboter: Unterschiedliche Gelenke können unterschiedliche Aktuatorarchitekturen und Leistungsmerkmale erfordern, weshalb ein gelenkspezifischer Ansatz entscheidend ist.
Bei modernen humanoiden und beinbasierten Robotern lautet die Frage daher zunehmend nicht einfach, welches Getriebe verwendet werden soll, sondern welche Aktuatorarchitektur für jedes Gelenk die richtige Balance aus Drehmoment, Gewicht, Steifigkeit, Rücktreibbarkeit, dynamischer Reaktion und Regelbarkeit bietet.
Exoskelett
Ein Exoskelett stellt eine andere Herausforderung dar, da der Aktuator eng mit der natürlichen Bewegung des Benutzers zusammenarbeiten muss. Ein Exoskelettmotor muss ausreichende Unterstützung bieten und gleichzeitig leicht, reaktionsschnell und mechanisch an die Bewegungen des Benutzers angepasst sein.
Ein praktisches Beispiel ist OpenExo, ein modulares Exoskelett mit CubeMars AK-Roboteraktuatoren, das zeigt, wie kompakte Roboteraktuatoren in tragbare Robotersysteme integriert werden können.
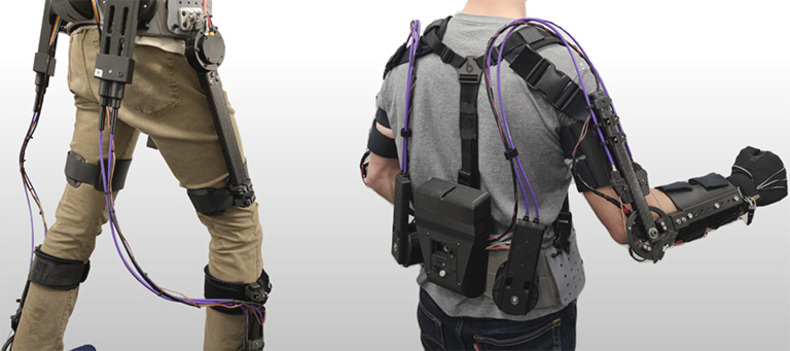
Typische Anforderungen umfassen:
Hohes Drehmoment-Gewichts-Verhältnis
Kompakte Aktuatorabmessungen
Gleichmäßige Bewegungen
Rücktreibbarkeit
Schnelle Reaktion
Geringer mechanischer Widerstand
Zuverlässiger Betrieb
Anders als bei einem AGV oder einer Industriemaschine kann ein Exoskelett nicht einfach auf maximales Ausgangsdrehmoment optimiert werden. Ein zu hohes Aktuatorgewicht oder ein zu hoher mechanischer Widerstand kann die Bewegung und den Komfort des Benutzers direkt beeinträchtigen.
Für viele Exoskelettgelenke können Planetengetriebe-basierte Aktuatoren eine praktische Balance aus Drehmoment, kompakter Bauweise, Gewicht und Regelbarkeit bieten. Die geeignete Konfiguration hängt weiterhin vom erforderlichen Unterstützungsdrehmoment, Bewegungsbereich, der Regelstrategie und den Anforderungen an die Mensch-Maschine-Interaktion ab.
Vierbeiniger Roboter
Vierbeinige Roboter arbeiten unter hochdynamischen Bedingungen. Ihre Beingelenke müssen den Roboter wiederholt beschleunigen und abbremsen und gleichzeitig auf wechselnden Bodenkontakt sowie äußere Störungen reagieren.
Zu den wichtigsten Anforderungen können gehören:
Hohes Spitzendrehmoment
Hohe Drehmomentdichte
Hohes Leistungs-Gewichts-Verhältnis
Schnelle dynamische Reaktion
Widerstandsfähigkeit gegenüber Stoßbelastungen
Rücktreibbarkeit
Hohe Steifigkeit
Gute thermische Eigenschaften
Diese Anforderungen zeigen sich auch in realen Anwendungen von vierbeinigen Robotern. Beispielsweise setzt der Vierbeineroboter Kemba CubeMars-Aktuatoren ein, um das hohe Drehmoment, die schnelle Reaktion und die Präzision zu erreichen, die für dynamische Bewegungen und Sprünge erforderlich sind.
In einer weiteren Anwendung setzt ein landwirtschaftlicher Vierbeineroboter CubeMars-Aktuatoren ein, um anspruchsvolle Außenbedingungen zu bewältigen. Dies verdeutlicht die Bedeutung von hohem Drehmoment, kompakter Integration und zuverlässiger Mehrgelenksteuerung in der Agrarrobotik.
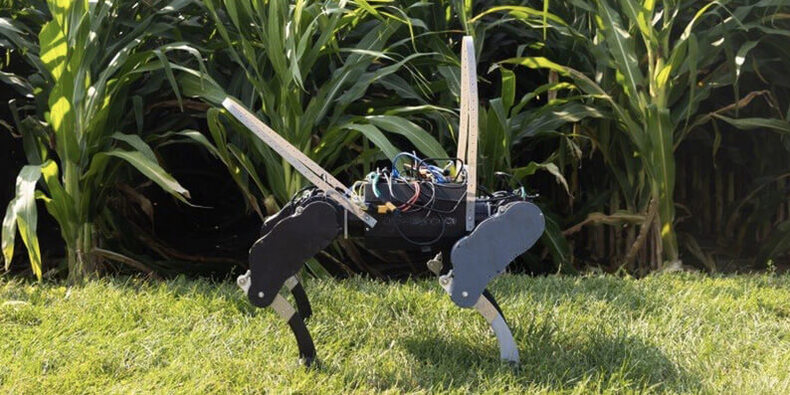
Diese Beispiele verdeutlichen, warum Aktuatoren für vierbeinige Roboter Drehmoment, Drehzahl, Gewicht, Präzision und mechanische Eigenschaften entsprechend der jeweiligen Anwendung des Roboters ausbalancieren müssen.
Bei vierbeinigen Robotern sollten weder hohe Steifigkeit noch Rücktreibbarkeit isoliert bewertet werden.
Eine hohe Steifigkeit kann die Kraftübertragung verbessern, während eine geeignete Nachgiebigkeit und Rücktreibbarkeit die Interaktion mit unebenem Gelände unterstützen können.
Aus diesem Grund bleiben sowohl getriebebasierte als auch Aktuatorarchitekturen mit niedriger Untersetzung in der Beinrobotik relevant. Ein Planetengetriebe-basierter Aktuator kann eine nützliche Kombination aus hoher Drehmomentdichte, Steifigkeit, Wirkungsgrad und mechanischer Robustheit bieten und eignet sich daher gut für Gelenke, die wiederholt hohen Lasten und dynamischen Stoßbelastungen ausgesetzt sind.
Die optimale Lösung hängt von den spezifischen Anforderungen der Hüft-, Knie-, Sprung- und anderen Gelenke ab.
Planetengetriebe und Harmonic-Getriebe bieten jeweils unterschiedliche Vorteile für die Roboterbewegung. Planetengetriebe eignen sich besonders für Anwendungen, bei denen hohes Drehmoment, hohe Steifigkeit, hoher Wirkungsgrad, lange Lebensdauer und Widerstandsfähigkeit gegenüber dynamischen Belastungen im Vordergrund stehen, während Harmonic-Getriebe besonders attraktiv für Gelenke sind, die geringes Zahnspiel, hohe Untersetzungsverhältnisse, kompakte Abmessungen und präzise Bewegungen erfordern.
Bei modernen Robotern ist die Auswahl des Getriebeuntersetzers jedoch nur ein Teil der Aktuatorauslegung. Die Leistung eines Robotergelenks hängt vom Zusammenspiel von Motor, Getriebeuntersetzer, Encoder, Treiber, Lagern, mechanischer Struktur und Thermalsystem ab. Daher müssen Ingenieure den vollständigen Aktuator bewerten, anstatt die Übertragung anhand nur einer einzigen Spezifikation auszuwählen.
Mit der fortschreitenden Entwicklung von Robotikanwendungen – von industrieller Automatisierung und mobilen Robotern bis hin zu vierbeinigen und humanoiden Robotern – erfordern verschiedene Gelenke unterschiedliche Kombinationen aus Drehmoment, Drehzahl, Präzision, Steifigkeit, Gewicht und dynamischer Reaktion. Die richtige Übertragung ist daher diejenige, die am besten zu den Anforderungen des gesamten Robotersystems passt und es dem Aktuator ermöglicht, die von der jeweiligen Anwendung geforderte Leistung bereitzustellen.


