Registrieren

Mit der kontinuierlichen Weiterentwicklung der Robotertechnologie bewegen sich Roboter zunehmend von traditionellen strukturierten Umgebungen wie der industriellen Fertigung und der Lagerlogistik hin zu komplexeren und offeneren Anwendungsszenarien.
In der Vergangenheit wurden Roboter hauptsächlich in industriellen Produktionslinien eingesetzt, in denen die Umgebung stabil und die Aufgaben klar definiert waren. Heute übernehmen Roboter zunehmend komplexere Aufgaben, darunter:
Erkundung des Weltraums und extraterrestrische Exploration
Inspektion in Außen- und Naturumgebungen
Arbeiten in gefährlichen Bereichen
Inspektion in beengten Räumen
Langfristiger autonomer Betrieb
Im Gegensatz zu herkömmlichen industriellen Anwendungen mit stabilen Umgebungsbedingungen und festen Aufgaben sind komplexe Umgebungen häufig mit Herausforderungen wie extremen Temperaturen, unregelmäßigem Gelände, hohen Stoßbelastungen, begrenztem Installationsraum und lang andauerndem Dauerbetrieb verbunden. Dadurch entstehen auch höhere Anforderungen an die Antriebssysteme von Robotern.
Als zentrale Komponenten des Bewegungssystems eines Roboters beeinflussen Motoren und Aktuatoren direkt die Bewegungsleistung und die Fähigkeit zur Aufgabenerfüllung. Faktoren wie Drehmomentdichte, dynamische Reaktionsfähigkeit, Zuverlässigkeit, Effizienz und Steuerungsfähigkeit spielen dabei eine entscheidende Rolle.
Unterschiedliche Einsatzumgebungen stellen unterschiedliche Anforderungen an Roboterantriebssysteme. Beispielsweise müssen vierbeinige Roboter komplexes Gelände und plötzliche Stoßbelastungen bewältigen, während Weltraumroboter den Fokus auf präzise Bewegungen und langfristige Zuverlässigkeit legen. Langzeit-Inspektionsroboter müssen hingegen gleichzeitig Effizienz, Lebensdauer und stabilen Betrieb gewährleisten.
Aufgrund dieser Unterschiede werden in diesem Artikel die Anwendungen von Robotern in komplexen Umgebungen in fünf typische Szenarien eingeteilt. Anhand praktischer Anwendungsfälle werden die Eigenschaften von Robotern, die Anforderungen an Antriebssysteme sowie die wichtigsten Auswahlkriterien für Motoren und Aktuatoren unter verschiedenen Bedingungen analysiert.
Der Begriff „komplexe Umgebung“ umfasst ein breites Anwendungsspektrum – von der Luft- und Raumfahrt sowie extraterrestrischen Exploration über industrielle Außenanwendungen bis hin zu gefährlichen Einsatzbereichen und langfristig unbeaufsichtigtem Betrieb. Die Umweltbedingungen und Aufgabenanforderungen unterscheiden sich je nach Szenario deutlich.
Die folgenden fünf Kategorien repräsentieren typische Einsatzrichtungen moderner Roboter in komplexen Umgebungen.
| Komplexe Umgebungstypen | Typische Anwendungen |
| Luft- und Raumfahrt, extraterrestrische sowie extreme Umgebungen | Mondexploration, Raumfahrt-Robotik, Inspektion in extremen Umgebungen |
Harte Außenbereiche und unstrukturierte Umgebungen | Vierbeinige Roboter, Outdoor-Inspektionsroboter, autonome Transportplattformen |
Gefährliche und spezielle Einsatzumgebungen | Such- und Rettungsroboter, Inspektionsroboter für Gefahrenbereiche, Spezialroboter |
Beengte Räume und hochintegrierte Systeme | Pipeline-Roboter, Miniatur-Inspektionsroboter, kleine Roboterarme |
Langfristig unbeaufsichtigte Umgebungen | Infrastrukturinspektion, autonome Bergbaugebiete, Fernüberwachungssysteme |
In diesen komplexen Umgebungen müssen Roboter nicht nur Bewegungsaufgaben erfüllen, sondern gleichzeitig folgende Herausforderungen bewältigen:
Extreme Temperaturschwankungen
Unregelmäßiges Gelände
Hohe Stoßbelastungen
Langfristiger kontinuierlicher Betrieb
Begrenzte Einbauräume
Anforderungen an eine hochpräzise Bewegungssteuerung
Im Folgenden werden diese fünf Anwendungsszenarien detailliert betrachtet. Dabei werden die jeweiligen Umweltbedingungen, Aufgabenanforderungen sowie die daraus resultierenden Anforderungen an Antriebssysteme analysiert.
Umgebungsmerkmale
Die Luft- und Raumfahrt, extraterrestrische Einsatzbereiche sowie extreme Umgebungen gehören zu den technisch anspruchsvollsten Anwendungen für Roboter.
Im Vergleich zu gewöhnlichen terrestrischen Umgebungen weisen diese Szenarien besondere physikalische Bedingungen auf, darunter:
Vakuumumgebung
Mikrogravitation oder geringe Schwerkraft
Extreme Temperaturschwankungen
Komplexe Oberflächenbedingungen
Langfristiger Betrieb ohne Wartungsmöglichkeit
Typische Einsatzumgebungen umfassen:
Mondoberflächen
Marsoberflächen
Raumstationen
Außenbereiche von Raumfahrzeugen
Polare Regionen
Hochtemperatur-Industrieumgebungen
Da Roboter nach dem Einsatz in diesen Umgebungen normalerweise nur schwer gewartet werden können, müssen die Antriebssysteme eine langfristig stabile Betriebsfähigkeit gewährleisten.
Typische Roboteranwendungen
Extraterrestrische Erkundungsroboter
Extraterrestrische Erkundungsroboter werden hauptsächlich eingesetzt für:
Fortbewegung auf Oberflächen
Geländeanalyse
Umweltüberwachung
Probensammlung
Aufgrund komplexer Geländeformen und unbekannter Hindernisse müssen diese Roboter über eine hohe Bewegungsanpassungsfähigkeit verfügen.
Raumfahrt-Roboterarme
Raumfahrt-Roboterarme werden häufig eingesetzt für:
Wartung von Raumfahrtsystemen
Installation von Komponenten
Transport von Objekten
Präzisionsoperationen
Die Gelenke der Roboterarme müssen gleichzeitig hohe Positioniergenauigkeit und langfristige Zuverlässigkeit gewährleisten.
Inspektionsroboter für extreme Umgebungen
In Hochtemperatur-, Niedrigtemperatur- oder gefährlichen Industrieumgebungen können Roboter Aufgaben übernehmen wie:
Anlageninspektion
Zustandsüberwachung
Datenerfassung
Dadurch wird das Risiko reduziert, dass Menschen gefährliche Bereiche betreten müssen.
Wichtige Anforderungen an Motoren und Aktuatoren
Hohe Drehmomentdichte
Da Roboter durch Gewicht und Energieversorgung begrenzt sind, müssen sie eine höhere Ausgangsleistung bei möglichst geringem Gewicht erreichen.Eine hohe Drehmomentdichte ermöglicht:
Reduzierung des Gesamtgewichts
Erhöhung der Nutzlastfähigkeit
Optimierung der Energienutzung
Niedrige Massenträgheit
Aktuatoren mit geringer Massenträgheit können die Reaktionsgeschwindigkeit von Roboter-Gelenken verbessern.Dies ist besonders wichtig für:
Roboterarme
Präzisionsmechanismen
Hochdynamische Robotersysteme
Eine geringe Massenträgheit verbessert die Regelungsleistung und Bewegungspräzision.
Hohe Zuverlässigkeit
Da Wartungen bei Robotern in extremen Umgebungen schwierig sind, müssen Antriebssysteme folgende Eigenschaften besitzen:
Lange Lebensdauer
Stabiler Betrieb
Hohe mechanische Zuverlässigkeit
Präzise Steuerungsfähigkeit
Weltraumoperationen und Präzisionsaufgaben erfordern:
Hohe Positionsgenauigkeit
Stabile Drehmomentabgabe
Gute Bewegungsregelung
Wärmemanagement
Extreme Temperaturen können beeinflussen:
Motorwicklungen
Lager
Elektronische Komponenten
Daher müssen Temperaturanstiegskontrolle und Wärmeableitung umfassend berücksichtigt werden.
Anwendungsfall
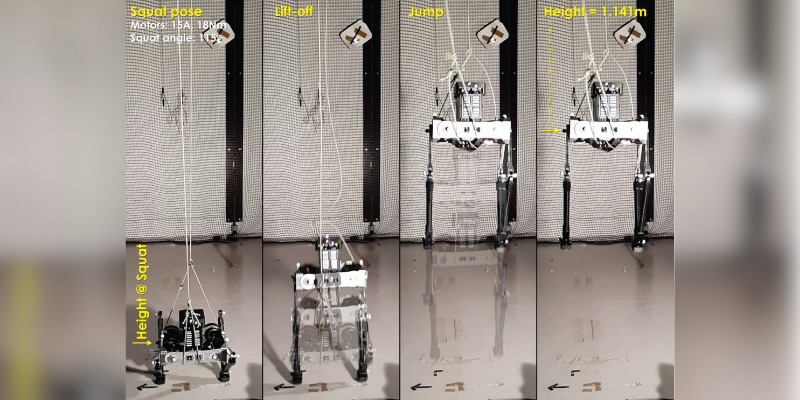
Link zum Anwendungsfall:Ein springender Roboter für die Erforschung von Lavahöhlen auf dem Mars
Mit der zunehmenden Erforschung des Mars gewinnt das wissenschaftliche Interesse an Lavaröhren als potenzielle Ressourcen- und Lebensräume immer mehr an Bedeutung. Diese komplexen und großflächigen unterirdischen Strukturen stellen jedoch eine große Herausforderung für herkömmliche Explorationstechnologien dar.
Der speziell für die Erforschung von Mars-Lavaröhren entwickelte Sprungroboter verfolgt als zentrales Designziel eine Fortbewegung durch Springen und kombiniert diese Fähigkeit gleichzeitig mit einer Gehfunktion, um komplexes Gelände und extreme Umweltbedingungen bewältigen zu können.
Der Roboter verwendet eine 5-Stab-Parallelmechanik als Beinstruktur, um die vertikale Sprungfähigkeit unter den Bedingungen der geringen Marsgravitation zu optimieren. Das Design legt besonderen Wert auf ein effizientes Antriebssystem und eine leichte Konstruktion. Gleichzeitig wurden ein federunterstütztes Sprungsystem sowie ein Energierückgewinnungssystem integriert, um kontinuierliche Sprungbewegungen zu ermöglichen.
Im Bereich des Antriebssystems verwendet der Roboter den Roboteraktuator CubeMars AK70-10 KV100 als Antriebseinheit für die parallele Beinmechanik. Dieses Modell erreicht ein Spitzendrehmoment von 24,8 Nm und verfügt über eine 10:1-Planetengetriebestruktur, wodurch es die Gelenkbewegungen während Sprung- und Gehbewegungen unterstützen kann.
Der Aktuator verfügt über einen integrierten Encoder und unterstützt eine 1-MHz-CAN-Bus-Kommunikation, wodurch eine präzise Bewegungssteuerung und eine einfache Systemintegration ermöglicht werden.
Durch die Kombination des AK70-10 KV100 Aktuators mit einer leichten Parallelbeinstruktur, einem federunterstützten Sprungsystem und einem Energierückgewinnungsdesign erreicht der Roboter eine ausgewogene Kombination aus erforderlicher Antriebskraft und optimierter Gesamtstruktur.
Dieser Anwendungsfall zeigt auch, dass bei der Auswahl von Motoren für extraterrestrische Erkundungsroboter mehrere Faktoren berücksichtigt werden müssen, darunter:
Spitzendrehmoment
Getriebestruktur
Gewicht
Steuerungsschnittstellen
Energiebegrenzungen
Weitere Anwendungsbeispiele:CubeMars unterstützt das Mars-Rover-Team der Binghamton University beim URC
Umgebungsmerkmale
Außenumgebungen sind im Vergleich zu industriellen Umgebungen deutlich komplexer. Das wichtigste Merkmal ist die hohe Unsicherheit der Umgebung.
Roboter können dort auf folgende Bedingungen treffen:
Bergregionen
Wüsten
Gobi-Regionen
Wälder
Schneegebiete
Schlammige Böden
Geröllflächen
In diesen Umgebungen existieren normalerweise keine festen Fahrwege. Roboter müssen ihren Bewegungszustand entsprechend der aktuellen Umgebung in Echtzeit anpassen.
Typische Roboteranwendungen
Vierbeinige Roboter
Vierbeinige Roboter nutzen die koordinierte Bewegung mehrerer Gelenke, um folgende Fähigkeiten zu erreichen:
Gehen
Laufen
Hindernisüberwindung
Steigungen bewältigen
Ihre Beinantriebe müssen die Ausgangsleistung kontinuierlich anpassen, um die Körperstabilität aufrechtzuerhalten.
Outdoor-Inspektionsroboter
Typische Anwendungen umfassen:
Inspektion von Energieanlagen
Überprüfung von Rohrleitungen
Überwachung von Außenumgebungen
Kontrolle von Infrastrukturen
Autonome Transportroboter
Einsatzbereiche:
Outdoor-Logistik
Materialtransport in speziellen Einsatzgebieten
Unbemannte Arbeitsplattformen
Wichtige Anforderungen an Motoren und Aktuatoren
Hohes Spitzendrehmoment
Roboter benötigen in folgenden Situationen eine hohe kurzfristige Ausgangsleistung:
Überwindung von Hindernissen
Bergauffahrten
Wiederherstellung der Körperhaltung
Schnelles Anfahren
Schnelle dynamische Reaktion
Besonders bei Beinrobotern müssen Aktuatoren schnell reagieren können auf:
Bewegungssteuerbefehle
Veränderungen des Bodens
Anpassungen der Körperhaltung
Stoßfestigkeit
Komplexes Gelände kann verursachen:
Kollisionen
Stürze
Plötzliche Laständerungen
Daher müssen Antriebssysteme eine hohe mechanische Belastbarkeit besitzen.
Hohe Effizienz
Outdoor-Roboter werden normalerweise mit Batterien betrieben. Eine hohe Antriebseffizienz ermöglicht:
Verlängerung der Betriebsdauer
Reduzierung des Energieverbrauchs
Anwendungsfall
Link zum Anwendungsfall:CubeMars unterstützt die Entwicklung des landwirtschaftlichen Quadruped-Roboters der University of Minnesota
Mit der rasanten Entwicklung der Präzisionslandwirtschaft ist die Erfassung umfassender und hochpräziser Daten über das Pflanzenwachstum zu einer zentralen Herausforderung geworden.
Eine bahnbrechende Entwicklung des Robotiklabors für Agrartechnik der University of Minnesota ist ein speziell für komplexe landwirtschaftliche Umgebungen entwickelter vierbeiniger Agrarroboter.
Dieser Roboter nutzt den CubeMars AK70-10 Gelenkmotor als zentrale Antriebseinheit. Er überwindet die physikalischen Einschränkungen herkömmlicher Drohnen und fahrzeugbasierter Landmaschinen und kann tief in dicht bewachsene Maisfelder eindringen.
Dort ermöglicht er unterhalb der Pflanzenkrone eine präzise Datenerfassung zur Erkennung von Krankheiten und zur Analyse der Nährstoffversorgung.
Dadurch ergänzt er moderne intelligente Landwirtschaftssysteme um eine wichtige Fähigkeit zur dreidimensionalen Feldinspektion.
Weitere Anwendungsbeispiele:Kemba: Ein vierbeiniger Roboter, der Kraft und präzise Steuerung kombiniert
Umgebungsmerkmale
Einige Arbeitsumgebungen weisen hohe Risiken auf und sind für den direkten Zugang durch Menschen ungeeignet.Typische Umgebungen sind:
Katastrophengebiete
Feuerwehreinsatzbereiche
Nuklearanlagen
Chemische Industrieanlagen
Hochrisiko-Industrieumgebungen
Roboter können Menschen bei Inspektionen, Rettungseinsätzen und speziellen Arbeitsaufgaben ersetzen und dadurch die Arbeitssicherheit verbessern.
Typische Roboteranwendungen
Such- und Rettungsroboter
Hauptaufgaben:
Suche in Katastrophengebieten
Umweltüberwachung
Transport von Materialien
Inspektionsroboter für Gefahrenbereiche
Anwendungen:
Prüfung von Industrieanlagen
Zustandsüberwachung
Automatische Inspektionen
Spezialroboter für operative Aufgaben
Dazu gehören:
Ferngesteuerte Arbeitsplattformen
Roboter für spezielle Einsatzumgebungen
Wichtige Anforderungen an Motoren und Aktuatoren
Hohe Zuverlässigkeit
Roboter müssen auch unter komplexen Umgebungsbedingungen kontinuierlich und zuverlässig Aufgaben ausführen können.
Stoßfestigkeit
Bei Kollisionen oder plötzlichen Laständerungen muss das Antriebssystem weiterhin eine stabile Bewegungsfähigkeit gewährleisten.
Präzise Bewegungssteuerung
Für Roboterarme und Manipulationssysteme ist eine präzise Bewegungssteuerung erforderlich, um genaue Arbeitsabläufe durchführen zu können.
Fähigkeit für langfristigen Betrieb
Einige Aufgaben dauern über lange Zeiträume an. Daher müssen folgende Faktoren berücksichtigt werden:
Temperaturanstieg
Energieeffizienz
Lebensdauer
Anwendungsfall
Link zum Anwendungsfall:Gorilla Mk1-Roboter: Mit CubeMars-Motoren ausgestattet, neue Durchbrüche bei Höhenarbeiten
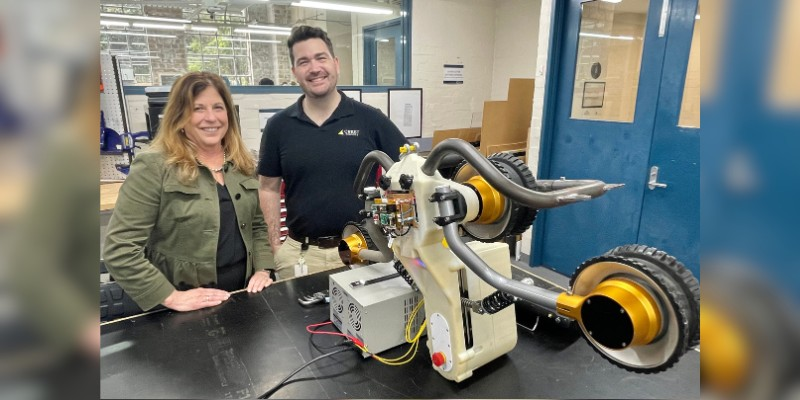
Im Bereich der Arbeiten an Hochspannungsübertragungsleitungen in Australien bietet ein Roboter namens Gorilla Mk1 durch fortschrittliche Technologie und ein präzises Antriebssystem eine bisher unerreichte Sicherheit und Effizienz bei Wartungs- und Inspektionsarbeiten an Hochspannungsleitungen.
Eine wichtige Kernkomponente seines Antriebssystems ist der rahmenlose Drehmomentmotor CubeMars RI80 V2.0.
Der Roboter Gorilla Mk1 ist mit vier CubeMars RI80 V2.0 Innenläufer-Rahmenlos-Drehmomentmotoren ausgestattet. Die hohe Präzision und hohe Leistungsfähigkeit dieser Motoren ermöglichen es dem Roboter, sich stabil und sicher auf Stromleitungen zu bewegen und gleichzeitig eine hohe Zugkraft sowie eine große Tragfähigkeit bereitzustellen.
Dadurch kann der Roboter komplexe Arbeitsaufgaben unter schwierigen Umgebungsbedingungen durchführen.
Darüber hinaus liefern diese Motoren eine zuverlässige Leistungsunterstützung für das präzise Steuerungssystem des Gorilla Mk1. Dadurch kann der Roboter die auf die Leitungen wirkenden Kräfte flexibel anpassen und die Sicherheit sowie Effizienz der Arbeiten maximieren.
Weitere Anwendungsbeispiele:GL60II Hollow Gimbal Motor treibt RoboMaster-Ingenieurroboter an
Umgebungsmerkmale
Einige Roboter müssen in räumlich begrenzte Bereiche eindringen, beispielsweise:
Rohrleitungen
Innenbereiche von Anlagen
Strukturen von Luft- und Raumfahrtsystemen
Kleine Roboterplattformen
Die größte Herausforderung dieser Anwendungen besteht darin, trotz begrenztem Bauraum ausreichende Bewegungsfähigkeit zu erreichen.
Typische Roboteranwendungen
Pipeline-Inspektionsroboter
Einsatzbereiche:
Zustandsprüfung von Rohrleitungen
Erkennung von Schäden
Datenerfassung
Miniatur-Inspektionsroboter
Anwendungen:
Inspektion enger Räume
Prüfung von Geräteinnenbereichen
Kleine Roboterarme
Einsatz für:
Präzisionsoperationen
Montagearbeiten auf engem Raum
Wichtige Anforderungen an Motoren und Aktuatoren
Miniaturisiertes Design
Aufgrund begrenzten Bauraums müssen reduziert werden:
Motorabmessungen
Systemgewicht
Hohe Drehmomentdichte
Der Antrieb muss innerhalb eines begrenzten Volumens eine ausreichende Ausgangsleistung bereitstellen.
Hohe Integrationsfähigkeit
Aktuatoren müssen häufig folgende Komponenten integrieren:
Motor
Encoder
Steuerungskomponenten
Dadurch kann die Systemkomplexität reduziert werden.
Flexible Strukturgestaltung
Einige Anwendungen benötigen:
Hohlwellenstrukturen
Spezielle Montagekonzepte
Kundenspezifische Designs
Anwendungsfall
Link zum Anwendungsfall:案例展示 | CubeMars AK电机赋能 Legacy V2 四轮独立转向探测车
Bei Aufgaben zur Erkundung komplexer Gelände und zur Inspektion enger Räume entscheidet die Mobilität des Fahrwerks häufig über den Erfolg einer Mission.
Das Fahrwerk des Legacy V2 Vier-Rad-unabhängigen-Lenkungs-Erkundungsfahrzeugs verwendet innovativ eine 4WS4WD-Architektur (Four-Wheel Steering & Four-Wheel Drive) und ist mit CubeMars AK-Serien-Antriebsmodulen als zentralen Antriebs- und Ausführungseinheiten ausgestattet.
Dadurch erreicht das Fahrzeug eine Vielzahl hochflexibler Bewegungsfähigkeiten, darunter:
Rotation auf der Stelle mit Null-Wenderadius
Seitliche Bewegung
Omnidirektionale Fortbewegung
Diese Eigenschaften bieten eine besonders hohe Flexibilität für spezielle Erkundungsaufgaben.
Weitere Anwendungsbeispiele:KLEIYN Vierbeiniger Wandkletterroboter angetrieben von CubeMars
Umgebungsmerkmale
Mit der Weiterentwicklung der Automatisierungstechnologie müssen immer mehr Roboter langfristig in Bereichen eingesetzt werden, die nur schwer durch Menschen gewartet werden können.Typische Einsatzbereiche umfassen:
Autonome Bergbaugebiete
Abgelegene Regionen
Infrastrukturanlagen
Langstrecken-Inspektionsbereiche
Diese Roboter müssen den manuellen Wartungsaufwand reduzieren und gleichzeitig eine langfristige Betriebsfähigkeit gewährleisten.
Typische Roboteranwendungen
Automatische Inspektionsroboter
Einsatzbereiche:
Anlagenprüfung
Zustandsüberwachung
Datenerfassung
Mobile Überwachungsplattformen
Anwendungen:
Umweltüberwachung
Automatische Kontrollgänge
Autonome Transportroboter
Einsatz für:
Langstreckentransport
Automatisierte Logistik
Wichtige Anforderungen an Motoren und Aktuatoren
Hohe Effizienz
Bei langfristigem Betrieb muss der Energieverbrauch reduziert werden.
Lange Lebensdauer
Folgende Faktoren müssen berücksichtigt werden:
Mechanischer Verschleiß
Temperaturanstieg
Fähigkeit zum Dauerbetrieb
Geringer Wartungsaufwand
Ein geringerer Wartungsbedarf reduziert Personalkosten und erhöht die Verfügbarkeit der Anlagen.
Stabiler Betrieb
Das Antriebssystem muss seine Leistungsfähigkeit langfristig konstant halten.
Anwendungsfall
Link zum Anwendungsfall:CubeMars RI80 treibt den Übertragungsleitungs-Inspektionsroboter von Transgrid an
Im Bereich der Wartung von Hochspannungsnetzen in großer Höhe ist die manuelle Arbeit unter Spannung seit jeher mit erheblichen Sicherheitsrisiken verbunden.
Das von der australischen Firma Transgrid entwickelte Hochspannungsleitungs-Inspektionssystem nutzt innovativ ein Fahrwerkskonzept, das vom NASA-Marsrover Perseverance Rover inspiriert wurde.
Als zentrale Antriebskomponente verwendet der Roboter den leistungsstarken CubeMars RI80 Gelenkmotor.
Der Roboter kann sich selbstständig auf Hochspannungsleitungen bewegen, präzise klettern und verschiedene Kabelkomponenten problemlos überwinden.
Dadurch werden Menschen von gefährlichen Arbeiten in großer Höhe und unter Spannung entlastet.
Bei der Auswahl von Motoren für Roboter in komplexen Umgebungen reicht es nicht aus, nur einzelne Parameter wie Spitzendrehmoment oder Drehzahl zu betrachten. Stattdessen müssen die tatsächlichen Arbeitsbedingungen, die Aufgaben des Roboters, die mechanische Struktur sowie die Anforderungen an die Steuerung umfassend bewertet werden.
Bei der Auswahl von Motoren oder Aktuatoren sollten insbesondere folgende Aspekte berücksichtigt werden:
Anpassungsfähigkeit an die Umgebung
Abstimmung zwischen Aufgabenanforderungen und Leistungsparametern
Drehmoment, Drehzahl und Arbeitszyklus
Mechanische Struktur und Integrationsanforderungen
Steuerungsfähigkeit und langfristige Zuverlässigkeit
Nur durch eine optimale Abstimmung zwischen Motor, Aktuator, mechanischer Struktur und Steuerungssystem kann ein Roboter in komplexen Umgebungen einen stabilen, effizienten und zuverlässigen Betrieb erreichen.


