Регистрировать

При выборе бесщёточного двигателя постоянного тока (BLDC) для робота инженерам необходимо учитывать не только крутящий момент, скорость, габариты и энергопотребление. Также важно определить, как контроллер получает информацию о положении ротора и регулирует движение двигателя.
Метод обратной связи напрямую влияет на запуск двигателя, работу на низких скоростях, плавность движения, точность позиционирования и сложность системы управления. Эти факторы особенно важны для роботизированных манипуляторов, гуманоидных роботов, четвероногих роботов и других систем, требующих повторяемых движений или согласованного управления несколькими суставами.
Два распространённых подхода к управлению двигателями — бессенсорное управление и управление с обратной связью от энкодера.
Бессенсорное управление: оценивает положение или скорость ротора на основе электрических измерений и модели двигателя, не используя отдельный датчик положения ротора для коммутации.
Управление с обратной связью от энкодера: использует энкодер для измерения положения ротора. В зависимости от архитектуры системы эти данные могут применяться для коммутации, регулирования скорости или замкнутого управления положением.
Каждый подход подходит для определённых задач. Бессенсорное управление позволяет сократить количество датчиков и соединительных проводов, тогда как управление с энкодером обычно имеет преимущества в системах, где необходимы надёжная обратная связь по положению и точное регулирование движения.
Для производителей роботов и системных интеграторов важно не просто определить, какой подход является более совершенным, а выбрать архитектуру обратной связи, которая лучше всего соответствует профилю движения, требованиям к производительности и конструкции системы.
Бессенсорное управление двигателем BLDC оценивает положение или скорость ротора на основе электрических характеристик двигателя во время работы, не используя отдельный датчик положения ротора для бессенсорной коммутации.
В зависимости от алгоритма управления контроллер может использовать противо-ЭДС (Back-EMF), фазное напряжение, фазный ток или другие электрические характеристики для определения текущего состояния ротора.
2.1. Принцип работы бессенсорного управления
При вращении двигателя BLDC постоянные магниты перемещаются относительно обмоток статора, создавая противо-ЭДС. Контроллер анализирует эти электрические сигналы, чтобы оценить положение ротора и определить подходящий момент коммутации.
Различные методы бессенсорного управления используют разные способы оценки положения ротора. Например, традиционное определение положения по противо-ЭДС обычно наиболее эффективно после достижения двигателем скорости, при которой формируется достаточно отчётливый сигнал. Другие алгоритмы могут работать в более широком диапазоне режимов, однако их эффективность зависит от модели двигателя, аппаратной части контроллера и реализации алгоритма.
Одно из потенциальных преимуществ бессенсорного управления — сокращение объёма работ по интеграции датчиков. Поскольку коммутация не зависит от отдельного датчика положения, конструкция двигателя может требовать меньше элементов для крепления датчиков и соединительных проводов.
Однако бессенсорное управление не означает, что контроллер непосредственно измеряет положение ротора. Он по-прежнему оценивает положение на основе электрических характеристик двигателя, поэтому при определённых условиях эксплуатации могут возникать ограничения.
2.2. Когда подходит бессенсорное управление?
Бессенсорное управление может быть подходящим вариантом, если в приложении приоритетны компактная конструкция, упрощённая проводка или регулирование скорости, а не точная обратная связь по положению.
К потенциальным преимуществам относятся:
Сокращение количества датчиков: для бессенсорной коммутации не требуется отдельный датчик положения ротора.
Упрощение проводки: дополнительные кабели датчиков между двигателем и контроллером могут не потребоваться.
Большая гибкость механической интеграции: может потребоваться меньше работ по установке и выравниванию отдельного датчика коммутации.
Потенциальная экономия места и средств: фактические преимущества зависят от двигателя, контроллера и требований конкретного приложения.
Эти особенности могут быть полезны в проектах, где безрамные двигатели интегрируются в механизмы роботов собственной разработки. Например, безрамные внутриточные моментные двигатели серии CubeMars RI и безрамные внешнероторные моментные двигатели серии RO могут использоваться в механических системах, разрабатываемых заказчиками. Инженеры могут оценить различные способы определения положения ротора и коммутации с учётом выбранной конфигурации двигателя и возможностей контроллера.
Следует учитывать, что удаление датчика не обязательно упрощает систему в целом. Контроллер по-прежнему должен быть совместим с выбранным двигателем и обеспечивать надёжную работу во всём целевом диапазоне скоростей и нагрузок.
2.3. Ограничения бессенсорного управления при запуске и на низких скоростях
Бессенсорное управление требует особого внимания, если двигатель должен запускаться из неподвижного состояния, работать на очень низких скоростях или реагировать на изменяющуюся нагрузку.
Поведение при запуске
В неподвижном состоянии традиционное определение положения по противо-ЭДС не позволяет напрямую определить положение ротора по противо-ЭДС вращения, поскольку сигнал отсутствует или слишком слаб для надёжного обнаружения. Поэтому контроллеру может потребоваться предварительное выравнивание ротора, оценка его начального положения или другая стратегия запуска. Фактический результат зависит от алгоритма и условий применения.
Работа на низких скоростях
На низких скоростях электрические сигналы, используемые для оценки положения ротора, могут быть слабыми и более подверженными шумам и внешним помехам. В некоторых схемах управления это может отрицательно влиять на коммутацию и плавность движения.
Изменения нагрузки
Резкие изменения нагрузки также могут затруднять оценку состояния ротора контроллером. Результат зависит от алгоритма оценки, параметров двигателя, настройки контроллера и фактических условий эксплуатации. Для роботизированных суставов, которые движутся медленно, часто меняют направление или запускаются под нагрузкой, бессенсорное управление следует проверять в реальных рабочих условиях, а не оценивать исключительно по результатам устойчивой работы на средних и высоких скоростях.
Управление с энкодером предоставляет контроллеру измеренные данные о положении ротора. В зависимости от типа энкодера и архитектуры системы управления эти данные могут использоваться для коммутации, регулирования скорости и замкнутого управления положением.
3.1. Принцип работы обратной связи от энкодера
Энкодер преобразует вращение ротора в электрические сигналы или цифровые данные о положении. Контроллер обрабатывает эту информацию, чтобы определить положение ротора и, в зависимости от конфигурации системы, рассчитать скорость и регулировать движение.
К распространённым типам энкодеров относятся:
Инкрементальный энкодер: выдаёт сигналы, отражающие относительное перемещение. После запуска системе может потребоваться процедура поиска исходного положения или калибровка по опорной точке, чтобы установить известное положение.
Абсолютный энкодер: выдаёт значение положения в пределах своего диапазона измерения, позволяя контроллеру определить положение без обязательного предварительного перемещения двигателя для поиска опорной точки.
Разрешение энкодера не следует путать с точностью позиционирования всей системы. На фактические характеристики также влияют качество датчика, его установка, механические зазоры, упругая деформация конструкции, калибровка и настройка контура управления.
3.2. Почему обратная связь от энкодера важна для роботизированных суставов?
Управлению с энкодером стоит отдавать приоритет, если роботизированный сустав должен следовать заданной траектории, удерживать целевое положение или повторять движения при изменяющейся нагрузке.
Измеряя положение, контроллер может сравнивать заданное и фактическое положения, а затем корректировать работу двигателя, чтобы уменьшить ошибку позиционирования.
Например, промышленному роботизированному манипулятору может потребоваться медленно перемещать деталь, останавливаться под заданным углом и многократно повторять одно и то же действие в течение производственного цикла. В такой ситуации обратная связь по положению помогает обеспечивать стабильное регулирование движения.
Обратная связь от энкодеров также может обеспечивать согласованное управление несколькими осями. Однако итоговый результат зависит от всей архитектуры управления, включая привод, систему связи, механическую конструкцию и программное обеспечение управления движением.
3.3. Обратная связь со стороны двигателя и со стороны выходного звена
Важный момент, который часто упускают из виду при выборе двигателей для роботизированных суставов, заключается в том, что положение вала двигателя не обязательно совпадает с положением конечного механического выходного звена.
В приводе с редуктором энкодер может измерять положение ротора двигателя. Связь между этими измерениями и фактическим положением сустава также зависит от передаточного отношения, люфта редуктора и упругой деформации.
Это особенно важно при оценке интегрированных приводов. Например, приводы серии CubeMars AK и двигатели серии AKE с квазипрямым приводом отличаются уровнем механической интеграции. При их использовании в роботизированных суставах инженерам следует уточнить конкретную конфигурацию энкодера и проверить, соответствует ли доступная обратная связь требованиям к управлению положением на конечном выходном звене.
Встроенный энкодер может упростить проектирование системы обратной связи, но сам по себе не устраняет механические погрешности позиционирования.
Главное различие между этими подходами заключается в том, как получается информация о положении ротора и как она используется для управления движением.
| Критерий сравнения | Бессенсорное управление | Управление с энкодером |
| Информация о положении ротора | Оценивается по электрическим измерениям или модели двигателя | Измеряется энкодером |
| Требуется ли отдельный датчик положения? | Не требуется для бессенсорной коммутации | Требуется |
| Поведение при запуске | Зависит от метода оценки и стратегии запуска | Обратная связь по положению доступна после инициализации энкодера при его нормальной работе |
| Работа на низких скоростях | Некоторые методы оценки сталкиваются с трудностями на низких скоростях | Как правило, обеспечивает более непосредственную информацию о положении |
| Возможности управления положением | Требует подходящего метода оценки положения и соответствующей архитектуры управления | Подходит для замкнутого управления положением |
| Аппаратная часть и проводка | Потенциально проще | Требует дополнительного оборудования энкодера и соответствующего интерфейса |
| Интеграция системы | Зависит от контроллера и алгоритма оценки | Необходимо учитывать установку и настройку энкодера, а также интеграцию обратной связи |
| Типичные области применения | Приложения, в которых приоритетны вращение, регулирование скорости или сокращение количества датчиков | Приложения, требующие измеренной обратной связи по положению и точного регулирования движения |
Эта таблица служит общим справочным материалом, а не абсолютным рейтингом производительности. Бессенсорные алгоритмы могут существенно различаться, а эффективность управления с энкодером также зависит от конструкции энкодера, контроллера и механической системы. Окончательный выбор следует делать с учётом рабочего диапазона и целей управления конкретного приложения.
Для разных типов двигателей для роботов требуются разные методы обратной связи. Наиболее подходящее решение зависит от характеристик движения, требований к позиционированию, условий запуска и архитектуры управления, а не только от категории робота.
5.1. Роботизированные манипуляторы и коллаборативные роботы
Двигатели для коллаборативных роботов и роботизированных манипуляторов обычно должны обеспечивать управление заданными траекториями суставов, повторяемое позиционирование и координацию нескольких осей.
Если приложению необходима измеренная обратная связь по положению, особенно при движении на низких скоростях, точном отслеживании траектории или удержании заданного положения сустава, обычно стоит отдавать приоритет управлению с энкодером.
Бессенсорное управление также можно рассматривать для вспомогательных вращательных механизмов или осей, для которых точная обратная связь по положению не является основным требованием.
При разработке роботизированных манипуляторов по индивидуальному проекту инженеры могут рассмотреть безрамные внутриточные моментные двигатели серии CubeMars RI или безрамные внешнероторные моментные двигатели серии RO, а затем выбрать совместимые датчики обратной связи и контроллер с учётом целевых характеристик. Такое решение обеспечивает значительную гибкость механической интеграции, однако итоговая точность системы по-прежнему зависит от характеристик передачи, установки датчиков и настройки контура управления.
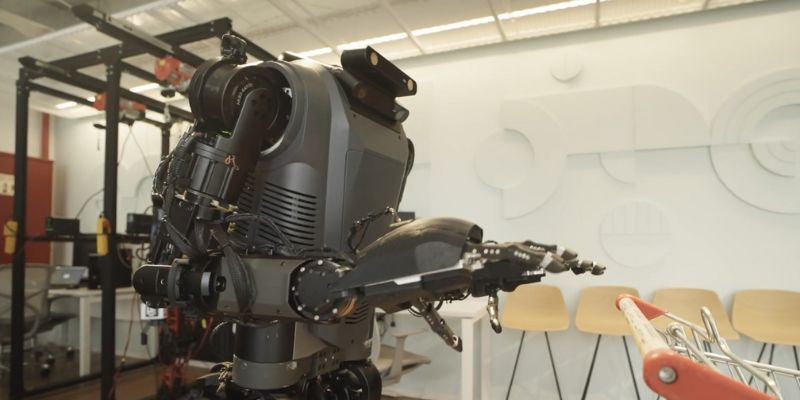
5.2. Гуманоидные и четвероногие роботы
Двигатели для гуманоидных роботов и четвероногих роботов должны обеспечивать согласованную работу нескольких суставов при постоянно меняющихся нагрузках. При ходьбе, беге и прыжках возникают быстрое ускорение, частые изменения направления движения и значительные внешние возмущения в суставах.
Обратная связь от энкодера помогает регулировать положение и координировать движения. Однако в системах с управлением по силе или крутящему моменту одного энкодера недостаточно для непосредственного измерения контактной силы или крутящего момента в суставе. В зависимости от стратегии управления системе также могут потребоваться оценка крутящего момента по току, датчики силы, датчики крутящего момента или другие методы обратной связи.
Для компактных роботизированных суставов инженеры могут оценить различные варианты интеграции, предлагаемые двигателями с квазипрямым приводом серии CubeMars AKE и приводами серии AK. При выборе следует учитывать требуемый выходной крутящий момент, механическую конструкцию, конфигурацию обратной связи и совместимость с контроллером.
Бессенсорное управление также может подходить для некоторых вспомогательных функций, однако перед использованием в ответственных суставных механизмах необходимо тщательно проверить надёжность запуска, работу на низких скоростях и устойчивость к возмущениям нагрузки.
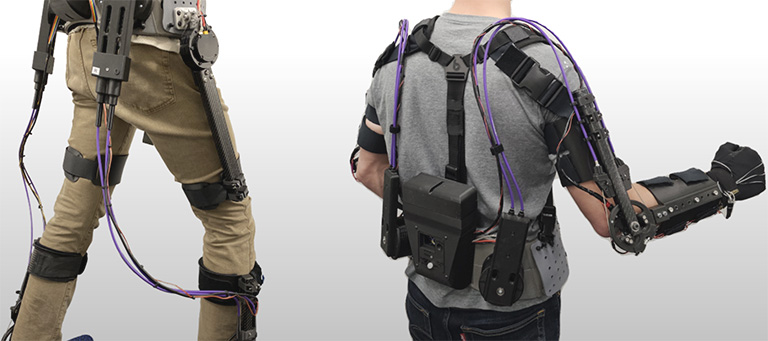
5.3. Роботы-экзоскелеты
Двигатели для роботов-экзоскелетов должны согласовывать работу привода с движениями человека. Системам управления может потребоваться обеспечивать плавную помощь при движении, реагировать на изменения нагрузки в суставах и поддерживать предсказуемое движение в повторяющихся циклах.
Обратная связь от энкодера помогает отслеживать положение суставов и регулировать движение. Однако обратная связь только по положению со стороны двигателя может не полностью отражать фактическое движение сустава пользователя и не позволяет напрямую определить силу взаимодействия между человеком и устройством. В зависимости от требований к конструкции могут потребоваться дополнительные датчики угла сустава, датчики силы или другие механизмы обратной связи.
Бессенсорное управление можно рассматривать для вспомогательных функций, не требующих точной обратной связи по положению сустава. Для основных суставов, обеспечивающих помощь при движении, инженерам следует тщательно оценить поведение при запуске, реакцию на низких скоростях, регулирование крутящего момента, общую массу привода, тепловой комфорт и безопасность при неожиданных нагрузках.
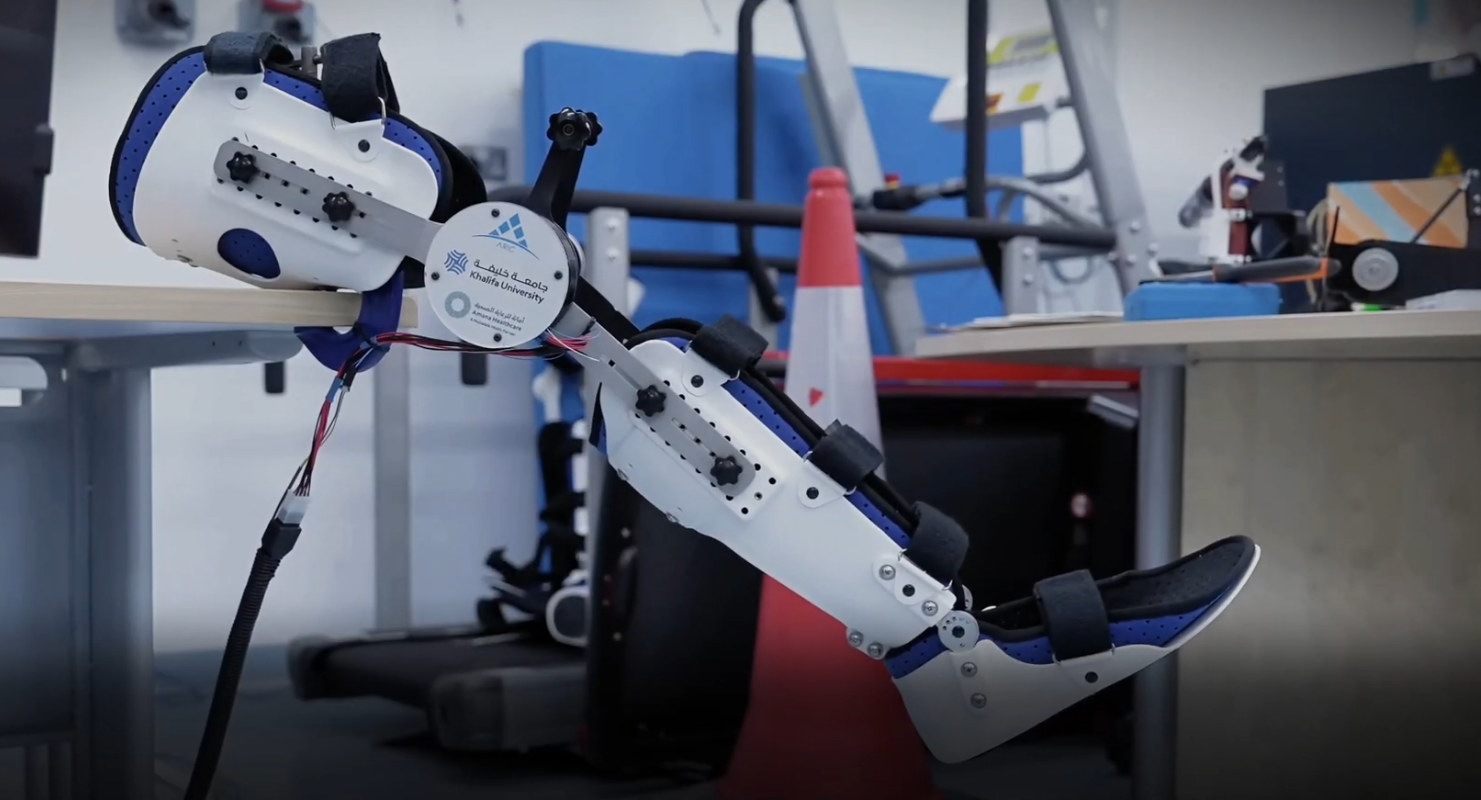
5.4. Промышленные роботы и оборудование для автоматизации
Двигатели для промышленных роботов и оборудования для автоматизации могут требовать повторяемого позиционирования, стабильного регулирования скорости и надёжной работы в течение длительных производственных циклов.
Для осей позиционирования управление с энкодером обеспечивает измеренную обратную связь по положению, помогая контроллеру отслеживать команды движения и корректировать ошибки позиционирования. Бессенсорное управление можно рассматривать для механизмов непрерывного вращения или вспомогательных приводов, которым не требуется точное измерение положения.
При интеграции безрамных двигателей в нестандартные промышленные суставные механизмы инженеры могут оценить двигатели серий CubeMars RI и RO с учётом требуемой скорости, крутящего момента, конфигурации обратной связи и доступного монтажного пространства.
Инженерам следует различать разрешение энкодера и фактическую точность позиционирования системы. На конечный результат влияют люфт редуктора, жёсткость конструкции, калибровка, изменение нагрузки и настройка контроллера.
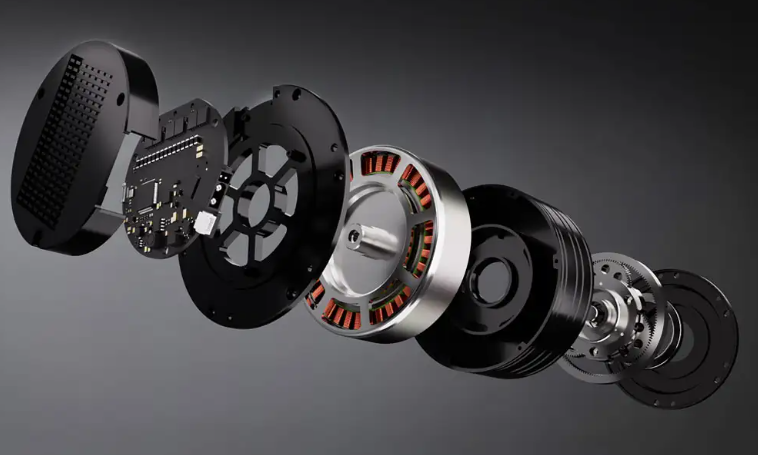
5.5. Медицинские и реабилитационные роботы
Двигатели для медицинских и реабилитационных роботов могут требовать плавного движения на низких скоростях, повторяемого прохождения траекторий и точного управления при взаимодействии человека с роботом.
Управление с энкодером помогает регулировать положение и скорость, особенно когда системе необходимо следовать заданной траектории или удерживать целевое положение. Однако точная обратная связь по положению не равнозначна непосредственному измерению силы и сама по себе не гарантирует безопасность взаимодействия человека с роботом.
В зависимости от приложения инженерам также могут потребоваться датчики силы или крутящего момента, обратная связь по углу сустава, ограничения движения и механизмы обработки неисправностей.
Бессенсорное управление может подходить для некоторых вспомогательных механизмов, однако его характеристики на низких скоростях и поведение при запуске должны соответствовать требованиям приложения. Вся система также должна отвечать применимым требованиям и нормативам безопасности с учётом предполагаемого использования.
5.6. Инспекционные и автономные мобильные роботы
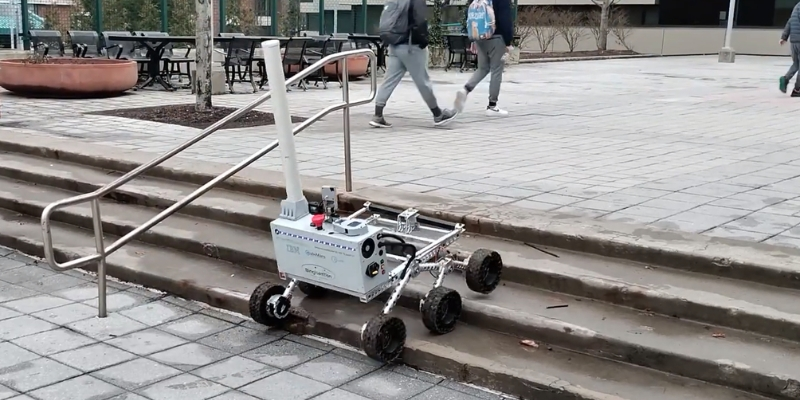
Двигатели для инспекционных роботов могут использоваться в мобильных платформах, роботизированных манипуляторах, подвесах камер и специализированных механизмах позиционирования. Требования к обратной связи могут значительно различаться для разных подсистем.
Для колёсных приводов мобильной платформы регулирование скорости может быть важнее точного измерения положения ротора. Если бессенсорное управление двигателем BLDC надёжно работает во всём требуемом диапазоне скоростей и нагрузок, такой вариант можно рассматривать.
Для манипулятора инспекционного робота или механизма позиционирования камеры более важными могут быть точное угловое позиционирование и плавное движение на низких скоростях. Обратная связь от энкодера помогает контроллеру отслеживать заданное положение и корректировать ошибки движения.
При оценке вариантов следует учитывать запуск под нагрузкой, стабильность скорости, доступность обратной связи, совместимость интерфейсов связи, рабочий цикл и условия окружающей среды. Для разных осей одного и того же робота могут потребоваться разные подходы к управлению.
5.7. Подвесы и системы высокоточного управления движением
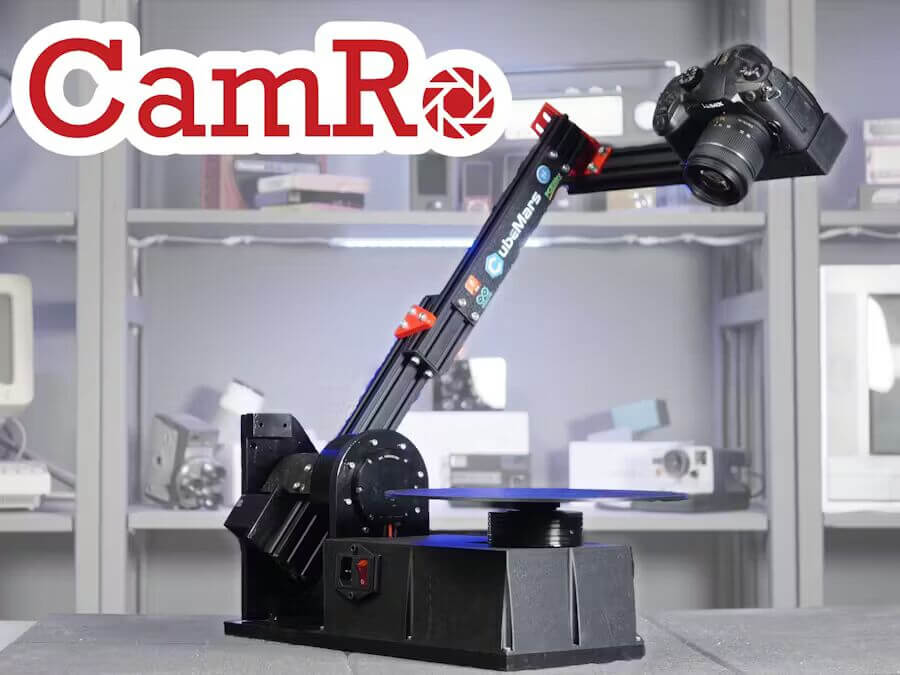
В системах подвесов обычно приоритетны плавность движения, стабильная работа на низких скоростях и точное угловое позиционирование.
Обратная связь от энкодера помогает контроллеру отслеживать заданное положение и корректировать ошибки движения. Однако подходящее решение по-прежнему зависит от конструкции двигателя, алгоритмов управления, требований к стабилизации и точки измерения положения в системе.
Инженерам также следует учитывать механическое трение, момент зубцовых пульсаций, структурные вибрации и взаимодействие контура управления двигателем с общей системой стабилизации.
5.8. Сравнение методов обратной связи для различных робототехнических приложений
| Тип робототехнического приложения | Основные требования к управлению | Метод обратной связи, который стоит рассмотреть |
| Роботизированные манипуляторы и коллаборативные роботы | Отслеживание положения, повторяемое позиционирование, координация нескольких осей | Приоритетное использование управления с энкодером для осей, требующих точного движения |
| Гуманоидные и четвероногие роботы | Динамические движения суставов, подавление возмущений, согласованное управление | Обратная связь от энкодера; при необходимости — дополнительная обратная связь по крутящему моменту или силе |
| Роботы-экзоскелеты | Согласование с движениями человека, плавная помощь, быстрый отклик | Обратная связь по суставам с энкодерами; при необходимости — датчики угла сустава или силы |
| Промышленные роботы и оборудование для автоматизации | Повторяемое позиционирование, стабильность скорости, непрерывная работа | Управление с энкодером для осей позиционирования; бессенсорное управление для подходящих вспомогательных приводов |
| Медицинские и реабилитационные роботы | Плавность движения, отслеживание траектории, контролируемое взаимодействие человека с роботом | Обратная связь от энкодера с дополнительными датчиками при необходимости |
| Инспекционные и мобильные роботы | Регулирование скорости, позиционирование, адаптация к условиям окружающей среды | Бессенсорное управление для подходящих колёсных приводов и управление с энкодером для высокоточных механизмов |
| Подвесы и системы высокоточного управления движением | Плавное движение на низких скоростях, угловое позиционирование, стабилизация | Выбор архитектуры обратной связи с учётом двигателя и системы стабилизации |
Эти рекомендации служат отправной точкой для оценки, а не универсальными правилами. Бессенсорные алгоритмы различаются стратегиями запуска, возможностями работы на низких скоростях и устойчивостью к возмущениям. Эффективность систем с энкодером также зависит от качества энкодера, механической конструкции и реализации контроллера.
При оценке продукции CubeMars инженеры могут рассмотреть безрамные моментные двигатели серий RI/RO, двигатели с квазипрямым приводом серии AKE и приводы серии AK с учётом требований к интеграции системы. Перед окончательным выбором необходимо проверить конфигурацию датчиков, поддерживаемые режимы управления и совместимость контроллера для конкретной модели.
Выбор между бессенсорным управлением и управлением с энкодером — это не просто вопрос наличия датчика в двигателе. Двигатель, контроллер, оборудование обратной связи и механическая передача должны быть совместимы друг с другом.
6.1. Датчики Холла и энкодеры — не одно и то же
Датчики Холла обычно используются для получения информации о положении ротора при коммутации. В некоторых схемах управления они удовлетворяют базовым требованиям к коммутации, но, как правило, предоставляют менее подробную информацию о положении, чем энкодеры. Энкодеры обеспечивают более точное измерение положения и поэтому широко применяются в системах замкнутого управления положением.
Это различие особенно важно при сравнении конфигураций двигателей. Например, стандартная версия CubeMars RO80 KV105 Standard оснащена датчиками Холла, а версия RO80 KV105 Lite не имеет таких датчиков. Это показывает, что конфигурации датчиков могут различаться даже в рамках одной серии продукции. Версия Lite может подойти для конструкций с совместимым бессенсорным контроллером или другим методом обратной связи. Однако отсутствие датчиков Холла не означает совместимость двигателя со всеми алгоритмами бессенсорного управления.
Страницы соответствующих продуктов:
При выборе конфигурации инженерам следует проверить конкретную компоновку датчиков, совместимость с контроллером, стратегию запуска и целевой диапазон рабочих скоростей.
6.2. Интеграция энкодера и совместимость с контроллером
Энкодер должен соответствовать контроллеру по электрическому интерфейсу, формату сигнала, разрешению, способу инициализации и поддерживаемым режимам управления.
Некоторые интегрированные приводные решения упрощают этот процесс, объединяя обратную связь по положению с более комплексной системой привода. В документации на платы управления CubeMars для серий AK, AKE, AKA и AKH указаны конфигурации со встроенными однооборотными абсолютными энкодерами. Конкретное разрешение и доступные функции зависят от выбранной конфигурации продукта.
Для разработчиков систем такая интеграция может сократить объём работ по созданию отдельной системы обратной связи. Тем не менее необходимо проверить характеристики энкодера и поддерживаемые режимы управления для конкретной модели и версии, а также взаимосвязь между измеренным положением двигателя и конечным механическим выходным звеном.
Дополнительную информацию см. на страницах плат управления CubeMars.
6.3. Оценка архитектуры приводной системы в целом
Перед выбором двигателя инженерам следует определить архитектуру системы, необходимую для конкретного приложения:
Отдельный двигатель с внешним контроллером;
Двигатель с датчиками Холла, работающий с совместимым приводом;
Двигатель с энкодером для замкнутого управления движением;
Двигатель с редуктором или решение с квазипрямым приводом;
Привод со встроенными датчиками обратной связи и силовой электроникой.
Эти варианты имеют разную архитектуру системы, а необходимый набор компонентов зависит от конкретной модели. Двигатель с редуктором не обязательно оснащён контроллером, а двигатель без датчиков Холла всё ещё может работать с совместимым бессенсорным контроллером или использовать другой поддерживаемый метод обратной связи.
Определение необходимого уровня интеграции на раннем этапе проектирования помогает снизить риски, связанные с последующей сборкой, настройкой и совместимостью компонентов системы.
Перед выбором метода обратной связи инженерам следует определить профиль движения двигателя и цели управления.
7.1. Оцените рабочий диапазон скоростей
Если двигатель работает преимущественно на средних и высоких скоростях, может быть достаточно подходящего алгоритма бессенсорного управления.
Если двигатель должен надёжно запускаться под нагрузкой, двигаться на очень низких скоростях или часто менять направление вращения, необходимо тщательно оценить работу алгоритма в этих условиях. Обратная связь от энкодера, как правило, предоставляет более непосредственную информацию о положении ротора.
7.2. Определите требования к позиционированию
Если системе требуется главным образом регулирование скорости, бессенсорного управления может быть достаточно.
Если приложение требует точного отслеживания угла сустава, повторяемого движения по заданной траектории или замкнутого регулирования положения, управление с энкодером обычно является более подходной отправной точкой.
Следует учитывать, что точность позиционирования необходимо определять на фактическом механическом выходном звене, а не оценивать исключительно по разрешению энкодера.
7.3. Учитывайте условия запуска и возмущения нагрузки
Определите, должен ли двигатель запускаться из любого положения ротора, запускаться при значительной нагрузке или сохранять устойчивость при резком изменении требуемого крутящего момента.
Эти условия могут выявить ограничения некоторых методов бессенсорной оценки. Рекомендуется проверять выбранный двигатель и контроллер в условиях, максимально приближенных к реальному применению.
7.4. Проверьте совместимость контроллера
Контроллер должен поддерживать выбранный двигатель и метод обратной связи.
Для бессенсорного управления необходимо проверить поддерживаемый алгоритм оценки, требования к параметрам двигателя, последовательность запуска и характеристики работы на низких скоростях.
Для управления с энкодером необходимо проверить тип энкодера, электрический интерфейс, разрешение, поведение при инициализации и поддерживаемые режимы управления.
7.5. Оцените общую стоимость системы
Бессенсорное управление может сократить затраты на оборудование датчиков, однако общая стоимость системы также зависит от цены контроллера, сложности настройки алгоритма и объёма работ по проверке и валидации.
Управление с энкодером требует дополнительного оборудования обратной связи и работ по интеграции, но эти затраты могут быть оправданы, если критически важны точность позиционирования, повторяемость движений и эффективность настройки системы.
Лучшее решение — то, которое обеспечивает баланс между производительностью, сложностью и стоимостью и при этом отвечает требованиям конкретного приложения.
Бессенсорное управление и управление с энкодером предназначены для решения разных инженерных задач.
Бессенсорное управление оценивает положение или скорость ротора на основе электрических характеристик двигателя, снижая зависимость от отдельного датчика положения ротора. Для приложений, в которых требуется преимущественно вращение или регулирование скорости, этот метод может быть подходящим, если выбранный алгоритм охватывает целевой рабочий диапазон.
Управление с энкодером обеспечивает измеренную обратную связь по положению и обычно является предпочтительным вариантом для робототехнических систем, которым необходимы замкнутое управление позиционированием, повторяемые траектории или надёжное движение на низких скоростях.
Окончательный выбор зависит от требований к запуску, рабочего диапазона скоростей, требований к позиционированию, механической конструкции, совместимости с контроллером и общей стоимости системы.
Для производителей роботов и системных интеграторов цель заключается не в том, чтобы автоматически выбирать более сложный вариант, а в том, чтобы подобрать двигатель и архитектуру обратной связи для каждого сустава или приводной оси в соответствии с фактическими требованиями к движению.
1. В чём главное различие между бессенсорным управлением и управлением с энкодером?
Бессенсорное управление оценивает положение или скорость ротора на основе электрических измерений и модели двигателя. Управление с энкодером использует физический энкодер для измерения положения ротора и передачи данных обратной связи контроллеру.
2. Подходит ли бессенсорное управление двигателем BLDC для роботов?
Да. Бессенсорное управление может подходить для робототехнических приложений, в которых требуется преимущественно вращение или регулирование скорости. Его пригодность зависит от требований к запуску, характеристик работы на низких скоростях, изменений нагрузки и необходимости точной обратной связи по положению.
3. Всегда ли управление с энкодером обеспечивает более высокую точность?
Не обязательно. Энкодер обеспечивает измеренную обратную связь по положению, однако общая точность позиционирования также зависит от качества энкодера, механических допусков, люфта передачи, калибровки и характеристик контура управления.
4. Одинаковы ли датчики Холла и энкодеры?
Нет. Датчики Холла обычно предоставляют информацию о положении ротора для коммутации, как правило, с относительно низкой угловой детализацией. Энкодеры обеспечивают более подробные измерения положения и широко используются в системах замкнутого управления положением.
5. Может ли двигатель BLDC работать без датчиков Холла?
Да. Двигатель может работать без датчиков Холла при использовании совместимого контроллера и подходящего алгоритма бессенсорного управления. В зависимости от конструкции также могут применяться другие поддерживаемые методы обратной связи. Контроллер должен соответствовать требованиям двигателя к запуску и целевому рабочему диапазону.
6. Какие продукты CubeMars можно использовать в роботизированных системах с управлением по энкодеру?
CubeMars предлагает различные решения на основе двигателей и приводов, включая безрамные двигатели серий RI и RO, двигатели с квазипрямым приводом серии AKE и приводы серии AK. Подходящая архитектура обратной связи зависит от выбранной модели и конструкции системы в целом. Характеристики энкодера и поддерживаемые режимы управления следует уточнять в официальной документации.
7. Следует ли использовать в роботизированном суставе двигатель с датчиками Холла или с энкодером?
Сначала определите требования к управлению суставом. В некоторых конструкциях датчиков Холла может быть достаточно для коммутации, тогда как приложения, требующие точной обратной связи по положению, обычно нуждаются в подходящей архитектуре обратной связи с энкодером.
Также проверьте, измеряет ли устройство обратной связи положение ротора двигателя или положение конечного выходного звена сустава.


