ユーザー登録

ギア減速機は、単にモーターの高速回転を低速・高トルクの出力へ変換するだけのものではありません。ロボットや自動化システムにおいて、減速機の選択は、トルク容量、速度、位置決め精度、ねじり剛性、効率、重量、耐久性、そしてシステム全体のコストに直接影響します。
広く使用されている伝動技術には、遊星歯車減速機とハーモニック減速機があります。どちらも比較的コンパクトな構造で高い減速比を実現できますが、その動作原理は根本的に異なります。
遊星減速機は、剛性の高い歯車の噛み合いと負荷の分散によってトルクを伝達する一方、ハーモニック減速機は、制御された弾性変形と差動的な歯の噛み合いを利用して、非常に小さなバックラッシュで高い減速比を実現します。
ロボット関節、アクチュエータ、AGV、産業オートメーションシステム、その他の精密モーション用途向けに減速機を選定する際には、これらの違いを理解することが重要です。本ガイドでは、エンジニアリングの観点から2つの技術を比較し、それぞれの特性が実際のアプリケーションでどのように活かされるかを解説します。
遊星歯車減速機は、複数の歯車が連携して動作し、回転速度を低下させながらトルクを増加させるコンパクトな伝動システムです。
構造
一般的な遊星歯車機構は、主に以下の4つのコンポーネントで構成されています。
サンギア — 中央に配置され、通常はモーターからの入力を受ける歯車。
プラネットギア — サンギアの周囲に複数配置され、サンギアと噛み合う歯車。
リングギア — 内歯を持つ外周の歯車で、プラネットギアと噛み合う。
プラネットキャリア — プラネットギアを保持し、回転運動を出力側へ、または出力側から伝達する。
入力、出力、および固定されるコンポーネントは、減速機の構成によって異なります。
この構造により、単一の歯車ペアに依存するのではなく、複数のプラネットギアで伝達荷重を分担することができます。
動作原理
動作原理は、以下のように簡略化して説明できます。
モーターがサンギアを駆動します。
サンギアがプラネットギアを回転させます。
プラネットギアがリングギアの内歯と噛み合います。
プラネットギアがサンギアの周囲を公転すると、プラネットキャリアが回転します。
キャリアを出力として使用することで、回転速度を低下させ、トルクを増加させた出力を得ることができます。
1段の遊星歯車機構で中程度の減速比を実現できます。より高い減速比が必要な場合は、複数の遊星歯車段を組み合わせることができます。
これにより、遊星歯車減速機は、速度、トルク、減速比のさまざまな組み合わせに柔軟に対応できます。
ハーモニック減速機は、ストレインウェーブ減速機とも呼ばれ、根本的に異なる機構を採用しています。
剛性の高い歯車の回転だけに依存するのではなく、柔軟なコンポーネントの制御された弾性変形を利用して減速比を生み出します。
構造
一般的なハーモニック減速機は、主に以下の3つのコンポーネントで構成されています。
ウェーブジェネレータ
フレクスプライン
サーキュラースプライン
ウェーブジェネレータは通常、楕円形のカムとベアリングアセンブリで構成されています。
フレクスプラインは、外歯を持つ薄肉で柔軟なコンポーネントです。
サーキュラースプラインは、内歯を持つ剛性の高いリングです。
フレクスプラインとサーキュラースプラインの歯数の違いが、減速機による運動生成の基本となります。
動作原理
伝動プロセスは、以下の手順で理解できます。
モーターがウェーブジェネレータを回転させます。
楕円形のウェーブジェネレータがフレクスプラインを変形させます。
変形したフレクスプラインが複数の位置でサーキュラースプラインと噛み合います。
2つのスプラインは歯数がわずかに異なるため、ウェーブジェネレータが1回転するごとに、両者の間に小さな相対移動が生じます。
これにより、大きな減速比と低速出力が得られます。
この機構により、ハーモニック減速機は、複数の歯車段を必要とせず、コンパクトな構造の中で高い減速比を実現できます。
2つの技術を単一の仕様だけで比較するべきではありません。どちらが適しているかは、システムが実際に何を必要としているかによって決まります。
設計要素 | 遊星歯車減速機 | ハーモニック減速機 |
バックラッシュ | 小さなバックラッシュを実現可能 | 非常に小さいバックラッシュ |
コスト | 一般的に低い | 一般的に高い |
連続トルク | 適切なサイズを選定すれば、連続的な高負荷運転に適している | 具体的なモデルと運転条件によって異なる |
ピーク/衝撃荷重 | 堅牢な機械構造により、高い衝撃荷重耐性を備える | 衝撃および過負荷への耐性を慎重に評価する必要がある |
ねじり剛性 | 一般的に高い | 設計に大きく依存する |
効率 | 一般的に高い | 減速比、負荷、速度、その他の要因に大きく依存する |
減速比 | 複数段構成により高い減速比を実現可能 | 1段で非常に高い減速比を実現可能 |
サイズ | コンパクト | 高い減速比でも高い集積性を実現 |
耐久性 | 繰り返しの高負荷運転に適している | 負荷および運転条件に基づいて評価する必要がある |
位置決め精度 | バックラッシュ、エンコーダ分解能、剛性、制御システムに依存する | 非常に小さいバックラッシュにより高い位置決め精度をサポートできるが、全体的な精度はアクチュエータ全体の性能にも依存する |
バックラッシュと精度
これは、おそらく最も分かりやすい違いです。
遊星歯車減速機:遊星歯車減速機は、噛み合う歯同士のクリアランスを適切に管理した剛性の高い歯車を使用します。高精度の遊星歯車減速機では非常に小さなバックラッシュを実現できますが、一般的にはある程度の機械的な遊びが存在します。
ハーモニック減速機:フレクスプラインとサーキュラースプラインが予圧された状態で噛み合うため、極めて小さいバックラッシュを実現できます。
どちらが優れている?
バックラッシュの最小化が重要な要件である場合、一般的にはハーモニック減速機が有利です。ただし、エンジニアはバックラッシュだけをシステム全体の精度評価の代わりとして使用すべきではありません。
トルクとトルク密度
どちらの技術も高い出力トルクを提供できますが、その実現方法は異なります。
遊星歯車減速機:
複数のプラネットギアで負荷を分担します。
高い連続トルクに適しています。
高い剛性により、厳しい機械的負荷に対応できます。
多段構成により、より大きなトルク増幅を実現できます。
ハーモニック減速機:
高い減速比により、大きなトルク増幅を実現できます。
コンパクトな構造により、高いトルク密度を実現できます。
アクチュエータの重量や容積が制限される場合に特に有利です。
ロボット分野では、減速機単体のトルク密度ではなく、アクチュエータ全体のトルク密度を比較する方が適切です。
効率
効率は、モバイルロボットやバッテリー駆動ロボットにとって特に重要です。
遊星歯車減速機:
遊星歯車伝動は、最適化された歯形、ベアリング、潤滑を使用する場合、一般的に高い効率を実現できることで知られています。
ハーモニック減速機:
ハーモニック減速機の効率は、以下の要因に大きく左右されます。
減速比
入力速度
出力トルク
フレクスプラインの変形
潤滑
動作温度
したがって、一方の構造が常に高効率であると判断するのではなく、同等の運転条件下で各製品の効率曲線を比較することが重要です。
バッテリー駆動ロボットでは、わずかな効率差であっても、以下の項目に影響を与える可能性があります。
バッテリー稼働時間
モーター温度
冷却要件
連続運転能力
ねじり剛性
ねじり剛性は、トルクが加わった際に伝動機構がどの程度ねじれるかを決定します。
遊星歯車減速機:
剛性の高い歯車の噛み合いにより、一般的に高いねじり剛性を実現できます。
これは、以下の用途で有利です。
高速サーボ制御
CNCアプリケーション
高負荷位置決め
高い変形抵抗が求められる用途
ハーモニック減速機:
フレクスプラインは意図的に柔軟性を持たせているため、ハーモニックシステムは異なる剛性特性を持ちます。
このコンプライアンスは、以下の性能に影響を与える可能性があります。
サーボ応答
位置安定性
力制御
動的運動
したがって、高性能なロボット関節を設計する際には、減速機の定格トルクだけで判断するのではなく、モーター、減速機、負荷からなるシステム全体を評価する必要があります。
衝撃荷重と耐久性
遊星歯車減速機:
遊星歯車減速機は、一般的に以下のような用途に適しています。
高負荷
急加速
緊急停止
繰り返し発生する負荷変動
機械的衝撃
剛性の高い歯車構造により、高い機械的堅牢性を実現できます。
ハーモニック減速機:
ハーモニック減速機は厳しいロボット用途でも信頼性の高い動作が可能ですが、激しい衝撃や過負荷の条件では、フレクスプラインと歯面にかかる負荷をより慎重に評価する必要があります。
そのため、負荷プロファイルは減速機を選定する際の重要な要素となります。
中程度の連続トルクで、加速が適切に制御された状態で動作する減速機は、ピークトルクや衝撃荷重に繰り返しさらされる減速機とは、耐用年数が大きく異なる可能性があります。
サイズと重量
コンパクトなロボット関節では、トルクと同様にサイズと重量も重要です。
ハーモニック減速機:
1段で高い減速比を実現できるため、以下のような場合にハーモニック減速機は特に魅力的です。
設置スペースが限られている
重量に制約がある
高い減速比が必要
中空軸への統合が有効
遊星歯車減速機:
遊星歯車減速機も非常にコンパクトで、特に中程度の減速比において優れています。
ただし、非常に高い減速比を実現するには複数段が必要になる場合があり、その結果、全体のサイズと重量が増加する可能性があります。
コストとメンテナンス
遊星歯車減速機:
遊星歯車減速機には、一般的に以下のようなメリットがあります。
成熟した製造プロセス
幅広い部品供給
複数のサプライヤーの選択肢
競争力のある価格
比較的容易な潤滑およびメンテナンス
そのため、コストを重視する自動化システムにとって魅力的な選択肢となります。
ハーモニック減速機:
ハーモニック減速機には、一般的に以下が求められます。
高い製造精度
専用コンポーネント
慎重な組み立て
適切な潤滑
その結果、初期コストが高くなる可能性があります。
ただし、初期購入価格だけを考慮すべきではありません。
エンジニアや調達チームは、以下の項目についても評価する必要があります。
想定耐用年数
メンテナンス頻度
交換コスト
ダウンタイム
統合コスト
システム性能
総所有コスト
現代のロボットでは、減速機の選定は設計プロセスの一部にすぎません。最終的なロボット関節の性能は、モーター、減速機、エンコーダ、ドライバ、ベアリング、ハウジング、そして熱設計システムがどのように連携するかによって決まります。
そのため、連続トルク、ピークトルク、トルク密度、出力速度、バックラッシュ、剛性、重量、効率、バックドライバビリティ、熱性能などのアクチュエータレベルのパラメータは、減速機単体を評価するよりも有意義な指標となる場合があります。
最適な伝動方式は、ロボットの構造によって異なるだけでなく、同じロボットでも関節ごとに異なる場合があります。例えば、ヒューマノイドの股関節ではトルク、剛性、負荷容量が重視される一方、アームや手首の関節では精度、コンパクト性、軽量性がより重視される場合があります。高い動的性能が求められるロボットでは、バックドライバビリティ、衝撃応答、熱性能も同様に重要になる可能性があります。
したがって、すべてのロボット関節に最適な単一の伝動方式は存在しません。非常に小さなバックラッシュと高い減速比が重要な場合にはハーモニック減速機が有力な選択肢となる一方、遊星歯車減速機は、トルク密度、剛性、効率、耐久性、コンパクトな統合性のバランスに優れています。
多くのロボット用途において、より重要な問いは単純に「どちらの減速機が優れているか」ではなく、「特定の関節の要件に最も適した伝動方式とアクチュエータ構成は何か」ということです。
以下の例では、CubeMarsの遊星歯車ベースのアクチュエータがさまざまなロボットシステムでどのように使用されているか、そして各アプリケーションの要件に合わせてアクチュエータ性能を選定することがなぜ重要なのかを紹介します。
ヒューマノイドロボット
ヒューマノイドロボットには数十の駆動関節が搭載されることがあり、各関節にはトルク、速度、精度、剛性、重量、動的性能について異なる要件があります。
例えば:
股関節では、高トルク、高剛性、高い荷重支持能力が重視される場合があります。
膝関節では、高いトルク密度を必要としながら、大きな動的荷重や衝撃荷重を受ける場合があります。
足首関節では、コンパクト性、動的応答、地面との相互作用がより重視される場合があります。
アーム関節では、精度、軽量性、コンパクトな統合、滑らかな動作が重視される場合があります。
つまり、ヒューマノイドロボットでは、すべての関節に同じ伝動方式が必要とは限りません。
各関節の要件に応じて、モーターの種類、減速比、伝動方式、エンコーダ、制御戦略をそれぞれ組み合わせて選択できます。
WATonomousのヒューマノイドプロジェクトでは、アームと脚部に異なるCubeMarsアクチュエータが使用されています。高トルクのAKシリーズおよびAKHシリーズのアクチュエータは主要関節に使用され、コンパクトなGL40 IIは手首とグリッパーに使用されています。
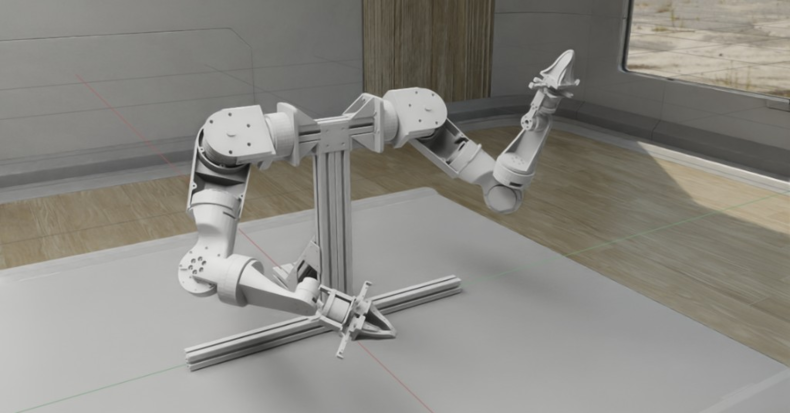
このプロジェクトは、ヒューマノイドアクチュエータの設計における重要な原則を示しています。つまり、関節ごとに異なるアクチュエータ構成と性能特性が求められる可能性があるため、関節単位で設計・選定することが重要です。
現代のヒューマノイドロボットや脚式ロボットでは、単にどの減速機を使用するかではなく、各関節に必要なトルク、重量、剛性、バックドライバビリティ、動的応答、制御性のバランスを実現できるアクチュエータ構成は何か、という点がより重要になっています。
外骨格ロボット
外骨格ロボットでは、アクチュエータがユーザーの自然な動きと密接に連携する必要があるため、異なる課題が生じます。外骨格モーターには、ユーザーの動きを妨げることなく十分なアシスト力を提供し、軽量で応答性が高く、機械的にもユーザーの動きに適応できることが求められます。
実際の例として、OpenExoは、CubeMarsのAKロボットアクチュエータを搭載したモジュール式外骨格システムであり、コンパクトなロボットアクチュエータをウェアラブルロボットシステムに統合できることを示しています。
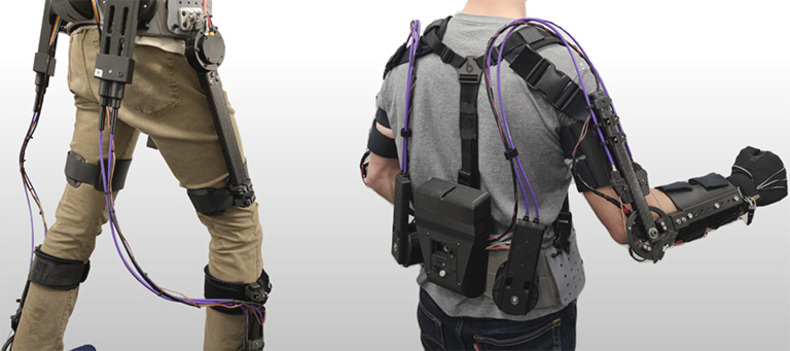
一般的な要件には以下が含まれます。
高いトルク・重量比
コンパクトなアクチュエータサイズ
滑らかな動作
バックドライバビリティ
高速応答
低い機械抵抗
高い信頼性
AGVや産業機械とは異なり、外骨格ロボットでは最大出力トルクだけを最適化することはできません。アクチュエータの重量が過度に大きかったり、機械抵抗が大きかったりすると、ユーザーの動きや快適性に直接影響を与える可能性があります。
多くの外骨格関節では、遊星歯車ベースのアクチュエータが、トルク、コンパクト性、重量、制御性の実用的なバランスを提供できます。ただし、適切な構成は、必要なアシストトルク、可動範囲、制御方式、人間と機械のインタラクション要件によって異なります。
四足歩行ロボット
四足歩行ロボットは、非常にダイナミックな条件下で動作します。脚部の関節は、地面との接触状態や外部からの外乱の変化に対応しながら、ロボットを繰り返し加速・減速させる必要があります。
主な要件には以下が含まれます。
高いピークトルク
高いトルク密度
高い出力・重量比
高速な動的応答
衝撃荷重への耐性
バックドライバビリティ
高い剛性
優れた熱性能
これらの要件は、実際の四足歩行ロボットのアプリケーションにも見られます。例えば、四足歩行ロボットKembaは、ダイナミックな動作やジャンプに必要な高トルク、高速応答、高精度を実現するためにCubeMarsアクチュエータを使用しています。
また、別のアプリケーションでは、農業用四足歩行ロボットがCubeMarsアクチュエータを使用して厳しい屋外環境に対応しています。これは、農業ロボティクスにおいて、高トルク、コンパクトな統合、信頼性の高い多関節制御が重要であることを示しています。
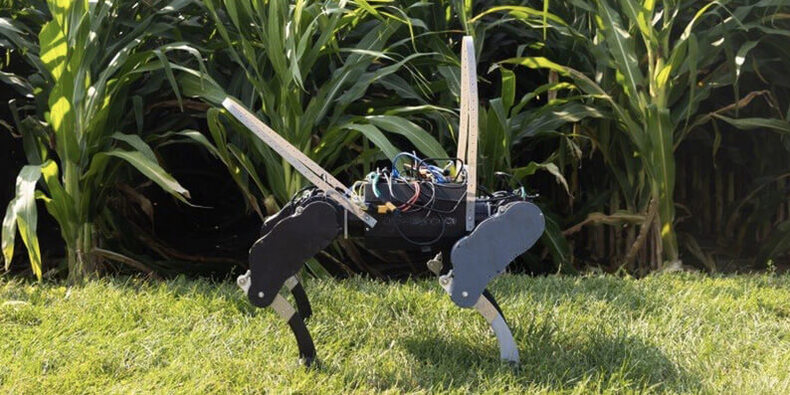
これらの事例は、四足歩行ロボット用アクチュエータが、ロボットの具体的な用途に応じて、トルク、速度、重量、精度、機械的特性のバランスを取る必要がある理由を示しています。
四足歩行ロボットでは、高剛性とバックドライバビリティのどちらについても、単独で評価すべきではありません。
高い剛性は力の伝達性能を向上させる一方、適切なコンプライアンスとバックドライバビリティは、不整地との相互作用に役立ちます。
そのため、脚式ロボットでは、ギア減速機を使用したアクチュエータ構成と低減速比のアクチュエータ構成の両方が引き続き重要です。遊星歯車ベースのアクチュエータは、高いトルク密度、剛性、効率、機械的堅牢性を組み合わせることができるため、高負荷や動的な衝撃荷重を繰り返し受ける関節に適しています。
最適なソリューションは、股関節、膝関節、足首関節など、それぞれの関節に求められる具体的な要件によって異なります。
遊星歯車減速機とハーモニック減速機は、それぞれロボットの動作制御に異なるメリットを提供します。遊星歯車機構は、高トルク、高剛性、高効率、耐久性、動的荷重への高い耐性を重視する用途に適している一方、ハーモニック機構は、低バックラッシュ、高減速比、コンパクトなサイズ、精密な動作が求められる関節に特に適しています。
ただし、現代のロボットにおいて、減速機の選定はアクチュエータ設計の一要素にすぎません。ロボット関節の性能は、モーター、減速機、エンコーダ、ドライバ、ベアリング、機械構造、熱システムの相互作用によって決まります。そのため、エンジニアは単一の仕様だけで伝動機構を選定するのではなく、アクチュエータ全体の性能を評価する必要があります。
産業オートメーションやモバイルロボットから、四足歩行ロボットやヒューマノイドロボットまで、ロボットアプリケーションが進化し続ける中で、各関節にはトルク、速度、精度、剛性、重量、動的応答について異なる組み合わせが求められます。したがって、適切な伝動方式とは、ロボットシステム全体の要件に最も適合し、アクチュエータがアプリケーションで求められる性能を発揮できるようにするものです。


