Créer votre compte CubeMars


L’actionneur robotique CubeMars AK10-9 V2.0 KV60 intègre un moteur CC sans balais, un réducteur planétaire propriétaire et une carte driver dans une unité compacte et facile à installer. Doté d’un réducteur planétaire de rapport 9:1, il assure un équilibre optimal entre vitesse de réponse et performances de couple en sortie. Le module prend en charge deux modes de contrôle, servo et MIT, est équipé de connecteurs enfichables et de l’identification automatique des paramètres PID, et intègre des protections contre les surintensités, les surtensions/sous-tensions et la surchauffe, garantissant un fonctionnement sûr et fiable dans des environnements complexes.
 Dimensions du moteur
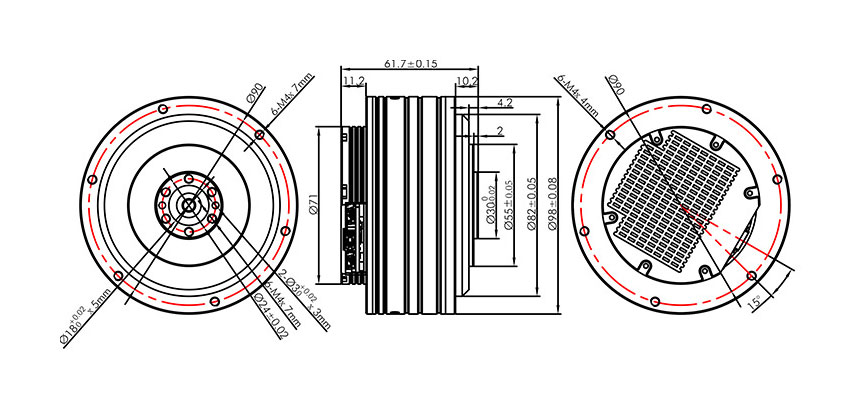
Ф98*61.7mm
 Poids du moteur
960g
 Couple maximal
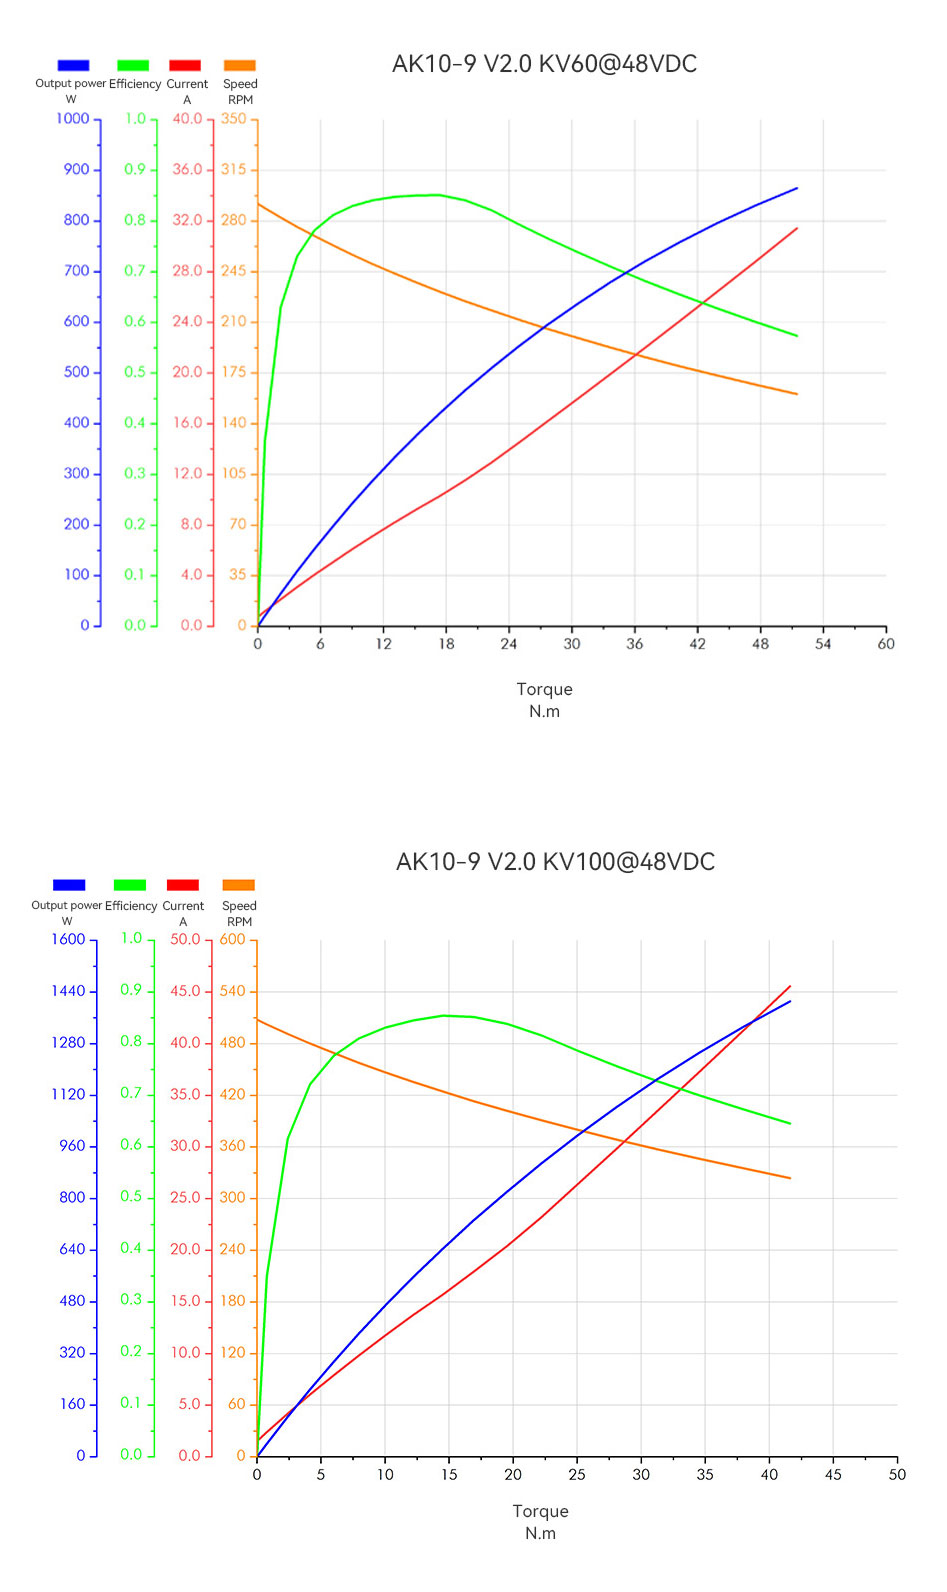
48Nm
 Vitesse à vide
320rpm
 Conception entièrement intégrée
moteur, réducteur, driver et encodeur combinés dans une seule unité, simplifiant considérablement le câblage et l’installation
 Excellente densité de couple
couple maximal de 48 Nm / poids de 0,96 kg ⇒ densité de couple maximale d’environ 50 Nm/kg
 Prise en charge de deux modes de contrôle
compatible avec les modes de contrôle servo et MIT, adaptée à une gamme d’applications plus large
 Capacité d’auto-réglage
le module dispose d’une identification adaptative des paramètres PID, réduisant le temps de réglage
 Protection complète
protections intégrées contre les surintensités, les surtensions/sous-tensions et la surchauffe, améliorant la fiabilité
 Conception de connexion enfichable
simplifie les connexions entre les modules et les contrôleurs externes, améliorant l’efficacité d’assemblage
 Large champ d’application
recommandé pour les robots à pattes, les systèmes d’exosquelettes, les AGV et les modules articulaires
| Domaine d’application | Robot à pattes,Exosquelette,AGV | Couple de crête Nm | 48 |
| Mode d’entraînement | FOC | Courant de crête ADC | 29.8 |
| Température de fonctionnement (℃) | -20℃~50℃ | Constante de vitesse rpm/V | 60 |
| Type de bobinage | star | Constante de couple Nm/A | 0.198 |
| Classe d’isolation | C | Constante de force contre-électromotrice V/krpm | 17.2 |
| Tension de tenue diélectrique | 1000V 5mA/2s | Résistance phase à phase (mΩ) | 195 |
| Résistance d’isolement | 1000V 10MΩ | Inductance phase à phase (μH) | 181 |
| Nombre de phases | 3 | Moment d’inertie du rotor (g·cm²) | 1002 |
| Nombre de paires de pôles | 21 | Constante moteur Nm/√W | 0.45 |
| Rapport de réduction | 9:1 | Constante de temps mécanique (ms) | 0.5 |
| Couple de rétro-entraînement Nm | 0.8 | Constante de temps électrique ms | 0.93 |
| Jeu angulaire arcmin | 0.33 | Poids g | 960 |
| Capteur de température | NTC MF51B 103F3950 | Maximum torque weight ratio (Nm/kg) | 50 |
| Niveau sonore dB (à 65 cm du moteur) | 65 | Connecteur CAN | A1257WR-S-4P |
| Charge dynamique de base Cr(N) | 2000 | Connecteur UART | A1257WR-S-3P |
| Charge statique de base Cor(N) | 2520 | Connecteur d'alimentation | XT30PW-M |
| Tension nominale V | 24/48 | Type d’encodeur de boucle interne | Magnetic encoder |
| Couple nominal Nm | 18 | Résolution de l’encodeur de boucle interne | 14bit |
| Vitesse nominale rpm | 109/228 | Type d’encodeur de boucle externe | Magnetic encoder |
| Courant nominal ADC | 10.6 | Résolution de l’encodeur de boucle externe | 15bit |
| Nombre d’encodeurs | 2 |


| Catégorie | Modèle | Tension nominale (V) | Puissance nominale (W) | Couple nominal (Nm) | Courant nominal (A) | Vitesse nominale (RPM) | Couple de crête (Nm) | Courant de crête (A) | Vitesse à vide (RPM) | Rapport de réduction | Poids (G) | Dimensions (diamètre × longueur) MM | Carte driver | Encodeur | Opération |
| Actionneur robotique série AK | AK10-9 V3.0 KV60 | 48 | 442 | 18 | 10.7 | 235 | 53 | 31.9 | 320 | 9:1 | 940 | Ф98*61.7 | Yes | Double |  |
| Actionneur robotique série AK | AK10-9 V2.0 KV60 | 24/48 | 430 | 18 | 10.6 | 109/228 | 48 | 29.8 | 160/320 | 9:1 | 960 | Ф98*61.7 | Yes | Double | |
| Actionneur robotique série AK | AK80-9 V3.0 KV100 | 48 | 368 | 9 | 12 | 390 | 22 | 28 | 570 | 9:1 | 490 | Ф98*38.5 | Yes | Simple | |
| Actionneur robotique série AK | AK80-8 KV60 | 48 | 230 | 10 | 6.9 | 243 | 25 | 21 | 360 | 8:1 | 570 | Ф98*43.9 | Yes | Double | |
| Actionneur robotique série AK | AK40-10 V3.0 KV170 | 24 | 50 | 1.3 | 2.7 | 370 | 4.1 | 7.3 | 435 | 10:1 | 190 | φ53*40.2 | Yes | Double | |
| Actionneur robotique série AK | AK80-6 KV100 | 48 | 340 | 6 | 9.7 | 603 | 12 | 20 | 800 | 6:1 | 485 | Ф98*38.5 | Yes | Simple | |
| Actionneur robotique série AK | AK45-36 V3.0 KV80 | 24 | 33.5 | 8 | 2 | 40 | 24 | 6.5 | 52 | 36:1 | 349 | φ55*56.5 | Yes | Double | |
| Actionneur robotique série AK | AK45-10 V3.0 KV75 | 24 | 39 | 2.5 | 1.9 | 120 | 7 | 5 | 180 | 10:1 | 262 | φ53*45.2 | Yes | Double | |
| Actionneur robotique série AK | AK80-64 KV80 | 24/48 | 220 | 48 | 7 | 23/48 | 120 | 19 | 37/75 | 64:1 | 850 | Ф98*61.9 | Yes | Simple | |
| Actionneur robotique série AK | AK70-10 KV100 | 24/48 | 230 | 8.3 | 7.2 | 148/310 | 24.8 | 23.2 | 240/480 | 10:1 | 621 | Ф89*50.25 | Yes | Simple | |
| Actionneur planétaire à arbre creux série AKH | AKH70-48 V1.0 KV41 | 48 | 217 | 74 | 6 | 28 | 222 | 21 | 35 | 48:1 | 1396 | φ90*81.5 | Yes | Double | |
| Actionneur robotique série AK | AK70-9 V3.0 KV60 | 48 | 231 | 8.5 | 6.25 | 260 | 29.2 | 23.8 | 320 | 9:1 | 540 | Ф89*49 | Yes | Double | |
| Actionneur robotique série AK | AK60-6 V3.0 KV80 | 24/48 | 74 | 3 | 3.8 | 233/490 | 9 | 10.3/11.2 | 320/640 | 6:1 | 380 | Ф79*43 | Yes | Simple | |
| Actionneur robotique série AK | AK60-39 V3.0 KV80 | 48 | 176 | 24 | 4.5 | 70 | 72 | 17 | 98 | 39:1 | 750 | Ф79*67 | Yes | Double | |
| Actionneur robotique série AK | AK60-6 V1.1 KV140 | 24 | 130 | 3 | 6.5 | 420 | 9 | 22.7 | 560 | 6:1 | 368 | Ф79*39.5 | Yes | Simple | |
| Actionneur robotique série AK | AK45-36 KV80 | 24 | 33 | 8 | 2 | 40 | 24 | 6.5 | 52 | 36:1 | 340 | φ55*54 | Yes | Simple | |
| Actionneur robotique série AK | AK45-10 KV75 | 24 | 39 | 2.5 | 2.1 | 150 | 7 | 5 | 180 | 10:1 | 260 | Ф53*43 | Yes | Simple | |
| Actionneur robotique série AK | AK40-10 KV170 | 24 | 59 | 1.3 | 2.7 | 370 | 4.1 | 7.3 | 435 | 10:1 | 185 | φ53*37 | Yes | Simple | |
| Moteur à entraînement quasi direct de la série AKE | AKE90-8 KV35 | 48 | 700 | 55 | 21 | 120 | 170 | 72 | 210 | 8:1 | 1400 | Ф107.5*43.5 | No | |
|
| Moteur à entraînement quasi direct de la série AKE | AKE80-8 KV30 | 48 | 188 | 12 | 4.8 | 150 | 30 | 12 | 195 | 8:1 | 570 | Ф87*32 | No | |
|
| Moteur à entraînement quasi direct de la série AKE | AKE60-8 KV80 | 24 | 95 | 5 | 4.8 | 180 | 12.5 | 12 | 240 | 8:1 | 260 | Ф69*25 | No | |
|
| Actionneur robotique série AKA | AKA10-9 KV60 | 48 | 205 | 18 | 10.6 | 109 | 53 | 32 | 320 | 9:1 | 1060 | ∅100*70 | Yes | Simple | |
| Actionneur robotique série AKA | AKA60-6 KV80 | 24/48 | 62 | 3 | 4 | 200/400 | 9 | 11.2 | 320/640 | 6∶1 | 460 | Ф80*51.2 | Yes | Simple | |
| Actionneur planétaire à arbre creux série AKH | AKH70-16 V1.0 KV41 | 48 | 245 | 26 | 6.5 | 90 | 78 | 19.5 | 105 | 16:1 | 879 | φ90*60.5 | Yes | Double | |


