Регистрировать

Редуктор выполняет гораздо более сложную функцию, чем простое преобразование высокоскоростного вращения двигателя в выходное вращение с более низкой скоростью и более высоким крутящим моментом. В робототехнических и автоматизированных системах выбор редуктора напрямую влияет на допустимый крутящий момент, скорость, точность позиционирования, крутильную жесткость, эффективность, массу, долговечность и общую стоимость системы.
К наиболее широко используемым технологиям передачи относятся планетарные редукторы и гармонические редукторы. Оба типа способны обеспечивать высокие передаточные отношения при относительно компактных размерах, однако достигают этого за счет принципиально разных механических принципов.
Планетарный редуктор использует жесткое зацепление шестерен и распределение нагрузки между несколькими элементами для передачи крутящего момента, тогда как гармонический редуктор использует контролируемую упругую деформацию и дифференциальное зацепление зубьев для получения высокого передаточного отношения при очень низком люфте.
Понимание этих различий имеет решающее значение при выборе редуктора для роботизированного шарнира, актуатора, AGV, системы промышленной автоматизации или другого приложения, требующего высокоточного движения. В этом руководстве рассматриваются обе технологии с инженерной точки зрения и объясняется, как их характеристики проявляются в реальных приложениях.
Планетарный редуктор представляет собой компактную систему передачи, состоящую из нескольких шестерен, работающих совместно для снижения скорости и увеличения крутящего момента.
Конструкция
Типичный планетарный редуктор состоит из четырех основных компонентов:
Солнечная шестерня — центральная шестерня, которая обычно получает привод от двигателя.
Планетарные шестерни — несколько шестерен, расположенных вокруг солнечной шестерни и находящихся с ней в зацеплении.
Кольцевая шестерня — внешняя шестерня с внутренними зубьями, находящаяся в зацеплении с планетарными шестернями.
Водило — удерживает планетарные шестерни и передает вращательное движение от выходного элемента или к нему.
Конкретная конфигурация входных, выходных и неподвижных компонентов может различаться в зависимости от конструкции редуктора.
Такая архитектура позволяет нескольким планетарным шестерням совместно воспринимать передаваемую нагрузку вместо использования только одной пары шестерен.
Принцип работы
Принцип работы можно упростить следующим образом:
Двигатель приводит в движение солнечную шестерню.
Солнечная шестерня вращает планетарные шестерни.
Планетарные шестерни входят в зацепление с внутренними зубьями кольцевой шестерни.
Водило вращается по мере обращения планетарных шестерен вокруг солнечной шестерни.
Водило может служить выходным элементом, обеспечивая более низкую скорость вращения и более высокий крутящий момент.
Одна планетарная ступень может обеспечивать умеренное передаточное отношение. Если требуется более высокое передаточное отношение, можно объединить несколько планетарных ступеней.
Благодаря этому планетарные редукторы легко адаптируются к различным сочетаниям скорости, крутящего момента и передаточного отношения.
Гармонический редуктор, также известный как волновой редуктор, использует принципиально другой механизм.
Вместо того чтобы полностью полагаться на жесткое вращение шестерен, он использует контролируемую упругую деформацию гибкого компонента для создания передаточного отношения.
Конструкция
Типичный гармонический редуктор содержит три основных компонента:
Волновой генератор
Гибкое колесо
Жесткое колесо
Волновой генератор обычно состоит из эллиптического кулачка и подшипникового узла.
Гибкое колесо представляет собой тонкостенный гибкий компонент с внешними зубьями.
Жесткое колесо представляет собой жесткое кольцо с внутренними зубьями.
Разница в количестве зубьев гибкого и жесткого колес имеет фундаментальное значение для формирования движения редуктора.
Принцип работы
Процесс передачи движения можно понять поэтапно:
Двигатель вращает волновой генератор.
Эллиптический волновой генератор деформирует гибкое колесо.
Деформированное гибкое колесо входит в зацепление с жестким колесом в нескольких точках.
Поскольку два колеса имеют немного разное количество зубьев, каждый оборот волнового генератора вызывает лишь небольшое относительное перемещение между ними.
В результате достигается большое передаточное отношение и низкая выходная скорость.
Этот механизм позволяет гармоническому редуктору обеспечивать высокое передаточное отношение в компактном корпусе, зачастую без необходимости использования нескольких ступеней зубчатой передачи.
Эти две технологии не следует сравнивать только по одной характеристике. Оптимальный выбор зависит от фактических требований системы.
Фактор конструкции | Планетарный редуктор | Гармонический редуктор |
Люфт | Может обеспечивать низкий люфт | Очень низкий люфт |
Стоимость | Как правило, ниже | Как правило, выше |
Непрерывный крутящий момент | Хорошо подходит для непрерывной работы с высокой нагрузкой при правильном подборе | Зависит от конкретной модели и условий эксплуатации |
Пиковые / ударные нагрузки | Прочная механическая конструкция с высокой устойчивостью к ударным нагрузкам | Устойчивость к ударам и перегрузкам следует тщательно оценивать |
Крутильная жесткость | Как правило, высокая | Сильно зависит от конструкции |
Эффективность | Как правило, выше | Сильно зависит от передаточного отношения, нагрузки, скорости и других факторов |
Передаточное отношение | Высокие передаточные отношения могут быть достигнуты с помощью нескольких ступеней | Очень высокие передаточные отношения могут быть достигнуты за одну ступень |
Размер | Компактный | Высокая степень интеграции при больших передаточных отношениях |
Долговечность | Хорошо подходит для повторяющейся тяжелой эксплуатации | Требует оценки с учетом нагрузки и условий эксплуатации |
Точность позиционирования | Зависит от люфта, разрешения энкодера, жесткости и системы управления | Очень низкий люфт может обеспечивать высокую точность позиционирования, однако общая точность по-прежнему зависит от всего актуатора |
Люфт и точность
Это, пожалуй, наиболее очевидное различие.
Планетарный: планетарный редуктор использует жесткие шестерни с контролируемым зазором между сопряженными зубьями. Высокоточные планетарные редукторы могут обеспечивать очень низкий люфт, однако некоторое механическое перемещение обычно присутствует.
Гармонический: предварительно нагруженное зацепление между гибким и жестким колесами позволяет достичь чрезвычайно низкого люфта.
Что лучше?
Гармонический редуктор, как правило, имеет преимущество, когда минимизация люфта является критически важным требованием. Однако инженерам не следует использовать показатель люфта вместо комплексного анализа общей точности системы.
Крутящий момент и плотность крутящего момента
Обе технологии способны обеспечивать высокий выходной крутящий момент, но достигают этого разными способами.
Планетарный:
Несколько планетарных шестерен совместно воспринимают нагрузку.
Отлично подходит для высокого непрерывного крутящего момента.
Высокая жесткость обеспечивает надежную работу при значительных механических нагрузках.
Многоступенчатые конфигурации позволяют добиться большего увеличения крутящего момента.
Гармонический:
Высокие передаточные отношения обеспечивают значительное увеличение крутящего момента.
Компактная конструкция обеспечивает высокую плотность крутящего момента.
Особенно привлекателен в случаях, когда масса и объем актуатора ограничены.
В робототехнике целесообразнее сравнивать плотность крутящего момента всего актуатора, а не только плотность крутящего момента редуктора.
Эффективность
Эффективность особенно важна для мобильных роботов и роботов с аккумуляторным питанием.
Планетарный:
Планетарная передача обычно отличается высокой эффективностью, особенно при использовании оптимизированной геометрии зубчатых колес, подшипников и смазки.
Гармонический:
Эффективность гармонического редуктора сильно зависит от следующих факторов:
Передаточное отношение
Входная скорость
Выходной крутящий момент
Деформация гибкого колеса
Смазка
Рабочая температура
Поэтому вместо утверждения, что одна архитектура всегда эффективнее другой, следует сравнивать кривые эффективности конкретных продуктов при эквивалентных условиях эксплуатации.
Для роботов с аккумуляторным питанием даже небольшая разница в эффективности может влиять на:
Время работы от аккумулятора
Температуру двигателя
Требования к охлаждению
Возможность непрерывной работы
Крутильная жесткость
Крутильная жесткость определяет, насколько сильно трансмиссия скручивается при приложении крутящего момента.
Планетарный:
Жесткое зацепление шестерен, как правило, обеспечивает высокую крутильную жесткость.
Это может быть полезно для:
Высокоскоростного сервоприводного управления
Применений в станках с ЧПУ
Позиционирования при больших нагрузках
Применений, требующих высокой устойчивости к деформации
Гармонический:
Гибкое колесо намеренно обладает высокой гибкостью, поэтому гармонические системы имеют иной профиль жесткости.
Возникающая в результате податливость может влиять на:
Отклик сервопривода
Стабильность положения
Управление усилием
Динамическое движение
Поэтому при проектировании высокопроизводительного роботизированного шарнира инженерам следует анализировать всю систему «двигатель — редуктор — нагрузка», а не оценивать редуктор только по его номинальному крутящему моменту.
Ударные нагрузки и долговечность
Планетарный:
Планетарные редукторы, как правило, хорошо подходят для применений, связанных с:
Большими нагрузками
Внезапным ускорением
Аварийными остановками
Повторяющимися изменениями нагрузки
Механическими ударами
Жесткая конструкция зубчатой передачи обеспечивает высокую механическую прочность.
Гармонический:
Гармонические редукторы могут надежно работать в сложных робототехнических приложениях, однако при сильных ударах или перегрузках необходимо уделять больше внимания гибкому колесу и нагрузке на зубья.
Поэтому профиль нагрузки является важным фактором при выборе редуктора.
Срок службы редуктора, работающего при умеренном непрерывном крутящем моменте и контролируемом ускорении, может существенно отличаться от срока службы редуктора, который регулярно подвергается пиковому крутящему моменту и ударным нагрузкам.
Размер и масса
Для компактных роботизированных шарниров размер и масса могут быть столь же важны, как и крутящий момент.
Гармонический:
Высокое передаточное отношение может быть достигнуто за одну ступень, что делает гармонические редукторы особенно привлекательными, когда:
Пространство ограничено
Масса ограничена
Требуется высокое передаточное отношение
Полый вал удобен для интеграции
Планетарный:
Планетарные редукторы также отличаются высокой компактностью, особенно при умеренных передаточных отношениях.
Однако очень высокие передаточные отношения могут потребовать нескольких ступеней, что увеличивает общие размеры и массу.
Стоимость и техническое обслуживание
Планетарный редуктор:
Планетарные редукторы обычно имеют следующие преимущества:
Зрелые производственные процессы
Широкая доступность компонентов
Возможность выбора из нескольких поставщиков
Конкурентоспособная цена
Простое смазывание и техническое обслуживание
Поэтому они могут быть привлекательным решением для автоматизированных систем, чувствительных к стоимости.
Гармонический редуктор:
Гармонические редукторы обычно требуют:
Высокой точности изготовления
Специализированных компонентов
Тщательной сборки
Использования подходящей смазки
Это может привести к более высокой первоначальной стоимости.
Однако первоначальная цена покупки не должна быть единственным критерием.
Инженерам и отделам закупок также следует оценивать:
Ожидаемый срок службы
Частоту технического обслуживания
Стоимость замены
Время простоя
Стоимость интеграции
Производительность системы
Совокупную стоимость владения
Для современных роботов выбор редуктора все чаще является лишь одной частью процесса проектирования. Производительность роботизированного шарнира в конечном итоге зависит от того, насколько эффективно совместно работают двигатель, редуктор, энкодер, драйвер, подшипники, корпус и система управления температурой.
Именно поэтому такие параметры на уровне актуатора, как непрерывный крутящий момент, пиковый крутящий момент, плотность крутящего момента, выходная скорость, люфт, жесткость, масса, эффективность, обратная приводимость и тепловые характеристики, могут быть более информативными, чем оценка редуктора отдельно от остальных компонентов.
Оптимальный подход к передаче движения также может различаться в зависимости от архитектуры робота и даже между отдельными шарнирами одного и того же робота. Например, тазобедренный шарнир гуманоидного робота может отдавать приоритет высокому крутящему моменту, жесткости и нагрузочной способности, тогда как для шарнира руки или запястья более важными могут быть точность, компактность и малая масса. В высокодинамичных роботах не менее важными могут стать обратная приводимость, реакция на ударные нагрузки и тепловые характеристики.
Поэтому не существует единой архитектуры передачи, которая была бы оптимальной для каждого роботизированного шарнира. Гармоническая передача может быть привлекательным решением, когда критически важны очень низкий люфт и высокие передаточные отношения, тогда как планетарная передача обеспечивает эффективный баланс плотности крутящего момента, жесткости, эффективности, долговечности и компактности интеграции.
Для многих робототехнических приложений более полезно спрашивать не просто о том, какой редуктор лучше, а о том, какая конфигурация передачи и актуатора лучше всего соответствует требованиям конкретного шарнира.
Следующие примеры показывают, как актуаторы на основе планетарных редукторов CubeMars используются в различных робототехнических системах и почему характеристики актуатора должны соответствовать требованиям каждого конкретного приложения.
Гуманоидный робот
Гуманоидные роботы могут содержать десятки приводных шарниров, и каждый шарнир может предъявлять разные требования к крутящему моменту, скорости, точности, жесткости, массе и динамике.
Например:
Тазобедренные шарниры могут отдавать приоритет высокому крутящему моменту, жесткости и нагрузочной способности.
Коленные шарниры могут испытывать значительные динамические и ударные нагрузки, одновременно требуя высокой плотности крутящего момента.
Голеностопные шарниры могут в большей степени ориентироваться на компактность, динамический отклик и взаимодействие с поверхностью.
Шарниры рук могут отдавать приоритет точности, малой массе, компактной интеграции и плавности движения.
Это означает, что гуманоидному роботу не обязательно использовать одинаковую архитектуру передачи в каждом шарнире.
Различные сочетания типа двигателя, передаточного отношения, архитектуры передачи, энкодера и стратегии управления могут выбираться в соответствии с требованиями каждого шарнира.
В гуманоидном проекте WATonomous различные актуаторы CubeMars используются в руках и ногах. Актуаторы серий AK и AKH с более высоким крутящим моментом применяются в основных шарнирах, тогда как компактный GL40 II используется в запястье и захвате.
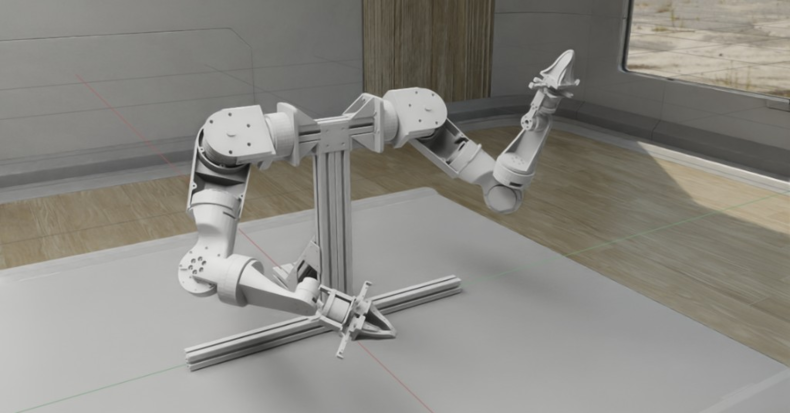
Этот проект демонстрирует важный принцип проектирования актуаторов для гуманоидных роботов: разные шарниры могут требовать различных архитектур актуаторов и эксплуатационных характеристик, поэтому индивидуальный подход к каждому шарниру имеет принципиальное значение.
Поэтому для современных гуманоидных и шагающих роботов все чаще возникает вопрос не просто о том, какой редуктор использовать, а о том, какая архитектура актуатора обеспечивает оптимальный баланс крутящего момента, массы, жесткости, обратной приводимости, динамического отклика и управляемости для каждого шарнира.
Экзоскелет
Экзоскелет представляет собой другую задачу, поскольку актуатор должен работать в тесной связи с естественными движениями пользователя. Мотор для экзоскелета должен обеспечивать достаточную помощь, оставаясь при этом легким, отзывчивым и механически податливым по отношению к движениям пользователя.
Практическим примером является OpenExo — модульный экзоскелет с приводом от роботизированных актуаторов CubeMars AK, демонстрирующий возможность интеграции компактных роботизированных актуаторов в носимые роботизированные системы.
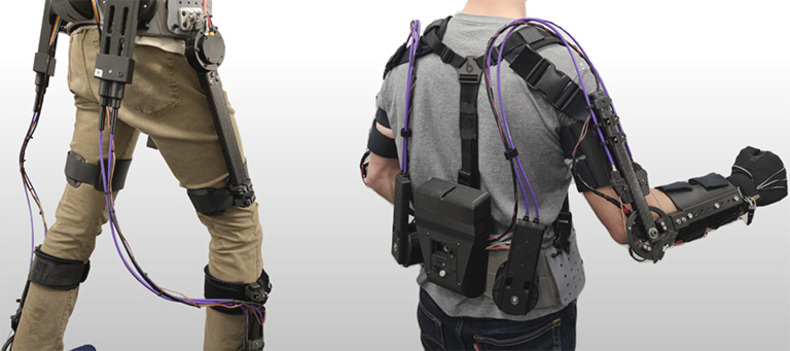
Типичные требования включают:
Высокое соотношение крутящего момента к массе
Компактные размеры актуатора
Плавное движение
Обратную приводимость
Быстрый отклик
Низкое механическое сопротивление
Надежную работу
В отличие от AGV или промышленной машины, экзоскелет нельзя просто оптимизировать для достижения максимального выходного крутящего момента. Избыточная масса актуатора или механическое сопротивление могут напрямую влиять на движения пользователя и комфорт при использовании.
Для многих шарниров экзоскелета актуаторы на основе планетарной передачи могут обеспечивать практический баланс между крутящим моментом, компактностью, массой и управляемостью. При этом подходящая конфигурация по-прежнему зависит от требуемого вспомогательного крутящего момента, диапазона движения, стратегии управления и требований к взаимодействию человека и машины.
Четвероногий робот
Четвероногие роботы работают в условиях высокой динамической нагрузки. Их суставы ног должны многократно ускорять и замедлять робота, одновременно реагируя на изменение контакта с поверхностью и внешние возмущения.
Ключевые требования могут включать:
Высокий пиковый крутящий момент
Высокую плотность крутящего момента
Высокое соотношение мощности к массе
Быстрый динамический отклик
Устойчивость к ударным нагрузкам
Обратную приводимость
Высокую жесткость
Тепловые характеристики
Эти требования можно увидеть в реальных приложениях четвероногих роботов. Например, четвероногий робот Kemba использует актуаторы CubeMars для обеспечения высокого крутящего момента, быстрого отклика и точности, необходимых для динамических движений и прыжков.
В другом приложении сельскохозяйственный четвероногий робот использует актуаторы CubeMars для работы в сложных условиях открытого грунта, демонстрируя важность высокого крутящего момента, компактной интеграции и надежного управления несколькими шарнирами в сельскохозяйственной робототехнике.
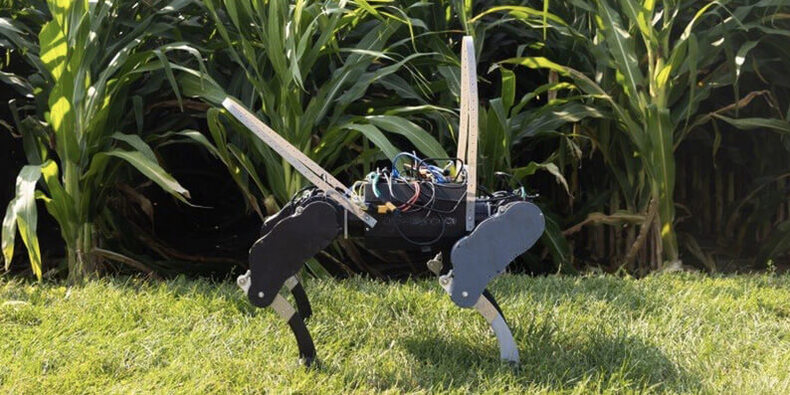
Эти примеры показывают, почему актуаторы для четвероногих роботов должны обеспечивать баланс между крутящим моментом, скоростью, массой, точностью и механическими характеристиками в соответствии с конкретным применением робота.
Для четвероногих роботов ни высокую жесткость, ни обратную приводимость не следует оценивать изолированно.
Высокая жесткость может улучшать передачу усилия, тогда как соответствующая податливость и обратная приводимость могут способствовать взаимодействию с неровной поверхностью.
Именно поэтому как редукторные, так и малооборотные архитектуры актуаторов остаются актуальными в шагающей робототехнике. Актуатор на основе планетарной передачи может обеспечивать эффективное сочетание высокой плотности крутящего момента, жесткости, эффективности и механической прочности, что делает его хорошо подходящим для шарниров, которые регулярно испытывают высокие нагрузки и динамические удары.
Оптимальное решение зависит от конкретных требований тазобедренных, коленных, голеностопных и других шарниров.
Планетарные и гармонические редукторы имеют свои преимущества для роботизированного движения. Планетарная передача хорошо подходит для приложений, в которых приоритетом являются высокий крутящий момент, жесткость, эффективность, долговечность и устойчивость к динамическим нагрузкам, тогда как гармоническая передача особенно привлекательна для шарниров, требующих низкого люфта, высоких передаточных отношений, компактных размеров и точного движения.
Однако для современных роботов выбор редуктора является лишь одной частью проектирования актуатора. Производительность роботизированного шарнира зависит от взаимодействия двигателя, редуктора, энкодера, драйвера, подшипников, механической конструкции и системы управления температурой. Поэтому инженерам необходимо оценивать актуатор в целом, а не выбирать передачу на основе одной характеристики.
По мере развития робототехнических приложений — от промышленной автоматизации и мобильных роботов до четвероногих и гуманоидных роботов — разные шарниры требуют различных сочетаний крутящего момента, скорости, точности, жесткости, массы и динамического отклика. Поэтому правильной является та передача, которая наилучшим образом соответствует требованиям всей роботизированной системы и позволяет актуатору обеспечивать производительность, необходимую для конкретного приложения.


