创建您的CubeMars账号

减速器的作用远不止是将电机的高速旋转转换为低速、高扭矩输出。在机器人和自动化系统中,减速器的选择会直接影响扭矩容量、转速、定位精度、扭转刚度、效率、重量、耐久性以及整个系统的成本。
行星齿轮减速器和谐波减速器是目前应用最广泛的两种传动技术。两者都能够在相对紧凑的结构中实现较高的减速比,但其实现原理存在根本差异。
行星减速器通过刚性齿轮啮合和分布式负载传递扭矩,而谐波减速器则依靠受控的弹性变形和差动齿啮合,在实现高减速比的同时获得极低的背隙。
在为机器人关节、执行器、AGV、工业自动化系统或其他精密运动应用选择减速器时,了解这些差异至关重要。本指南将从工程角度对比这两种技术,并说明它们的特性如何对应到实际应用中。
行星齿轮减速器是一种紧凑型传动系统,由多个相互协作的齿轮组成,用于降低转速并提高输出扭矩。
结构
典型的行星齿轮箱由四个主要部件组成:
太阳轮(Sun Gear)——位于中心的齿轮,通常接收来自电机的输入。
行星轮(Planet Gears)——围绕太阳轮布置并与其啮合的多个齿轮。
齿圈(Ring Gear)——带有内齿的外部齿轮,与行星轮啮合。
行星架(Planet Carrier)——支撑行星轮,并将旋转运动传递至输出端或从输出端传递出来。
根据不同的齿轮箱配置,具体的输入、输出以及固定部件可能有所不同。
这种结构使多个行星轮能够共同分担传递的负载,而不是依赖单一齿轮副进行传动。
工作原理
其工作原理可以简化为以下步骤:
电机驱动太阳轮。
太阳轮带动行星轮旋转。
行星轮与齿圈的内齿啮合。
随着行星轮围绕太阳轮公转,行星架随之旋转。
行星架可以作为输出端,从而实现更低的转速和更高的扭矩。
单级行星齿轮机构可以提供中等减速比。当需要更高的减速比时,可以组合多个行星齿轮级。
这使得行星齿轮箱能够灵活适应不同的转速、扭矩和减速比组合。
谐波齿轮减速器(Harmonic Gear Reducer),也称为应变波减速器(Strain Wave Reducer),采用了完全不同的工作机制。
它并非完全依靠刚性齿轮的旋转,而是利用柔性部件受控的弹性变形来实现减速。
结构
典型的谐波减速器包含三个主要部件:
波发生器(Wave Generator)
柔轮(Flexspline)
刚轮(Circular Spline)
波发生器通常由椭圆凸轮和轴承组件组成。
柔轮是一种薄壁柔性部件,其外侧带有齿。
刚轮则是一个带有内齿的刚性环。
柔轮和刚轮之间的齿数差异,是减速器产生运动的关键。
工作原理
其传动过程可以分解为以下步骤:
电机驱动波发生器旋转。
椭圆形波发生器使柔轮发生变形。
发生变形的柔轮在多个位置与刚轮啮合。
由于柔轮和刚轮的齿数略有不同,波发生器每旋转一周,两者之间只产生很小的相对运动。
由此产生较大的减速比和较低的输出转速。
这种机构使谐波减速器能够在紧凑的结构中实现较高的减速比,而且通常无需使用多个齿轮级。
不应仅通过单一规格来比较这两种技术。哪一种更好,取决于系统的实际需求。
设计因素 | 行星齿轮箱 | 谐波减速器 |
背隙 | 可实现较低背隙 | 极低背隙 |
成本 | 通常较低 | 通常较高 |
连续扭矩 | 在正确选型的情况下,非常适合连续高负载运行 | 取决于具体型号和运行条件 |
峰值/冲击负载 | 机械结构坚固,具有较强的抗冲击负载能力 | 需要根据具体情况仔细评估抗冲击和过载能力 |
扭转刚度 | 通常较高 | 高度取决于具体设计 |
效率 | 通常较高 | 高度取决于减速比、负载、转速及其他因素 |
减速比 | 通过多级结构可以实现较高减速比 | 单级即可实现非常高的减速比 |
尺寸 | 紧凑 | 在高减速比下具有高度集成的结构 |
耐久性 | 非常适合反复进行重载运行 | 需要根据负载和运行条件进行评估 |
定位精度 | 取决于背隙、编码器分辨率、刚度和控制系统 | 极低背隙有助于实现高定位精度,但整体精度仍取决于完整的执行器系统 |
背隙与精度
这可能是两者之间最明显的区别。
行星减速器:行星齿轮箱采用刚性齿轮,并在啮合齿之间保留受控间隙。高精度行星齿轮箱可以实现非常低的背隙,但通常仍会存在一定程度的机械间隙。
谐波减速器:柔轮与刚轮之间的预加载啮合能够实现极低的背隙。
哪一种更胜一筹?
当最大限度降低背隙是关键要求时,谐波减速器通常更具优势。但工程师不应将背隙指标作为整体精度分析的替代标准。
扭矩与扭矩密度
两种技术都能够提供较高的输出扭矩,但实现方式有所不同。
行星减速器:
多个行星轮共同分担负载。
非常适合高连续扭矩应用。
高刚度能够承受较大的机械负载。
多级配置可以实现更高的扭矩倍增。
谐波减速器:
高减速比能够实现显著的扭矩倍增。
紧凑的结构能够提供较高的扭矩密度。
当执行器的重量和体积受到限制时,尤其具有吸引力。
对于机器人应用,与其单独比较减速器的扭矩密度,不如比较完整执行器的扭矩密度。
效率
对于移动机器人和电池供电的机器人而言,效率尤为重要。
行星减速器:
行星传动通常具有较高的效率,尤其是在采用优化的齿轮几何结构、轴承和润滑方案时。
谐波减速器:
谐波减速器的效率高度取决于以下因素:
减速比
输入转速
输出扭矩
柔轮变形
润滑
工作温度
因此,与其简单地认为某一种结构始终具有更高的效率,不如比较具体产品在相同运行条件下的效率曲线。
对于电池供电的机器人而言,即使是较小的效率差异,也可能影响:
电池续航时间
电机温度
散热需求
连续运行能力
扭转刚度
扭转刚度决定了传动系统在施加扭矩时会发生多大程度的扭转。
行星减速器:
刚性齿轮啮合通常能够提供较高的扭转刚度。
这对于以下应用可能具有优势:
高速伺服控制
CNC 应用
重载定位
要求具有较强抗变形能力的应用
谐波减速器:
柔轮具有特意设计的柔性,因此谐波系统具有不同的刚度特性。
由此产生的柔顺性会影响:
伺服响应
位置稳定性
力控制
动态运动
因此,在设计高性能机器人关节时,工程师应评估完整的“电机-减速器-负载”系统,而不能仅根据减速器的额定扭矩进行判断。
冲击负载与耐久性
行星减速器:
行星齿轮箱通常非常适合涉及以下工况的应用:
重载
突然加速
紧急停止
反复负载变化
机械冲击
刚性齿轮结构提供了较强的机械坚固性。
谐波减速器:
谐波减速器能够在严苛的机器人应用中可靠运行,但在严重冲击或过载条件下,需要更加关注柔轮和齿部的负载情况。
因此,负载曲线是选择减速器时需要重点考虑的因素。
在中等连续扭矩和受控加速条件下运行的齿轮箱,其使用寿命可能与反复承受峰值扭矩和冲击负载的齿轮箱存在显著差异。
尺寸与重量
对于紧凑型机器人关节而言,尺寸和重量的重要性并不亚于扭矩。
谐波减速器:
单级即可实现较高的减速比,因此当以下条件存在时,谐波减速器尤其具有吸引力:
安装空间有限
对重量有严格限制
需要较高的减速比
需要采用中空轴集成设计
行星减速器:
行星减速器同样具有高度紧凑的特点,尤其适用于中等减速比的应用。
但是,当需要非常高的减速比时,可能需要采用多级结构,从而增加整体尺寸和重量。
成本与维护
行星减速器:
行星减速器通常具有以下优势:
成熟的制造工艺
广泛的零部件供应
多种供应商选择
具有竞争力的价格
润滑和维护相对简单
因此,对于注重成本的自动化系统而言,行星减速器通常具有较高的吸引力。
谐波减速器:
谐波减速器通常需要:
高精度制造
专用零部件
精细的装配工艺
合适的润滑方案
这可能导致其初始采购成本更高。
但是,初始采购价格不应该是唯一的考量因素。
工程师和采购团队还应评估:
预期使用寿命
维护频率
更换成本
停机时间
集成成本
系统性能
总拥有成本
对于现代机器人而言,减速器的选择越来越只是整体设计过程中的一个环节。机器人关节的最终性能取决于电机、减速器、编码器、驱动器、轴承、壳体以及热管理系统之间的协同工作。
因此,与单独评估减速器相比,连续扭矩、峰值扭矩、扭矩密度、输出转速、背隙、刚度、重量、效率、可回驱性以及热性能等执行器级参数可能更具参考价值。
最优的传动方案也可能因机器人架构的不同而有所变化,甚至同一台机器人上的不同关节也可能采用不同方案。例如,人形机器人的髋关节可能更加注重扭矩、刚度和承载能力,而手臂或腕部关节则可能更加重视精度、紧凑性和重量。对于高动态机器人而言,可回驱性、冲击响应和热性能也可能同样重要。
因此,并不存在一种适用于所有机器人关节的理想传动结构。当极低背隙和高减速比至关重要时,谐波传动可能更具吸引力;而行星传动则能够在扭矩密度、刚度、效率、耐久性和紧凑集成之间实现良好的平衡。
对于许多机器人应用而言,更有意义的问题并不是简单地判断哪种减速器更好,而是哪种传动方式和执行器配置最符合特定关节的实际需求。
以下案例展示了 CubeMars 基于行星减速器的执行器如何应用于不同的机器人系统,以及为什么执行器性能必须与每种应用的具体需求相匹配。
人形机器人
人形机器人可能包含数十个驱动关节,而每个关节对于扭矩、速度、精度、刚度、重量以及动态性能的要求都可能不同。
例如:
髋关节可能更加注重高扭矩、高刚度和承载能力。
膝关节可能承受较大的动态和冲击负载,同时需要较高的扭矩密度。
踝关节可能更加重视紧凑性、动态响应以及与地面的交互能力。
手臂关节可能更加注重精度、低重量、紧凑集成以及平稳运动。
这意味着人形机器人并不一定需要在每个关节使用相同的传动结构。
可以根据每个关节的具体需求,选择不同的电机类型、减速比、传动结构、编码器和控制策略组合。
在 WATonomous 人形机器人项目中,不同的 CubeMars 执行器被应用于手臂和腿部。高扭矩 AK 系列和 AKH 系列执行器用于主要关节,而紧凑型 GL40 II 则用于腕部和夹爪。
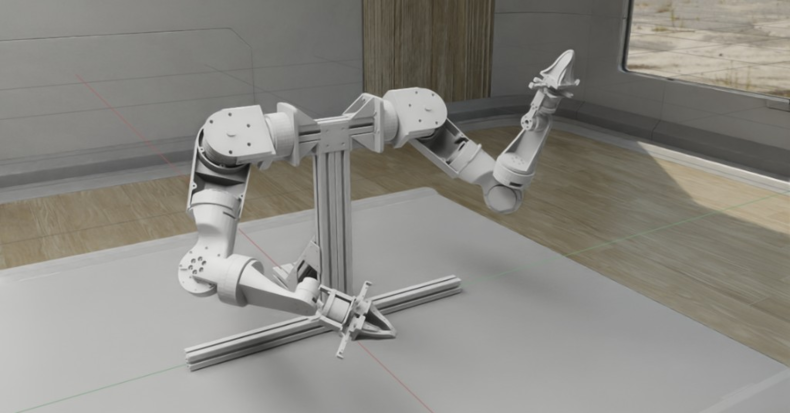
该项目凸显了人形机器人执行器设计中的一个重要原则:不同关节可能需要不同的执行器结构和性能特性,因此必须针对每个关节进行独立设计。
对于现代人形机器人和足式机器人而言,问题因此越来越不是简单地选择哪一种减速器,而是要确定哪种执行器结构能够在扭矩、重量、刚度、可回驱性、动态响应和可控性之间,为每个关节提供合适的平衡。
外骨骼
外骨骼面临着不同的挑战,因为执行器必须与用户的自然运动紧密配合。外骨骼电机需要提供足够的辅助力,同时保持轻量化、快速响应,并在机械层面与用户的运动保持良好的适应性。
一个实际案例是 OpenExo,这是一款由 CubeMars AK 机器人执行器驱动的模块化外骨骼,展示了紧凑型机器人执行器如何集成到可穿戴机器人系统中。
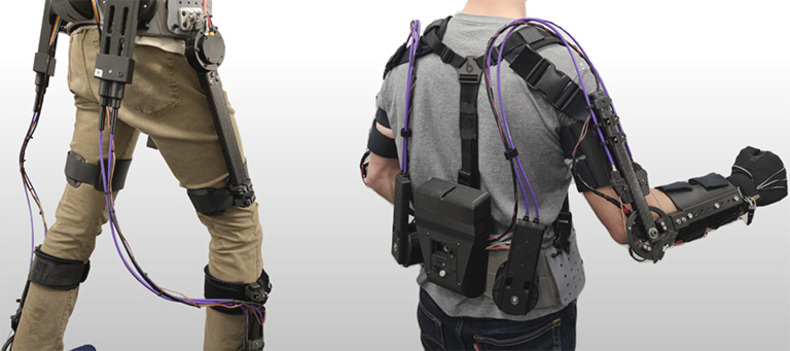
典型要求包括:
高扭矩重量比
紧凑的执行器尺寸
平稳运动
可回驱性
快速响应
低机械阻力
可靠运行
与 AGV 或工业机器不同,外骨骼不能仅仅追求最大的输出扭矩。过大的执行器重量或机械阻力会直接影响用户的运动和舒适度。
对于许多外骨骼关节而言,基于行星减速器的执行器能够在扭矩、紧凑性、重量和可控性之间实现实用的平衡。但具体配置仍取决于所需的辅助扭矩、运动范围、控制策略以及人机交互需求。
四足机器人
四足机器人通常处于高度动态的运行环境中。其腿部关节需要反复加速和减速机器人,同时应对不断变化的地面接触状态和外部扰动。
关键要求可能包括:
高峰值扭矩
高扭矩密度
高功率重量比
快速动态响应
抗冲击负载能力
可回驱性
高刚度
热性能
这些要求可以在实际的四足机器人应用中得到体现。例如,四足机器人 Kemba采用 CubeMars 执行器,以实现动态运动和跳跃所需的高扭矩、快速响应和高精度。
在另一项应用中,农业四足机器人采用 CubeMars 执行器,以应对严苛的户外环境,体现了农业机器人对高扭矩、紧凑集成以及可靠多关节控制的重要需求。
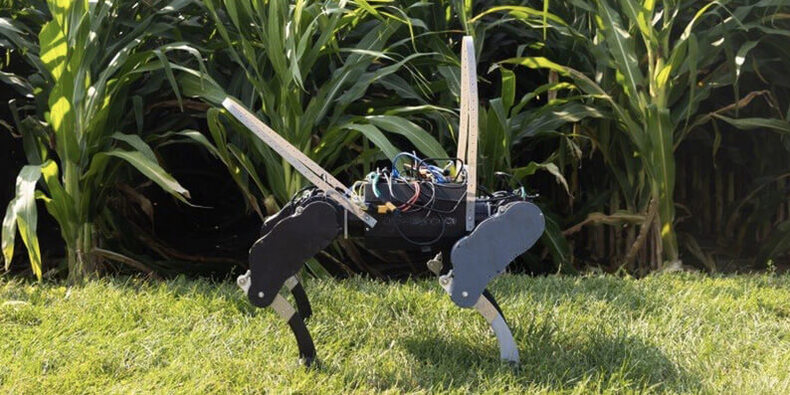
这些案例说明,四足机器人执行器必须根据机器人的具体应用需求,在扭矩、转速、重量、精度和机械特性之间实现平衡。
对于四足机器人而言,无论是高刚度还是可回驱性,都不应被单独评估。
高刚度可以改善力的传递,而适当的柔顺性和可回驱性则有助于机器人适应不平整地形时的人机或环境交互。
这也是为什么齿轮减速型和低减速比执行器结构在足式机器人领域仍然具有应用价值。基于行星减速器的执行器能够在高扭矩密度、刚度、效率和机械坚固性之间实现良好的组合,因此非常适合那些需要反复承受高负载和动态冲击的关节。
最优解决方案取决于髋关节、膝关节、踝关节以及其他关节的具体需求。
行星减速器和谐波减速器都为机器人运动控制提供了独特的优势。行星传动适用于优先考虑高扭矩、高刚度、高效率、耐久性以及抗动态负载能力的应用;而谐波传动则特别适合需要低背隙、高减速比、紧凑尺寸和高精度运动的关节。
然而,对于现代机器人而言,减速器的选择只是执行器设计的一部分。机器人关节的性能取决于电机、减速器、编码器、驱动器、轴承、机械结构以及热管理系统之间的协同作用。因此,工程师需要评估完整的执行器,而不是仅根据某一项规格选择传动方案。
随着机器人应用从工业自动化和移动机器人不断拓展到四足机器人和人形机器人,不同关节对扭矩、转速、精度、刚度、重量以及动态响应的需求也各不相同。因此,正确的传动方案应该是最符合完整机器人系统需求的方案,并能够使执行器满足具体应用所要求的性能。


