创建您的CubeMars账号

随着机器人技术不断发展,机器人正在从传统工业制造、仓储物流等结构化环境,逐渐进入更加复杂和开放的应用场景。
过去,机器人主要应用于环境稳定、任务固定的工业生产线上,而如今,机器人正在承担更多复杂任务,例如:
空天探索与地外探测
野外环境巡检
高危区域作业
受限空间检测
长周期无人运行
与环境稳定、任务固定的传统工业场景不同,这些复杂环境往往伴随着极端温度、不规则地形、高冲击负载、有限安装空间以及长时间连续运行等挑战,因此也对机器人的驱动系统提出了更高要求。作为机器人运动系统的核心部件,电机和执行器的扭矩密度、动态响应、可靠性、效率和控制能力,都会直接影响机器人的运动性能与任务执行能力。
不同应用环境对机器人驱动系统的要求并不相同。例如,四足机器人需要应对复杂地形和瞬时冲击,空间机器人更加关注精密运动与长期可靠性,而长期巡检机器人则需要兼顾效率、寿命和稳定运行。
基于这些差异,本文将复杂环境机器人应用归纳为五类典型场景,并结合实际应用案例,分析不同环境下的机器人特点、驱动需求以及电机与执行器的选型重点。
复杂环境涵盖的应用范围较广,从空天与地外探索,到地面野外作业、高危作业以及长期无人值守,不同场景的环境条件和任务目标存在明显差异。以下五类场景可以代表当前机器人在复杂环境中的典型应用方向。
复杂环境类型 | 典型应用 |
| 空天、地外与极端环境 | 月球探测、空间机械臂、极端环境巡检 |
| 恶劣户外与非结构化环境 | 四足机器人、野外巡检机器人、无人运输平台 |
| 高危与特种作业环境 | 搜索救援、危险区域巡检、特殊作业机器人 |
| 受限空间与高集成环境 | 管道机器人、微型巡检机器人、小型机械臂 |
| 长期无人值守环境 | 基础设施巡检、无人矿区、远程监测系统 |
在这些复杂环境中,机器人不仅需要完成运动任务,还需要面对:
极端温度变化
不规则地形
高冲击负载
长时间连续运行
空间尺寸限制
高精度运动控制需求
下面将分别从这五类应用场景出发,结合具体案例,进一步分析机器人所面对的环境条件、任务需求,以及相应的驱动系统要求。
环境特点
空天、地外以及极端环境是机器人应用中技术挑战较高的场景之一。
相比普通地面环境,这些场景通常具有特殊物理条件,例如:
真空环境
微重力或低重力环境
极端温度变化
复杂地表条件
长周期无人维护
典型应用环境包括:
月面探测区域
火星表面
空间站
航天器外部
极地环境
高温工业区域
在这些环境中,机器人一旦部署,通常难以进行人工维护,因此驱动系统需要具备长期稳定工作的能力。
典型机器人应用
地外探测机器人
地外探测机器人主要用于完成:
地表移动
地形分析
环境检测
样品采集
由于地外环境存在复杂地形和未知障碍,机器人需要具备良好的运动适应能力。
空间机械臂
空间机械臂广泛应用于:
航天设备维护
部件安装
物体搬运
精密操作
机械臂关节需要同时满足高精度定位和长期可靠运行需求。
极端环境巡检机器人
在高温、低温或危险工业环境中,机器人可以替代人员完成:
设备检测
状态监测
数据采集
降低人员进入危险区域的风险。
对电机与执行器的关键要求
高扭矩密度
由于机器人受到重量和能源限制,需要在有限质量下获得更高输出能力。高扭矩密度能够帮助机器人:
降低整体重量
提升负载能力
优化能源利用
低惯量设计
低惯量执行器能够提高机器人关节响应速度。对于:
机械臂
精密操作机构
高动态机器人
低惯量设计能够提升控制性能。
高可靠性
极端环境机器人通常维护困难,因此驱动系统需要具备:
长寿命
稳定运行
良好的机械可靠性
精确控制能力
空间操作和精密任务通常需要:
高位置精度
稳定力矩输出
良好的运动控制能力
热管理能力
极端温度会影响:
电机绕组
轴承
电子元件
因此需要综合考虑温升控制和散热设计。
应用案例
案例链接:面向火星熔岩管探索的跳跃机器人
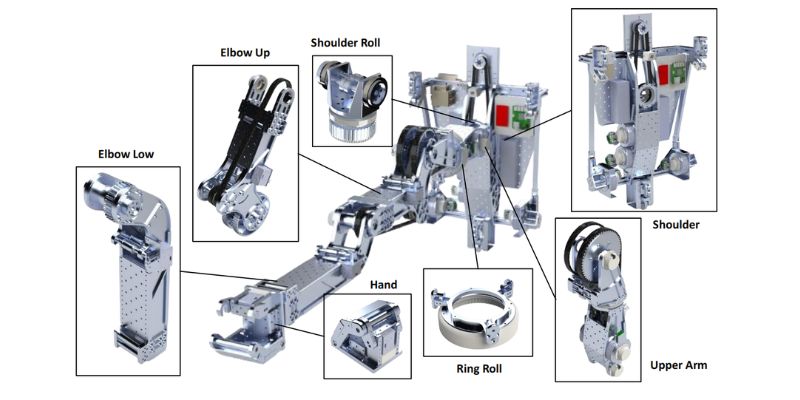
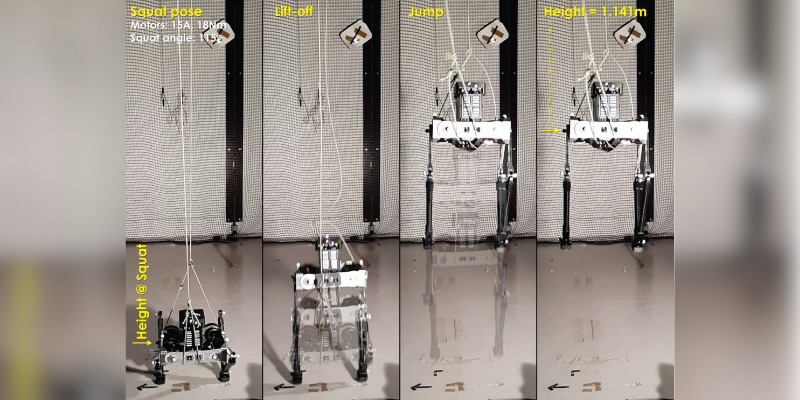
随着人类对火星探索的深入,熔岩管作为潜在资源和居住地的科学价值受到广泛关注。然而,这些复杂且规模宏大的地下空间,对传统探测技术提出了严峻挑战。这款专为火星熔岩管探索设计的跳跃机器人,其核心设计目标是以跳跃为主要运动方式,同时兼具步行能力,以应对复杂地形和极端环境。
该机器人采用了5杆并联机构作为腿部结构,以优化火星低重力环境中的垂直跳跃能力。设计强调高效能的动力系统与结构轻量化,同时集成了弹簧辅助跳跃与能量回收系统,以实现连续跳跃能力。
在动力系统方面,该机器人选用了 CubeMars AK70-10 KV100 机器人执行器,为腿部并联机构提供驱动力。该型号的峰值扭矩为24.8 Nm,采用10:1行星齿轮减速结构,能够为机器人跳跃和步行过程中的关节运动提供动力支持。执行器内置编码器,并支持1 MHz CAN-bus通信,便于实现运动控制与系统集成。
通过将AK70-10 KV100执行器与轻量化并联腿部机构、弹簧辅助跳跃和能量回收设计相结合,该机器人兼顾了跳跃运动所需的动力输出与整体结构设计需求。这一案例也体现了在地外探测机器人中,电机选型需要综合考虑峰值扭矩、传动结构、重量、控制接口以及能源限制。
更多案例展示:案例展示 | CubeMars 助力宾汉姆顿大学火星车团队征战 URC
环境特点
户外环境相比工业环境更加复杂,最大的特点是不确定性较高。
机器人可能面对:
山地
沙漠
戈壁
森林
雪地
泥地
碎石地面
这些环境通常不存在固定路径,机器人需要根据实时环境调整运动状态。
典型机器人应用
四足机器人
四足机器人通过多个关节协同运动,实现:
行走
奔跑
越障
爬坡
其腿部执行器需要持续调整输出,以保持身体稳定。
户外巡检机器人
主要用于:
电力设施巡检
管线检测
野外环境监测
基础设施检查
无人运输机器人
应用于:
野外物流
特殊区域物资运输
无人化作业平台
对电机与执行器的关键要求
高峰值扭矩
机器人在以下情况下需要较大的瞬时输出:
越障
爬坡
姿态恢复
快速启动
快速动态响应
特别是腿式机器人,需要执行器快速响应:
运动控制指令
地面变化
姿态调整
抗冲击能力
复杂地形可能产生:
碰撞
跌落
瞬间负载变化
因此驱动系统需要具备较好的机械强度。
高效率
户外机器人通常采用电池供电,提高驱动效率能够:
延长续航
降低能源消耗
应用案例
案例链接:案例展示 | CubeMars 电机助力明尼苏达大学农业四足机器狗研发
在精准农业快速发展的今天,如何获取全面、高精度的农作物生长数据成为了核心课题。明尼苏达大学(University of Minnesota)农业机器人实验室的一项突破性成果——专为复杂农田环境打造的农业四足机器狗。
该机器狗搭载了CubeMars AK70-10关节电机作为核心动力源。它成功突破了传统无人机和轮式农机的物理限制,能够深入密集的玉米地,在冠层下方进行病虫害与养分的精准数据采集,为现代智慧农业补齐了“立体化巡检”的关键拼图。
更多案例展示:Kemba:融合动力与精密控制的四足机器人
环境特点
部分工作环境存在较高风险,不适合人员直接进入。
典型环境包括:
灾害现场
消防区域
核设施
化工区域
高风险工业环境
机器人可以替代人员完成检测、救援和操作任务,提高作业安全性。
典型机器人应用
搜索救援机器人
主要任务包括:
灾害区域搜索
环境检测
物资运输
危险区域巡检机器人
应用于:
工业设备检测
状态监控
自动巡查
特种操作机器人
包括:
远程操作平台
特殊环境作业机器人
对电机与执行器的关键要求
高可靠性
机器人需要在复杂环境中持续完成任务。
抗冲击能力
面对碰撞或异常负载变化时,需要保持运动能力。
精确运动控制
对于机械臂和操作机构,需要实现准确动作执行。
长时间运行能力
部分任务持续时间较长,需要关注:
温升
效率
使用寿命
应用案例
案例链接:Gorilla Mk1机器人:CubeMars电机加持,助力高空作业新突破
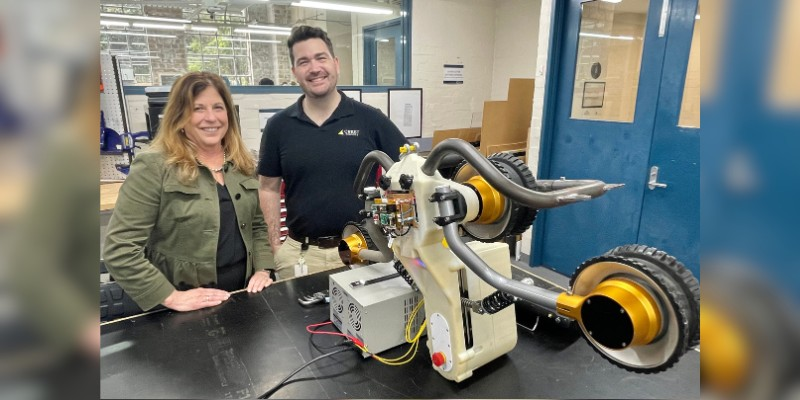
在澳大利亚输电网络的高空作业领域,一款名为Gorilla Mk1的机器人,凭借先进的技术和精密的动力系统,在高压输电线路的维护和检修作业中提供了前所未有的安全性和高效性。而这背后,CubeMars的RI80 V2.0无框力矩电机成为了它动力系统中的重要核心。
Gorilla Mk1机器人配备了四台CubeMars的RI80 V2.0 内转无框力矩电机,,这款电机的高精度和高功率性能,使得机器人能够在输电线路上稳定、安全地运行,并支持机器人实现强大的牵引力和高负载能力,完成在复杂环境下的作业需求。这些电机还为Gorilla Mk1的精密控制系统提供了可靠的动力输出,使其能够灵活调整线路上的施力,最大限度地保障作业的安全性和高效性。
更多案例展示:GL60II云台电机中空设计助力RoboMaster赛场效率突破
环境特点
部分机器人需要进入空间有限的区域,例如:
管道内部
设备内部
航空航天结构内部
小型机器人平台
这类应用最大的挑战是在有限空间内实现足够的运动能力。
典型机器人应用
管道检测机器人
用于:
管道状态检测
缺陷发现
数据采集
微型巡检机器人
应用于:
狭小空间检测
设备内部检查
小型机械臂
用于:
精密操作
小空间装配
对电机与执行器的关键要求
小型化设计
机器人空间有限,需要降低:
电机尺寸
系统重量
高扭矩密度
需要在有限体积内提供足够输出。
高集成度
执行器通常需要集成:
电机
编码器
控制组件
降低系统复杂度。
灵活结构设计
部分应用需要:
中空结构
特殊安装方式
定制化设计
应用案例
案例链接:案例展示 | CubeMars AK电机赋能 Legacy V2 四轮独立转向探测车
在复杂地形探测与狭窄空间巡检任务中,底盘的机动性往往决定了任务的成败。Legacy V2 四轮独立转向探测车的底盘创新性地采用了“四转四驱”(4WS4WD)架构,并搭载 CubeMars AK系列动力模组作为核心动力与执行单元,成功实现了零半径原地旋转、横向平移等全向移动能力,为特种探测提供了极致的灵活性。
更多案例展示:案例展示 | CubeMars 电机赋能 KLEIYN 主动腰部四足爬墙机器人
环境特点
随着自动化技术发展,越来越多机器人需要长期部署在人工维护困难的区域。
典型环境包括:
无人矿区
偏远地区
基础设施
长距离巡检区域
这些机器人通常需要减少人工维护,提高长期运行能力。
典型机器人应用
自动巡检机器人
用于:
设备检查
状态监测
数据采集
移动监测平台
用于:
环境监控
自动巡查
无人运输机器人
用于:
长距离运输
自动化物流
对电机与执行器的关键要求
高效率
长期运行情况下,需要降低能源消耗。
长寿命
需要关注:
机械磨损
温升
连续运行能力
低维护需求
降低人工维护成本,提高设备可用性。
稳定运行
驱动系统需要长期保持性能一致。
应用案例
案例链接:案例展示 | CubeMars RI80 助力 Transgrid 高压输电线路巡检机器人
在高空高压电网维护领域,人工带电作业始终伴随着极高的安全风险。澳大利亚 Transgrid 公司研发的高压输电线路巡检机器人创新性地借鉴了NASA火星车(Perseverance rover)的转向架系统,并搭载CubeMars RI80高性能关节电机作为核心动力源。它能够在高压线上自主行驶、精准攀爬并轻松跨越各类线缆金具,彻底将人类从致命的高空带电作业中解放出来。
复杂环境机器人电机选型不能只关注峰值扭矩、转速等单一参数,而需要结合实际工作环境、机器人任务、机械结构以及控制需求进行综合评估。
在选择电机或执行器时,主要需要考虑以下几个方面:
环境适应能力
任务需求与性能匹配
扭矩、转速与工作周期
机械结构与集成要求
控制能力与长期可靠性
只有实现电机、执行器、机械结构和控制系统之间的合理匹配,机器人才能在复杂环境中实现稳定、高效和可靠运行。