Crear su cuenta de CubeMars

En las últimas décadas, los exoesqueletos robóticos y los dispositivos vestibles han experimentado un rápido crecimiento, convirtiéndose en herramientas esenciales para la rehabilitación y la asistencia a la movilidad. En la rehabilitación de rodilla, los exoesqueletos proporcionan soporte activo y una funcionalidad mejorada, mejorando la eficiencia de la recuperación del paciente y reduciendo la carga de trabajo de los fisioterapeutas.
Un equipo de investigación de la Universidad Khalifa desarrolló un novedoso exoesqueleto de rodilla con rigidez ajustable, abordando las limitaciones de los sistemas tradicionales, que a menudo ofrecen solo un rango de rigidez limitado o una respuesta lenta. Este nuevo diseño permite el ajuste de la rigidez en tiempo real a lo largo del ciclo de la marcha, reproduciendo con precisión la variación natural de la rigidez de la rodilla humana.
Los estudios muestran que, durante la marcha normal, la articulación de la rodilla requiere un rango de movimiento de aproximadamente 10° a 105°, con demandas de par que aumentan desde unos 40 N·m en terreno plano hasta más de 100 N·m al descender escaleras. La rigidez de la rodilla fluctúa significativamente a lo largo del ciclo de la marcha, alcanzando hasta 450 N·m/rad en la fase inicial de apoyo y descendiendo a alrededor de 30 N·m/rad al final de la fase de soporte. El diseño de la Universidad Khalifa cumple con éxito estos requisitos biomecánicos, ofreciendo un rango óptimo de rigidez de 30 a 450 N·m/rad.
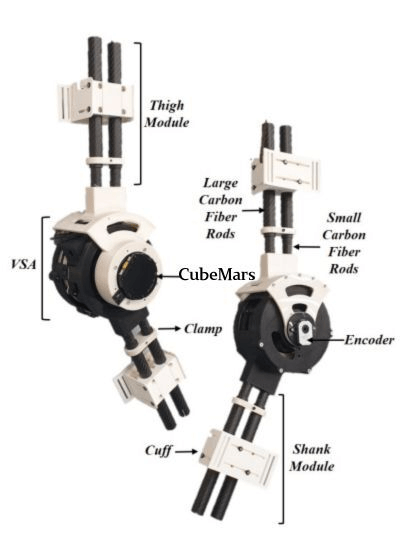
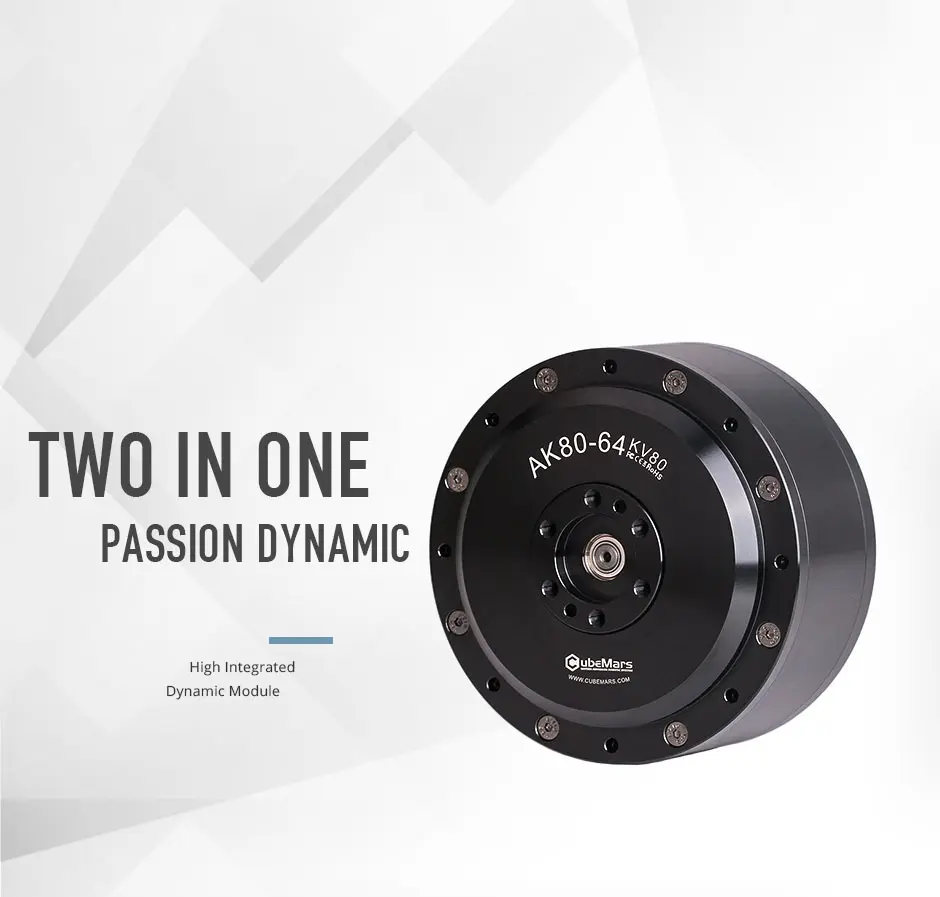
Para lograr este rendimiento, el sistema integra el CubeMars AK80-64 KV80 El motor de exoesqueleto se integra como un actuador externo de alto par para accionar el actuador de rigidez variable (VSA). El AK80-64 proporciona la precisión y la potencia necesarias para reproducir la mecánica natural de la rodilla:
Alta densidad de par – Tamaño compacto con una salida potente, ideal para exoesqueletos de extremidades inferiores.
Control preciso – Permite transiciones rápidas de rigidez al inicio del ciclo de la marcha y ajustes más suaves durante la fase de balanceo.
Eficiencia energética – Extiende el tiempo de funcionamiento y reduce el consumo de energía durante las sesiones de rehabilitación.
Integración fluida – El diseño modular simplifica la integración en sistemas de exoesqueletos robóticos.
Producto | Dimensiones | Peso | Velocidad nominal (RPM) | Par nominal | Par máximo | Densidad máxima de par |
AK80-64 KV80 | 98×62 mm | 850 g | 48 rpm | 48 Nm | 120 Nm | 141.2 Nm/kg |
Las pruebas confirmaron que el prototipo podía ajustar dinámicamente la rigidez en consonancia con la biomecánica humana, siguiendo con precisión los cambios de rigidez de la rodilla a velocidades de marcha de 1,0 a 1,5 m/s. En comparación con diseños anteriores, la velocidad de respuesta se mejoró significativamente, lo que permite una rehabilitación de la marcha segura, natural y eficiente.
Esta colaboración destaca tanto el potencial de los exoesqueletos de rodilla con rigidez variable para la rehabilitación clínica como la fiabilidad de los actuadores CubeMars en la robótica de vanguardia. Con un alto rendimiento ya demostrado, el actuador robótico CubeMars AK80-64 sigue impulsando aplicaciones de investigación e industriales en robótica de rehabilitación, exoesqueletos portables y sistemas de interacción humano-robot.