Crear su cuenta de CubeMars

Desde los brazos robóticos industriales hasta los robots humanoides, la capacidad de movimiento de las extremidades superiores se está convirtiendo en una base fundamental para que los robots realicen operaciones complejas. Ya sea elevar el hombro, flexionar y extender el codo, rotar la muñeca o realizar tareas de agarre con el extremo del brazo, cada movimiento depende de la coordinación precisa de múltiples articulaciones. Para que un robot pueda realizar movimientos flexibles similares a los de un brazo humano, es fundamental elegir el módulo de accionamiento articular adecuado.
El módulo articular es la unidad de potencia principal de los robots de extremidades superiores. Su rendimiento influye directamente en la capacidad de carga, la velocidad de movimiento, la precisión de respuesta y el diseño estructural general del robot. Ante las diferentes necesidades de accionamiento de cada articulación, el motor no solo debe ofrecer un par de salida y una velocidad adecuados, sino que también debe tener en cuenta la relación de reducción, el tamaño, el peso, el modo de control y la capacidad de funcionamiento continuo.
Entonces, ¿cómo se debe seleccionar un módulo articular para un robot de extremidades superiores? ¿Qué parámetros deben tenerse en cuenta para las articulaciones del hombro, el codo y la muñeca? ¿Cómo elegir entre un sistema de accionamiento integrado y una solución de accionamiento cuasi directo? Desde la estructura de las articulaciones hasta los parámetros clave de rendimiento, pasando por los módulos de potencia de las series CubeMars AK, AKA y AKE, encuentre la solución de accionamiento adecuada para las distintas articulaciones robóticas.
Los robots de extremidades superiores imitan principalmente la estructura de movimiento del brazo humano y suelen estar compuestos por articulaciones como el hombro, el codo y la muñeca. Cada articulación realiza diferentes tareas de movimiento, por lo que existen diferencias evidentes en cuanto a la capacidad de accionamiento y el diseño estructural.
Articulación del hombro: soporta cargas elevadas y ofrece un amplio rango de movimiento
La articulación del hombro suele encargarse de movimientos como elevar el brazo, balancearlo hacia delante y hacia atrás y realizar rotaciones. Es una de las articulaciones de los robots de extremidades superiores con un rango de movimiento amplio y una relación de carga relativamente compleja.
Cuando el brazo robótico se eleva o se extiende hacia delante, la articulación del hombro no solo debe mover la estructura del brazo superior, sino que también debe soportar los momentos generados por el antebrazo, la muñeca, el efector final y la carga situada en el extremo.
Por lo tanto, al seleccionar el módulo de accionamiento de la articulación del hombro, es necesario prestar especial atención al par de salida, la capacidad de funcionamiento continuo, la resistencia estructural y el rendimiento de disipación térmica. También debe tenerse en cuenta el peso de la unidad de accionamiento, ya que el propio motor del hombro también se convierte en una carga para el brazo robótico.
Articulación del codo: equilibrio entre el par de salida y la respuesta de movimiento
La articulación del codo se encarga principalmente de los movimientos de flexión y extensión del brazo. Por lo general, debe mover el antebrazo y el efector final para realizar tareas como agarrar, transportar y posicionar objetos.
En comparación con la articulación del hombro, el tipo de movimiento del codo es relativamente más limitado, pero su carga cambia según la postura del brazo robótico. Por ejemplo, cuando el brazo está completamente extendido, el brazo de palanca entre la carga del extremo y la articulación del codo puede aumentar, incrementando así el par de salida necesario para la articulación.
Por lo tanto, la selección de la articulación del codo debe tener en cuenta de forma integral la longitud del antebrazo, la carga del extremo, la velocidad de movimiento y la respuesta dinámica. No debe evaluarse únicamente a partir de la carga estática en una sola postura.
Articulación de la muñeca: atención a la ligereza y la precisión de control
La articulación de la muñeca se utiliza principalmente para ajustar la orientación del efector final. Entre sus movimientos habituales se encuentran la inclinación, la desviación y la rotación.
Dado que la articulación de la muñeca suele estar situada en el extremo del brazo robótico, el peso de su unidad de accionamiento también influye en la carga del antebrazo y del codo. Por lo tanto, además de cumplir los requisitos necesarios de par y velocidad, la selección del accionamiento de la muñeca también debe prestar atención al tamaño, el peso, la velocidad de respuesta y la precisión de control del motor.
En los robots que necesitan realizar operaciones de agarre preciso, montaje o interacción entre humanos y robots, la articulación de la muñeca también debe disponer de una capacidad de control del movimiento que se ajuste a los requisitos de la tarea.
Desde una perspectiva estructural general, las articulaciones de los robots de extremidades superiores no funcionan de forma independiente. El movimiento del hombro modifica la posición del codo y de la muñeca, mientras que el movimiento del codo también afecta a los momentos que la carga del extremo genera sobre otras articulaciones. Por lo tanto, la selección de los módulos articulares debe evaluarse teniendo en cuenta la estructura y el modo de movimiento de todo el brazo robótico.
Los parámetros técnicos de un módulo articular determinan qué tipo de tareas de movimiento puede realizar un robot. En los robots de extremidades superiores, el par de salida, la velocidad, la relación de reducción, el tamaño y el peso, el modo de control, la capacidad de disipación térmica y el rendimiento mecánico son factores importantes que deben tenerse en cuenta durante el proceso de selección.
1. Par de salida
El par es un parámetro importante para medir la capacidad de accionamiento de una articulación y determina si esta puede mover la estructura del brazo y la carga del extremo para completar los movimientos especificados.
En las aplicaciones reales, es necesario distinguir entre el par nominal y el par máximo. El par nominal suele utilizarse para evaluar la capacidad del motor de proporcionar una salida continua en las condiciones de funcionamiento especificadas, mientras que el par máximo se utiliza principalmente para responder durante periodos breves a situaciones de aceleración, arranque o cambios instantáneos de carga.
Por ejemplo, cuando un robot de extremidades superiores necesita mantener el brazo elevado durante mucho tiempo, debe prestarse especial atención a la capacidad de salida continua del módulo articular, en lugar de determinar si cumple los requisitos basándose únicamente en el par máximo.
Al estimar el par, primero se puede calcular el momento estático según la masa de la carga y la longitud del brazo de palanca:
T=m\times g\times L
Donde:
(L) es la distancia entre el centro de gravedad de la carga y el eje de rotación de la articulación.
Por ejemplo, supongamos que el extremo del brazo robótico soporta una carga de 2 kg y que el centro de gravedad de la carga se encuentra a 0.25 m del eje de rotación de la articulación. En ese caso, el momento estático es:
T=2\times9.81\times0.25=4.905\ N\cdot m
Esto significa que la articulación necesita generar al menos aproximadamente 4.905 N·m para superar el momento de carga estática. En la selección real, también deben tenerse en cuenta el peso propio del brazo robótico, la aceleración del movimiento, las pérdidas por fricción y los impactos dinámicos, además de reservar un margen de diseño razonable.
Además, durante el movimiento dinámico, la articulación también debe superar el par generado por la inercia. Para el movimiento rotacional, se puede realizar una estimación preliminar mediante la siguiente relación:
T_{\text{dynamic}}=J\times\alpha
Donde (J) es el momento de inercia y (\alpha) es la aceleración angular.
Por lo tanto, los requisitos reales de accionamiento de una articulación suelen calcularse teniendo en cuenta de forma conjunta el momento de carga estática, el momento de inercia dinámico y otras resistencias.
2. Velocidad de salida
La velocidad de salida determina la velocidad de movimiento de las articulaciones del robot de extremidades superiores. Las distintas articulaciones tienen diferentes frecuencias de acción y rangos de movimiento, por lo que sus requisitos de velocidad también varían.
Por ejemplo, la articulación del hombro debe realizar movimientos de elevación y rotación dentro de un rango amplio; la articulación del codo debe realizar movimientos de flexión y extensión según la tarea; mientras que la articulación de la muñeca puede necesitar ajustes de orientación frecuentes y precisos.
Durante la selección, es necesario determinar la velocidad de salida requerida teniendo en cuenta la velocidad angular máxima de la articulación, el rango de movimiento y el ciclo de acción. Al mismo tiempo, también debe prestarse atención al comportamiento real de la velocidad del motor bajo diferentes condiciones de carga.
Cabe señalar que la velocidad en vacío del motor no representa su velocidad real de funcionamiento. Cuando el motor funciona bajo carga, la velocidad se ve afectada por factores como el par de salida, las condiciones de alimentación y la estrategia de control. Por lo tanto, debe evaluarse teniendo en cuenta la característica velocidad-par del producto.
3. Relación de reducción
La relación de reducción influye en el par y la velocidad de salida del módulo articular y es un parámetro importante en el diseño del accionamiento de las articulaciones robóticas.
En un sistema de accionamiento que combina un motor y un mecanismo reductor, el mecanismo reductor puede disminuir la velocidad de salida y, al mismo tiempo, aumentar el par en el extremo de salida. En general, cuanto mayor sea la relación de reducción, más evidente será el efecto teórico de multiplicación del par que puede obtenerse en el extremo de salida, pero la velocidad de salida disminuirá en consecuencia.
En los robots de extremidades superiores, las articulaciones del hombro y del codo suelen necesitar equilibrar la capacidad de carga y la velocidad de movimiento, por lo que es necesario elegir una relación de reducción adecuada según los requisitos reales de movimiento. En la articulación de la muñeca, la evaluación debe tener en cuenta la precisión del movimiento, la velocidad de respuesta y el espacio estructural.
Una relación de reducción mayor no siempre es mejor. Una relación de reducción excesivamente alta puede afectar a la velocidad de movimiento y a la respuesta dinámica de la articulación, y también puede aumentar la complejidad de la estructura de transmisión. Por lo tanto, es necesario encontrar un equilibrio entre el par de salida, la velocidad y el rendimiento de control.
4. Tamaño y peso del motor
Los robots de extremidades superiores suelen necesitar integrar múltiples unidades de accionamiento articular en un espacio estructural limitado. Por lo tanto, las dimensiones y el peso del motor afectan directamente al diseño general del brazo robótico.
Esto es especialmente importante en la articulación de la muñeca, donde el peso de la unidad de accionamiento se convierte en una carga adicional para la articulación situada por encima. Por ejemplo, el motor de la muñeca no solo debe mover el efector final, sino que también aumenta la carga del antebrazo y de la articulación del codo.
Si la unidad de accionamiento de la muñeca es demasiado pesada, puede aumentar aún más los requisitos de par de las articulaciones del codo y del hombro, lo que afecta a la eficiencia de movimiento de todo el brazo robótico.
Por lo tanto, siempre que se cumplan los requisitos de par y velocidad, debe intentarse controlar el tamaño y el peso del módulo articular. Además, es necesario realizar una evaluación integral teniendo en cuenta la estructura de montaje del brazo robótico, el espacio axial y el método de conexión.
5. Modo de control y capacidad de retroalimentación
Los robots de extremidades superiores suelen necesitar realizar movimientos coordinados de múltiples articulaciones, por lo que el modo de control y la capacidad de retroalimentación de las unidades de accionamiento también son importantes.
En las aplicaciones reales, los requisitos de control más habituales incluyen el control de posición, el control de velocidad y el control de par. El control de posición se utiliza principalmente para posicionar el ángulo de las articulaciones; el control de velocidad se utiliza para regular la velocidad de movimiento de las articulaciones; y el control de par ayuda a regular la carga y a conseguir movimientos flexibles.
Además, los dispositivos de retroalimentación, como los codificadores, permiten que el sistema de control obtenga información sobre el estado de funcionamiento del motor o de la articulación y proporcionan datos de apoyo para el control en bucle cerrado.
En los sistemas con múltiples articulaciones, también es necesario prestar atención a las interfaces de comunicación del controlador, los protocolos de control, la configuración de parámetros y la capacidad de coordinación entre varios motores. Al seleccionar un módulo articular, debe confirmarse que su interfaz de control sea compatible con el sistema de control principal del robot.
6. Capacidad de disipación térmica y rendimiento de funcionamiento continuo
Cuando un robot de extremidades superiores funciona durante largos periodos, los motores de las articulaciones pueden soportar cargas de forma continua y generar calor. Si las condiciones de disipación térmica son insuficientes, la temperatura del motor puede aumentar gradualmente, lo que afecta a la capacidad de salida continua y a la estabilidad de funcionamiento del sistema.
Por lo tanto, durante la selección no solo es necesario prestar atención al par máximo, sino también evaluar la capacidad de funcionamiento continuo en condiciones nominales y las condiciones de disipación térmica del motor dentro de la estructura de instalación real.
En los robots de extremidades superiores que necesitan mantener una postura durante mucho tiempo, arrancar con frecuencia o ejecutar movimientos de forma continua, el rendimiento térmico del motor debe evaluarse teniendo en cuenta el ciclo de trabajo, los cambios de carga y el entorno de instalación.
7. Rendimiento mecánico y precisión de transmisión
Además de los parámetros eléctricos, el rendimiento mecánico del módulo articular también influye en el comportamiento de movimiento del robot.
En los robots de extremidades superiores que necesitan un posicionamiento preciso, deben tenerse en cuenta el juego de transmisión, la rigidez torsional y la resistencia estructural. El juego de transmisión puede afectar a la precisión de posición cuando la articulación invierte la dirección del movimiento, mientras que la rigidez torsional influye en la deformación de la articulación bajo carga.
Si el robot necesita realizar operaciones precisas, posicionamientos repetitivos o tareas de colaboración entre humanos y robots, es necesario evaluar el rendimiento mecánico de la unidad de accionamiento según los requisitos reales de precisión.
En particular, en la articulación de la muñeca, el peso de la unidad de accionamiento se convierte en una carga adicional para la articulación situada por encima. Por ejemplo, el motor de la muñeca no solo necesita mover el efector final, sino que también aumenta la carga del antebrazo y de la articulación del codo.
Si la unidad de accionamiento de la muñeca es demasiado pesada, puede aumentar aún más los requisitos de par de las articulaciones del codo y del hombro, lo que afecta a la eficiencia de movimiento de todo el brazo robótico.
Por lo tanto, siempre que se cumplan los requisitos de par y velocidad, debe intentarse controlar el tamaño y el peso del módulo articular. Además, es necesario realizar una evaluación integral teniendo en cuenta la estructura de montaje del brazo robótico, el espacio axial y el método de conexión.
5. Modo de control y capacidad de retroalimentación
Los robots de extremidades superiores suelen necesitar realizar movimientos coordinados de múltiples articulaciones, por lo que el modo de control y la capacidad de retroalimentación de las unidades de accionamiento también son importantes.
En las aplicaciones reales, los requisitos de control más habituales incluyen el control de posición, el control de velocidad y el control de par. El control de posición se utiliza principalmente para posicionar el ángulo de las articulaciones; el control de velocidad se utiliza para regular la velocidad de movimiento de las articulaciones; y el control de par ayuda a regular la carga y a conseguir movimientos flexibles.
Además, los dispositivos de retroalimentación, como los codificadores, permiten que el sistema de control obtenga información sobre el estado de funcionamiento del motor o de la articulación y proporcionan datos de apoyo para el control en bucle cerrado.
En los sistemas con múltiples articulaciones, también es necesario prestar atención a las interfaces de comunicación del controlador, los protocolos de control, la configuración de parámetros y la capacidad de coordinación entre varios motores. Al seleccionar un módulo articular, debe confirmarse que su interfaz de control sea compatible con el sistema de control principal del robot.
6. Capacidad de disipación térmica y rendimiento de funcionamiento continuo
Cuando un robot de extremidades superiores funciona durante largos periodos, los motores de las articulaciones pueden soportar cargas de forma continua y generar calor. Si las condiciones de disipación térmica son insuficientes, la temperatura del motor puede aumentar gradualmente, lo que afecta a la capacidad de salida continua y a la estabilidad de funcionamiento del sistema.
Por lo tanto, durante la selección no solo es necesario prestar atención al par máximo, sino también evaluar la capacidad de funcionamiento continuo en condiciones nominales y las condiciones de disipación térmica del motor dentro de la estructura de instalación real.
En los robots de extremidades superiores que necesitan mantener una postura durante mucho tiempo, arrancar con frecuencia o ejecutar movimientos de forma continua, el rendimiento térmico del motor debe evaluarse teniendo en cuenta el ciclo de trabajo, los cambios de carga y el entorno de instalación.
7. Rendimiento mecánico y precisión de transmisión
Además de los parámetros eléctricos, el rendimiento mecánico del módulo articular también influye en el comportamiento de movimiento del robot.
En los robots de extremidades superiores que necesitan un posicionamiento preciso, deben tenerse en cuenta el juego de transmisión, la rigidez torsional y la resistencia estructural. El juego de transmisión puede afectar a la precisión de posición cuando la articulación invierte la dirección del movimiento, mientras que la rigidez torsional influye en la deformación de la articulación bajo carga.
Si el robot necesita realizar operaciones precisas, posicionamientos repetitivos o tareas de colaboración entre humanos y robots, es necesario evaluar el rendimiento mecánico de la unidad de accionamiento según los requisitos reales de precisión.
Después de conocer los distintos parámetros, también es necesario adaptar los módulos de accionamiento a las posiciones específicas de las articulaciones. Las diferentes articulaciones de los robots de extremidades superiores presentan diferencias en cuanto a carga, rango de movimiento y condiciones de instalación, por lo que debe adoptarse un enfoque de adaptación específico.
Si el robot necesita realizar movimientos del hombro con múltiples grados de libertad, también debe tenerse en cuenta la disposición espacial y el control coordinado de varias unidades de accionamiento. El módulo de accionamiento no solo debe satisfacer las necesidades de potencia de una articulación individual, sino que también debe adaptarse a la estructura mecánica general del hombro.
Durante la selección, debe calcularse el par necesario para la articulación según la carga real y evaluarse la capacidad de salida del módulo a diferentes velocidades. En los robots que necesitan realizar con frecuencia tareas de agarre, transporte y manipulación, también debe prestarse atención a la respuesta dinámica y a la estabilidad de transmisión del sistema de accionamiento.
La articulación de la muñeca suele instalarse en el extremo de las extremidades superiores, y su peso influye directamente en la capacidad de carga del extremo y en la inercia del movimiento. Por lo tanto, el módulo de accionamiento de la muñeca debe controlar en la medida de lo posible su tamaño y peso, siempre que su capacidad de salida cumpla los requisitos.
Debe tenerse en cuenta que los requisitos de accionamiento de las articulaciones del hombro, el codo y la muñeca no son fijos. Una misma posición puede presentar diferencias evidentes según la estructura del robot, la carga y la tarea de movimiento. La selección real debe seguir basándose en los cálculos de la dinámica de las articulaciones y en los resultados de las pruebas del robot completo.
Las soluciones de accionamiento de las articulaciones de los robots de extremidades superiores suelen dividirse en dos tipos: accionamiento integrado y accionamiento independiente. Ambas soluciones presentan características propias en cuanto al diseño estructural, la integración del sistema y los métodos de mantenimiento.
Una solución de accionamiento independiente suele estar compuesta por componentes separados, como el motor, el reductor, el controlador y el codificador. Los desarrolladores pueden seleccionar distintos componentes según las necesidades reales y configurarlos de forma independiente. Esta solución ofrece una gran flexibilidad de diseño y es adecuada para proyectos robóticos con requisitos estructurales especiales o que necesitan un sistema de accionamiento altamente personalizado.
Sin embargo, una solución independiente también implica tener que gestionar más conexiones mecánicas, conexiones eléctricas e interfaces de control. La adaptación y la puesta a punto de los distintos componentes pueden aumentar el trabajo de integración del sistema y, al mismo tiempo, ocupar más espacio de instalación.
Por su parte, un módulo articular integrado reúne el motor, el mecanismo reductor, el controlador y los elementos de retroalimentación en una estructura relativamente compacta. Esto ayuda a reducir las conexiones externas y el cableado del sistema, así como a disminuir la complejidad del diseño y la instalación de la estructura mecánica.
Para los robots de extremidades superiores que necesitan integrar múltiples unidades de accionamiento articular, la solución integrada puede ayudar a simplificar la estructura del sistema y mejorar la eficiencia general de integración. No obstante, su idoneidad concreta debe determinarse teniendo en cuenta el rendimiento de salida, las interfaces de montaje, los protocolos de control y las condiciones de disipación térmica.
| Aspecto de comparación | Solución de accionamiento independiente | Módulo articular integrado |
Composición estructural | Configuración independiente del motor, el reductor, el controlador y otros componentes | Varios componentes de accionamiento integrados en un solo módulo |
Flexibilidad de diseño | Mayor flexibilidad en la selección y configuración de los componentes | Es necesario seleccionar entre las especificaciones de los productos existentes |
Espacio de instalación | Normalmente requiere reservar espacio de instalación para varios componentes | Estructura relativamente compacta |
Integración del sistema | Es necesario gestionar las conexiones entre varios componentes | Ayuda a reducir las conexiones externas |
Es necesario configurar y ajustar por separado los componentes correspondientes | Es necesario configurar y ajustar los componentes relacionados por separado. | Se puede configurar según el modo de control del accionador integrado. |
Ámbito de aplicación | Sistemas de accionamiento con un alto grado de personalización | Robots que requieren estructuras compactas y una alta eficiencia de integración |
Por lo tanto, si el proyecto tiene requisitos de personalización elevados y el equipo de desarrollo desea configurar de forma independiente el motor, el reductor y el controlador, puede considerarse una solución independiente. Si el proyecto presta más atención a la compacidad de la estructura, la eficiencia de instalación y la integración del sistema de accionamiento, puede evaluarse especialmente un módulo articular integrado.
Los distintos tipos de robots de extremidades superiores tienen diferentes prioridades de diseño en cuanto al accionamiento de las articulaciones. Los robots humanoides necesitan realizar movimientos similares a los de un brazo humano mediante múltiples articulaciones, por lo que hacen hincapié en la potencia de salida, la respuesta dinámica y la coordinación entre varias articulaciones. Los robots exoesqueléticos, por su parte, necesitan combinar sus movimientos con los del cuerpo humano y prestan más atención a la estructura de uso, la coordinación entre humanos y máquinas y la experiencia de asistencia del accionamiento.
Para satisfacer las necesidades de estas dos aplicaciones, CubeMars ofrece las series AK y AKE, que pueden utilizarse respectivamente como principales opciones de selección para las soluciones de accionamiento articular de robots humanoides y robots exoesqueléticos.
Robots humanoides: serie CubeMars AK
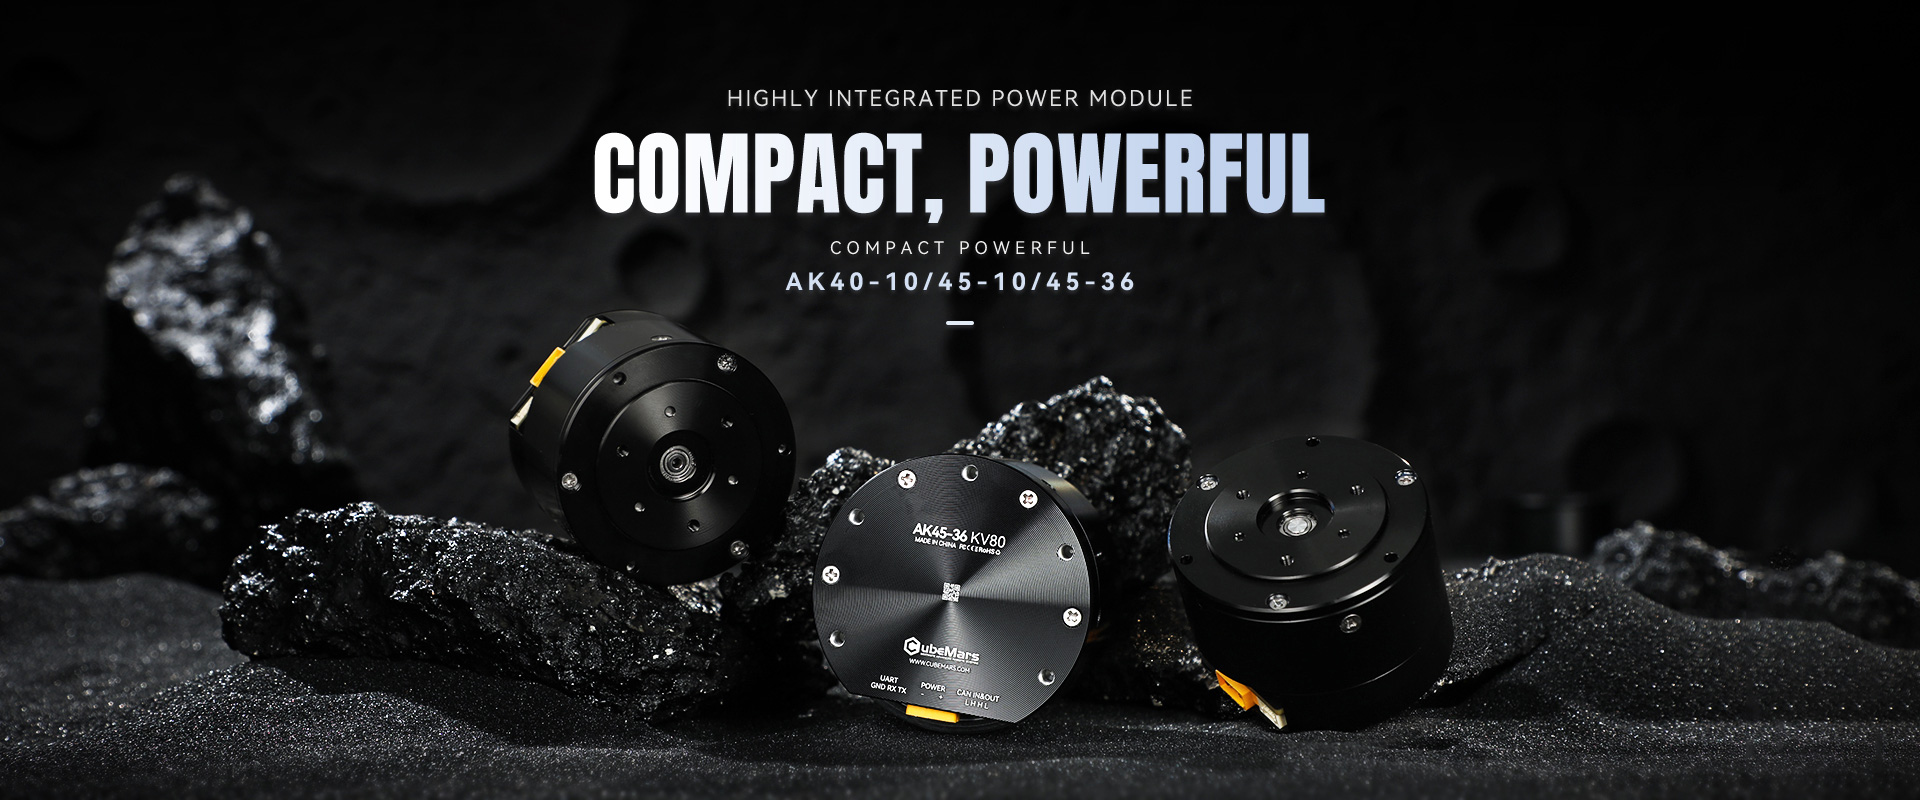
Las extremidades superiores de los robots humanoides suelen incluir varias articulaciones móviles, como las del hombro, el codo y la muñeca, que deben realizar acciones como elevar el brazo, flexionar el codo, rotar, agarrar y manipular objetos. Las distintas articulaciones deben mantener la coordinación entre sí, por lo que el sistema de accionamiento no solo debe proporcionar suficiente potencia, sino que también debe tener en cuenta la integración estructural y el control del movimiento.
La serie CubeMars AK pertenece a la categoría de actuadores robóticos integrados y puede considerarse una opción prioritaria para el accionamiento de las articulaciones de robots humanoides. Esta serie integra funciones como el motor, el mecanismo reductor y el control del accionamiento en el módulo articular, lo que ayuda a simplificar la integración mecánica y eléctrica del sistema de accionamiento.
En aplicaciones concretas, se pueden seleccionar productos de la serie AK con las especificaciones correspondientes según las diferentes necesidades de carga de las articulaciones del hombro, el codo y la muñeca. Para la articulación del hombro, es necesario evaluar especialmente el par continuo y el par máximo del módulo; para la articulación del codo, la selección debe adaptarse a la carga del antebrazo y a la velocidad de movimiento; mientras que para la articulación de la muñeca, debe prestarse más atención al tamaño y al peso del producto, así como a los requisitos de movimiento del extremo.
Además del rendimiento de potencia de cada articulación individual, también es necesario tener en cuenta la coordinación entre varias unidades de accionamiento de la serie AK y el sistema de control del robot, incluidas las interfaces de comunicación, los protocolos de control, la retroalimentación de los codificadores y el control coordinado de múltiples articulaciones.
Por lo tanto, la aplicación de la serie AK en robots humanoides debe seleccionarse según la estructura específica del robot, los grados de libertad de las articulaciones, las condiciones de carga y el sistema de control, en lugar de utilizar simplemente el mismo modelo para todas las articulaciones.
Robots exoesqueléticos: serie CubeMars AKE
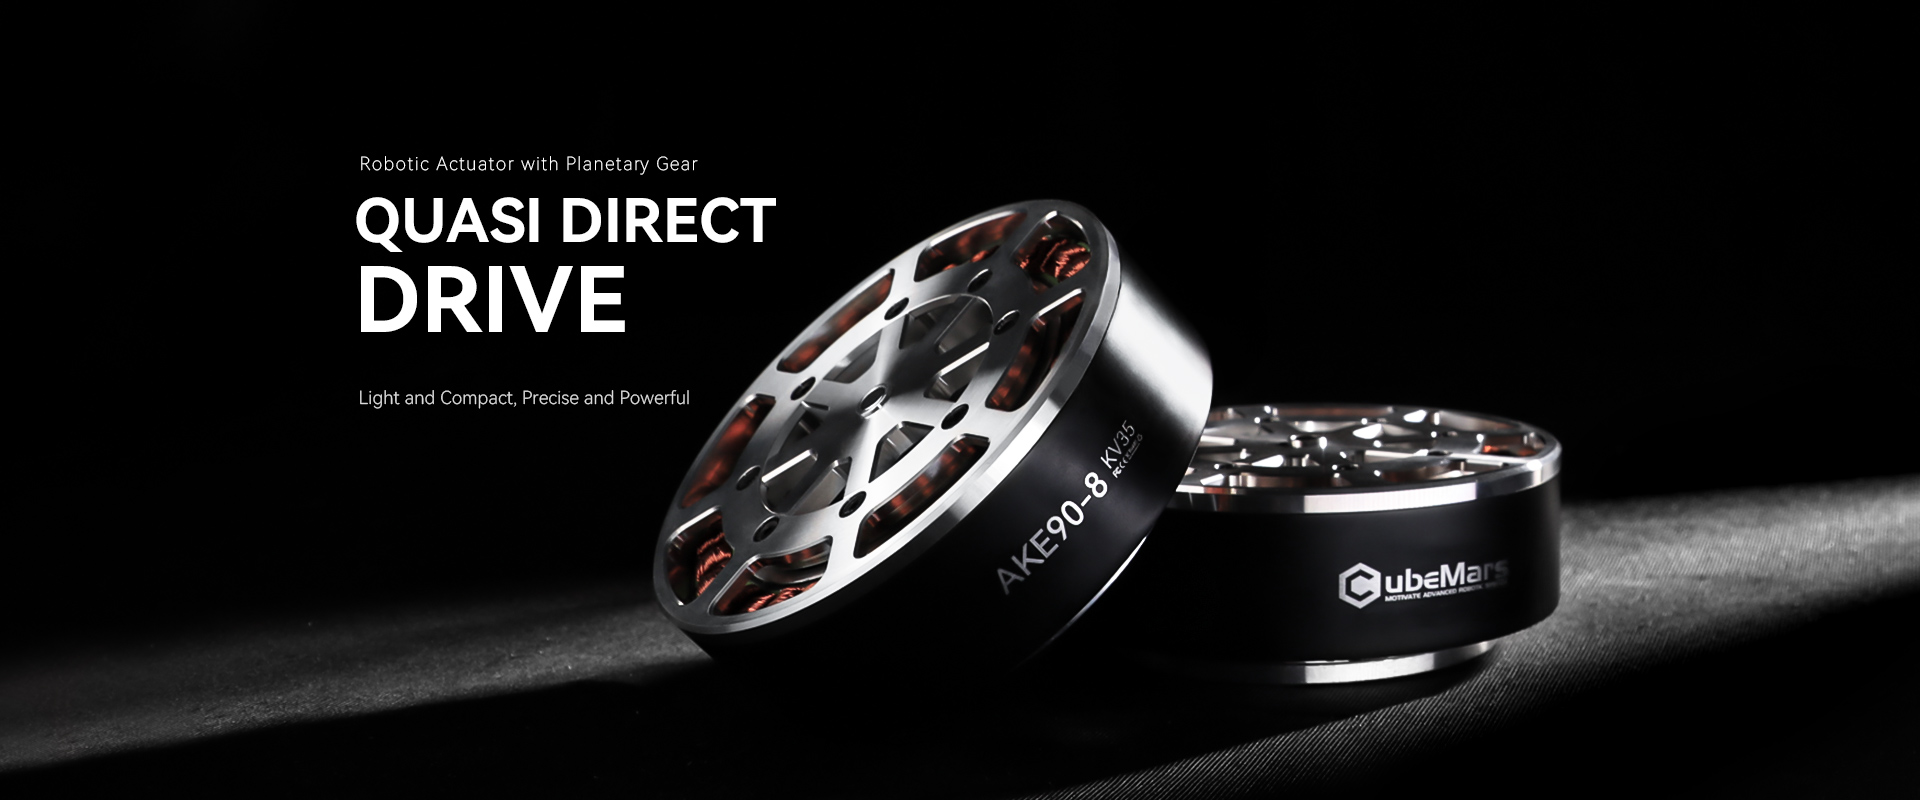
La mayor diferencia entre los robots exoesqueléticos y los robots humanoides es que su sistema de accionamiento debe moverse junto con el cuerpo humano. Los exoesqueletos para extremidades superiores suelen utilizarse para ayudar al hombro, el codo o la muñeca a realizar movimientos de elevación, flexión, extensión y otras acciones, ayudando al usuario a reducir parte de la carga física o a completar tareas específicas de asistencia.
En comparación con las articulaciones de los robots tradicionales, el diseño de las articulaciones de un exoesqueleto no solo debe tener en cuenta la capacidad de accionamiento, sino también la coordinación del movimiento entre humanos y máquinas, la alineación de los ejes articulares, la comodidad de uso y el peso total del sistema. El módulo de accionamiento debe proporcionar potencia de asistencia y, al mismo tiempo, reducir al máximo las restricciones sobre el movimiento natural del cuerpo humano.
La serie CubeMars AKE pertenece a la categoría de motores cuasi-direct-drive (QDD) y puede considerarse una opción prioritaria para el accionamiento de las articulaciones de robots exoesqueléticos. El diseño cuasi-direct-drive utiliza una transmisión con una relación de reducción relativamente baja para equilibrar la capacidad de salida, la respuesta dinámica y las características de retroaccionamiento. Es adecuado para escenarios de aplicación en los que se presta atención a la interacción entre humanos y máquinas y al movimiento flexible.
En los proyectos de exoesqueletos para extremidades superiores, se pueden evaluar las prestaciones de los distintos modelos de la serie AKE en cuanto a par de salida, velocidad, tamaño y peso, teniendo en cuenta las necesidades de asistencia de articulaciones como el hombro y el codo.
En el diseño real, la capacidad de accionamiento de la articulación de asistencia del hombro debe determinarse según el peso del brazo del usuario, la carga de asistencia y el rango de movimiento; la articulación de asistencia del codo, por su parte, debe adaptarse teniendo en cuenta el peso del antebrazo, la carga del extremo y la velocidad de movimiento objetivo.
Además, los robots exoesqueléticos también deben tener plenamente en cuenta la seguridad de la interacción entre humanos y máquinas. El sistema de accionamiento debe trabajar conjuntamente con los sensores, los algoritmos de control y las estructuras de limitación mecánica, de modo que la salida de asistencia pueda ajustarse según los movimientos del cuerpo humano y las necesidades reales, evitando que una respuesta de accionamiento inadecuada afecte a la experiencia de uso.
Por lo tanto, la selección de la serie AKE para robots exoesqueléticos debe centrarse especialmente en la estructura de uso, el par de asistencia, las características de retroaccionamiento y la capacidad de funcionamiento continuo, y debe validarse teniendo en cuenta el escenario de aplicación específico.
Series AK y AKE: ¿cómo elegir según el escenario de aplicación?
Tanto la serie AK como la serie AKE pueden utilizarse para el accionamiento de articulaciones robóticas, pero existen diferencias entre ambas en cuanto a la estructura del producto y el enfoque de diseño del accionamiento. La serie AK adopta un diseño de actuador integrado, mientras que la serie AKE utiliza un diseño cuasi-direct-drive (QDD). En los proyectos de robots de extremidades superiores, la selección debe realizarse teniendo en cuenta el tipo de robot, la tarea de cada articulación y los requisitos de integración del sistema.
| Aspecto de comparación | CubeMars serie AK | CubeMars serie AKE |
| Posicionamiento del producto | Actuador robótico integrado | Motor cuasi-direct-drive (QDD) |
| Características de la estructura | Integra funciones como el motor, el mecanismo reductor y el control del accionamiento | Diseño de transmisión con una relación de reducción baja que equilibra la salida de potencia y las características de retroaccionamiento |
| Orientación de recomendación principal de este artículo | Robots humanoides | Robots exoesqueléticos |
| Aspectos clave del diseño del accionamiento | Salida de potencia articular, integración del sistema y coordinación entre múltiples articulaciones | Respuesta dinámica, capacidad de retroaccionamiento e interacción flexible |
| Aspectos que deben tenerse en cuenta durante la selección | Par nominal, par máximo, velocidad, espacio de instalación y modo de control | Par de asistencia, características de retroaccionamiento, peso del producto y adaptación al uso |
| Aplicaciones típicas que deben considerarse | Articulaciones robóticas del hombro, el codo, la muñeca, entre otras | Articulaciones de asistencia al movimiento humano, como las del hombro y el codo |
Desde el punto de vista de la estructura del producto, la serie CubeMars AK adopta un diseño con un alto grado de integración y es adecuada para proyectos de robots humanoides que desean simplificar el sistema de accionamiento articular y reducir la complejidad de integración de los componentes periféricos. En los robots que necesitan coordinar varias articulaciones, se pueden seleccionar productos de la serie AK con las especificaciones adecuadas según la carga y las necesidades de movimiento de cada articulación.
La serie AKE, por su parte, adopta un diseño cuasi-direct-drive. La transmisión con una relación de reducción baja ayuda a mejorar la capacidad de retroaccionamiento y la respuesta dinámica del sistema de accionamiento. En los robots exoesqueléticos, estas características ayudan a los diseñadores a evaluar la relación de coordinación entre la salida del accionamiento y los movimientos del cuerpo humano.
Por lo tanto, para los proyectos de robots humanoides, se puede dar prioridad a la evaluación de la serie CubeMars AK; para los proyectos de exoesqueletos de extremidades superiores, se puede dar prioridad a la evaluación de la serie CubeMars AKE. Cabe señalar que esta es la orientación de recomendación de productos de este artículo para los dos tipos de aplicaciones, y no significa que cada serie solo pueda utilizarse en el escenario correspondiente. La decisión final debe seguir basándose en los parámetros de rendimiento del modelo específico, la estructura mecánica, los requisitos de control y las condiciones reales de funcionamiento.
Para mejorar la eficiencia de la selección, el trabajo puede realizarse siguiendo un orden que vaya desde los requisitos de aplicación hasta la validación del producto.
En primer lugar, debe determinarse el uso principal del robot de extremidades superiores, como el agarre industrial, la manipulación de materiales, el entrenamiento de rehabilitación, los experimentos de investigación o la colaboración entre humanos y robots. Los distintos escenarios de aplicación tienen diferentes requisitos en cuanto a capacidad de carga, velocidad de movimiento, precisión de control y rendimiento de seguridad.
Según la estructura del brazo robótico, deben determinarse la dirección del movimiento, el rango de movimiento, la velocidad angular máxima y el ciclo de acción de las articulaciones del hombro, el codo y la muñeca. Al mismo tiempo, debe aclararse si cada articulación necesita mantener una postura durante mucho tiempo y si existen situaciones de arranques y paradas frecuentes o de aceleración y desaceleración rápidas.
Teniendo en cuenta el peso propio del brazo robótico, la carga del extremo, la posición del centro de gravedad de cada componente y la postura de movimiento, deben calcularse los pares estáticos y dinámicos necesarios para las distintas articulaciones. Para tareas de movimiento complejas, el análisis debe ampliarse utilizando un modelo dinámico.
Paso 4: determinar los parámetros del motor y del mecanismo reductor
Según los requisitos de par y velocidad de las articulaciones, deben seleccionarse el motor y la relación de reducción adecuados. Además del par nominal y el par máximo, también es necesario evaluar la capacidad de salida del motor dentro de su rango real de funcionamiento.
Los módulos de accionamiento candidatos deben incorporarse al diseño de la estructura mecánica para comprobar el espacio de instalación, las interfaces de conexión, la longitud axial, el recorrido de los cables y el espacio de mantenimiento. Al mismo tiempo, debe confirmarse la compatibilidad de comunicación entre el controlador y el sistema de control del robot.
Una vez completada la selección inicial, deben realizarse pruebas del prototipo para verificar el comportamiento real del movimiento de las articulaciones. Las pruebas deben centrarse en la capacidad de carga, la velocidad de movimiento, la precisión de posicionamiento, el aumento de temperatura, la capacidad de funcionamiento continuo y la coordinación entre múltiples articulaciones. Según los resultados de las pruebas, se debe ajustar el modelo del motor o la solución de transmisión.
El par máximo suele corresponder a la capacidad de salida durante un periodo breve y no representa directamente la carga que el motor puede soportar durante un funcionamiento prolongado. En los robots de extremidades superiores que necesitan mantener una postura de forma continua o realizar movimientos ininterrumpidos, deben evaluarse especialmente el par nominal, el ciclo de trabajo y el comportamiento del aumento de temperatura.
El brazo superior, el antebrazo, los elementos de conexión y el efector final del brazo robótico generan cargas sobre las articulaciones. Especialmente cuando el brazo está extendido, la gravedad de los componentes estructurales puede generar momentos considerables. Por lo tanto, la selección no debe basarse únicamente en la masa de la carga situada en el extremo.
Una relación de reducción elevada ayuda a aumentar el par en el extremo de salida, pero también reduce la velocidad de salida y puede afectar a la respuesta dinámica del sistema. Es necesario elegir una relación de reducción adecuada según la velocidad de movimiento real y los requisitos de carga.
El peso de la unidad de accionamiento de una articulación puede convertirse en una carga adicional para la articulación situada por encima. En particular, el peso del motor de la muñeca influye en los requisitos de accionamiento del antebrazo y del codo. Por lo tanto, la selección debe evaluarse desde la perspectiva de todo el brazo robótico.
Aunque el par y la velocidad del motor cumplan los requisitos, si la interfaz de comunicación, el protocolo de control o el método de retroalimentación no son compatibles con el sistema de control principal del robot, también puede aumentar la dificultad del desarrollo y la puesta a punto. Por lo tanto, al inicio del proceso de selección debe confirmarse la compatibilidad entre la unidad de accionamiento y el sistema de control.
Las series AK, AKA y AKE incluyen diferentes modelos y especificaciones. No se puede determinar si un producto es adecuado para la articulación del hombro, el codo o la muñeca basándose únicamente en el nombre de la serie. El método correcto consiste en realizar la selección teniendo en cuenta los parámetros técnicos, la estructura mecánica y la carga real del modelo específico.
La selección de módulos articulares para robots de extremidades superiores no consiste simplemente en comparar el par, la velocidad o el tamaño de los motores, sino que es un proceso que requiere considerar de forma integral la estructura mecánica, la capacidad de carga, el rendimiento de movimiento y la integración del sistema. Las articulaciones del hombro, el codo y la muñeca realizan diferentes tareas de movimiento y también presentan diferencias evidentes en sus requisitos de accionamiento. Solo comprendiendo plenamente las características de funcionamiento de cada articulación se puede elegir una solución de accionamiento que se adapte al diseño general del robot.
En primer lugar, es necesario partir del escenario de aplicación real del robot y definir la carga, el rango de movimiento, la velocidad máxima y el ciclo de trabajo de las articulaciones. Para las articulaciones del hombro y del codo, deben evaluarse especialmente el peso propio del brazo robótico, la carga del extremo y los momentos generados en las distintas posturas de movimiento. Para la articulación de la muñeca, además de satisfacer los requisitos de capacidad de accionamiento, debe prestarse especial atención al tamaño, el peso y la precisión de control del motor. Al mismo tiempo, también es necesario tener en cuenta la transferencia de carga entre las distintas articulaciones para evitar que una unidad de accionamiento demasiado pesada aumente la carga de las demás articulaciones.
En segundo lugar, deben evaluarse las prestaciones clave del módulo articular según las condiciones de funcionamiento específicas. El par nominal determina la capacidad de salida continua de la unidad de accionamiento; el par máximo se utiliza para evaluar los requisitos de salida máxima durante periodos breves; y la velocidad de salida y la relación de reducción influyen en la velocidad de movimiento y el rendimiento de potencia de la articulación. Además, factores como el modo de control, la retroalimentación del codificador, la capacidad de disipación térmica, el juego de transmisión y la rigidez torsional también afectan a la estabilidad, la velocidad de respuesta y la precisión de movimiento del robot durante su funcionamiento real. Por lo tanto, no se debe determinar la idoneidad de un motor basándose en un único parámetro, sino que debe realizarse una comparación integral teniendo en cuenta todas las condiciones de trabajo.
En cuanto a las soluciones de accionamiento, los módulos articulares integrados pueden reunir varios componentes de accionamiento en una estructura relativamente compacta, lo que ayuda a reducir las conexiones externas y el trabajo de integración del sistema. El accionamiento independiente, por su parte, ofrece una mayor flexibilidad de configuración y es más adecuado para proyectos que necesitan diseñar y personalizar el sistema de accionamiento de forma independiente. Los desarrolladores pueden elegir la solución más adecuada según la estructura mecánica, el espacio de instalación, los requisitos de control y los recursos de desarrollo.
Para los equipos que están desarrollando robots de extremidades superiores, brazos robóticos y otros sistemas robóticos con múltiples articulaciones, las series CubeMars AK, AKA y AKE pueden servir como referencia de productos para la selección del accionamiento articular. Las distintas series y modelos específicos presentan diferencias en el diseño estructural, la solución de transmisión y los parámetros de rendimiento: las series AK y AKA pueden evaluarse según la capacidad de salida y las especificaciones de instalación de cada modelo, mientras que la serie AKE puede considerarse teniendo en cuenta la respuesta dinámica y los requisitos de control de par de las soluciones cuasi-direct-drive. En las aplicaciones reales, deben seleccionarse los productos comparando parámetros como el par nominal, el par máximo, la velocidad, la relación de reducción, las dimensiones, el peso y las interfaces de control indicados en las fichas técnicas, de acuerdo con los diferentes requisitos de las articulaciones del hombro, el codo y la muñeca.
Por último, los cálculos teóricos solo constituyen el punto de partida de la selección; las pruebas reales también son importantes. Después de completar la adaptación inicial del modelo, es necesario verificar mediante pruebas de prototipo el comportamiento de movimiento de las articulaciones bajo cargas reales. Las pruebas deben centrarse especialmente en la capacidad de salida continua, la respuesta dinámica, el aumento de temperatura, la precisión de posicionamiento y el efecto del control coordinado de múltiples articulaciones. A continuación, la configuración del accionamiento debe optimizarse aún más según los resultados de las pruebas.
En general, una selección adecuada de módulos articulares para robots de extremidades superiores requiere encontrar un equilibrio entre el rendimiento de salida, las dimensiones estructurales, el peso total del robot, la capacidad de control y la integración del sistema. Elegir los productos de accionamiento adecuados según las necesidades reales de cada articulación no solo puede mejorar el rendimiento de movimiento del brazo robótico, sino que también ayuda a reducir la dificultad del desarrollo y la integración del sistema, sentando una base sólida para la ampliación de funciones y la optimización del rendimiento del robot en el futuro.


