Crear su cuenta de CubeMars


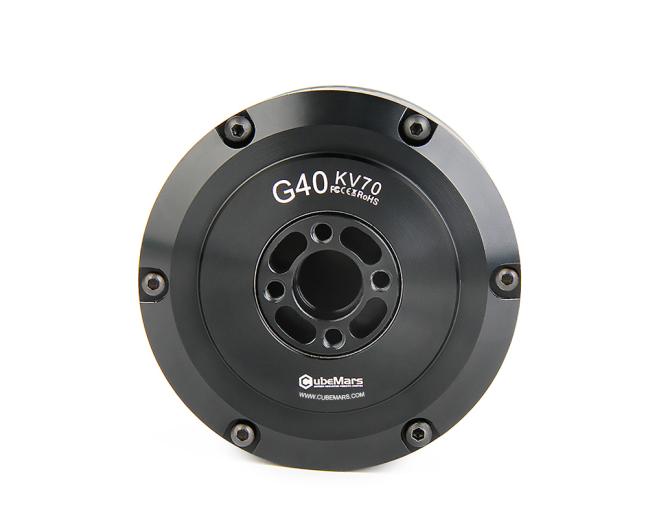

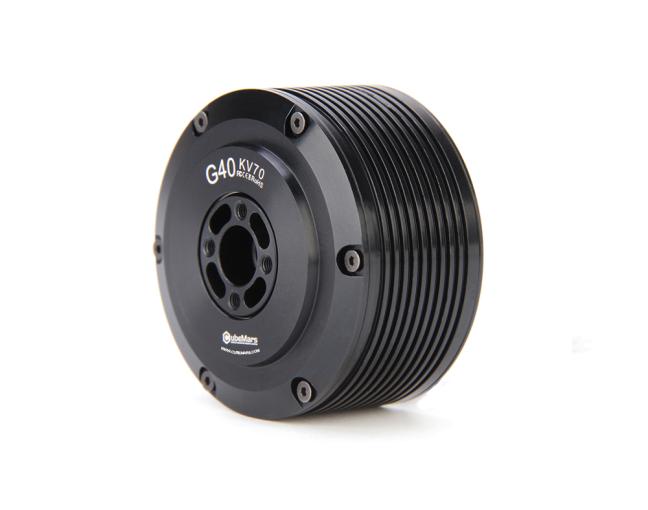

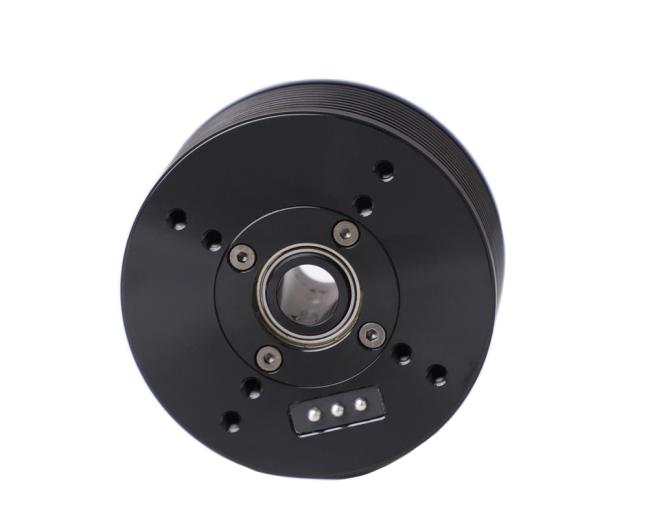

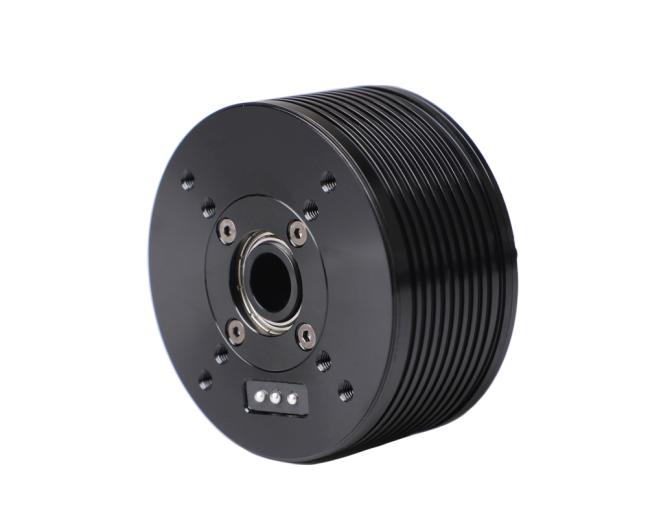

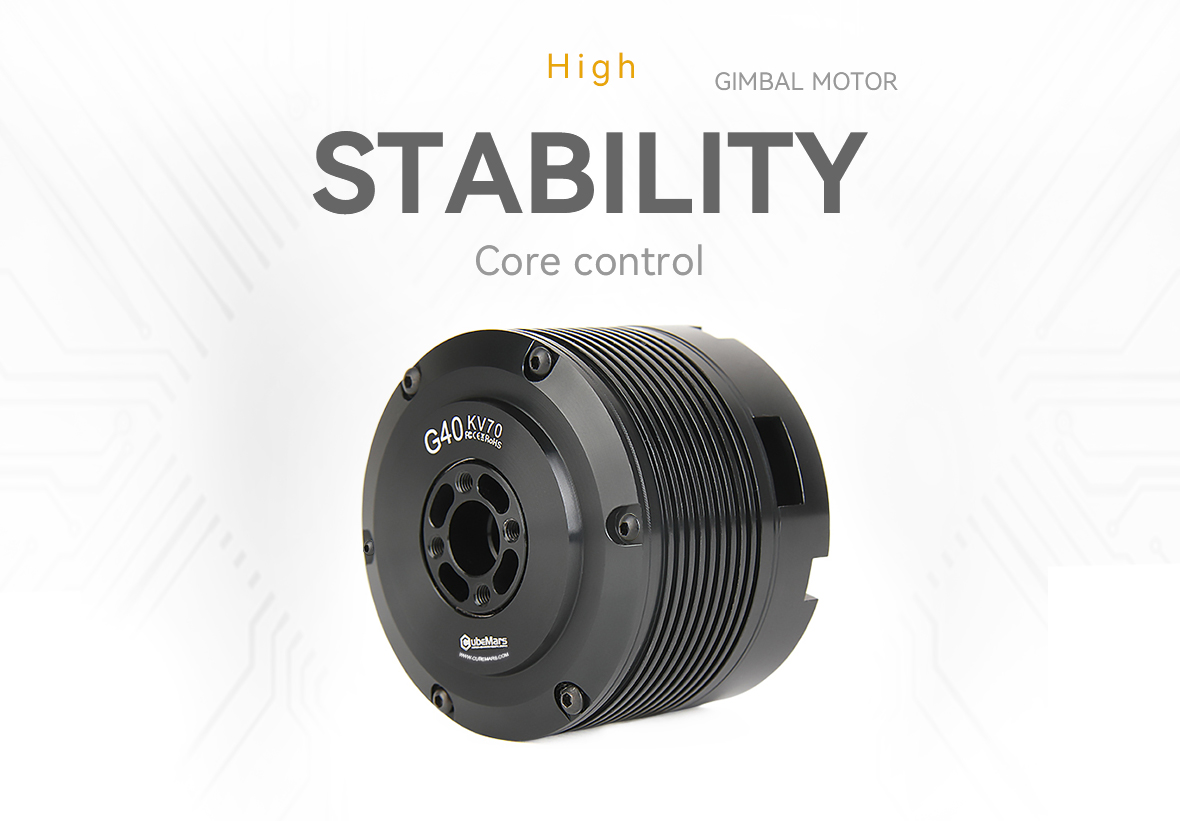
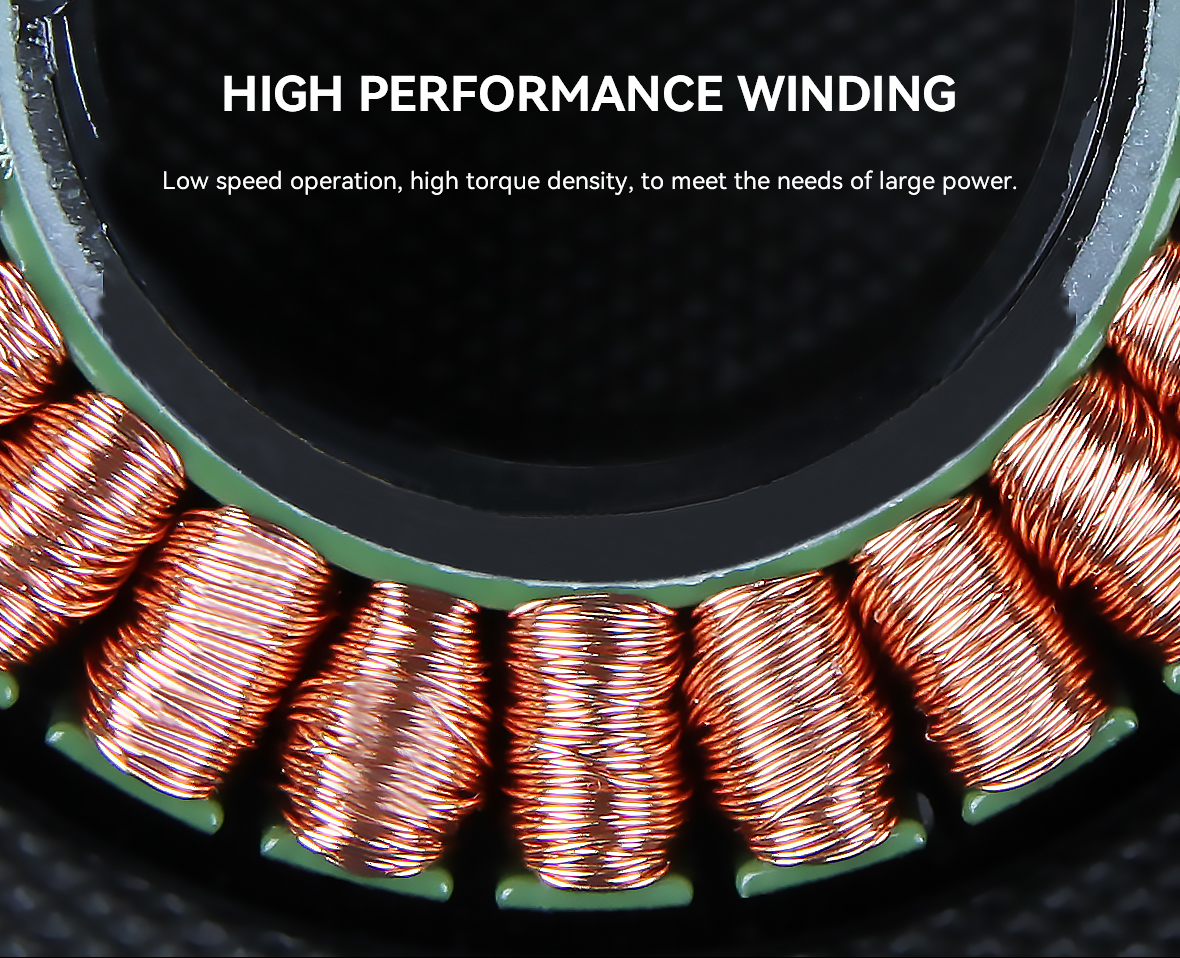
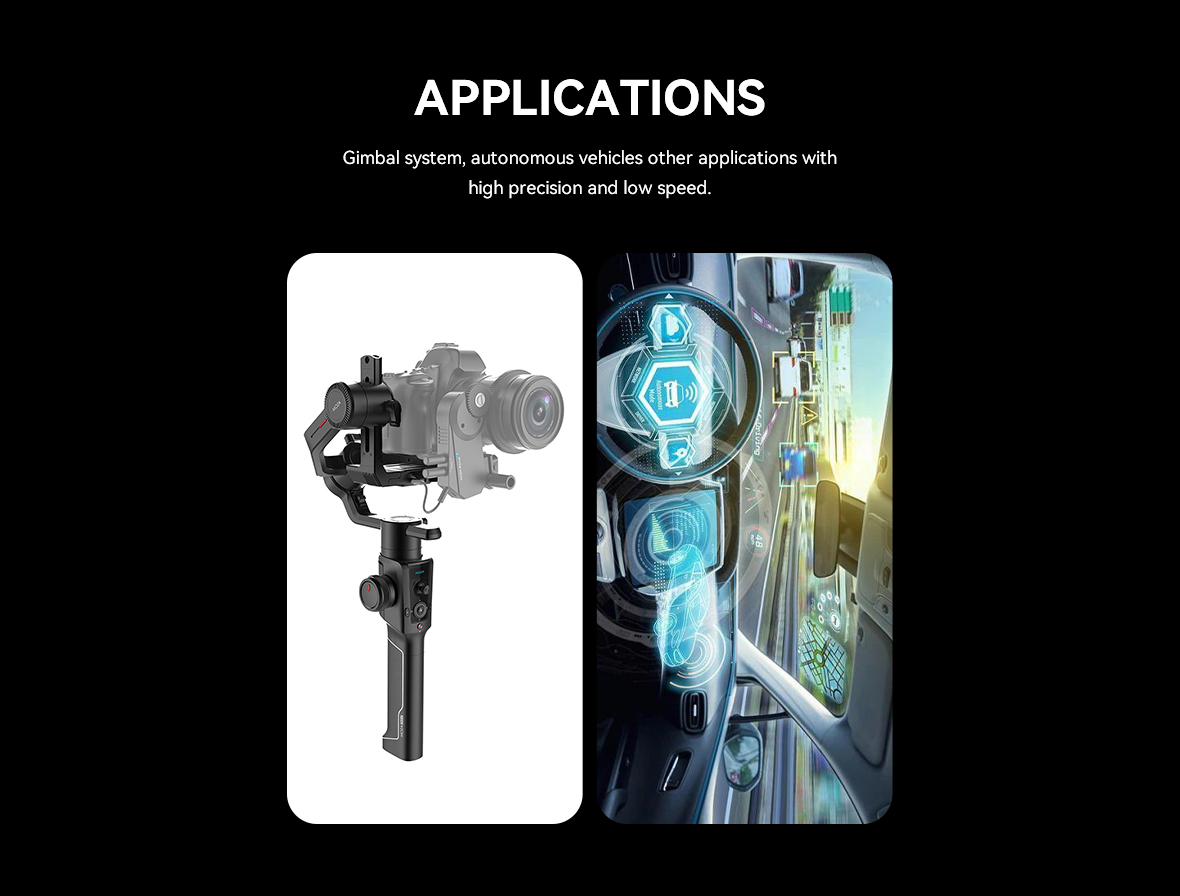
El motor gimbal CubeMars G40 Inrunner está diseñado para funcionamiento a baja velocidad, alta densidad de par y aplicaciones exigentes en fotografía aérea, estabilizadores gimbal, conducción autónoma y campos similares. Su diseño optimizado garantiza un rendimiento estable, preciso y altamente eficiente en sistemas de control de movimiento de alta precisión.
Para obtener información técnica más detallada, puede ponerse en contacto con nuestros asesores en línea.
 Peso del motor
163g
 Voltaje nominal
16V
 Corriente nominal
1.65A
 Par nominal
0.25Nm
 Velocidad nominal
600rpm
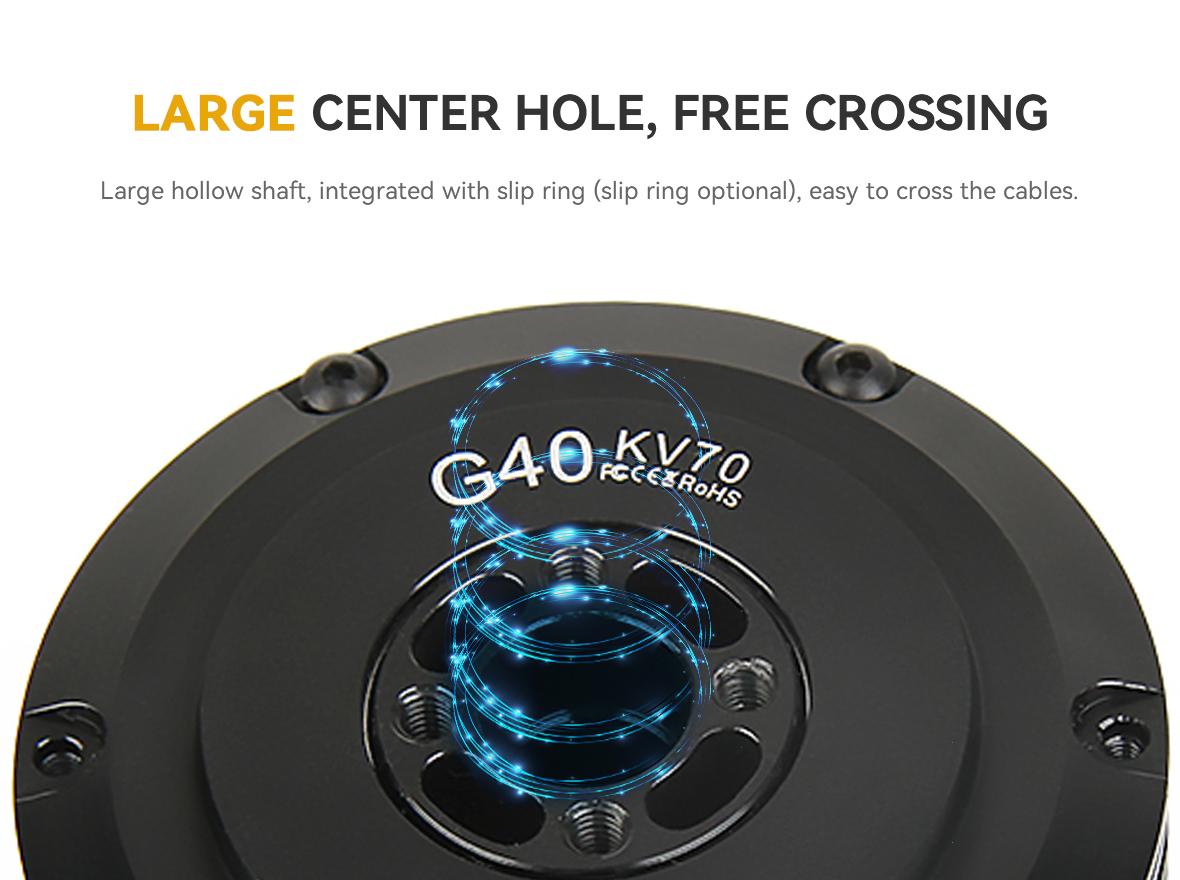
 Estructura hueca de gran tamaño
El motor incorpora un amplio orificio pasante central que facilita la integración de anillos rozantes (slip rings), satisfaciendo diversas necesidades de proyectos DIY y sistemas personalizados.
 Diseño compacto y práctico
Diseñado para escenarios de alta precisión, el motor es ligero y presenta baja inercia rotacional, lo que garantiza una respuesta rápida y un control suave.
 Compatibilidad con múltiples modos de control
Admite control de velocidad y control de posición, asegurando un control preciso y mejorando significativamente la velocidad de respuesta del sistema de realimentación.

| Aplicación | Gimbal,Radar | Clase de aislamiento | H |
| Método de accionamiento | FOC | Tensión soportada de aislamiento | 500V 5mA/2s |
| Temperatura de funcionamiento | -20℃~50℃ | Resistencia de aislamiento | 500V 10MΩ |
| Tipo de devanado | Star | Número de fases | 3 |
| Pares de polos | 14 | ||
| Electric Parameters-KV70 | |||
| Tensión nominal (V) | 16 | Ke(V/krpm) | 15.00 |
| Velocidad sin carga (rpm) | 1015 | Resistencia entre fases (mΩ) | 4500 |
| Par nominal (Nm) | 0.25 | Inductancia entre fases (μH) | 1800 |
| Velocidad nominal (rpm) | 430 | Inercia del rotor (gcm²) | 74 |
| Corriente nominal (ADC) | 1.62 | Constante del motor (Nm/√W) | 0.0707 |
| Par pico (Nm) | 0.5 | Constante de tiempo electromecánica (ms) | 1.48 |
| Corriente pico (ADC) | 3.3 | Constante de tiempo eléctrica ms | 0.40 |
| Kv(rpm/V) | 70 | Peso (g) | 107 |
Kt(Nm/A) | 0.150 | Densidad máxima de par (Nm/kg) | 4.67 |
| Electric Parameters-KV210 | |||
| Tensión nominal (V) | 16 | Ke(V/krpm) | 4.88 |
| Velocidad sin carga (rpm) | 3120 | Resistencia entre fases (mΩ) | 500 |
| Par nominal (Nm) | 0.25 | Inductancia entre fases (μH) | 180 |
| Velocidad nominal (rpm) | 2100 | Inercia del rotor (gcm²) | 74 |
| Corriente nominal (ADC) | 4.9 | Constante del motor (Nm/√W) | 0.0707 |
| Par pico (Nm) | 0.75 | Constante de tiempo electromecánica (ms) | 1.48 |
| Corriente pico (ADC) | 14.9 | Constante de tiempo eléctrica ms | 0.36 |
| Kv(rpm/V) | 210 | Peso (g) | 107 |
Kt(Nm/A) | 0.050 | Densidad máxima de par (Nm/kg) | 7.01 |

 Motor de cardán G40 sin controlador — dibujo 3D (STEP, ZIP)


