Cubemars - 17년 모터 제조업체 이메일: info@cubemars.com +86 13755649079
한국어
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
CubeMars 계정 만들기


하이라이트

CubeMars AK 시리즈 액추에이터로 강력한 로봇 섀시 제작

CubeMars / Apr 13,2022

Nikodem Bartnik, CubeMars AK 시리즈 액추에이터와 Arduino를 활용해 강력한 로봇 섀시 제작
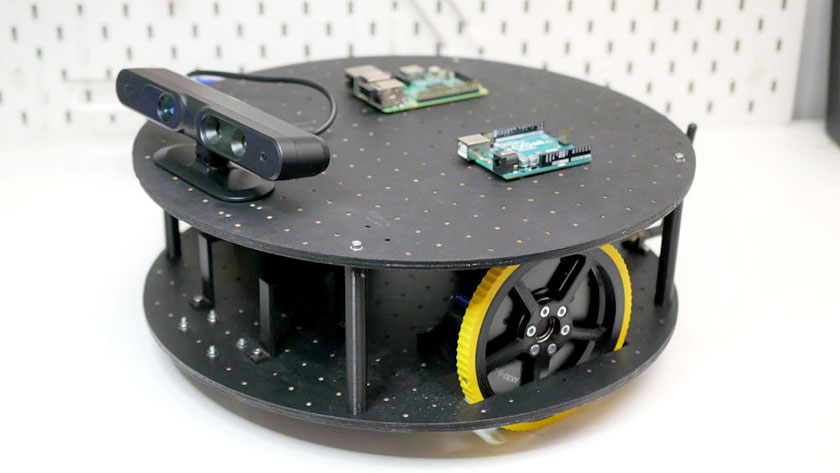

YouTuber Nikodem Bartnik는 CubeMars의 AK80-9 KV100 로봇 액추에이터 몇 개를 로봇 팔 프로젝트에 적용하려다, 프로젝트 방향을 전환해 범용 로봇 섀시/플랫폼를 제작하게 되었습니다. 고출력·고정밀 모터를 활용함으로써, 그의 로봇은 바닥 위를 빠르고 정확하게 이동할 수 있습니다.


CNC 라우터를 사용해 합판으로 평판을 절단한 뒤, Bartnik은 두 개의 모터를 장착하고 각각에 바퀴를 부착했습니다. 모터 제어를 위해 Arduino Uno 하나를 사용했으며, Arduino와 두 모터 사이에서 CAN 버스 신호를 라우팅하는 맞춤형 PCB를 제작했습니다. 전원은 두 개의 LiPo 배터리 팩을 사용해 약 24V를 공급합니다.
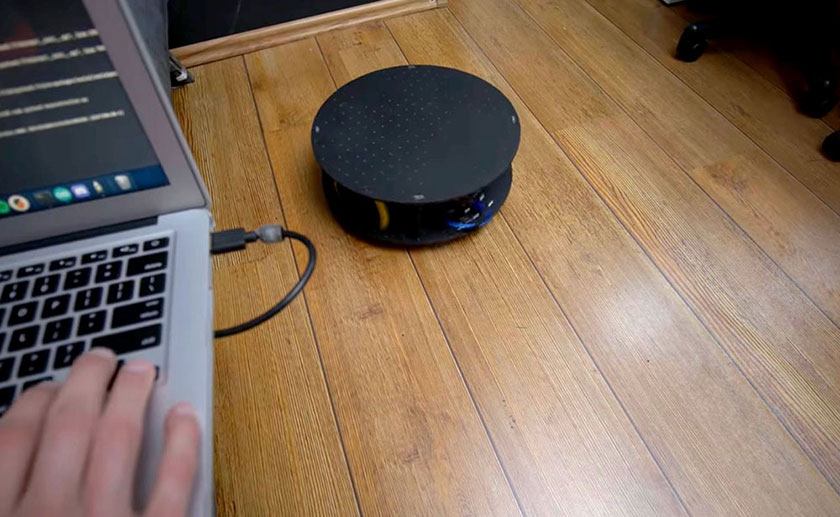


현재 이 로봇은 외부에서 전송되는 명령에 반응하는 RC 카와 유사한 방식으로 동작합니다. Bartnik의 프로젝트에서는 노트북과 USB로 연결된 또 다른 Arduino Uno와 nRF24 무선 트랜시버 모듈을 사용해 로봇의 nRF24 모듈로 데이터를 무선 전송합니다. 또한 로봇의 이동 속도를 설정하고 방향키 입력을 실제 이동 명령으로 변환하는 Python 스크립트도 제작했습니다.


자세한 내용은 아래의 Bartnik 영상에서 확인할 수 있으며, 프로젝트 코드와 설계 파일은 그의 저장소(repo)에서 확인할 수 있습니다.


관련 기사
댄스 동작 학습을 통한 인간-로봇 협업 향상
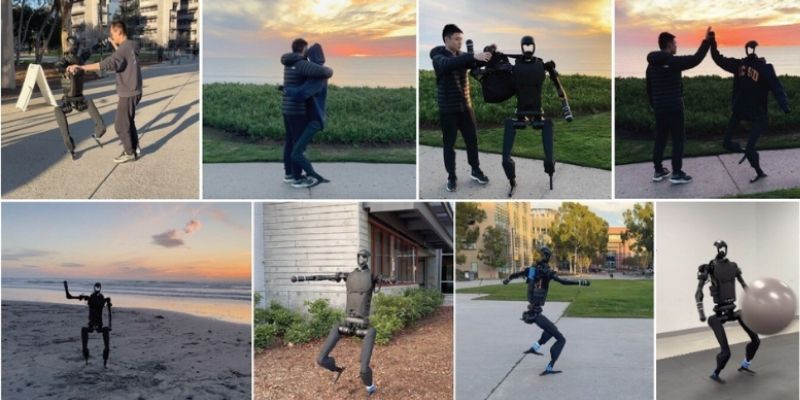
캘리포니아 대학교 샌디에이고 캠퍼스(UC San Diego)의 엔지니어들은 휴머노이드 로봇 기술에서 중요한 발전을 이루었습니다. 그들은 로봇이 다양한 표현 동작을 쉽게 학습하고 수행할 수 있도록 성공적으로 훈련시켰으며, 여기에는 단순한 댄스 루틴과 손 흔들기, 하이파이브, 포옹과 같은 제스처가 포함되며, 다양한 지형에서도 안정적인 보행 자세를 유지할 수 있습니다.
Sep 20,2024
2026 고토크 로봇 모터 가이드: 프레임리스 모터 vs QDD vs 통합 액추에이터
로봇에서 QDD 모터, 프레임리스 모터, 일체형 액추에이터를 비교하고 토크, 제어, 통합 및 선택 트레이드오프를 이해합니다.
May 07,2026
CubeMars 액추에이터 사용 방법
CubeMars 액추에이터는 모터, 드라이브, 제어를 통합했습니다. 선택, 적용 사례, AK/AKE 시리즈 튜토리얼, 펌웨어 플래싱 및 캘리브레이션을 다룹니다.
Apr 23,2026
메시지 남기기
사용자 이름
익명
이메일 *
이름 *
전화번호
문의 내용
인증 코드
captcha
안내
안내
로그인해 주세요
로그인
회원 가입
비밀번호를 잊으셨나요?
안내