Registrieren

Von industriellen Roboterarmen bis hin zu humanoiden Robotern wird die Beweglichkeit der oberen Gliedmaßen zunehmend zu einer wesentlichen Grundlage dafür, dass Roboter komplexe Aufgaben ausführen können. Ob es sich um das Anheben der Schulter, das Beugen und Strecken des Ellbogens, die Drehung des Handgelenks oder das Greifen mit dem Endeffektor handelt – jede Bewegung beruht auf der präzisen Koordination mehrerer Gelenke. Damit Roboter flexible Bewegungen ausführen können, die denen menschlicher Arme ähneln, ist die Auswahl der richtigen Gelenkantriebsmodule entscheidend.
Gelenkmodule sind die zentralen Antriebseinheiten von Robotern mit oberen Gliedmaßen. Ihre Leistung wirkt sich unmittelbar auf die Tragfähigkeit, Bewegungsgeschwindigkeit, Reaktionsgenauigkeit und das gesamte strukturelle Design des Roboters aus. Um den Antriebsanforderungen verschiedener Gelenke gerecht zu werden, müssen Motoren nicht nur ein angemessenes Ausgangsdrehmoment und eine geeignete Drehzahl bereitstellen, sondern auch Übersetzungsverhältnis, Abmessungen, Gewicht, Steuerungsmethode und Dauerbetriebsfähigkeit berücksichtigen.
Wie sollten also Gelenkmodule für Roboter mit oberen Gliedmaßen ausgewählt werden? Welche Parameter müssen bei Schulter-, Ellbogen- und Handgelenkgelenken jeweils berücksichtigt werden? Wie lassen sich integrierte Antriebslösungen und Quasi-Direktantriebslösungen auswählen? Von Gelenkstrukturen und wichtigen Leistungsparametern bis hin zu den Antriebsmodulen der CubeMars AK-, AKA- und AKE-Serien untersucht dieser Artikel Antriebslösungen, die für verschiedene Robotergelenke geeignet sind.
Roboter mit oberen Gliedmaßen simulieren hauptsächlich die Bewegungsstruktur menschlicher Arme und bestehen in der Regel aus Komponenten wie Schulter-, Ellbogen- und Handgelenkgelenken. Verschiedene Gelenke erfüllen unterschiedliche Bewegungsaufgaben, was zu erheblichen Unterschieden bei ihren Antriebsfähigkeiten und den Anforderungen an die strukturelle Auslegung führt.
Schultergelenk: Bewältigung großer Lasten und eines weiten Bewegungsbereichs
Das Schultergelenk ist normalerweise für Bewegungen wie das Anheben des Arms, das Vor- und Zurückschwingen sowie Drehbewegungen verantwortlich. Es gehört zu den Gelenken eines Roboters mit oberen Gliedmaßen, die einen vergleichsweise großen Bewegungsbereich und komplexe Lastbedingungen aufweisen.
Wenn der Roboterarm angehoben oder nach vorne ausgestreckt wird, muss das Schultergelenk nicht nur die Oberarmstruktur antreiben, sondern auch das Drehmoment aufnehmen, das durch Unterarm, Handgelenk, Endeffektor und Endlast erzeugt wird.
Daher sollte bei der Auswahl eines Antriebsmoduls für das Schultergelenk besonderes Augenmerk auf das Ausgangsdrehmoment, die Dauerbetriebsfähigkeit, die strukturelle Festigkeit und die Wärmeableitungsleistung gelegt werden. Auch das Gewicht der Antriebseinheit muss berücksichtigt werden, da der Schultermotor selbst Teil der Last des Roboterarms wird.
Ellbogengelenk: Ausgewogenes Verhältnis zwischen Ausgangsdrehmoment und Bewegungsreaktion
Das Ellbogengelenk ist hauptsächlich für das Beugen und Strecken des Arms verantwortlich und muss in der Regel den Unterarm und den Endeffektor antreiben, damit Aufgaben wie Greifen, Handhaben und Positionieren ausgeführt werden können.
Im Vergleich zum Schultergelenk weist das Ellbogengelenk einen relativ begrenzten Bewegungsbereich auf, seine Belastung verändert sich jedoch mit der Haltung des Roboterarms. Wenn der Arm beispielsweise vollständig ausgestreckt ist, kann sich der Hebelarm zwischen der Endlast und dem Ellbogengelenk vergrößern, wodurch das erforderliche Ausgangsdrehmoment des Gelenks steigt.
Daher müssen bei der Auswahl des Ellbogengelenks die Unterarmlänge, die Endlast, die Bewegungsgeschwindigkeit und die dynamische Reaktion umfassend berücksichtigt werden. Die Auswahl sollte nicht ausschließlich anhand der statischen Belastung in einer einzelnen Haltung erfolgen.
Handgelenkgelenk: Fokus auf Leichtbau und Steuerungsgenauigkeit
Das Handgelenkgelenk dient hauptsächlich dazu, die Haltung des Endeffektors anzupassen. Zu den typischen Bewegungen gehören Neigen, Schwenken und Drehen.
Da sich das Handgelenkgelenk normalerweise am Ende des Roboterarms befindet, wirkt sich das Gewicht seiner Antriebseinheit zusätzlich auf die Belastung des Unterarms und des Ellbogengelenks aus. Daher sollten bei der Auswahl des Handgelenkgelenks neben dem erforderlichen Drehmoment und der erforderlichen Drehzahl auch die Motorabmessungen, das Gewicht, die Reaktionsgeschwindigkeit und die Steuerungsgenauigkeit berücksichtigt werden.
Bei Robotern, die Präzisionsgreifen, Montagearbeiten oder Mensch-Roboter-Interaktionen ausführen müssen, muss das Handgelenkgelenk außerdem über Bewegungssteuerungsfunktionen verfügen, die den Aufgabenanforderungen entsprechen.
Aus Sicht der Gesamtstruktur arbeiten die Gelenke eines Roboters mit oberen Gliedmaßen nicht unabhängig voneinander. Die Bewegung des Schultergelenks verändert die Positionen von Ellbogen und Handgelenk, während die Bewegung des Ellbogengelenks ebenfalls das Drehmoment beeinflusst, das die Endlast auf andere Gelenke ausübt. Daher muss die Auswahl der Gelenkmodule in Verbindung mit der Struktur und den Bewegungsmustern des gesamten Roboterarms bewertet werden.
Die technischen Spezifikationen eines Gelenkmoduls bestimmen, welche Bewegungsarten ein Roboter ausführen kann. Bei Robotern mit oberen Gliedmaßen sind das Ausgangsdrehmoment, die Drehzahl, das Übersetzungsverhältnis, die Abmessungen und das Gewicht, die Steuerungsmethode, die Wärmeableitungsfähigkeit und die mechanische Leistung wichtige Faktoren, die während des Auswahlprozesses berücksichtigt werden müssen.
1. Ausgangsdrehmoment
Das Drehmoment ist ein wichtiger Parameter zur Messung der Antriebsfähigkeit eines Gelenks. Es bestimmt, ob ein Gelenk die Armstruktur und die Endlast antreiben kann, um die vorgesehenen Bewegungen auszuführen.
In praktischen Anwendungen müssen Nenndrehmoment und Spitzendrehmoment unterschieden werden. Das Nenndrehmoment wird im Allgemeinen verwendet, um die Fähigkeit des Motors zu bewerten, unter bestimmten Betriebsbedingungen eine kontinuierliche Ausgangsleistung bereitzustellen. Das Spitzendrehmoment dient hauptsächlich dazu, kurzzeitige Anforderungen wie Beschleunigung, Anlauf oder momentane Laständerungen zu bewältigen.
Wenn ein Roboter mit oberen Gliedmaßen beispielsweise über einen längeren Zeitraum eine angehobene Armposition beibehalten muss, sollte besonders auf die kontinuierliche Ausgangsleistung des Gelenkmoduls geachtet werden. Ob die Anforderungen erfüllt werden, sollte nicht allein anhand des Spitzendrehmoments beurteilt werden.
Bei der Drehmomentschätzung kann zunächst das statische Drehmoment anhand der Lastmasse und der Länge des Hebelarms berechnet werden:
T=m\\times g\\times L
Dabei gilt:
(L) bezeichnet den Abstand zwischen dem Schwerpunkt der Last und der Rotationsachse des Gelenks.
Angenommen, das Ende eines Roboterarms trägt eine Last von 2 kg und der Abstand zwischen dem Schwerpunkt der Last und der Rotationsachse des Gelenks beträgt 0.25 m. Das statische Drehmoment beträgt dann:
T=2\\times9.81\\times0.25=4.905\\ N\\cdot m
Das bedeutet, dass das Gelenk ein statisches Lastdrehmoment von mindestens etwa 4.905 N·m überwinden muss. Bei der tatsächlichen Auswahl müssen außerdem Faktoren wie das Eigengewicht des Roboterarms, die Bewegungsbeschleunigung, Reibungsverluste und dynamische Stöße berücksichtigt werden. Dabei sollte eine angemessene Konstruktionsreserve vorgesehen werden.
Darüber hinaus muss das Gelenk während dynamischer Bewegungen auch das durch die Trägheit erzeugte Drehmoment überwinden. Für Rotationsbewegungen kann eine erste Schätzung anhand des folgenden Zusammenhangs vorgenommen werden:
T_{\\text{dynamic}}=J\\times\\alpha
Dabei bezeichnet (J) das Trägheitsmoment und (\\alpha) die Winkelbeschleunigung.
Daher müssen die tatsächlichen Antriebsanforderungen eines Gelenks im Allgemeinen durch eine umfassende Berücksichtigung des statischen Lastdrehmoments, des dynamischen Trägheitsmoments und weiterer Widerstandskräfte berechnet werden.
2. Ausgangsdrehzahl
Die Ausgangsdrehzahl bestimmt die Bewegungsgeschwindigkeit der Gelenke eines Roboters mit oberen Gliedmaßen. Verschiedene Gelenke weisen unterschiedliche Bewegungsfrequenzen und Bewegungsbereiche auf, weshalb auch ihre Drehzahlanforderungen variieren.
Beispielsweise muss das Schultergelenk Hebe- und Drehbewegungen über einen vergleichsweise großen Bereich ausführen, das Ellbogengelenk muss entsprechend den Aufgabenanforderungen Beuge- und Streckbewegungen ausführen, während das Handgelenk häufig kleine und präzise Haltungsanpassungen vornehmen muss.
Bei der Auswahl sollte die erforderliche Ausgangsdrehzahl anhand der maximalen Winkelgeschwindigkeit, des Bewegungsbereichs und des Bewegungszyklus des Gelenks bestimmt werden. Außerdem sollte die tatsächliche Drehzahlleistung des Motors unter verschiedenen Lastbedingungen berücksichtigt werden.
Es ist wichtig zu beachten, dass die Leerlaufdrehzahl eines Motors nicht seiner tatsächlichen Betriebsdrehzahl entspricht. Wenn ein Motor unter Last arbeitet, wird seine Drehzahl durch Faktoren wie Ausgangsdrehmoment, Stromversorgungsbedingungen und Steuerungsstrategien beeinflusst. Daher sollte die Bewertung auf den Drehmoment-Drehzahl-Kennlinien des Produkts basieren.
3. Übersetzungsverhältnis
Das Übersetzungsverhältnis beeinflusst das Ausgangsdrehmoment und die Ausgangsdrehzahl eines Gelenkmoduls und ist ein wichtiger Parameter bei der Auslegung von Gelenkantrieben für Roboter.
In einem Antriebssystem, das einen Motor mit einem Untersetzungsmechanismus kombiniert, kann der Untersetzungsmechanismus die Ausgangsdrehzahl verringern und gleichzeitig das Ausgangsdrehmoment erhöhen. Im Allgemeinen führt ein höheres Übersetzungsverhältnis zu einem stärkeren theoretischen Drehmomentverstärkungseffekt am Ausgang, während die Ausgangsdrehzahl entsprechend abnimmt.
Bei Robotern mit oberen Gliedmaßen müssen Schulter- und Ellbogengelenke normalerweise ein ausgewogenes Verhältnis zwischen Tragfähigkeit und Bewegungsgeschwindigkeit erreichen. Daher sollte ein geeignetes Übersetzungsverhältnis entsprechend den tatsächlichen Bewegungsanforderungen ausgewählt werden. Bei Handgelenkgelenken sollte die Entscheidung unter Berücksichtigung der Bewegungsgenauigkeit, der Reaktionsgeschwindigkeit und des verfügbaren Bauraums getroffen werden.
Ein höheres Übersetzungsverhältnis ist nicht unbedingt besser. Ein übermäßig hohes Übersetzungsverhältnis kann die Bewegungsgeschwindigkeit und die dynamische Reaktion des Gelenks beeinträchtigen und außerdem die Komplexität der Getriebestruktur erhöhen. Daher muss ein ausgewogenes Verhältnis zwischen Ausgangsdrehmoment, Drehzahl und Steuerungsleistung erreicht werden.
4. Motorabmessungen und Gewicht
Roboter mit oberen Gliedmaßen müssen normalerweise mehrere Gelenkantriebseinheiten innerhalb eines begrenzten Bauraums integrieren. Daher wirken sich die Abmessungen und das Gewicht des Motors unmittelbar auf die Gesamtkonstruktion des Roboterarms aus.
Dies ist besonders wichtig bei Handgelenkgelenken, da das Gewicht der Antriebseinheit zu einer zusätzlichen Belastung des vorgelagerten Gelenks wird. Beispielsweise muss ein Handgelenkmotor nicht nur den Endeffektor antreiben, sondern erhöht auch die Belastung des Unterarms und des Ellbogengelenks.
Wenn die Antriebseinheit des Handgelenks zu schwer ist, kann dies die Drehmomentanforderungen an Ellbogen- und Schultergelenk weiter erhöhen und dadurch die Bewegungseffizienz des gesamten Roboterarms beeinträchtigen.
Daher sollten die Abmessungen und das Gewicht des Gelenkmoduls so weit wie möglich begrenzt werden, während gleichzeitig die Anforderungen an Drehmoment und Drehzahl erfüllt werden. Außerdem sollte eine umfassende Bewertung anhand der Montagstruktur, des axialen Bauraums und der Verbindungsmethode des Roboterarms durchgeführt werden.
5. Steuerungsmethoden und Feedback-Funktionen
Roboter mit oberen Gliedmaßen müssen normalerweise koordinierte Bewegungen über mehrere Gelenke hinweg ausführen. Daher sind auch die Steuerungsmethoden und Feedback-Funktionen der Antriebseinheiten von gleicher Bedeutung.
Zu den gängigen Steuerungsanforderungen in praktischen Anwendungen gehören Positionssteuerung, Drehzahlsteuerung und Drehmomentsteuerung. Die Positionssteuerung wird hauptsächlich zur Einstellung des Gelenkwinkels verwendet, die Drehzahlsteuerung dient zur Anpassung der Bewegungsgeschwindigkeit des Gelenks, und die Drehmomentsteuerung unterstützt die Lastanpassung und nachgiebige Bewegungen.
Darüber hinaus können Feedback-Geräte wie Encoder dem Steuerungssystem helfen, den Betriebszustand des Motors oder Gelenks zu erfassen und so Daten für die Regelung im geschlossenen Regelkreis bereitzustellen.
Bei Mehrgelenksystemen sollte außerdem auf die Kommunikationsschnittstellen, Steuerungsprotokolle, Parameterkonfiguration und die Möglichkeiten zur koordinierten Steuerung mehrerer Motoren geachtet werden. Bei der Auswahl von Gelenkmodulen muss bestätigt werden, ob deren Steuerungsschnittstellen mit dem Hauptsteuerungssystem des Roboters kompatibel sind.
6. Wärmeableitung und Dauerbetriebsleistung
Während des Langzeitbetriebs können Gelenkmotoren von Robotern mit oberen Gliedmaßen kontinuierlich belastet werden und Wärme erzeugen. Wenn die Wärmeableitung unzureichend ist, kann die Motortemperatur allmählich ansteigen, wodurch die kontinuierliche Ausgangsleistung des Motors und die Betriebsstabilität des Systems beeinträchtigt werden.
Daher müssen bei der Auswahl nicht nur das Spitzendrehmoment berücksichtigt, sondern auch die Dauerbetriebsfähigkeit unter Nennbedingungen sowie die Wärmeableitungsbedingungen des Motors innerhalb der tatsächlichen Montagekonstruktion bewertet werden.
Bei Robotern mit oberen Gliedmaßen, die über längere Zeit eine bestimmte Haltung beibehalten, häufig starten oder kontinuierliche Bewegungen ausführen müssen, sollte die thermische Leistung des Motors in Verbindung mit dem Einschaltdauerverhältnis, den Laständerungen und der Installationsumgebung bewertet werden.
7. Mechanische Leistung und Übertragungsgenauigkeit
Neben den elektrischen Parametern beeinflusst auch die mechanische Leistung eines Gelenkmoduls die Bewegungsleistung des Roboters.
Bei Robotern mit oberen Gliedmaßen, die eine präzise Positionierung erfordern, sollten das Getriebespiel, die Torsionssteifigkeit und die strukturelle Festigkeit berücksichtigt werden. Das Getriebespiel kann die Positionsgenauigkeit beeinflussen, wenn sich ein Gelenk in die entgegengesetzte Richtung bewegt, während die Torsionssteifigkeit die Verformung eines Gelenks unter Belastung beeinflusst.
Wenn ein Roboter Präzisionsarbeiten, wiederholte Positionierungen oder Aufgaben der Mensch-Roboter-Kollaboration ausführen muss, sollte die mechanische Leistung der Antriebseinheit entsprechend den tatsächlichen Genauigkeitsanforderungen bewertet werden.
Nachdem die verschiedenen Parameter verstanden wurden, besteht der nächste Schritt darin, die Antriebsmodule den jeweiligen Gelenkpositionen zuzuordnen. Verschiedene Gelenke von Robotern mit oberen Gliedmaßen weisen unterschiedliche Belastungen, Bewegungsbereiche und Installationsbedingungen auf. Daher sollten gezielte Zuordnungsstrategien angewendet werden.
Wenn der Roboter Schulterbewegungen mit mehreren Freiheitsgraden ausführen muss, sollten auch die räumliche Anordnung und die koordinierte Steuerung mehrerer Antriebseinheiten berücksichtigt werden. Die Antriebsmodule müssen nicht nur die Leistungsanforderungen der einzelnen Gelenke erfüllen, sondern sich auch an die gesamte mechanische Struktur der Schulter anpassen.
Bei der Auswahl sollte das erforderliche Gelenkdrehmoment anhand der tatsächlichen Last berechnet und die Ausgangsleistung des Moduls bei unterschiedlichen Drehzahlen bewertet werden. Bei Robotern, die häufig Greif-, Handhabungs- und Bedienaufgaben ausführen, sollte außerdem auf die dynamische Reaktion und die Übertragungsstabilität des Antriebssystems geachtet werden.
Das Handgelenkgelenk ist normalerweise am Ende der oberen Gliedmaßen installiert. Sein Gewicht wirkt sich unmittelbar auf die Tragfähigkeit am Ende und die Bewegungs-Trägheit aus. Daher sollten die Abmessungen und das Gewicht der Handgelenk-Antriebsmodule so gering wie möglich gehalten werden, während gleichzeitig sichergestellt wird, dass ihre Ausgangsleistung den Anforderungen entspricht.
Es ist wichtig zu beachten, dass die Antriebsanforderungen der Schulter-, Ellbogen- und Handgelenkgelenke nicht fest vorgegeben sind. Selbst bei derselben Gelenkposition können je nach Roboterstruktur, Belastung und Bewegungsaufgabe erhebliche Unterschiede bestehen. Die tatsächliche Auswahl sollte weiterhin auf Berechnungen der Gelenkdynamik und den Testergebnissen des vollständigen Roboters basieren.
Antriebslösungen für Gelenke von Robotern mit oberen Gliedmaßen lassen sich im Allgemeinen in zwei Typen unterteilen: integrierte Antriebslösungen und separate Antriebslösungen. Beide weisen hinsichtlich struktureller Auslegung, Systemintegration und Wartungsmethoden eigene Eigenschaften auf.
Eine separate Antriebslösung besteht normalerweise aus einzelnen Komponenten wie Motor, Getriebe, Treiber und Encoder. Entwickler können entsprechend den tatsächlichen Anforderungen verschiedene Komponenten auswählen und unabhängig voneinander konfigurieren. Diese Lösung bietet ein hohes Maß an Gestaltungsfreiheit und eignet sich für Roboterprojekte mit besonderen strukturellen Anforderungen oder für Projekte, die stark kundenspezifische Antriebssysteme benötigen.
Eine separate Lösung bedeutet jedoch auch, dass mehr mechanische Verbindungen, elektrische Anschlüsse und Steuerschnittstellen berücksichtigt werden müssen. Die Abstimmung und Fehlersuche bei mehreren Komponenten kann den Aufwand für die Systemintegration erhöhen und zusätzlichen Installationsraum beanspruchen.
Integrierte Gelenkmodule vereinen Komponenten wie Motor, Untersetzungsmechanismus, Treiber und Feedback-Elemente in einer relativ kompakten Struktur. Dies trägt dazu bei, externe Anschlüsse und die Systemverkabelung zu reduzieren und gleichzeitig die Komplexität der mechanischen Konstruktion und Installation zu verringern.
Für Roboter mit oberen Gliedmaßen, in die mehrere Gelenkantriebseinheiten integriert werden müssen, kann eine integrierte Lösung dazu beitragen, die Systemstruktur zu vereinfachen und die Gesamteffizienz der Integration zu verbessern. Ihre tatsächliche Eignung muss jedoch weiterhin anhand der Ausgangsleistung, der Montageschnittstellen, der Steuerungsprotokolle und der Wärmeableitungsbedingungen bestimmt werden.
| Vergleichskriterien | Separate Antriebslösung | Integriertes Gelenkmodul |
Struktureller Aufbau | Motoren, Getriebe, Treiber und weitere unabhängig konfigurierte Komponenten | Mehrere Antriebskomponenten in einem einzigen Modul integriert |
Gestaltungsfreiheit | Flexiblere Auswahl und Konfiguration der Komponenten | Auswahl anhand der vorhandenen Produktspezifikationen erforderlich |
Installationsraum | Normalerweise ist Installationsraum für mehrere Komponenten erforderlich | Relativ kompakte Struktur |
Systemintegration | Verbindungen zwischen mehreren Komponenten müssen berücksichtigt werden | Hilft, externe Verbindungen zu reduzieren |
Inbetriebnahme und Fehlersuche | Zugehörige Komponenten müssen separat konfiguriert und in Betrieb genommen werden | Kann entsprechend der Steuerungsmethode des integrierten Treibers konfiguriert werden |
Geeignete Anwendungsbereiche | Hochgradig kundenspezifische Antriebssysteme | Roboter, die kompakte Strukturen und eine hohe Integrationseffizienz erfordern |
Wenn ein Projekt daher umfangreiche kundenspezifische Anforderungen hat und das Entwicklungsteam Motor, Getriebe und Treiber unabhängig voneinander konfigurieren möchte, kann eine separate Lösung in Betracht gezogen werden. Wenn das Projekt größeren Wert auf eine kompakte Struktur, Installationseffizienz und die Integration des Antriebssystems legt, können integrierte Gelenkmodule bevorzugt geprüft werden.
Verschiedene Arten von Robotern mit oberen Gliedmaßen haben unterschiedliche Konstruktionsprioritäten, wenn es um Gelenkantriebe geht. Humanoide Roboter müssen mithilfe mehrerer Gelenke Bewegungen ausführen, die denen menschlicher Arme ähneln, wobei die Leistungsabgabe, die dynamische Reaktion und die Koordination mehrerer Gelenke im Vordergrund stehen. Exoskelett-Roboter hingegen müssen mit den Bewegungen des menschlichen Körpers zusammenarbeiten. Daher stehen bei ihnen tragbare Strukturen, die Mensch-Roboter-Koordination und das gesamte unterstützende Antriebserlebnis stärker im Mittelpunkt.
Um den Anforderungen dieser beiden Anwendungsarten gerecht zu werden, bietet CubeMars die Produkte der AK-Serie und der AKE-Serie an. Sie können jeweils als wichtige Produktauswahlrichtungen für Gelenkantriebslösungen von humanoiden Robotern und Exoskelett-Robotern dienen.
Humanoide Roboter: CubeMars AK-Serie
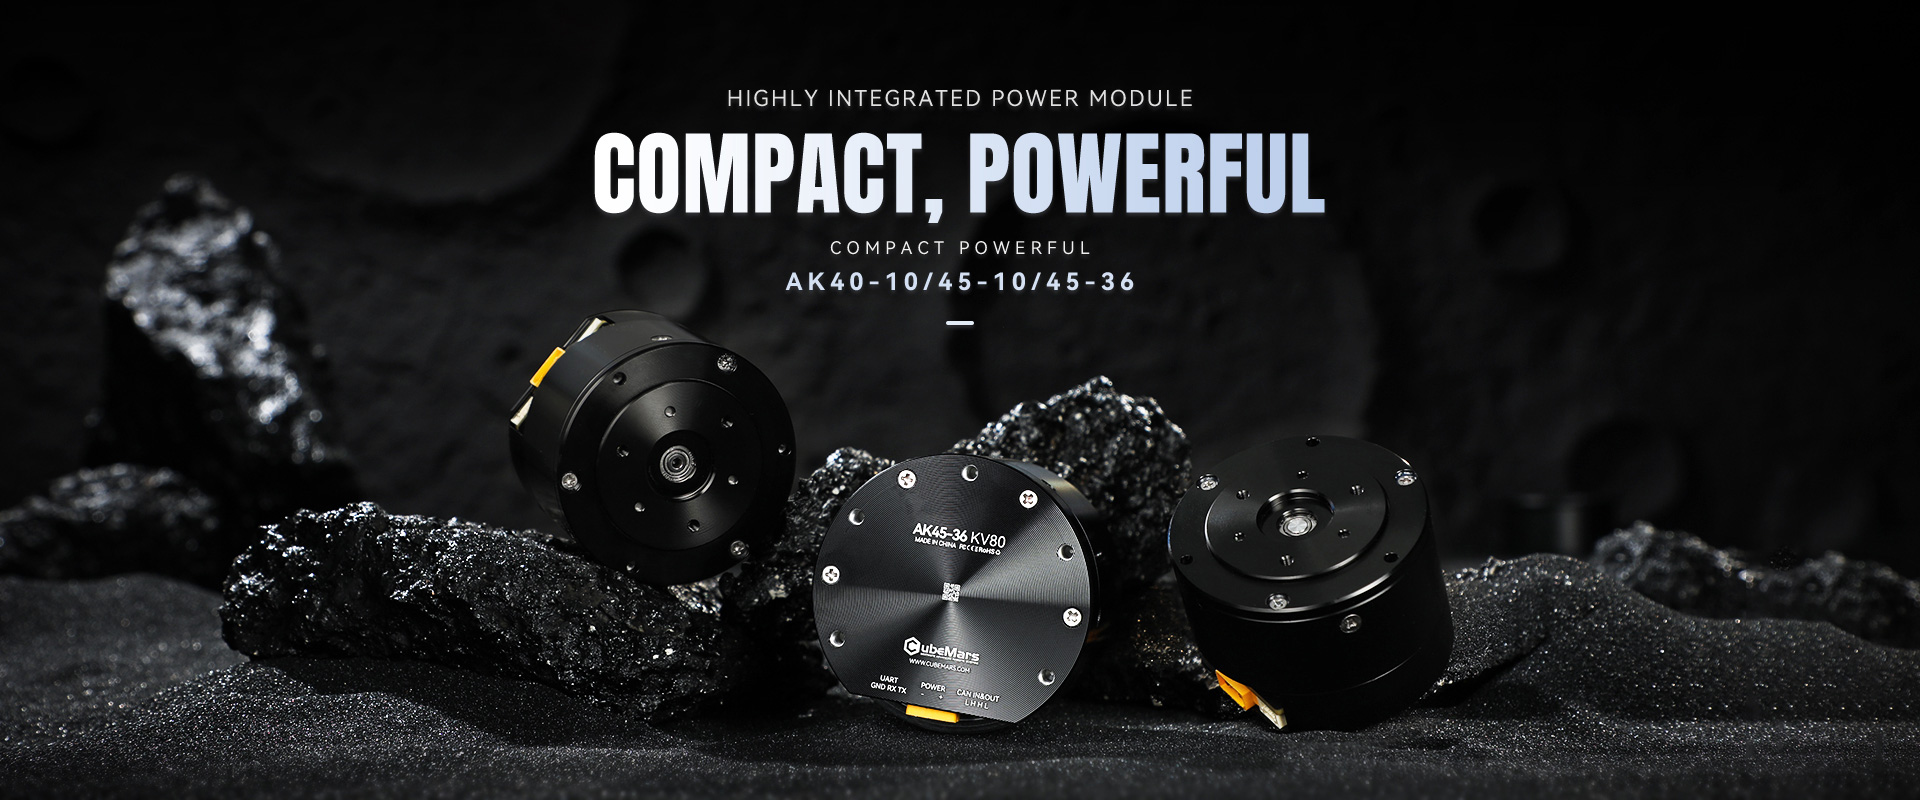
Die oberen Gliedmaßen humanoider Roboter umfassen typischerweise mehrere bewegliche Gelenke, darunter Schulter-, Ellbogen- und Handgelenke. Diese Gelenke müssen Bewegungen wie das Anheben der Arme, das Beugen der Ellbogen, Drehbewegungen, Greifen und die Handhabung von Objekten ausführen. Die verschiedenen Gelenke müssen koordiniert bleiben. Daher muss das Antriebssystem nicht nur ausreichend Leistung bereitstellen, sondern auch die strukturelle Integration und die Bewegungssteuerung berücksichtigen.
Die Produkte der CubeMars AK-Serie sind integrierte Roboteraktuatoren und können als wichtige Auswahlrichtung für Gelenkantriebe humanoider Roboter dienen. Diese Serie integriert Funktionen wie Motor, Untersetzungsmechanismus und Antriebssteuerung in das Gelenkmodul und trägt so dazu bei, die mechanische und elektrische Integration des Antriebssystems zu vereinfachen.
In konkreten Anwendungen können je nach den Lastanforderungen der Schulter-, Ellbogen- und Handgelenkgelenke unterschiedliche Modelle der AK-Serie ausgewählt werden. Bei Schultergelenken sollten das kontinuierliche Drehmoment und das Spitzendrehmoment des Moduls sorgfältig bewertet werden. Bei Ellbogengelenken sollte die Zuordnung anhand der Unterarmlasten und der Bewegungsgeschwindigkeit erfolgen. Bei Handgelenkgelenken sollte stärker auf die Produktabmessungen, das Gewicht und die Anforderungen an die Endbewegung geachtet werden.
Neben der Leistungsfähigkeit der einzelnen Gelenke muss auch die Koordination zwischen mehreren Antriebseinheiten der AK-Serie und dem Steuerungssystem des Roboters berücksichtigt werden. Dazu gehören Kommunikationsschnittstellen, Steuerungsprotokolle, Encoder-Feedback und die koordinierte Steuerung mehrerer Gelenke.
Daher sollte der Einsatz der AK-Serie in humanoiden Robotern bei der Modellauswahl auf der spezifischen Roboterstruktur, den Freiheitsgraden der Gelenke, den Lastbedingungen und dem Steuerungssystem basieren, anstatt einfach für alle Gelenke dasselbe Modell zu verwenden.
Exoskelett-Roboter: CubeMars AKE-Serie
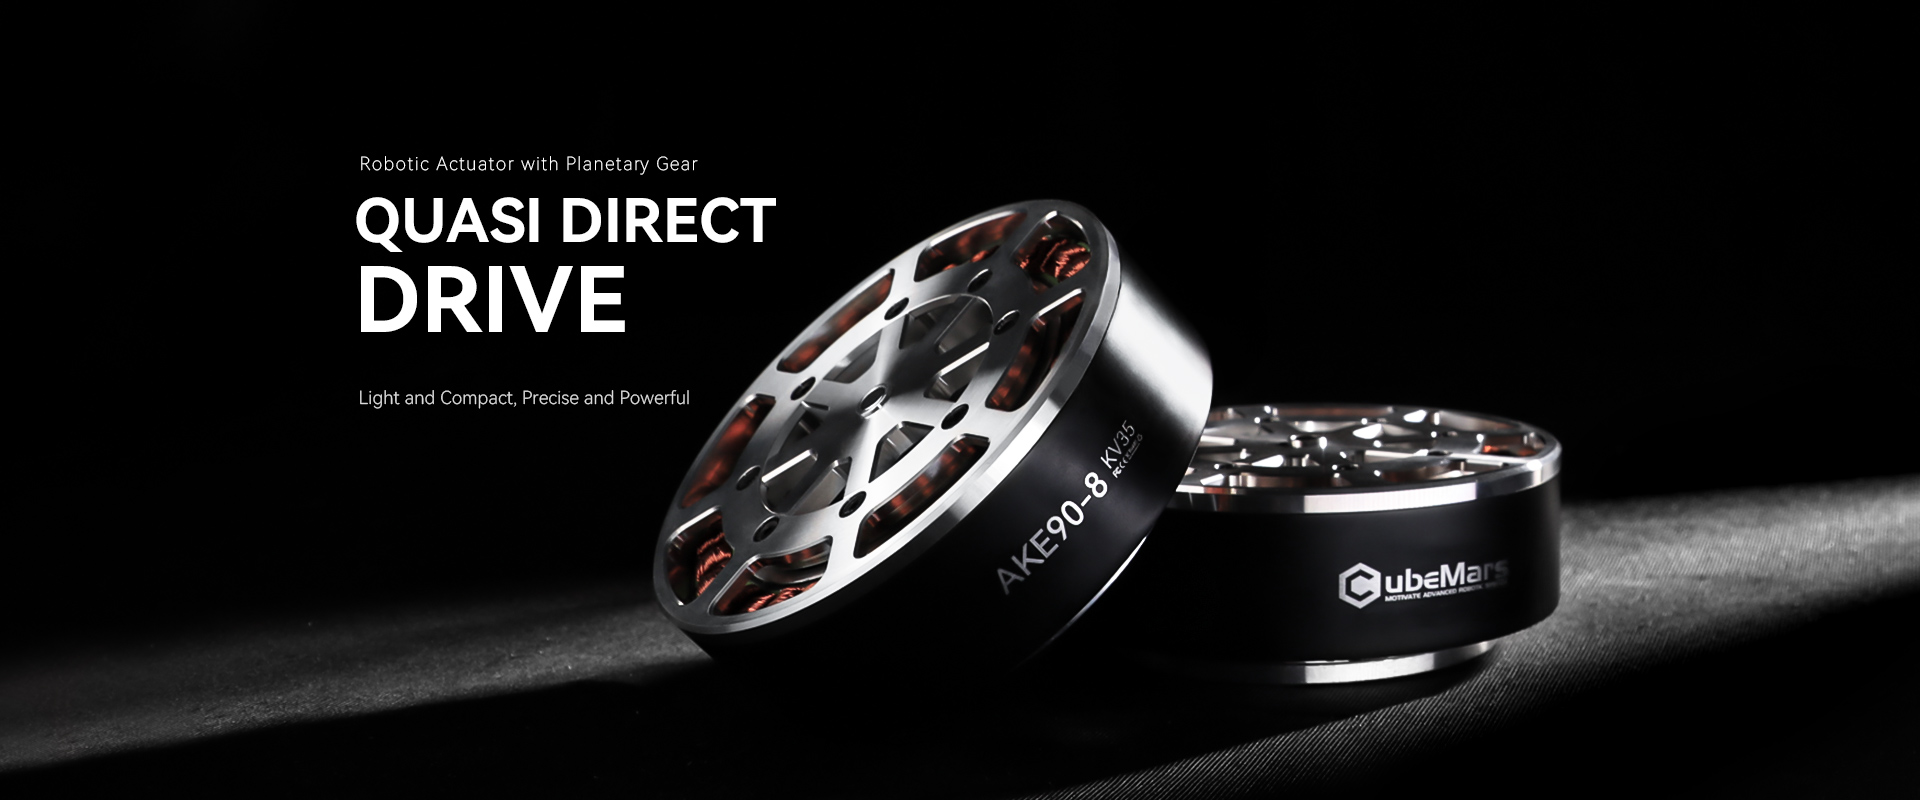
Der größte Unterschied zwischen Exoskelett-Robotern und humanoiden Robotern besteht darin, dass sich ihre Antriebssysteme gemeinsam mit dem menschlichen Körper bewegen müssen. Exoskelette für die oberen Gliedmaßen werden typischerweise eingesetzt, um Schulter-, Ellbogen- oder Handgelenkbewegungen wie das Anheben sowie das Beugen und Strecken zu unterstützen. Dadurch können die Träger einen Teil ihrer Bewegungsbelastung reduzieren oder bestimmte Unterstützungsaufgaben ausführen.
Im Vergleich zu herkömmlichen Robotergelenken muss bei der Konstruktion von Exoskelettgelenken nicht nur die Antriebsfähigkeit berücksichtigt werden, sondern auch die Koordination der Mensch-Roboter-Bewegung, die Ausrichtung der Gelenkachsen, der Tragekomfort und das Gesamtgewicht des Systems. Das Antriebsmodul muss Unterstützung bereitstellen und gleichzeitig die natürlichen Bewegungen des Körpers möglichst wenig einschränken.
Die Produkte der CubeMars AKE-Serie sind quasi-direktangetriebene (QDD) Motoren und können als wichtige Auswahlrichtung für Gelenkantriebe von Exoskelett-Robotern dienen. Durch eine Getriebekonstruktion mit einem relativ niedrigen Übersetzungsverhältnis bietet das Quasi-Direktantriebskonzept ein ausgewogenes Verhältnis zwischen Ausgangsleistung, dynamischer Reaktion und Rücktreibbarkeit. Dadurch eignet es sich für Anwendungen, bei denen die Mensch-Roboter-Interaktion und nachgiebige Bewegungen berücksichtigt werden müssen.
Bei Exoskelett-Projekten für die oberen Gliedmaßen können verschiedene Modelle der AKE-Serie hinsichtlich Ausgangsdrehmoment, Drehzahl, Abmessungen und Gewicht bewertet werden, je nach Unterstützungsanforderungen von Gelenken wie Schulter und Ellbogen.
Bei der tatsächlichen Konstruktion muss die Antriebsleistung unterstützender Schultergelenke anhand des Armgewichts des Trägers, der unterstützten Last und des Bewegungsbereichs bestimmt werden. Unterstützende Ellbogengelenke müssen entsprechend dem Unterarmgewicht, der Endlast und der angestrebten Bewegungsgeschwindigkeit ausgelegt werden.
Darüber hinaus müssen Exoskelett-Roboter die Sicherheit der Mensch-Roboter-Interaktion umfassend berücksichtigen. Das Antriebssystem sollte mit Sensoren, Steuerungsalgorithmen und mechanischen Begrenzungsstrukturen zusammenarbeiten, damit die Unterstützungsleistung an die menschlichen Bewegungen und die tatsächlichen Anforderungen angepasst werden kann. So lassen sich Beeinträchtigungen des Tragekomforts vermeiden, die durch nicht abgestimmte Antriebsreaktionen entstehen könnten.
Daher sollte sich die Auswahl der AKE-Serie für Exoskelett-Roboter auf die tragbare Struktur, das Unterstützungsdrehmoment, die Rücktreibbarkeit und die Dauerbetriebsfähigkeit konzentrieren und in Verbindung mit dem konkreten Anwendungsszenario überprüft werden.
AK-Serie vs. AKE-Serie: Wie wählt man entsprechend den Anwendungsszenarien?
Sowohl die AK-Serie als auch die AKE-Serie können für Robotergelenkantriebe verwendet werden, unterscheiden sich jedoch hinsichtlich Produktstruktur und Antriebskonzept. Die AK-Serie verwendet ein integriertes Aktuatordesign, während die AKE-Serie auf einem Quasi-Direktantriebskonzept (QDD) basiert. Bei Projekten mit Robotern der oberen Gliedmaßen sollte die Auswahl anhand des Robotertyps, der Gelenkaufgaben und der Anforderungen an die Systemintegration erfolgen.
| Vergleichskriterien | CubeMars AK-Serie | CubeMars AKE-Serie |
| Produktpositionierung | Integrierter Roboteraktuator | Quasi-Direktantriebsmotor (QDD) |
| Strukturelle Merkmale | Integriert Motor, Untersetzungsmechanismus, Antriebssteuerung und weitere Funktionen | Getriebeauslegung mit niedrigem Übersetzungsverhältnis, die Leistungsausgabe und Rücktreibbarkeit in Einklang bringt |
| Hauptsächlich empfohlene Anwendung in diesem Artikel | Humanoide Roboter | Exoskelett-Roboter |
| Prioritäten bei der Antriebsauslegung | Gelenkleistung, Systemintegration und Koordination mehrerer Gelenke | Dynamische Reaktion, Rücktreibbarkeit und nachgiebige Interaktion |
| Auswahlkriterien | Nenndrehmoment, Spitzendrehmoment, Drehzahl, Installationsraum und Steuerungsmethode | Unterstützungsdrehmoment, Rücktreibbarkeit, Produktgewicht und Anpassung an tragbare Systeme |
| Typische Anwendungsaspekte | Robotergelenke wie Schulter, Ellbogen und Handgelenk | Gelenke zur Unterstützung menschlicher Bewegungen, beispielsweise Schulter und Ellbogen |
Hinsichtlich der Produktstruktur verwendet die CubeMars AK-Serie ein hochintegriertes Design. Dadurch eignet sie sich für Projekte mit humanoiden Robotern, die ihre Gelenkantriebssysteme vereinfachen und den Integrationsaufwand für externe Komponenten reduzieren möchten. Bei Robotern, die einen koordinierten Betrieb mehrerer Gelenke erfordern, können geeignete Modelle der AK-Serie entsprechend den Belastungen und Bewegungsanforderungen der einzelnen Gelenke ausgewählt werden.
Die AKE-Serie verwendet ein Quasi-Direktantriebskonzept. Ihre Getriebeauslegung mit niedrigem Übersetzungsverhältnis trägt dazu bei, die Rücktreibbarkeit und die dynamische Reaktion des Antriebssystems zu verbessern. Bei Exoskelett-Robotern helfen diese Eigenschaften den Entwicklern, die Abstimmung zwischen Antriebsausgang und menschlicher Bewegung zu bewerten.
Daher kann bei Projekten mit humanoiden Robotern die CubeMars AK-Serie vorrangig geprüft werden; bei Exoskelett-Projekten für die oberen Gliedmaßen kann die CubeMars AKE-Serie vorrangig geprüft werden. Es ist zu beachten, dass es sich hierbei um Produktempfehlungen für die beiden in diesem Artikel behandelten Anwendungsarten handelt. Dies bedeutet nicht, dass die beiden Serien ausschließlich in den jeweils zugeordneten Szenarien eingesetzt werden können. Die endgültige Entscheidung sollte weiterhin auf den Leistungsdaten der konkreten Modelle, den mechanischen Strukturen, den Steuerungsanforderungen und den tatsächlichen Betriebsbedingungen basieren.
Um die Effizienz der Auswahl zu verbessern, kann der Prozess in der folgenden Reihenfolge durchgeführt werden: von den Anwendungsanforderungen bis zur Produktverifizierung.
Bestimmen Sie zunächst den Hauptzweck des Roboters mit oberen Gliedmaßen, beispielsweise industrielles Greifen, Materialhandhabung, Rehabilitationstraining, wissenschaftliche Experimente oder Mensch-Roboter-Kollaboration. Verschiedene Anwendungsszenarien stellen unterschiedliche Anforderungen an Tragfähigkeit, Bewegungsgeschwindigkeit, Steuerungsgenauigkeit und Sicherheitsleistung.
Bestimmen Sie auf Grundlage der Roboterarmstruktur die Bewegungsrichtungen, Bewegungsbereiche, maximalen Winkelgeschwindigkeiten und Bewegungszyklen der Schulter-, Ellbogen- und Handgelenkgelenke. Klären Sie gleichzeitig, ob jedes Gelenk über einen längeren Zeitraum eine bestimmte Haltung beibehalten muss und ob häufige Start- und Stoppvorgänge oder schnelle Beschleunigungs- und Verzögerungsvorgänge auftreten.
Berechnen Sie das statische und dynamische Drehmoment, das die verschiedenen Gelenke benötigen, anhand des Eigengewichts des Roboterarms, der Endlast, der Schwerpunktpositionen der einzelnen Komponenten und der Bewegungshaltungen. Bei komplexen Bewegungsaufgaben sollten weitere Analysen in Verbindung mit einem dynamischen Modell durchgeführt werden.
Schritt 4: Parameter von Motor und Untersetzungsmechanismus bestimmen
Wählen Sie auf Grundlage der Drehmoment- und Drehzahlanforderungen der Gelenke geeignete Motoren und Übersetzungsverhältnisse aus. Neben dem Nenndrehmoment und dem Spitzendrehmoment muss auch die Ausgangsleistung des Motors innerhalb des tatsächlichen Betriebsbereichs bewertet werden.
Integrieren Sie die in Betracht gezogenen Antriebsmodule in die mechanische Konstruktionsplanung und prüfen Sie den Installationsraum, die Verbindungsschnittstellen, die axiale Länge, die Kabelführung und den Wartungsraum. Bestätigen Sie gleichzeitig die Kommunikationskompatibilität zwischen dem Treiber und dem Steuerungssystem des Roboters.
Nach Abschluss der vorläufigen Auswahl sollten Prototypentests durchgeführt werden, um die tatsächliche Bewegungsleistung der Gelenke zu überprüfen. Zu den wichtigsten Tests gehören Tragfähigkeit, Bewegungsgeschwindigkeit, Positioniergenauigkeit, Temperaturanstieg, Dauerbetriebsfähigkeit und die Koordination mehrerer Gelenke. Anschließend sollten das Motormodell oder die Getriebelösung entsprechend den Testergebnissen angepasst werden.
Das Spitzendrehmoment bezieht sich normalerweise auf die Ausgangsleistung über einen kurzen Zeitraum und kann nicht unmittelbar die Last darstellen, der ein Motor langfristig standhalten kann. Bei Robotern mit oberen Gliedmaßen, die Haltungen kontinuierlich beibehalten oder fortlaufende Bewegungen ausführen müssen, sollten das Nenndrehmoment, das Einschaltdauerverhältnis und das Temperaturanstiegsverhalten sorgfältig bewertet werden.
Oberarm, Unterarm, Verbindungskomponenten und Endeffektor erzeugen alle Belastungen auf die Gelenke. Insbesondere bei ausgestrecktem Arm kann die Schwerkraft der Strukturkomponenten ein beträchtliches Drehmoment erzeugen. Daher sollte die Auswahl nicht ausschließlich auf der Masse der Endlast basieren.
Ein höheres Übersetzungsverhältnis trägt zur Erhöhung des Ausgangsdrehmoments bei, verringert jedoch auch die Ausgangsdrehzahl und kann die dynamische Reaktion des Systems beeinträchtigen. Ein geeignetes Übersetzungsverhältnis muss entsprechend den tatsächlichen Anforderungen an Bewegungsgeschwindigkeit und Belastung ausgewählt werden.
Das Gewicht einer Antriebseinheit an einem Gelenk kann zu einer zusätzlichen Belastung des vorgelagerten Gelenks werden. Dies ist insbesondere bei Handgelenkmotoren wichtig, da ihr Gewicht die Antriebsanforderungen des Unterarms und des Ellbogengelenks beeinflusst. Daher muss die Auswahl aus der Perspektive des gesamten Roboterarms bewertet werden.
Selbst wenn ein Motor die Anforderungen an Drehmoment und Drehzahl erfüllt, können inkompatible Kommunikationsschnittstellen, Steuerungsprotokolle oder Feedback-Methoden den Entwicklungs- und Fehlersuchaufwand erhöhen. Daher sollte die Kompatibilität zwischen der Antriebseinheit und dem Steuerungssystem bereits in der frühen Phase der Auswahl bestätigt werden.
Die AK-, AKA- und AKE-Serien umfassen verschiedene Modelle und Spezifikationen. Ihre Eignung für Schulter-, Ellbogen- oder Handgelenkgelenke lässt sich nicht allein anhand der Serienbezeichnungen bestimmen. Der richtige Ansatz besteht darin, Produkte anhand der technischen Spezifikationen, mechanischen Strukturen und tatsächlichen Belastungen der konkreten Modelle auszuwählen.
Bei der Auswahl von Gelenkmodulen für Roboter mit oberen Gliedmaßen geht es nicht einfach darum, das Drehmoment, die Drehzahl oder die Abmessungen von Motoren zu vergleichen. Vielmehr handelt es sich um einen Prozess, bei dem die mechanische Struktur, die Tragfähigkeit, die Bewegungsleistung und die Systemintegration umfassend berücksichtigt werden müssen. Schulter-, Ellbogen- und Handgelenkgelenke erfüllen unterschiedliche Bewegungsaufgaben, weshalb sich auch ihre Antriebsanforderungen deutlich unterscheiden. Nur wenn die Betriebsmerkmale jedes Gelenks vollständig verstanden werden, kann eine Antriebslösung ausgewählt werden, die zum Gesamtdesign des Roboters passt.
Zunächst müssen das tatsächliche Anwendungsszenario des Roboters betrachtet und die Gelenklasten, der Bewegungsbereich, die maximale Geschwindigkeit und das Einschaltdauerverhältnis festgelegt werden. Bei Schulter- und Ellbogengelenken sollte besonders auf das Eigengewicht des Roboterarms, die Endlast und das unter verschiedenen Bewegungshaltungen erzeugte Drehmoment geachtet werden. Bei Handgelenkgelenken sollten neben der Erfüllung der Anforderungen an die Antriebsleistung insbesondere die Motorabmessungen, das Gewicht und die Steuerungsgenauigkeit berücksichtigt werden. Gleichzeitig müssen auch die Lastübertragungsbeziehungen zwischen den verschiedenen Gelenken berücksichtigt werden, um zu vermeiden, dass eine zu schwere einzelne Antriebseinheit andere Gelenke zusätzlich belastet.
Zweitens sollte die zentrale Leistungsfähigkeit der Gelenkmodule entsprechend den konkreten Betriebsbedingungen bewertet werden. Das Nenndrehmoment bestimmt die kontinuierliche Ausgangsleistung der Antriebseinheit, während das Spitzendrehmoment zur Bewertung der maximalen Ausgangsanforderungen über kurze Zeiträume dient. Ausgangsdrehzahl und Übersetzungsverhältnis beeinflussen die Gelenkbewegungsgeschwindigkeit und die Leistungsfähigkeit. Darüber hinaus wirken sich Faktoren wie Steuerungsmethoden, Encoder-Feedback, Wärmeableitungsfähigkeit, Getriebespiel und Torsionssteifigkeit ebenfalls auf die Stabilität, Reaktionsgeschwindigkeit und Bewegungsgenauigkeit des Roboters im tatsächlichen Betrieb aus. Daher kann die Eignung eines Motors nicht allein anhand eines einzelnen Parameters beurteilt werden. Stattdessen muss ein umfassender Vergleich unter Berücksichtigung der vollständigen Betriebsbedingungen vorgenommen werden.
Hinsichtlich der Antriebslösungen vereinen integrierte Gelenkmodule mehrere Antriebskomponenten in einer relativ kompakten Struktur und tragen so dazu bei, externe Anschlüsse und den Aufwand für die Systemintegration zu reduzieren. Separate Antriebslösungen bieten eine größere Konfigurationsflexibilität und eignen sich besser für Projekte, bei denen Antriebssysteme unabhängig entwickelt und kundenspezifisch angepasst werden müssen. Entwickler können je nach mechanischer Struktur, Installationsraum, Steuerungsanforderungen und Entwicklungsressourcen eine geeignetere Lösung auswählen.
Für Teams, die Roboter mit oberen Gliedmaßen, Roboterarme und Robotersysteme mit mehreren Gelenken entwickeln, können die CubeMars AK-, AKA- und AKE-Serien als Produktreferenzen für die Auswahl von Gelenkantrieben dienen. Die verschiedenen Serien und konkreten Modelle unterscheiden sich hinsichtlich struktureller Auslegung, Getriebelösungen und Leistungsspezifikationen: Die AK- und AKA-Serien können anhand der Ausgangsleistung und der Montagespezifikationen der jeweiligen Modelle bewertet werden, während die AKE-Serie in Verbindung mit den Anforderungen an die dynamische Reaktion und Drehmomentsteuerung von Quasi-Direktantriebslösungen betrachtet werden kann. In praktischen Anwendungen sollten die Produkte entsprechend den unterschiedlichen Anforderungen von Schulter-, Ellbogen- und Handgelenkgelenken ausgewählt werden. Dabei sind Parameter wie Nenndrehmoment, Spitzendrehmoment, Drehzahl, Übersetzungsverhältnis, Abmessungen, Gewicht und Steuerschnittstellen in den Produktdatenblättern heranzuziehen.
Schließlich sind theoretische Berechnungen nur der Ausgangspunkt der Auswahl. Praktische Tests sind ebenso wichtig. Nach Abschluss der vorläufigen Modellzuordnung ist weiterhin eine Prototypenvalidierung erforderlich, um die Gelenkbewegungsleistung unter realen Lastbedingungen zu bewerten. Zu den wichtigsten Prüfpunkten gehören die kontinuierliche Ausgangsleistung, die dynamische Reaktion, der Temperaturanstieg, die Positioniergenauigkeit und die koordinierte Steuerungsleistung mehrerer Gelenke. Anschließend sollte die Antriebskonfiguration entsprechend den Testergebnissen weiter optimiert werden.
Insgesamt erfordert die geeignete Auswahl von Gelenkmodulen für Roboter mit oberen Gliedmaßen ein ausgewogenes Verhältnis zwischen Ausgangsleistung, strukturellen Abmessungen, Gesamtgewicht des Systems, Steuerungsfunktionen und Systemintegration. Die Auswahl geeigneter Antriebsprodukte entsprechend den tatsächlichen Anforderungen der verschiedenen Gelenke kann nicht nur die Bewegungsleistung des Roboterarms verbessern, sondern auch dazu beitragen, den Aufwand für die Systementwicklung und -integration zu verringern und eine solide Grundlage für spätere Funktionserweiterungen und die Optimierung der Roboterleistung zu schaffen.


