Cubemars - 17年电机制造商 info@cubemars.com +86 13755649079
中文简体
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
创建您的CubeMars账号


精彩分享
目录
主动腰关节:改变攀爬规则
烟囱式攀爬:50 倍的速度提升
CubeMars 电机:攀爬的动力核心
四足机器人腿部关节电机
四足机器人腰部关节电机

四足机器人KLEIYN通过主动腰关节展示全新维度

CubeMars / 2025-09-02 11:46:36

在四足机器人领域,东京大学 JSK 实验室再次带来令人瞩目的突破。他们推出了继 MEVIUS 之后的二代机器人 —— KLEIYN。与前代相比,这一代不仅能在复杂地形上稳健行走,还首次展示了四足机器人高速稳定的烟囱攀爬能力,让人们看到了四足机器人从二维平面走向三维空间的无限可能。
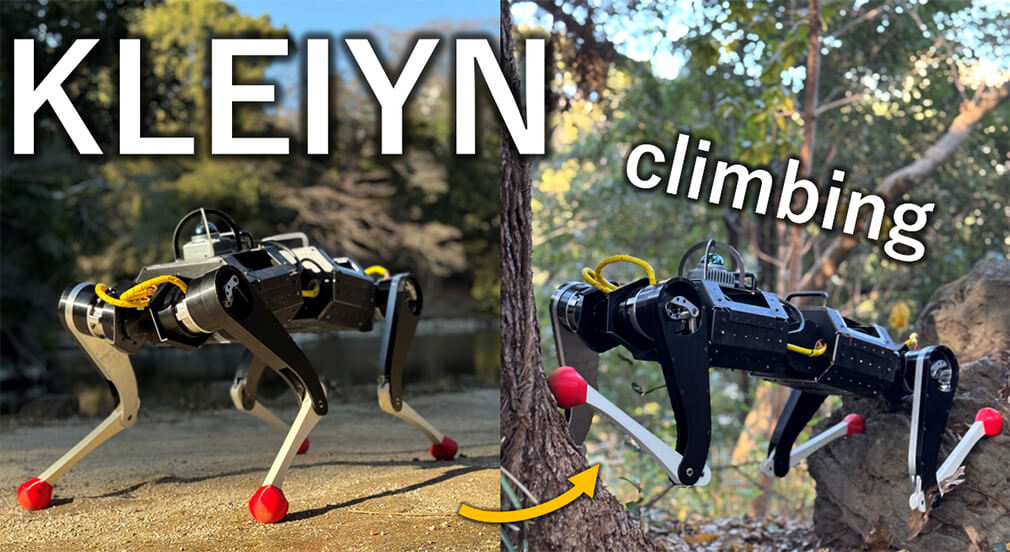

kleiyn-climbing.jpg


主动腰关节:改变攀爬规则


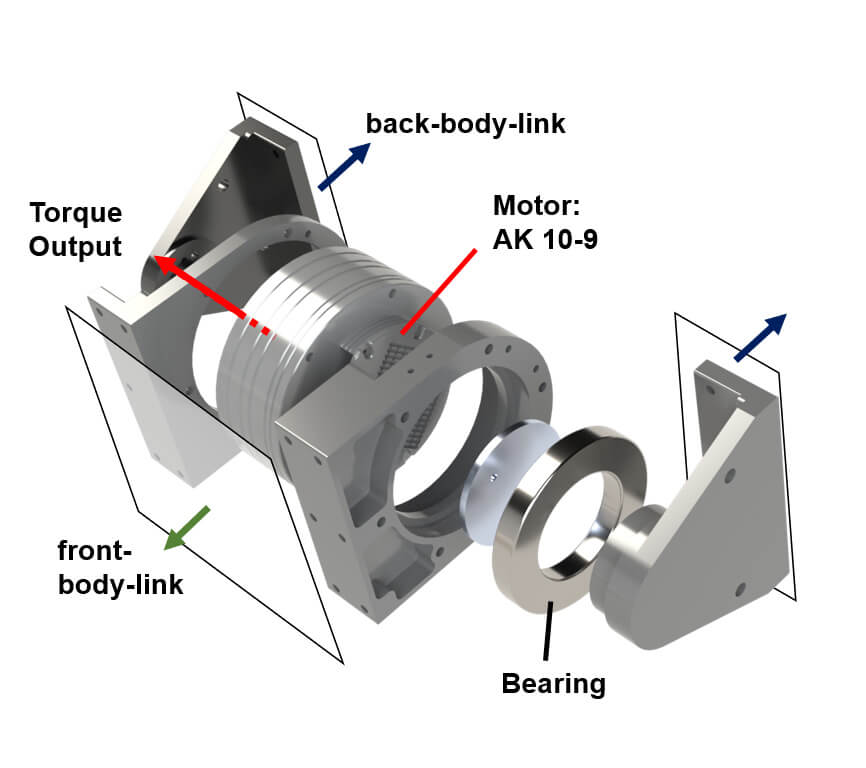
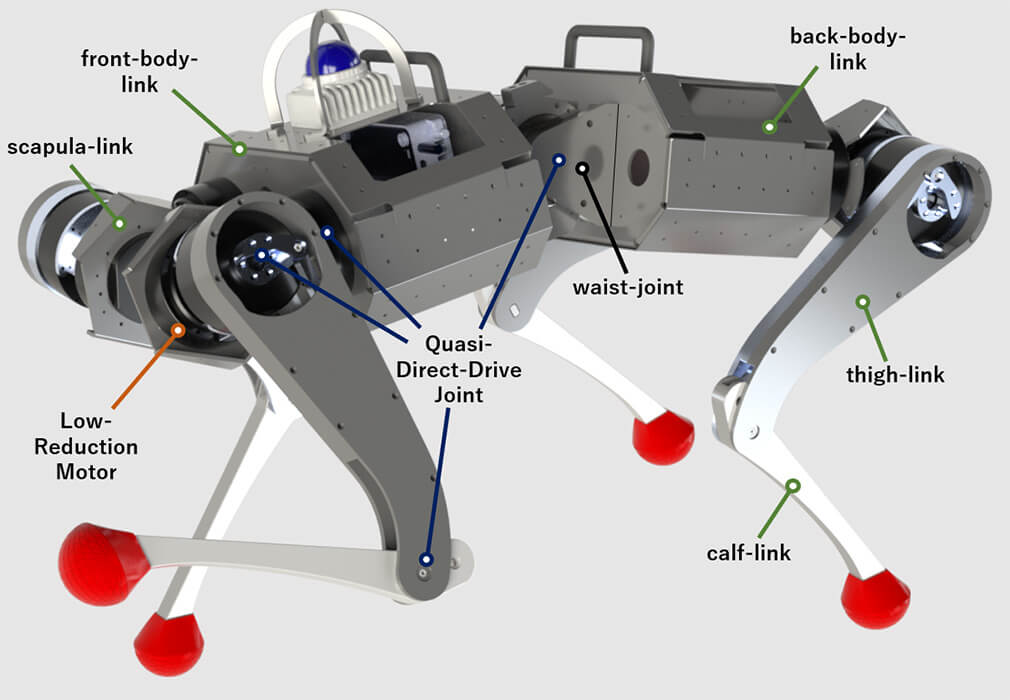
KLEIYN 最大的结构创新在于机身中部新增了一个 主动腰关节。这一俯仰轴 1 自由度关节让机器人可以像动物一样弯曲躯干,从而缩小身体的纵向跨度。得益于这一设计,KLEIYN 能够在宽度仅 800 毫米 的狭窄通道内完成攀爬,而这在传统刚性躯干的四足机器人中几乎是不可能的。


烟囱式攀爬:50 倍的速度提升


KLEIYN 采用的攀爬方式并不依赖爪钩或吸附装置,而是利用四肢同时向两侧墙壁施力,产生摩擦力支撑自身。实测表明,它能在 800–1000 毫米 的墙壁间稳定攀爬,平均速度达到 170 毫米/秒 。
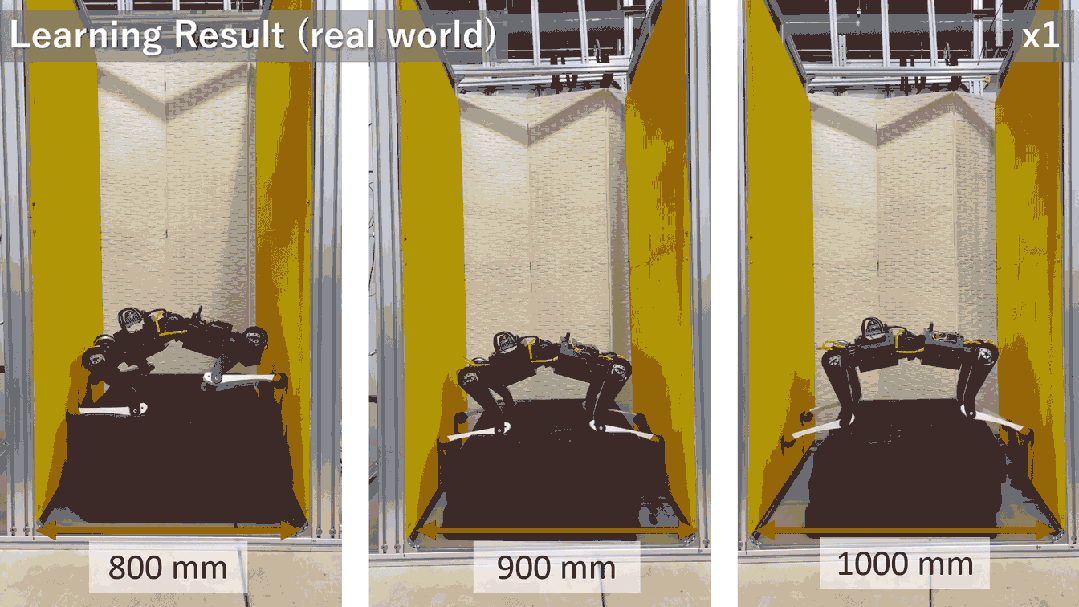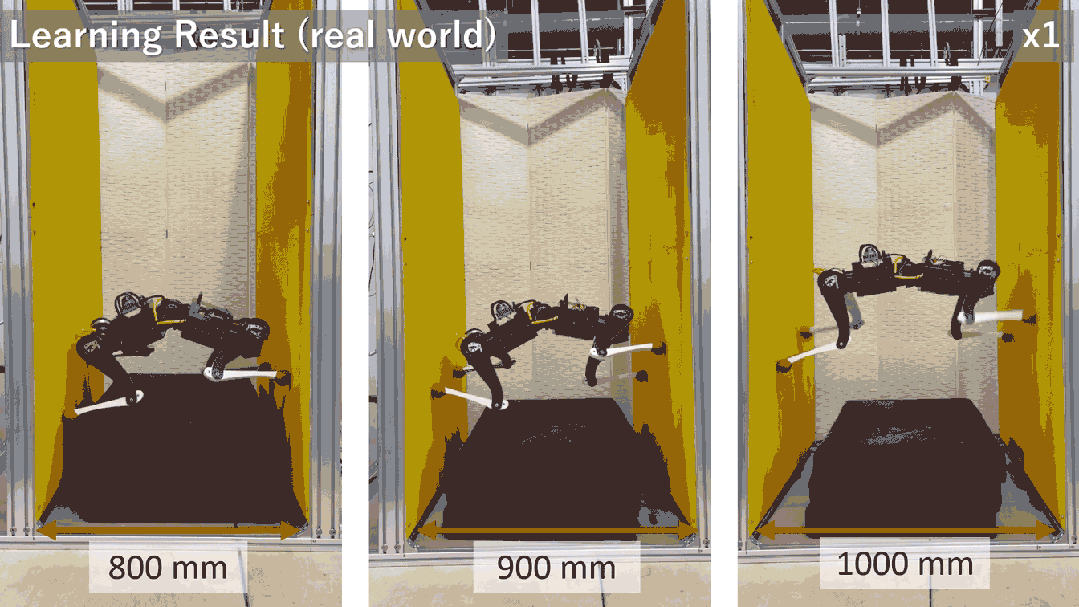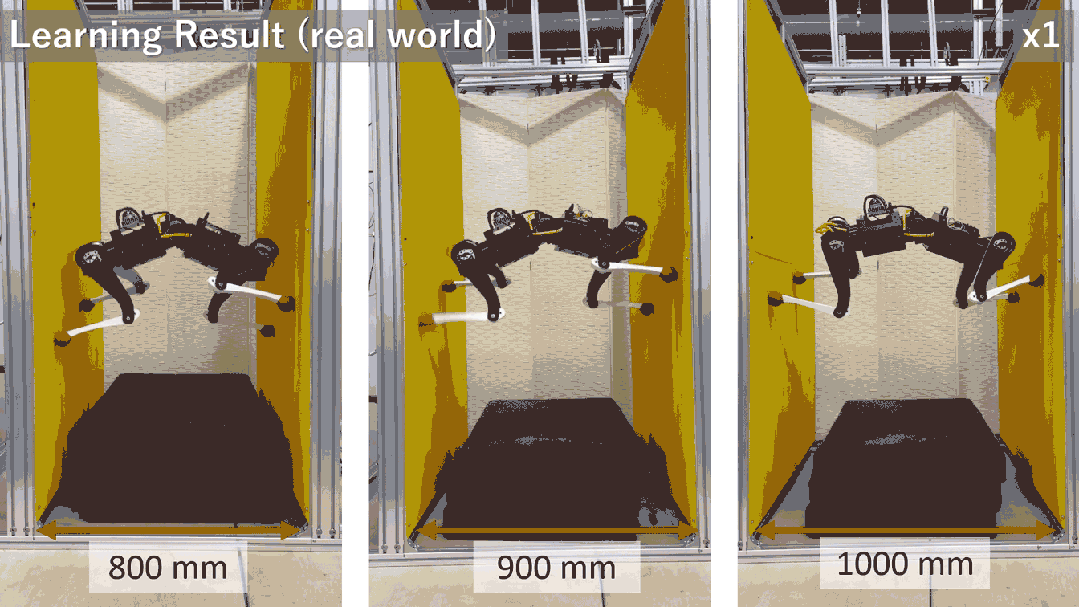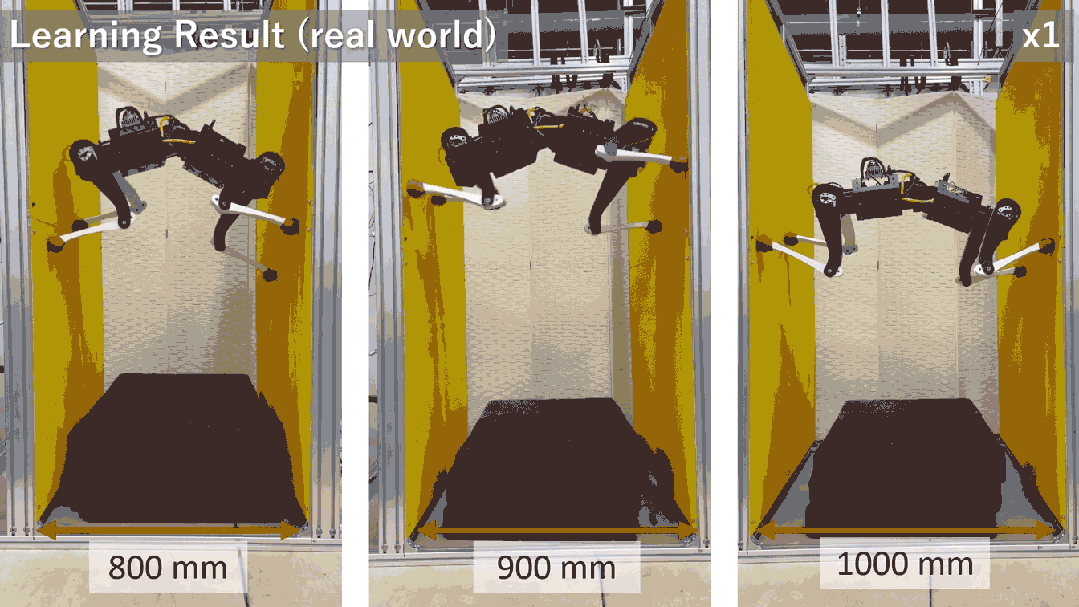

robot-dog-climbs-wall


CubeMars 电机:攀爬的动力核心


强大的运动表现背后,离不开可靠的动力支持。KLEIYN 的全部关节都由 CubeMars 高性能电机驱动:

waist-design.jpg


四足机器人腿部关节电机


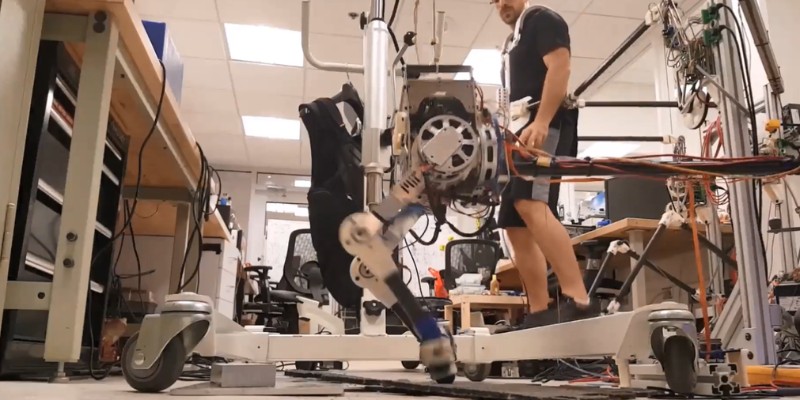
使用AK70-10 KV100机器人动力模组,最大扭矩 24.8Nm,让动作更灵敏,满足攀爬过程中的快速调整与持续支撑需求。

kleiyn-joint.jpg


四足机器人腰部关节电机


采用AK10-9 V2.0 KV60机器人动力模组,最大扭矩 48Nm,双倍承载力保障整个躯干在窄壁中稳固发力,是实现“烟囱式攀爬”的关键。


这些机器人动力模组凭借 高扭矩、低延迟、准直接驱动 的特性,使 KLEIYN 在高频动作和高负载环境下依然保持顺畅与稳定。


相关文章
康复机器人用什么电机?平顺扭矩与低齿槽设计分析
康复机器人选电机,平顺扭矩与低齿槽是关键。详解手部、外骨骼、下肢拉伸等设备选型要点,附真实案例。
2026-04-28
为什么空心轴行星执行器在机器人领域越来越受欢迎?
机器人空心轴行星执行器:结构、优势及其在人形机器人、四足机器人和外骨骼系统中的应用
2026-05-07
双足机器人远程操作与动态运动同步研究
双足机器人远程操作与动态运动同步研究
在当前的机器人技术中,双足机器人因其能够在复杂环境中灵活行动而备受关注。随着技术的进步,研究者们致力于开发能够与人类操作员实现高效同步的双足机器人,特别是在应对自然灾害或人为危险等紧急情况下的应用。
2024-10-17
留言咨询
用户名
匿名用户
电子邮件地址 *
姓名 *
电话
内容
验证码
captcha
温馨提示
温馨提示
您还没有登陆
登录
注册会员
您忘记密码了吗?
温馨提示