Cubemars - 17년 모터 제조업체 이메일: info@cubemars.com +86 13755649079
한국어
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
CubeMars 계정 만들기


하이라이트
목차
OpenExo 주요 특징
모듈형 설계: 나만의 외골격 제작
다단계 제어 시스템
포괄적인 오픈소스 자료
CubeMars AK 시리즈 로봇 액추에이터로 구동되는 하드웨어
하체 외골격
상지 외골격
CubeMars AK 시리즈 로봇 액추에이터를 선택해야 하는 이유
교육용 할인

OpenExo: CubeMars 로봇 액추에이터로 구동되는 모듈형 오픈소스 외골격

CubeMars / Aug 29,2025

착용형 로봇 외골격은 재활, 로봇공학 및 인간 수행 연구를 혁신하고 있습니다. 그러나 높은 개발 비용, 긴 개발 기간, 복잡한 기술적 요구 사항으로 인해 많은 연구자들이 접근하기 어렵습니다. 기존 외골격은 종종 실험실용으로 제한되며 특정 용도로 설계되어 새로운 실험을 탐구하는 유연성이 떨어집니다.


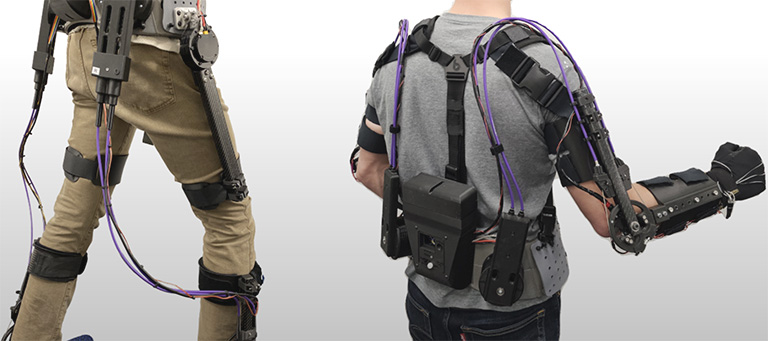
OpenExo, 노던애리조나대학교(Northern Arizona University)에서 개발되어 Science Robotics에 발표됨 (OpenExo: 인간 기능 향상을 위한 오픈소스 모듈형 외골격 | Science Robotics), 이러한 장벽을 허물었습니다. 이 오픈소스, 모듈형, 무선 외골격 프레임워크는 소프트웨어, 전자 장치, 모터 하드웨어, 제어 전략에 대한 완전한 접근을 제공하여 빠른 실험과 혁신을 가능하게 합니다.
openexo-modular-exoskeleton2.jpg


OpenExo 주요 특징


openexo-modular-exoskeleton3.png


모듈형 설계: 나만의 외골격 제작


  • 엉덩이, 발목, 팔꿈치 모듈

  • 다관절 조합(예: 엉덩이 + 발목)

  • 다양한 체형과 유연한 조립을 위한 표준화된 인터페이스


다단계 제어 시스템


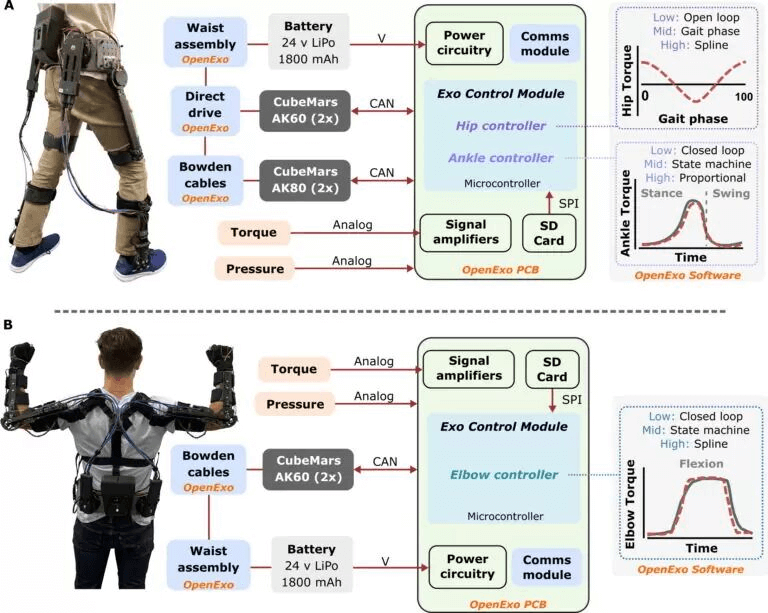
  • 저수준: 개방형 및 폐쇄형 토크 제어

  • 중간 수준: 보행 단계 추정 및 유한 상태 기계(FSM)

  • 고수준: 실시간 제어 및 바이오피드백을 위한 Python GUI 지원 맞춤 전략


포괄적인 오픈소스 자료


  • 전체 CAD 설계, BOM 및 PCB 회로도

  • 실험용 블루투스(BLE) 데이터 전송

  • GitHub, ReadTheDocs 및 공식 사이트를 통한 상세 문서 제공


CubeMars AK 시리즈 로봇 액추에이터로 구동되는 하드웨어


하체 외골격


  • 엉덩이 관절: CubeMars AK60-6 V1.1 KV80 로봇 액추에이터 × 2 (직접 구동)

  • 발목 관절: CubeMars AK80-9 KV100 로봇 액추에이터 × 2 (보든 케이블 사용)


토크 및 압력 센서, CAN 버스 통신


상지 외골격


  • 팔꿈치 관절: CubeMars AK60-6 V1.1 KV80 로봇 액추에이터 × 2 (보든 케이블 사용)


토크 및 압력 센서, CAN 버스 통신


CubeMars AK 시리즈 로봇 액추에이터를 선택해야 하는 이유


  • 컴팩트하고 고성능이며 고도로 통합된 액추에이터

  • 동적 움직임을 위한 높은 토크 밀도

  • 정밀 제어를 위한 빠른 응답


OpenExo와 CubeMars 결합 AK 시리즈 로봇 액추에이터 신뢰할 수 있고 모듈형이며 완전히 오픈된 외골격 플랫폼을 제공합니다. 연구를 가속화하고 진입 장벽을 낮추며, 과학자, 엔지니어, 교육자들이 혁신적인 웨어러블 로봇 응용을 탐구할 수 있도록 지원합니다.


교육용 할인


이제 CubeMars는 OpenExo와 공식적으로 파트너십을 체결하고, OpenExo 오픈소스 플랫폼을 사용하여 자체 외골격을 제작합니다. 교육용 할인은 CubeMars를 통해 제공됩니다.


오픈소스 코드:GitHub - naubiomech/OpenExo: 오픈소스 외골격


관련 기사
중국은 세계에서 가장 큰 로봇 시장이 되었다
중국은 제조업의 자동화 수요 증가 덕분에 세계 최대의 산업용 로봇 시장이 되었으며, 자동화는 중국의 미래 경제 성장과 글로벌 경쟁력 향상을 위한 핵심 전략이 되었다." — Jeff Burnstein, 첨단자동화협회(A3) 회장
Sep 12,2024
CubeMars AK 시리즈 로봇 액추에이터: 로봇공학의 미래를 설계하다
CubeMars는 로봇 구동 기술의 발전을 위해 최선을 다하고 있습니다. 당사의 AK 시리즈 모터 모듈은 높은 통합성과 혁신적인 설계로 업계 표준이 되었습니다. 이 모터 모듈은 단순한 모터뿐만 아니라 감속기, 드라이버 보드, 하우징을 통합하여 뛰어난 성능과 신뢰성을 제공하며, 정밀 제어와 높은 신뢰성이 요구되는 다양한 로봇 시스템에 널리 사용됩니다.
Jun 28,2024
생체공학적 팔 제어를 위한 새로운 접근
최근 몇 년간, 생체 모방형 팔 기술은 눈에 띄는 발전을 이루었다. 최신 연구 결과는 혁신적인 의수 제어 방식인 근운동 인터페이스(Myokinetic Interface)를 제시했다. 이 획기적인 기술은 근육 수축으로 인한 자석 이동을 이용하여 사용자의 의도를 해독하며, 절단 환자에게 완전히 새로운 제어 방식을 제공한다. 이 연구는 기술의 임상적 실현 가능성을 보여줄 뿐만 아니라, 미래의 인간-로봇 상호작용 연구를 위한 기초를 마련한다.
Sep 20,2024
메시지 남기기
사용자 이름
익명
이메일 *
이름 *
전화번호
문의 내용
인증 코드
captcha
안내
안내
로그인해 주세요
로그인
회원 가입
비밀번호를 잊으셨나요?
안내