Cubemars - 17년 모터 제조업체 이메일: info@cubemars.com +86 13755649079
한국어
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
CubeMars 계정 만들기


하이라이트

베이항대학교의 다목적 적응형 암벽 등반 로봇: 지형 도전 극복

CubeMars / Nov 29,2024

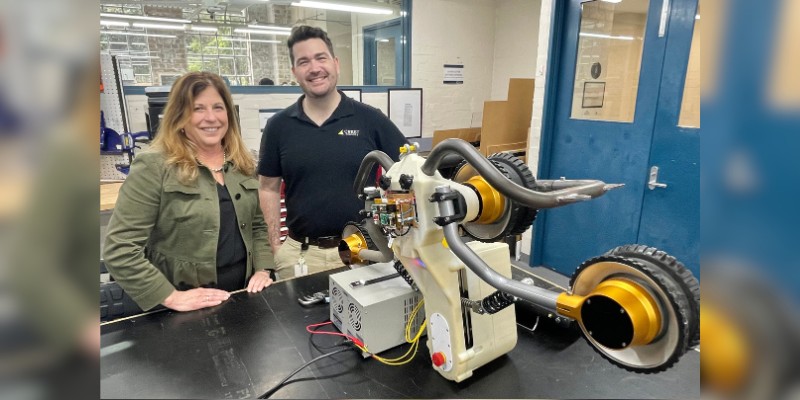
외계 천체의 탐사는 특히 가파른 절벽, 산악 지역, 동굴과 같은 험한 지형을 탐색하기 위해 고급 로봇 기술이 요구됩니다. 베이항대학교의 연구팀은 생체 모방 부착 메커니즘과 다양한 이동 방식을 통합한 다목적 적응형 암벽 등반 로봇(MARCBot)을 개발하였으며, 이는 심우주 탐사, 재난 구조 및 지질 조사 분야에서 혁신적인 해결책을 제공합니다.


연구팀은 딱정벌레의 발톱, 조류의 발톱, 포유류의 발굽에서 영감을 받아 SPASAS 그리퍼를 설계했습니다. 이 그리퍼는 빠른 부착, 높은 표면 적응력 및 높은 하중 용량과 같은 특징을 가진 반수동 작동형, 가시가 있는 그리퍼입니다. MARCBot은 새로운 준전신 제어(Q-WBC) 알고리즘을 사용하여 빠른 지상 이동과 경사면 또는 수직면에서의 안정적인 등반 사이를 원활하게 전환할 수 있습니다. 이 제어 시스템은 안정성을 높이고 복잡한 기동 중 에너지 소비를 줄여줍니다.


실험 결과에 따르면 MARCBot은 70° 경사면을 0.22 m/min 속도로, 90° 수직면을 0.15 m/min 속도로 등반할 수 있습니다. 그다지 여러 지형에서 우수한 적응력과 효율성을 보장하는 다목적 디자인으로, 다른 동급 제품들에 비해 뛰어난 성능을 발휘합니다.


유명한 학술지인 Advanced Science에 게재된 이 혁신은 MARCBot을 행성 탐사, 현장 작업 및 과학 탐사에서 중요한 역할을 수행하는 로봇으로 자리매김하게 합니다.

관련 기사
Gorilla Mk1 로봇: CubeMars 모터로 구동되며 송전선 유지보수의 새로운 높이를 열다
호주에서 송전선 유지보수 분야에서 Crest Robotics에서 개발한 혁신적인 로봇이 작업 방식을 변화시키고 있습니다.
Oct 31,2024
프레임리스 토크 모터란? 로봇 관절 설계의 핵심 장점
로봇 관절 설계에서 프레임 없는 토크 모터의 핵심 장점을 심층 분석하여 경량화, 고토크, 고정밀 지능형 로봇 응용을 지원합니다
May 19,2026
CubeMars 2025 후원 발표
CubeMars 2025 후원 발표
로봇 대회는 기술 혁신의 무대일 뿐만 아니라 창의력을 자극하고 산업 성장을 촉진하는 플랫폼이기도 합니다.
Nov 22,2024
메시지 남기기
사용자 이름
익명
이메일 *
이름 *
전화번호
문의 내용
인증 코드
captcha
안내
안내
로그인해 주세요
로그인
회원 가입
비밀번호를 잊으셨나요?
안내