Cubemars - 17년 모터 제조업체 이메일: info@cubemars.com +86 13755649079
한국어
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
CubeMars 계정 만들기


하이라이트

Innerunning 짐벌 모터 G60

CubeMars / Aug 22,2023

Innerunning 짐벌 모터 G60은 대형 중공 샤프트 설계를 채택하여 전기 슬립 링과 통합할 수 있어 케이블 통과가 용이합니다. 전체 구조는 가볍고 통합성이 뛰어나며, 회전 관성이 낮아 빠른 응답을 구현하기 쉽습니다.


Cubemars는 고객의 다양한 요구를 충족하기 위해 표준 버전과 업그레이드 버전을 개발했습니다. 짐벌 모터가 필요한 고객은 필요에 따라 선택할 수 있습니다.

표준 버전: 드라이버 보드 없음, PWM으로 제어

업그레이드 버전: 드라이버 + 자기 인코더 포함, CAN으로 제어


Innerunning G60 짐벌 모터는 인코더와 드라이버가 하나로 통합되어 있으며, 절대 인코더를 사용하여 최대 0.01°의 정밀도로 정확한 제어가 가능합니다. 또한 속도 루프 및 위치 루프 제어 모드를 지원하여 정밀한 제어와 빠른 피드백 응답 속도를 제공합니다.


G60은 고성능 권선을 채택하고, 저속 동작과 높은 토크 밀도를 제공하여 대출력 요구를 충족합니다. 현재 주요 적용 분야는 짐벌 시스템 및 자율 플랫폼과 같은 고정밀 저속 애플리케이션입니다.
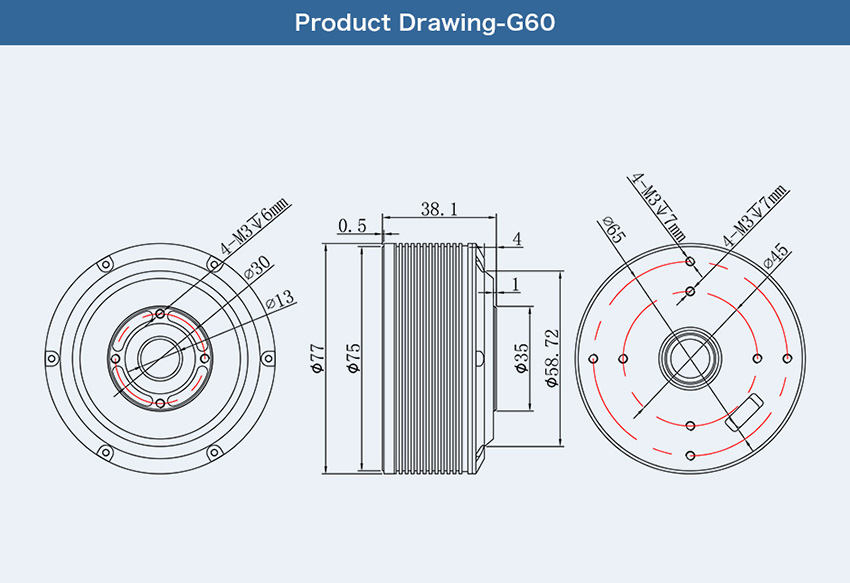
Product Drawing-G60

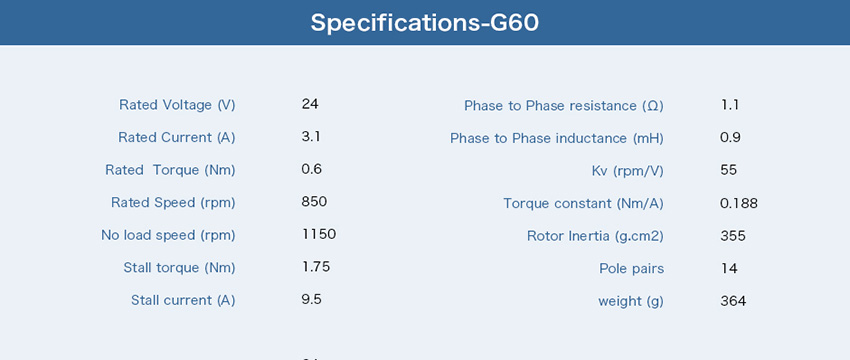
Specifications-G60

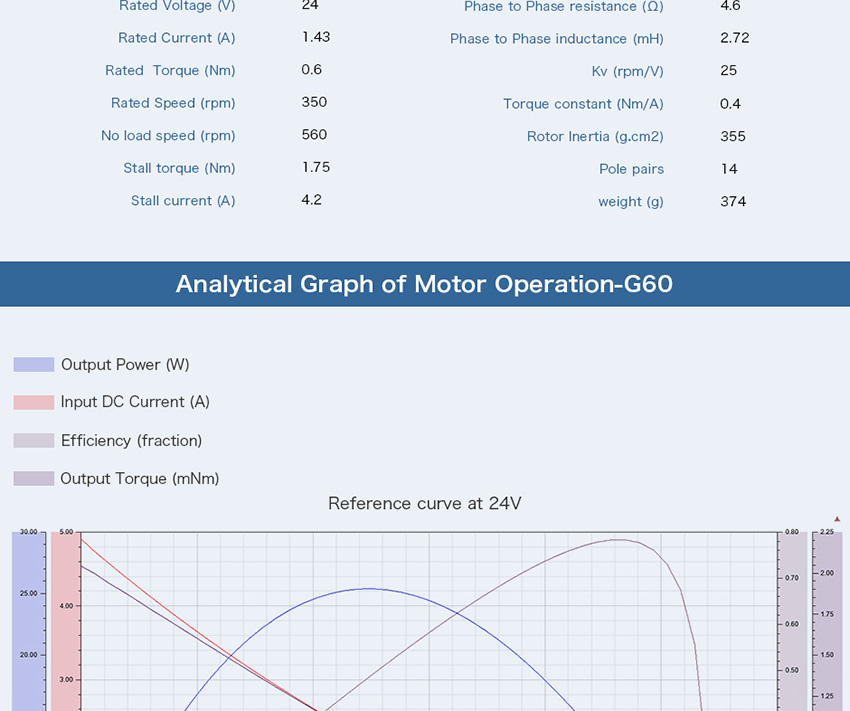
Analytical Graph of Motor Operation-G60

Analytical Graph of Motor Operation-G60


관련 기사
로봇 모터 백래시: 정밀 기계 제어의 핵심 요소
정밀 기계 및 로봇공학 분야에서 백래시(Backlash)는 매우 중요한 개념입니다. 백래시는 기어 간격이나 기타 부품 간 간격으로 인해 기계 전달 시스템에서 발생하는 의도하지 않은 움직임 또는 자유 운동을 의미합니다. 과도한 백래시는 제어 시스템의 정밀도를 낮추어 장비의 성능과 신뢰성에 영향을 미칠 수 있습니다. 따라서 백래시를 제어하는 것은 기계 시스템의 정밀도를 향상시키는 중요한 단계입니다.
Jun 28,2024
로봇용 BLDC 모터 제어: 센서리스 방식 vs. 엔코더 기반 방식
로봇용 BLDC 모터의 센서리스 제어 방식과 엔코더 기반 제어 방식을 비교합니다. 각 피드백 방식이 모터의 기동, 저속 동작, 위치 정확도 및 모터 시스템 설계에 어떤 영향을 미치는지 알아보세요.
Oct 08,2026
출력과 안전을 고려한 외골격 모터 선택 방법
출력 밀도, 안전성, 효율 및 제어의 균형을 통해 외골격 모터 선택 방법을 알아보세요.
Apr 10,2026
메시지 남기기
사용자 이름
익명
이메일 *
이름 *
전화번호
문의 내용
인증 코드
captcha
안내
안내
로그인해 주세요
로그인
회원 가입
비밀번호를 잊으셨나요?
안내