CubeMars 계정 만들기

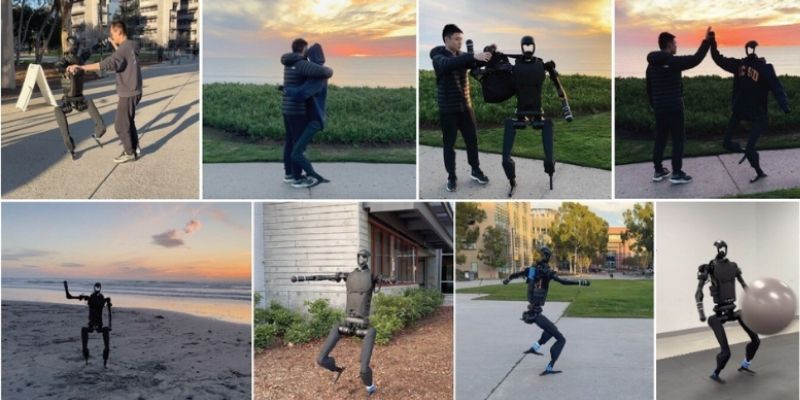
캘리포니아 대학교 샌디에이고(UC San Diego) 엔지니어들은 휴머노이드 로봇 기술에서 중요한 발전을 이루었습니다. 그들은 로봇이 다양한 표현 동작을 자연스럽게 배우고 수행할 수 있도록 성공적으로 훈련시켰으며, 여기에는 간단한 춤 동작과 손 흔들기, 하이파이브, 포옹과 같은 제스처가 포함되며, 다양한 지형에서도 안정적인 보행을 유지할 수 있습니다.
이번 개발은 인간-로봇 상호작용에서 중요한 돌파구를 마련합니다. 로봇이 다양한 표현 동작을 수행할 수 있다는 것은 공장 조립 라인, 병원, 가정 등 다양한 환경에서 활용될 수 있음을 의미합니다. 이 로봇은 인간과 안전하게 협력할 수 있으며, 실험실이나 재난 현장과 같은 위험한 환경에서 인간을 대신할 수도 있습니다.
“표현력이 풍부하고 인간과 유사한 신체 움직임을 통해 우리는 신뢰를 구축하고 로봇이 인간과 조화롭게 공존할 수 있는 가능성을 보여주고자 합니다.”라고 UC San Diego Jacobs 공대 전기·컴퓨터공학과 Xiaolong Wang 교수는 말했습니다. “우리는 로봇에 대한 대중의 인식을 ‘터미네이터’와 같은 두려운 이미지에서 친근하고 협력적인 파트너로 바꾸고자 합니다.”
로봇의 뛰어난 표현력은 훈련 과정에서 비롯됩니다. 연구팀은 광범위한 모션 캡처 데이터와 춤 영상을 활용하여 로봇에게 다양한 인간 신체 동작을 학습시켰습니다. 이 접근법은 로봇이 새로운 춤 동작과 제스처를 빠르게 배울 수 있도록 합니다.
훈련은 상체와 하체 두 부분으로 나뉘어 진행되었습니다. 상체는 춤과 하이파이브와 같은 참조 동작을 학습했고, 하체는 다양한 지형에서 균형을 유지할 수 있는 안정적인 보행에 집중했습니다.
“주요 목표는 로봇이 한 장소에서 다른 장소로 이동하면서 다양한 동작을 수행하고 넘어지지 않는 능력을 보여주는 것입니다.”라고 Wang 교수는 설명했습니다.
상체와 하체를 별도로 훈련했음에도 불구하고, 로봇은 전체 구조를 통제하는 통합 정책 하에서 작동합니다. 이러한 조정 덕분에 로봇은 자갈, 흙, 나무 조각, 잔디, 경사진 콘크리트 경로와 같은 다양한 표면에서도 안정적으로 걷는 동안 복잡한 상체 동작을 수행할 수 있습니다.
개발 과정에는 가상 로봇을 이용한 시뮬레이션이 포함되었고, 이를 실제 로봇에 적용했습니다. 로봇은 실제 환경에서 학습한 동작과 새로운 동작을 모두 성공적으로 수행하는 능력을 보여주었습니다.
현재 로봇의 움직임은 게임 컨트롤러를 사용하는 인간 운영자가 제어하며, 로봇의 속도, 방향 및 특정 동작을 조정합니다. 연구팀은 향후 로봇에 카메라를 장착하여 자율적으로 작업을 수행하고 탐색할 수 있는 버전을 구상하고 있습니다.
연구팀은 또한 보다 복잡하고 세밀한 작업을 처리할 수 있도록 로봇 설계를 개선하는 데 주력하고 있습니다. Wang 교수는 “상체의 기능을 확장함으로써 로봇이 수행할 수 있는 동작과 제스처의 범위를 넓힐 수 있습니다.”라고 덧붙였습니다.
UC San Diego 팀이 인간과 유사한 표현 동작과 제스처를 수행하도록 휴머노이드 로봇을 훈련시킨 진전은 인간-로봇 상호작용에서 중요한 도약을 의미합니다. 이러한 로봇을 일상 환경에 통합함으로써, 로봇이 인간과 원활하게 협력하여 다양한 환경에서 효율성과 안전성을 향상시키는 미래를 기대할 수 있습니다.


