Cubemars - 17 лет производителя info@cubemars.com +86 13755649079
Pусский
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
Регистрировать


Интересные материалы

Внутренний двигатель вращающейся головки G60

CubeMars / Aug 22,2023

Двигатель головки внутреннего вращения G60 имеет большую конструкцию полого вала и может быть интегрирован с электрическим контактным кольцом, что удобно для пересечения линии. Общая структура легкая, "маленькая" имеет большое применение, низкая инерция вращения, легко достигается быстрый отклик.


Cubemars разрабатывает обычные и модернизированные версии, чтобы удовлетворить потребности клиентов во всех аспектах, так что клиенты, которым нужен карданный станок, могут смешивать и сочетать их в соответствии со своими потребностями.


Обычная версия: без платы драйвера, управляемой ШИМ


Модернизированная версия: с приводом + магнитным энкодером, управляемым через CAN


Внутренний двигатель вращающейся головки G60 имеет встроенный энкодер и драйвер в одном корпусе. Он использует абсолютный энкодер для точного управления с точностью до 0,01°, а также поддерживает режимы управления по контуру скорости и по контуру положения для достижения точного управления и улучшения скорости реакции обратной связи.


В G60 используется намотка с высоким полным отношением пазов, низкая скорость работы и высокая плотность крутящего момента для удовлетворения потребности в большой мощности. В настоящее время основными областями применения являются карданные системы, самоуправляемые автомобили и другие высокоточные и низкоскоростные приложения.
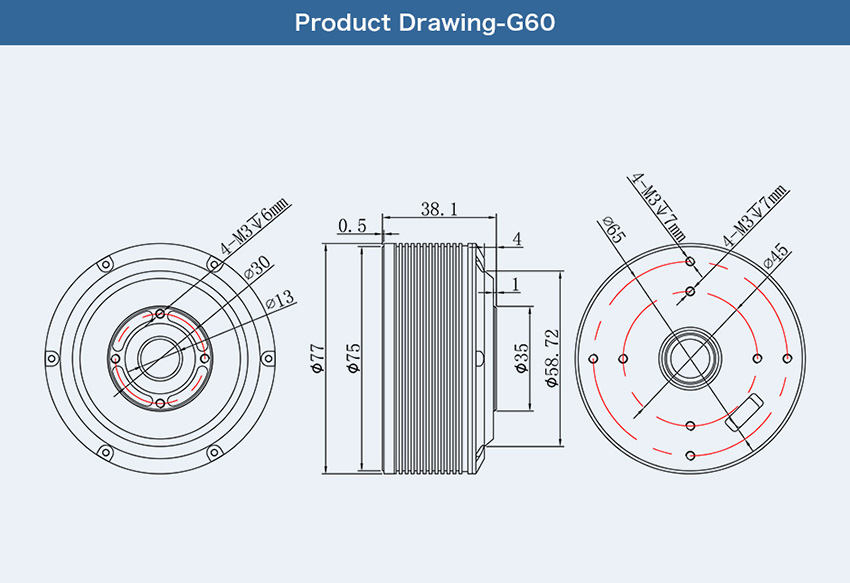
Product Drawing-G60

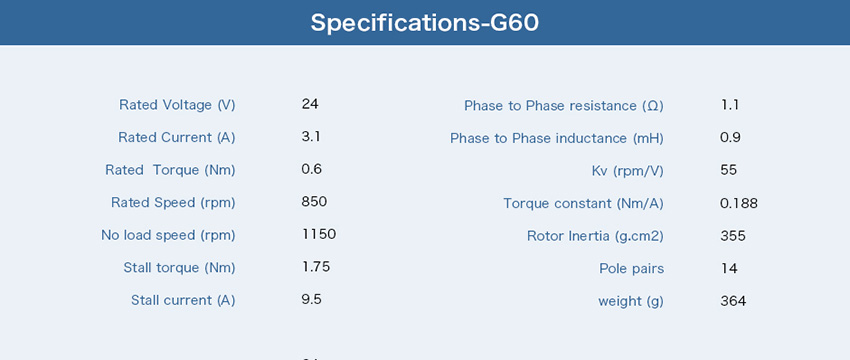
Specifications-G60

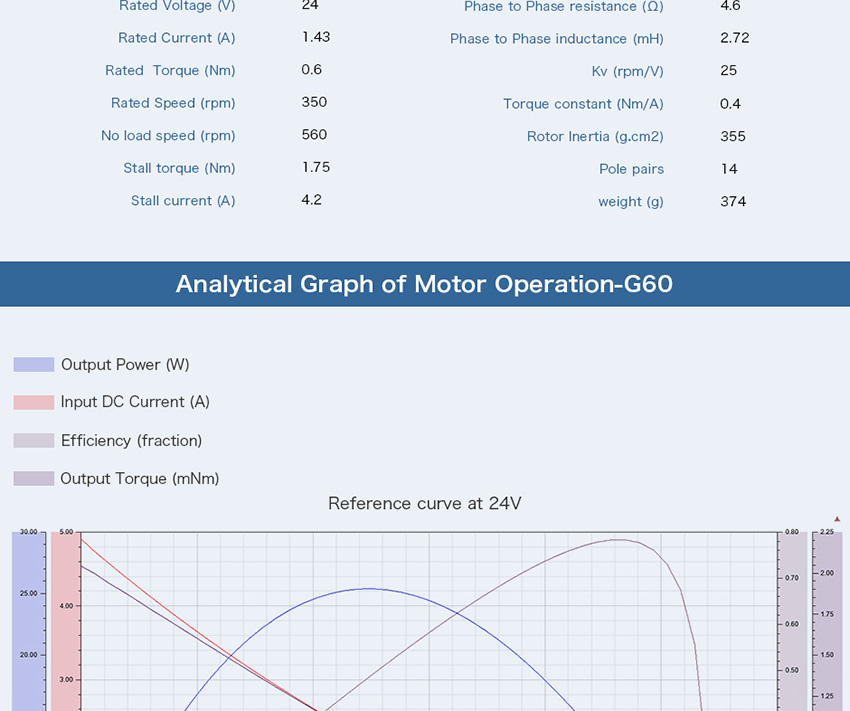
Analytical Graph of Motor Operation-G60

Analytical Graph of Motor Operation-G60


Похожие статьи
Робот-собака взбирается по стенам благодаря роботизированным приводам, в 50 раз быстрее!
Лаборатория JSK Токийского университета вновь совершила впечатляющий прорыв. Их четвероногий робот KLEIYN демонстрирует безграничные возможности для перехода четвероногих роботов из двухмерной плоскости в трёхмерное пространство.
Sep 02,2025
Выбор двигателя для робота: как выбрать подходящий мотор
Узнайте, как выбрать подходящий двигатель для робота с учетом требований применения, включая крутящий момент, скорость, мощность, передаточное отношение, обратную связь и тепловые характеристики.
Sep 06,2023
Многомодальный адаптивный робот для скалолазания от БАК: решение проблем сложного рельефа
Для исследований планет и других небесных тел необходимы роботы, способные безопасно перемещаться по сложным поверхностям, таким как крутые склоны, вертикальные скалы и глубокие пещеры.
Nov 29,2024
Хочу оставить записку
Имя пользователя
Анонимная
E-mail *
Имя *
Телефон
Комментарии
Код подтверждения
captcha
Подсказка системы
Подсказка системы
Еще не входите
Забыли пароль?
Подсказка системы