Cubemars - 17 Jahre Motorenhersteller info@cubemars.com +86 13755649079
Deutsch
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
Registrieren


Spannende Inhalte

Hergestellt für Exoskelette: AK60-6 Robotermotor

CubeMars / Aug 15,2023

Der CubeMars Robotics Motor AK60-6 V1.1 KV80 ist kompakt und einfach zu steuern, mit hochintegrierten Encodern und Antrieben, die für Exoskelette geeignet sind.


Das AK60-6 ist ein hochintegriertes Powermodul, das nur 368 g wiegt und nur 39,5 mm dünn ist. Es ist hochintegriert, leichtgewichtig, hat ein kleines Gehäuse und eine große Leistung und bietet Effizienz und Leistung als Ganzes.


AK60-6 V1.1 KV80 Motor unterstützt Getriebe nimmt 6:1 Untersetzungsverhältnis Planetengetriebe, Spiel: 12arcmin (0,2 °), so dass das Produkt niedrige Agitation Betrieb ist, ist der Betrieb Prozess seidig glatt, leistungsstark, und kann genau kontrolliert werden, ist die Präzision so hoch wie 0,1 °, und zur gleichen Zeit, kann nach Ihren Bedürfnissen der Verzögerung Schema angepasst werden.


Der AK60-6-Motor verfügt über einen hochintegrierten Treiber auf der Vorderseite mit 24-Volt-Stromversorgung und MIT-Open-Source-Software und einen Single-Turn-Absolutwertgeber 14BIT auf der Rückseite, der Plug-and-Play, hochintegriert und hochauflösend ist und die traditionellen redundanten Drähte überflüssig macht und als Steckerkonstruktion erscheint, die die Installation optimiert und den Prozess vereinfacht.


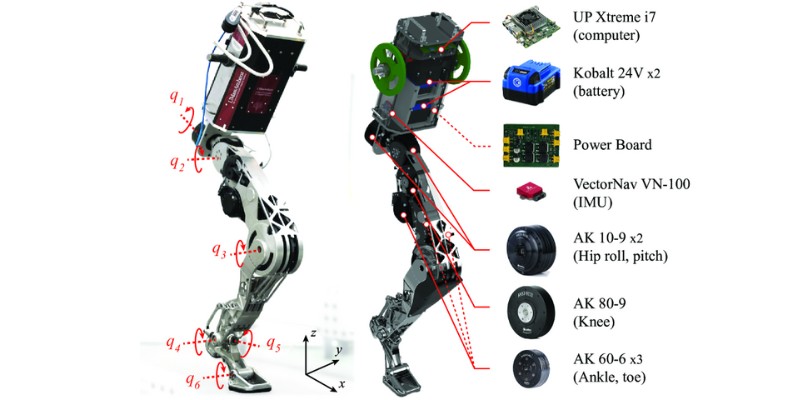
AK60-6 Robotermotor Hauptanwendungsbereiche: Fußroboter, Exoskelett-Roboter, kollaborativer Roboterarm, willkommen bei der Bestellanfrage.


Product drawing-AK60-6

Specifications-AK60-6

Analytical Graph of Motor Operation-AK60-6


Verwandte Artikel
StaccaToe Robotics: Fusion von dynamischer Bewegung und Präzisionssteuerungen
StaccaToe ist ein einbeiniger Roboter, der an der University of Massachusetts Amherst entwickelt wurde und sich darauf konzentriert, die dynamischen Bewegungen der menschlichen Beine und Zehen zu imitieren.
Oct 29,2024
Leitfaden zur Auswahl von Aktuatoren für 6-DOF-Roboterarme
Erfahren Sie, wie man einen 6-DOF-Roboterarm durch die Balance von Drehmoment, Nutzlast und Gelenk-Aktuatorauswahl optimal entwickelt.
Apr 24,2026
GL40 II Gimbal-Motor: Mit eingebautem Antrieb, reibungslosem Betrieb und vergrößertem Hohlraum
Der GL40Ⅱ Gimbal-Motor, der 2025 neu eingeführt wurde, bietet ein verbessertes Hohlraum-Antriebsboard, optimiertes Elektromagnetdesign und aktualisierte Anschlüsse.
Jan 13,2025
Ich Möchte Eine Nachricht Hinterlassen
Benutzername
Anonyme
E-Mail-Adresse *
Name *
Telefon
Kommentare
Bestätigungscode
captcha
Tipps
Tipps
Sie Haben Noch Nicht Eingeloggt
Loginr
Registrieren
Haben Sie Ihr Passwort vergessen?
Tipps