ユーザー登録

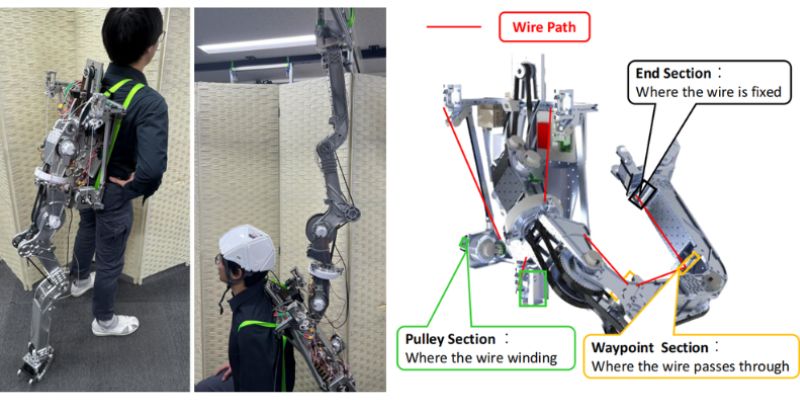
東京大学の研究チームは、人体の能力を強化するために設計されたワイヤードウェアラブルロボット「Vlimb」を発表しました。このロボットは、超常機械腕(Supernumerary Robotic Limb, SRL)の革新的な例であり、ユーザーに追加の機械的な四肢を提供して、リーチの拡張、重い物の持ち上げ、そして精密な操作を実現します。Vlimbの革新的なデザインは、パワーと柔軟性のバランスをとりながら、軽量構造により使用者の快適さを確保し、医療、救援、製造業などのさまざまな分野での活用が期待されています。
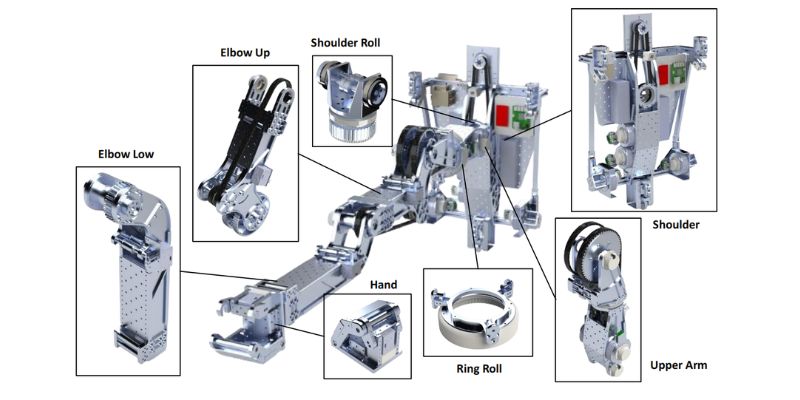
Vlimbの主要な革新の一つは、パワーモードと操作モードの二重モード機能です。ワイヤールーティングを調整することで、Vlimbはパワーモードで最大60kgの重量を持ち上げることができ、重い物を効率的に持ち上げるためにトルクを最適化します。操作モードでは、ワイヤー接続を復元して自由度を増加させ、物体の回収や手渡しなどの精密操作を可能にします。
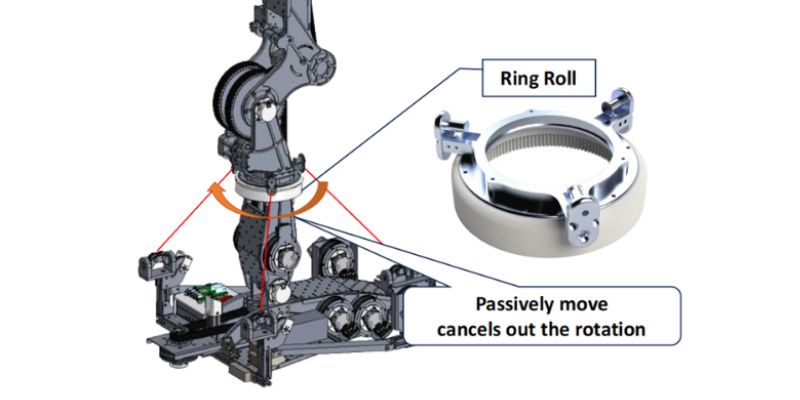
従来のワイヤードシステムで発生するケーブルの絡まり問題を解決するため、Vlimbは無源環構造を採用しました。関節部にベアリングを設けることで、ワイヤーが自由に回転でき、絡まりを防止しながら360度の動きが可能となります。この設計により、Vlimbの可動範囲は大きく拡大し、人間の四肢と同等、あるいはそれ以上の柔軟性を実現しています。
Vlimbの軽量構造は、アルミニウム合金と高度な加工技術を使用して実現され、総重量は16.3kgに抑えられています。この軽量化設計により、ロボットの運動性が向上するとともに、長時間の着用でも快適さが保たれます。
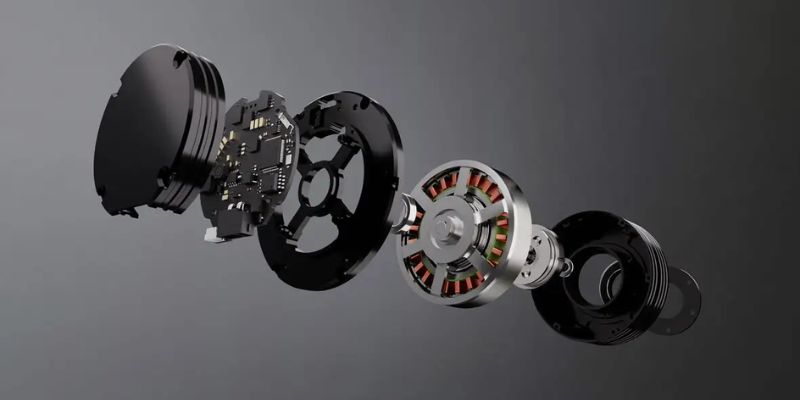
Vlimbの動力システムには、CubeMarsのAK60-6 V1.1 KV80ブラシレスモーターが搭載されています。このモーターはロボットのパフォーマンスの要であり、最大9Nmのピークトルクを提供します。これにより、パワーモードでの重負荷タスクにも十分対応できる強力な出力が得られます。AK60-6のコンパクトなデザインはVlimbのワイヤードシステムとシームレスに統合され、パワーを根元に集中させ、全体的な重量分布を最適化します。このモーターにより、Vlimbは安定性と応答性を確保し、さまざまな運用シナリオに対応できます。
実験結果により、Vlimbの優れた能力が証明されました。操作モードでは、Vlimbは広範囲な姿勢調整を行い、その柔軟性を示しました。水を入れたプラスチックボトルをつかみ、手渡すことができ、精密な操作能力が確認されました。パワーモードでは、Vlimbは61kgの負荷を持ち上げることができ、強力なパワー出力が証明されました。
Vlimbは、医療、産業、救助ミッション、エンターテイメントなど、幅広い分野での応用が期待されています。研究チームは、ロボットと人間の協調能力をさらに最適化し、将来的にはランニングやパルクールなどの複雑な三次元動作を実現することを目指しています。
Vlimbプロジェクトは、東京大学のウェアラブルロボティクス分野における技術の最前線を示すものであり、CubeMarsのAK60-6 V1.1 KV80モーターはそのパフォーマンスを支える重要な役割を果たしています。このモーターの優れた性能は、高性能ロボットシステムにおける応用可能性を広げています。