Регистрировать

От промышленных роботизированных манипуляторов до гуманоидных роботов мобильность верхних конечностей становится важной основой для выполнения роботами сложных операций. Будь то подъём плеча, сгибание и разгибание локтя, вращение запястья или захват объектов концевым исполнительным механизмом — каждое движение зависит от точной координации нескольких суставов. Чтобы роботы могли выполнять гибкие движения, подобные движениям человеческой руки, крайне важно правильно подобрать приводные модули суставов.
Суставные модули являются основными силовыми узлами роботов с верхними конечностями, а их характеристики напрямую влияют на грузоподъёмность робота, скорость движения, точность отклика и общую конструкцию системы. Для удовлетворения приводных требований различных суставов двигатели должны не только обеспечивать соответствующие выходной крутящий момент и скорость, но и учитывать передаточное отношение, габариты, массу, способ управления и возможность длительной непрерывной работы.
Итак, как правильно выбирать суставные модули для роботов с верхними конечностями? Какие параметры следует учитывать отдельно для плечевого, локтевого суставов и запястья? Как выбрать между интегрированными приводными решениями и решениями с квазипрямым приводом? В этой статье рассматриваются приводные решения для различных роботизированных суставов: от конструкции суставов и ключевых эксплуатационных параметров до силовых модулей серий CubeMars AK, AKA и AKE.
Роботы с верхними конечностями в первую очередь имитируют структуру движений человеческих рук и обычно состоят из таких компонентов, как плечевые, локтевые суставы и суставы запястья. Разные суставы выполняют разные двигательные задачи, поэтому требования к их приводным возможностям и конструкции существенно различаются.
Плечевой сустав: работа с большими нагрузками и широким диапазоном движений
Плечевой сустав обычно отвечает за такие движения, как подъём руки, её перемещение вперёд и назад, а также вращение. Это один из суставов робота с верхними конечностями, характеризующийся относительно широким диапазоном движений и сложными условиями нагрузки.
Когда роботизированная рука поднимается или вытягивается вперёд, плечевой сустав должен не только приводить в движение конструкцию плеча, но и выдерживать крутящий момент, создаваемый предплечьем, запястьем, концевым исполнительным механизмом и конечной нагрузкой.
Поэтому при выборе приводного модуля плечевого сустава особое внимание следует уделять выходному крутящему моменту, способности к длительной работе, прочности конструкции и эффективности отвода тепла. Также необходимо учитывать массу приводного узла, поскольку сам двигатель плечевого сустава становится частью нагрузки роботизированной руки.
Локтевой сустав: баланс выходного крутящего момента и быстродействия
Локтевой сустав в основном отвечает за сгибание и разгибание руки и обычно должен приводить в движение предплечье и концевой исполнительный механизм для выполнения таких задач, как захват, перемещение и позиционирование объектов.
По сравнению с плечевым суставом диапазон движений локтевого сустава относительно ограничен, однако его нагрузка изменяется в зависимости от положения роботизированной руки. Например, когда рука полностью вытянута, плечо силы между конечной нагрузкой и локтевым суставом может увеличиваться, что приводит к повышению требуемого выходного крутящего момента сустава.
Поэтому при выборе локтевого сустава необходимо комплексно учитывать длину предплечья, конечную нагрузку, скорость движения и динамический отклик. Нельзя определять подходящий привод исключительно на основании статической нагрузки в одном положении.
Запястный сустав: акцент на облегчённой конструкции и точности управления
Запястный сустав в основном используется для регулировки положения концевого исполнительного механизма. К распространённым движениям относятся наклон, отклонение и вращение.
Поскольку запястный сустав обычно расположен на конце роботизированной руки, масса его приводного узла дополнительно влияет на нагрузку на предплечье и локтевой сустав. Поэтому при выборе привода запястья, помимо обеспечения требуемых крутящего момента и скорости, необходимо учитывать габариты и массу двигателя, быстродействие и точность управления.
Для роботов, которым необходимо выполнять точный захват, сборку или взаимодействие человека и робота, запястный сустав также должен обладать возможностями управления движением, соответствующими требованиям конкретной задачи.
С точки зрения общей конструкции суставы робота с верхними конечностями не работают независимо друг от друга. Движение плечевого сустава изменяет положение локтя и запястья, а движение локтевого сустава также влияет на крутящий момент, создаваемый конечной нагрузкой на другие суставы. Поэтому выбор суставных модулей необходимо оценивать с учётом конструкции и характера движений всей роботизированной руки.
Технические характеристики суставного модуля определяют, какие движения может выполнять робот. Для роботов с верхними конечностями важными факторами при выборе являются выходной крутящий момент, скорость, передаточное отношение, габариты и масса, способ управления, возможности отвода тепла и механические характеристики.
1. Выходной крутящий момент
Крутящий момент является важным параметром для оценки приводных возможностей сустава. Он определяет, способен ли сустав приводить в движение конструкцию руки и конечную нагрузку для выполнения заданных движений.
В практических приложениях необходимо различать номинальный и пиковый крутящий момент. Номинальный крутящий момент обычно используется для оценки способности двигателя обеспечивать непрерывную выходную мощность при заданных условиях эксплуатации, тогда как пиковый крутящий момент в основном характеризует возможности привода при кратковременном ускорении, запуске или мгновенном изменении нагрузки.
Например, если робот с верхними конечностями должен длительное время удерживать поднятую руку в определённом положении, особое внимание следует уделять способности суставного модуля обеспечивать непрерывный выходной момент. Нельзя оценивать соответствие требованиям исключительно по пиковому крутящему моменту.
При расчёте крутящего момента сначала можно определить статический момент на основе массы нагрузки и длины плеча силы:
T=m\times g\times L
Где:
(L) обозначает расстояние от центра тяжести нагрузки до оси вращения сустава.
Например, предположим, что на конце роботизированной руки находится нагрузка массой 2 kg, а расстояние между центром тяжести нагрузки и осью вращения сустава составляет 0.25 m. Тогда статический крутящий момент будет равен:
T=2\times9.81\times0.25=4.905\ N\cdot m
Это означает, что сустав должен преодолевать статический момент нагрузки величиной не менее приблизительно 4.905 N·m. При реальном выборе также необходимо учитывать собственную массу роботизированной руки, ускорение движения, потери на трение и динамические удары, предусматривая разумный запас по характеристикам.
Кроме того, при динамическом движении сустав должен преодолевать крутящий момент, возникающий из-за инерции. Для вращательного движения предварительную оценку можно выполнить с помощью следующего соотношения:
T_{\text{dynamic}}=J\times\alpha
Где (J) обозначает момент инерции, а (\alpha) — угловое ускорение.
Таким образом, фактические требования к приводу сустава обычно необходимо рассчитывать комплексно, учитывая статический момент нагрузки, динамический инерционный момент и другие силы сопротивления.
2. Выходная скорость
Выходная скорость определяет скорость движения суставов робота с верхними конечностями. Разные суставы имеют разную частоту движений и диапазон перемещения, поэтому требования к скорости также различаются.
Например, плечевой сустав должен выполнять подъём и вращение в относительно широком диапазоне, локтевой сустав должен сгибаться и разгибаться в соответствии с требованиями задачи, а запястный сустав может нуждаться в частой и точной корректировке положения.
При выборе требуемую выходную скорость следует определять на основании максимальной угловой скорости сустава, диапазона движений и продолжительности двигательного цикла. Также необходимо обращать внимание на фактические скоростные характеристики двигателя при различных условиях нагрузки.
Важно отметить, что скорость двигателя без нагрузки не соответствует его фактической рабочей скорости. При работе под нагрузкой скорость двигателя зависит от таких факторов, как выходной крутящий момент, условия электропитания и стратегии управления. Поэтому оценку следует проводить на основании скоростно-моментных характеристик изделия.
3. Передаточное отношение
Передаточное отношение влияет на выходной крутящий момент и скорость суставного модуля и является важным параметром при проектировании приводов роботизированных суставов.
В приводной системе, состоящей из двигателя и редукционного механизма, редуктор может снижать выходную скорость и одновременно увеличивать выходной крутящий момент. Как правило, более высокое передаточное отношение обеспечивает более выраженное теоретическое увеличение крутящего момента на выходе, однако выходная скорость при этом соответственно уменьшается.
Для роботов с верхними конечностями плечевые и локтевые суставы обычно должны обеспечивать баланс между грузоподъёмностью и скоростью движения. Поэтому передаточное отношение следует выбирать в соответствии с фактическими требованиями к движению. Для запястных суставов решение необходимо принимать с учётом точности движения, быстродействия и доступного конструктивного пространства.
Более высокое передаточное отношение не всегда лучше. Чрезмерно высокое передаточное отношение может отрицательно влиять на скорость движения сустава и динамический отклик, а также повышать сложность конструкции трансмиссии. Поэтому необходимо находить баланс между выходным крутящим моментом, скоростью и характеристиками управления.
4. Габариты и масса двигателя
Роботам с верхними конечностями обычно необходимо размещать несколько приводных узлов суставов в ограниченном конструктивном пространстве. Поэтому габариты и масса двигателей напрямую влияют на общую конструкцию роботизированной руки.
Это особенно важно для запястных суставов, где масса приводного узла становится дополнительной нагрузкой для расположенного выше сустава. Например, двигатель запястья должен не только приводить в движение концевой исполнительный механизм, но и увеличивает нагрузку на предплечье и локтевой сустав.
Если приводной узел запястья слишком тяжёлый, это может дополнительно увеличить требования к крутящему моменту локтевого и плечевого суставов, что повлияет на эффективность движения всей роботизированной руки.
Поэтому при соблюдении требований к крутящему моменту и скорости необходимо по возможности уменьшать габариты и массу суставного модуля. Также следует проводить комплексную оценку с учётом монтажной конструкции роботизированной руки, осевого пространства и способа соединения.
5. Способы управления и возможности обратной связи
Роботам с верхними конечностями обычно необходимо обеспечивать согласованное движение нескольких суставов. Поэтому способы управления приводными узлами и возможности обратной связи также имеют большое значение.
В практических приложениях к распространённым требованиям управления относятся управление положением, скоростью и крутящим моментом. Управление положением в основном используется для позиционирования угла сустава, управление скоростью — для регулировки скорости движения сустава, а управление крутящим моментом помогает регулировать нагрузку и обеспечивать податливое движение.
Кроме того, устройства обратной связи, такие как энкодеры, помогают системе управления получать информацию о рабочем состоянии двигателя или сустава, обеспечивая информационную основу для управления с обратной связью.
В многосуставных системах также следует обращать внимание на интерфейсы связи приводов, протоколы управления, настройку параметров и возможности координированного управления несколькими двигателями. При выборе суставных модулей необходимо убедиться, что их интерфейсы управления совместимы с главной системой управления робота.
6. Отвод тепла и возможность длительной непрерывной работы
Во время длительной работы двигатели суставов роботов с верхними конечностями могут постоянно испытывать нагрузку и выделять тепло. Если отвод тепла недостаточен, температура двигателя может постепенно повышаться, что влияет на его способность обеспечивать непрерывную выходную мощность и стабильность работы системы.
Поэтому при выборе необходимо учитывать не только пиковый крутящий момент, но и оценивать возможность непрерывной работы при номинальных условиях, а также условия отвода тепла от двигателя внутри фактической монтажной конструкции.
Для роботов с верхними конечностями, которым необходимо длительное время удерживать положение, часто запускаться или выполнять непрерывные движения, тепловые характеристики двигателя следует оценивать с учётом рабочего цикла, изменений нагрузки и условий установки.
7. Механические характеристики и точность передачи
Помимо электрических параметров, механические характеристики суставного модуля также влияют на качество движений робота.
Для роботов с верхними конечностями, которым требуется точное позиционирование, следует учитывать люфт передачи, крутильную жёсткость и прочность конструкции. Люфт передачи может влиять на точность позиционирования при смене направления движения сустава, а крутильная жёсткость определяет деформацию сустава под нагрузкой.
Если робот должен выполнять точные операции, повторное позиционирование или задачи взаимодействия человека и робота, механические характеристики приводного узла следует оценивать в соответствии с фактическими требованиями к точности.
Это особенно важно для запястных суставов, где масса приводного узла становится дополнительной нагрузкой для расположенного выше сустава. Например, двигатель запястья должен не только приводить в движение концевой исполнительный механизм, но и увеличивает нагрузку на предплечье и локтевой сустав.
Если приводной узел запястья слишком тяжёлый, это может дополнительно увеличить требования к крутящему моменту локтевого и плечевого суставов, что повлияет на эффективность движения всей роботизированной руки.
Поэтому при соблюдении требований к крутящему моменту и скорости необходимо по возможности уменьшать габариты и массу суставного модуля. Также следует проводить комплексную оценку с учётом монтажной конструкции роботизированной руки, осевого пространства и способа соединения.
5. Способы управления и возможности обратной связи
Роботам с верхними конечностями обычно необходимо обеспечивать согласованное движение нескольких суставов. Поэтому способы управления приводными узлами и возможности обратной связи также имеют большое значение.
В практических приложениях к распространённым требованиям управления относятся управление положением, скоростью и крутящим моментом. Управление положением в основном используется для позиционирования угла сустава, управление скоростью — для регулировки скорости движения сустава, а управление крутящим моментом помогает регулировать нагрузку и обеспечивать податливое движение.
Кроме того, устройства обратной связи, такие как энкодеры, помогают системе управления получать информацию о рабочем состоянии двигателя или сустава, обеспечивая информационную основу для управления с обратной связью.
В многосуставных системах также следует обращать внимание на интерфейсы связи приводов, протоколы управления, настройку параметров и возможности координированного управления несколькими двигателями. При выборе суставных модулей необходимо убедиться, что их интерфейсы управления совместимы с главной системой управления робота.
6. Отвод тепла и возможность длительной непрерывной работы
Во время длительной работы двигатели суставов роботов с верхними конечностями могут постоянно испытывать нагрузку и выделять тепло. Если отвод тепла недостаточен, температура двигателя может постепенно повышаться, что влияет на его способность обеспечивать непрерывную выходную мощность и стабильность работы системы.
Поэтому при выборе необходимо учитывать не только пиковый крутящий момент, но и оценивать возможность непрерывной работы при номинальных условиях, а также условия отвода тепла от двигателя внутри фактической монтажной конструкции.
Для роботов с верхними конечностями, которым необходимо длительное время удерживать положение, часто запускаться или выполнять непрерывные движения, тепловые характеристики двигателя следует оценивать с учётом рабочего цикла, изменений нагрузки и условий установки.
7. Механические характеристики и точность передачи
Помимо электрических параметров, механические характеристики суставного модуля также влияют на качество движений робота.
Для роботов с верхними конечностями, которым требуется точное позиционирование, следует учитывать люфт передачи, крутильную жёсткость и прочность конструкции. Люфт передачи может влиять на точность позиционирования при смене направления движения сустава, а крутильная жёсткость определяет деформацию сустава под нагрузкой.
Если робот должен выполнять точные операции, повторное позиционирование или задачи взаимодействия человека и робота, механические характеристики приводного узла следует оценивать в соответствии с фактическими требованиями к точности.
После изучения различных параметров следующим шагом является подбор приводных модулей для конкретных суставов. Разные суставы роботов с верхними конечностями имеют разные нагрузки, диапазоны движений и условия установки. Поэтому необходимо применять целенаправленные стратегии подбора.
Если роботу необходимо обеспечивать движение плеча с несколькими степенями свободы, также следует учитывать пространственное расположение и координированное управление несколькими приводными узлами. Приводные модули должны не только удовлетворять требованиям по мощности отдельных суставов, но и соответствовать общей механической конструкции плеча.
При выборе необходимо рассчитать требуемый крутящий момент сустава на основании фактической нагрузки и оценить выходные характеристики модуля при различных скоростях. Для роботов, которые часто выполняют захват, перемещение и другие операции, также следует уделять внимание динамическому отклику и стабильности передачи приводной системы.
Запястный сустав обычно устанавливается на конце верхней конечности, и его масса напрямую влияет на грузоподъёмность конечного звена и инерцию движения. Поэтому габариты и массу приводных модулей запястья следует по возможности уменьшать, обеспечивая при этом соответствие их выходных характеристик установленным требованиям.
Важно отметить, что требования к приводам плечевого, локтевого и запястного суставов не являются неизменными. Даже для одного и того же положения сустава могут существовать значительные различия в зависимости от конструкции робота, нагрузки и двигательной задачи. Фактический выбор по-прежнему должен основываться на расчётах динамики суставов и результатах испытаний всего робота.
Приводные решения для суставов роботов с верхними конечностями обычно можно разделить на два типа: интегрированные приводные решения и раздельные приводные решения. Каждый тип имеет свои особенности с точки зрения конструктивного проектирования, системной интеграции и методов обслуживания.
Раздельное приводное решение обычно состоит из отдельных компонентов, таких как двигатель, редуктор, драйвер и энкодер. Разработчики могут выбирать различные компоненты в соответствии с фактическими требованиями и настраивать их независимо друг от друга. Такое решение обеспечивает высокую гибкость проектирования и подходит для робототехнических проектов с особыми конструктивными требованиями или необходимостью глубокой индивидуальной настройки приводной системы.
Однако раздельное решение также означает необходимость обработки большего количества механических соединений, электрических соединений и интерфейсов управления. Согласование и отладка нескольких компонентов могут увеличить объём работ по системной интеграции и потребовать больше места для установки.
Интегрированные суставные модули объединяют такие компоненты, как двигатель, редукционный механизм, драйвер и элементы обратной связи, в относительно компактную конструкцию. Это помогает сократить количество внешних соединений и системной проводки, а также снизить сложность проектирования и монтажа механической конструкции.
Для роботов с верхними конечностями, которым необходимо интегрировать несколько приводных узлов суставов, интегрированное решение может помочь упростить структуру системы и повысить общую эффективность интеграции. Однако фактическую пригодность такого решения по-прежнему необходимо определять на основании выходных характеристик, монтажных интерфейсов, протоколов управления и условий отвода тепла.
| Критерии сравнения | Раздельное приводное решение | Интегрированный суставной модуль |
Состав конструкции | Независимая конфигурация двигателей, редукторов, драйверов и других компонентов | Несколько приводных компонентов объединены в одном модуле |
Гибкость проектирования | Более гибкий выбор и конфигурация компонентов | Требуется выбор на основе существующих спецификаций продукции |
Монтажное пространство | Обычно требуется предусмотреть монтажное пространство для нескольких компонентов | Относительно компактная конструкция |
Системная интеграция | Необходимо обрабатывать соединения между несколькими компонентами | Помогает сократить количество внешних соединений |
Работы по отладке | Соответствующие компоненты необходимо настраивать и отлаживать отдельно | Можно настроить в соответствии со способом управления интегрированного драйвера |
Подходящие области применения | Приводные системы с высокой степенью индивидуальной настройки | Роботы, которым требуются компактные конструкции и высокая эффективность интеграции |
Поэтому, если проект предъявляет высокие требования к индивидуальной настройке, а команда разработчиков хочет самостоятельно конфигурировать двигатель, редуктор и драйвер, можно рассмотреть раздельное решение. Если в проекте больше внимания уделяется компактности конструкции, эффективности монтажа и интеграции приводной системы, в первую очередь можно оценить интегрированные суставные модули.
Разные типы роботов с верхними конечностями имеют разные приоритеты проектирования приводов суставов. Гуманоидные роботы должны выполнять движения, подобные движениям человеческих рук, посредством нескольких суставов, поэтому особое внимание уделяется выходной мощности, динамическому отклику и координации нескольких суставов. Экзоскелетные роботы, напротив, должны работать в соответствии с движениями человека, поэтому для них более важны носимая конструкция, координация взаимодействия человека и робота, а также общее качество работы системы вспомогательного привода.
Для удовлетворения требований этих двух типов приложений CubeMars предлагает изделия серий AK и AKE, которые могут служить основными направлениями выбора продукции для приводных решений суставов гуманоидных роботов и экзоскелетных роботов соответственно.
Гуманоидные роботы: серия CubeMars AK
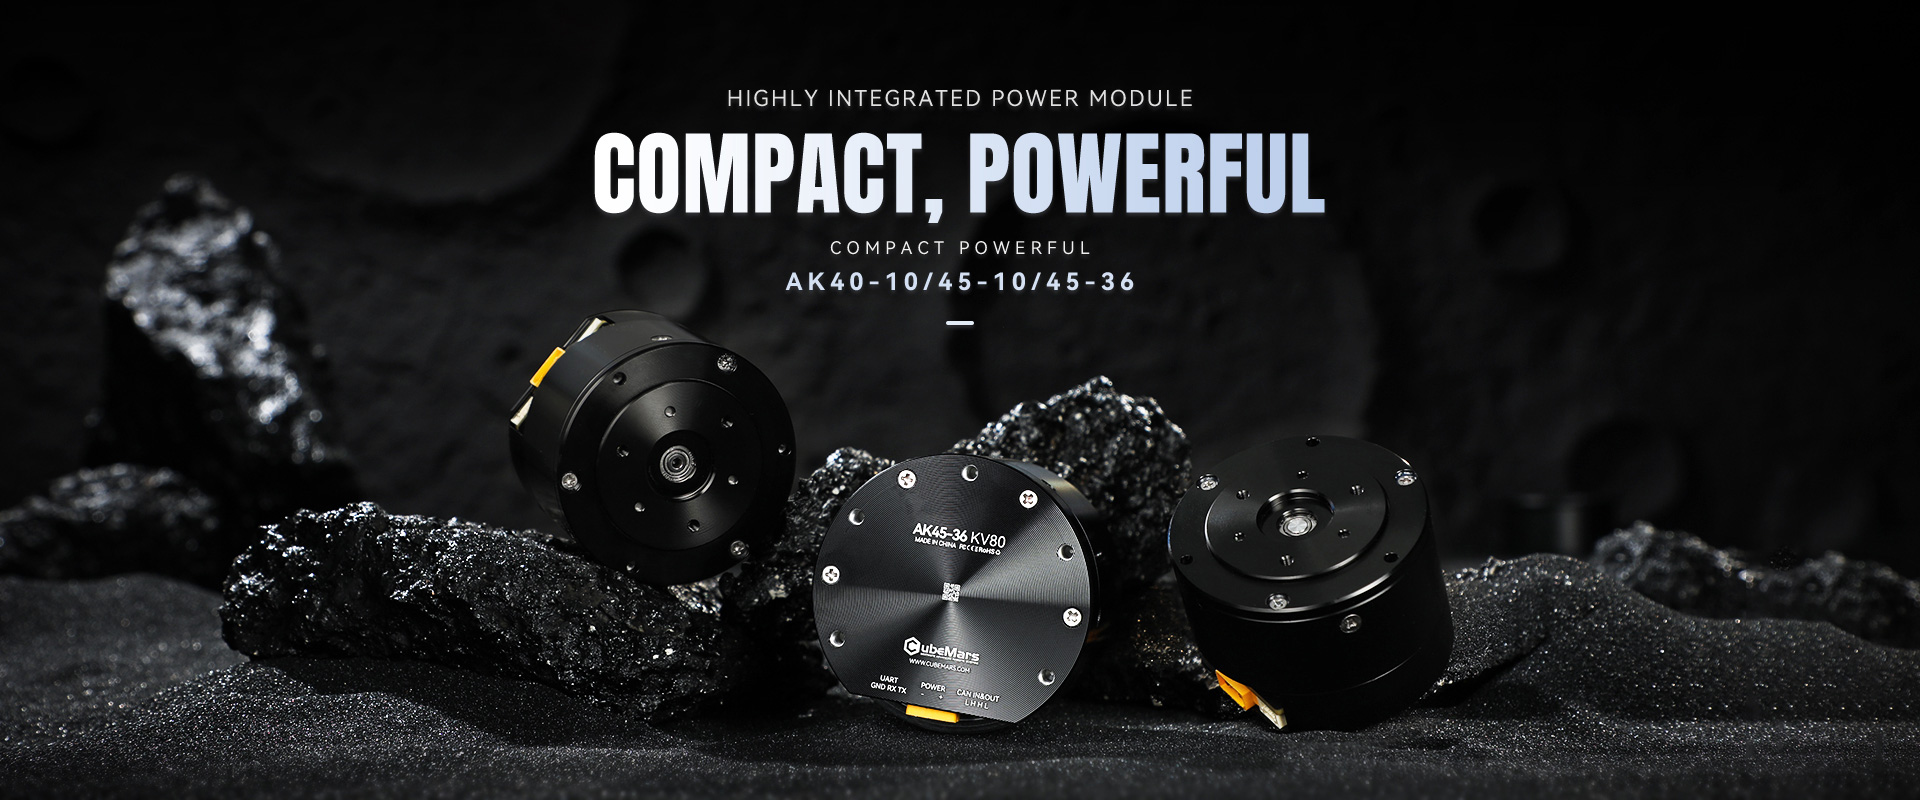
Верхние конечности гуманоидных роботов обычно включают несколько подвижных суставов, в том числе плечевые, локтевые суставы и суставы запястья. Эти суставы должны выполнять такие движения, как подъём руки, сгибание локтя, вращение, захват и манипулирование объектами. Разные суставы должны сохранять согласованность движений, поэтому приводная система должна не только обеспечивать достаточную мощность, но и учитывать конструктивную интеграцию и управление движением.
Изделия серии CubeMars AK представляют собой интегрированные роботизированные актуаторы и могут служить одним из основных направлений выбора приводов суставов гуманоидных роботов. Эта серия объединяет такие функции, как двигатель, редукционный механизм и управление приводом, в одном суставном модуле, помогая упростить механическую и электрическую интеграцию приводной системы.
В конкретных приложениях различные модели серии AK можно выбирать в соответствии с требованиями к нагрузке плечевых, локтевых суставов и суставов запястья. Для плечевых суставов следует тщательно оценивать непрерывный и пиковый крутящий момент модуля. Для локтевых суставов подбор должен основываться на нагрузке предплечья и скорости движения. Для запястных суставов больше внимания следует уделять габаритам и массе изделия, а также требованиям к движению конечного звена.
Помимо силовых характеристик отдельных суставов, необходимо также учитывать координацию нескольких приводных узлов серии AK с системой управления робота, включая интерфейсы связи, протоколы управления, обратную связь энкодеров и согласованное управление несколькими суставами.
Поэтому при выборе моделей серии AK для гуманоидных роботов необходимо учитывать конкретную конструкцию робота, степени свободы суставов, условия нагрузки и систему управления, а не просто использовать одну и ту же модель для всех суставов.
Экзоскелетные роботы: серия CubeMars AKE
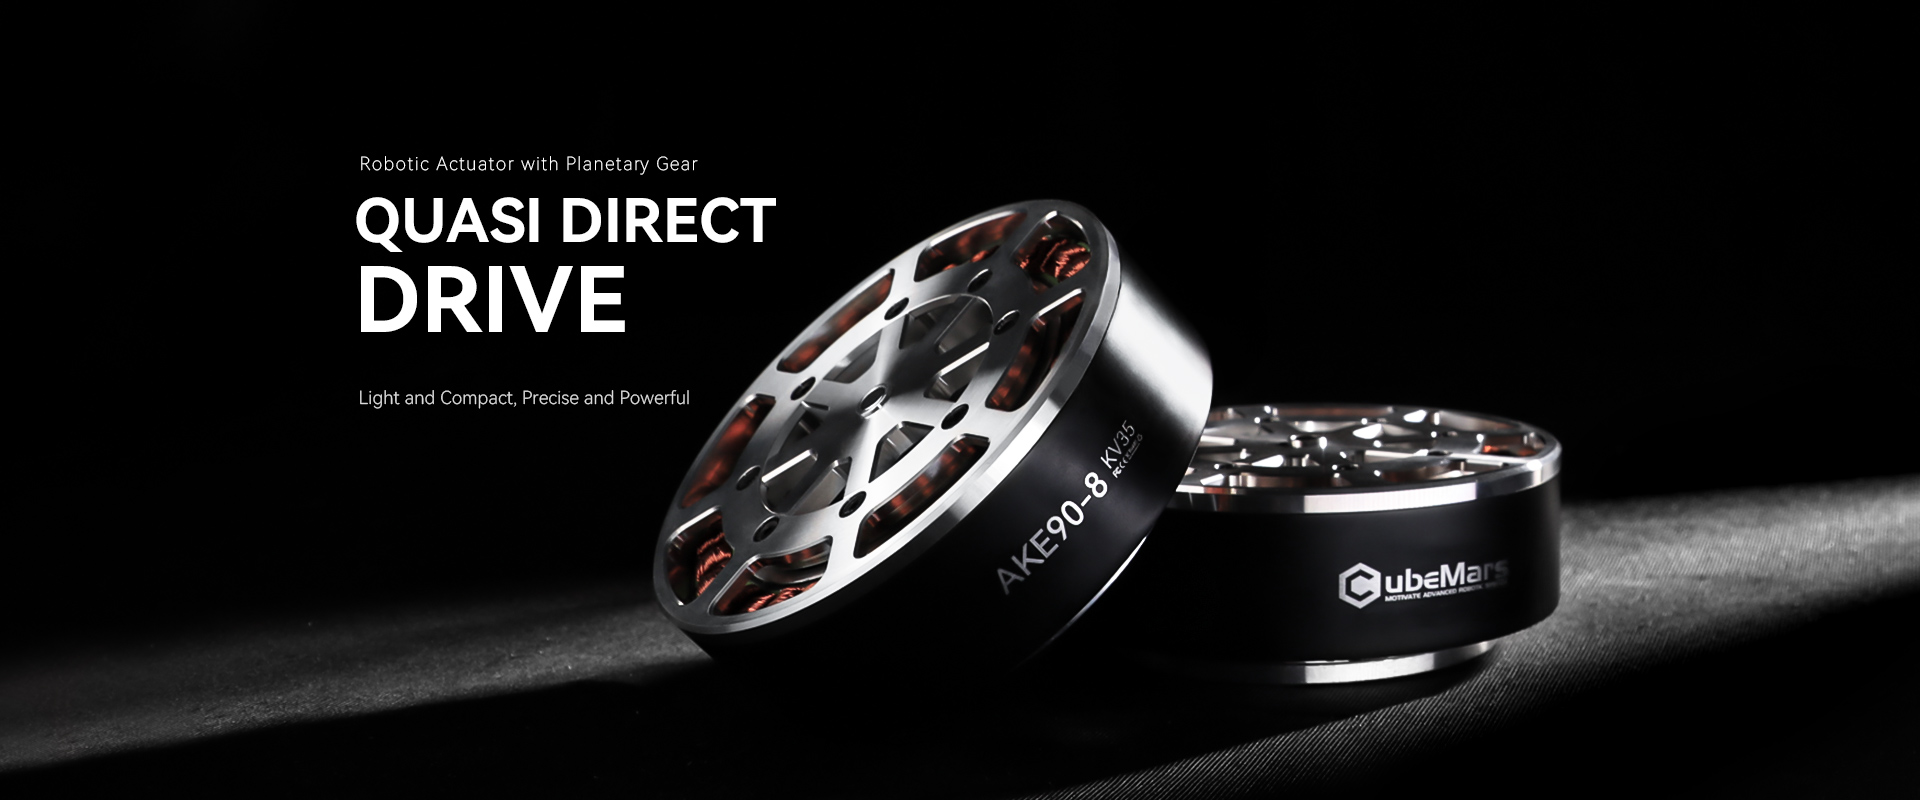
Главное отличие экзоскелетных роботов от гуманоидных заключается в том, что их приводные системы должны двигаться вместе с человеческим телом. Экзоскелеты для верхних конечностей обычно используются для помощи плечевым, локтевым суставам или запястьям при выполнении таких движений, как подъём, сгибание и разгибание, помогая пользователям снизить часть физической нагрузки или выполнять определённые задачи с поддержкой привода.
По сравнению с традиционными роботизированными суставами при проектировании суставов экзоскелета необходимо учитывать не только приводные возможности, но и координацию движений человека и робота, соосность суставных осей, комфорт при ношении и общую массу системы. Приводной модуль должен обеспечивать вспомогательное усилие и одновременно сводить к минимуму ограничения естественных движений человеческого тела.
Изделия серии CubeMars AKE относятся к двигателям с квазипрямым приводом (QDD) и могут служить одним из основных направлений выбора приводов суставов экзоскелетных роботов. Благодаря конструкции трансмиссии с относительно низким передаточным отношением квазипрямой привод обеспечивает баланс между выходными характеристиками, динамическим откликом и обратной приводимостью, что делает его подходящим для приложений, в которых важны взаимодействие человека и робота и податливое движение.
В проектах экзоскелетов для верхних конечностей различные модели серии AKE можно оценивать по выходному крутящему моменту, скорости, габаритам и массе с учётом требований к вспомогательному приводу таких суставов, как плечевой и локтевой.
При реальном проектировании приводные возможности вспомогательного плечевого сустава необходимо определять с учётом массы руки пользователя, поддерживаемой нагрузки и диапазона движений. Подбор вспомогательного локтевого сустава должен выполняться с учётом массы предплечья, конечной нагрузки и целевой скорости движения.
Кроме того, при разработке экзоскелетных роботов необходимо в полной мере учитывать безопасность взаимодействия человека и робота. Приводная система должна работать совместно с датчиками, алгоритмами управления и механическими ограничителями, чтобы вспомогательное усилие могло регулироваться в соответствии с движениями человека и фактическими потребностями, не допуская ухудшения комфорта при ношении из-за несоответствующего отклика привода.
Поэтому при выборе серии AKE для экзоскелетных роботов особое внимание следует уделять носимой конструкции, вспомогательному крутящему моменту, обратной приводимости и возможности длительной непрерывной работы. Выбранное решение также необходимо проверять с учётом конкретного сценария применения.
Серии AK и AKE: как выбрать в зависимости от сценария применения?
И серия AK, и серия AKE могут использоваться для приводов роботизированных суставов, однако они различаются конструкцией изделий и концепцией проектирования приводов. В серии AK применяется конструкция интегрированного актуатора, тогда как серия AKE использует конструкцию с квазипрямым приводом (QDD). При выборе для проектов роботов с верхними конечностями необходимо учитывать тип робота, задачи отдельных суставов и требования к системной интеграции.
| Критерии сравнения | Серия CubeMars AK | Серия CubeMars AKE |
| Позиционирование продукта | Интегрированный роботизированный актуатор | Двигатель с квазипрямым приводом (QDD) |
| Особенности конструкции | Объединяет двигатель, редукционный механизм, управление приводом и другие функции | Трансмиссия с низким передаточным отношением, обеспечивающая баланс выходной мощности и обратной приводимости |
| Основное рекомендуемое применение в этой статье | Гуманоидные роботы | Экзоскелетные роботы |
| Приоритеты при проектировании привода | Выходная мощность суставов, системная интеграция и координация нескольких суставов | Динамический отклик, обратная приводимость и податливое взаимодействие |
| Факторы, учитываемые при выборе | Номинальный крутящий момент, пиковый крутящий момент, скорость, монтажное пространство и способ управления | Вспомогательный крутящий момент, обратная приводимость, масса изделия и адаптация к ношению |
| Типичные особенности применения, которые следует учитывать | Роботизированные суставы, такие как плечевой, локтевой суставы и запястье | Суставы для поддержки движений человека, например плечевые и локтевые |
С точки зрения конструкции изделия серия CubeMars AK использует высокоинтегрированную конструкцию и подходит для проектов гуманоидных роботов, в которых стремятся упростить приводные системы суставов и снизить сложность интеграции периферийных компонентов. Для роботов, которым требуется согласованная работа нескольких суставов, можно выбирать подходящие модели серии AK в соответствии с нагрузками и требованиями к движению каждого сустава.
Серия AKE использует конструкцию с квазипрямым приводом. Трансмиссия с низким передаточным отношением помогает повысить обратную приводимость и динамический отклик приводной системы. В экзоскелетных роботах эти характеристики помогают разработчикам оценивать согласованность выходных характеристик привода с движениями человека.
Поэтому для проектов гуманоидных роботов в первую очередь можно оценить серию CubeMars AK, а для проектов экзоскелетов верхних конечностей — серию CubeMars AKE. Следует отметить, что это направления рекомендаций по выбору продукции для двух типов приложений, рассматриваемых в данной статье. Это не означает, что обе серии могут использоваться только в соответствующих сценариях. Окончательное решение по-прежнему должно основываться на эксплуатационных характеристиках конкретных моделей, механической конструкции, требованиях к управлению и фактических условиях работы.
Для повышения эффективности выбора процесс можно организовать в следующем порядке — от определения требований к применению до проверки изделия.
Сначала необходимо определить основное назначение робота с верхними конечностями, например промышленный захват, перемещение материалов, реабилитационные тренировки, научно-исследовательские эксперименты или взаимодействие человека и робота. Разные сценарии применения предъявляют разные требования к грузоподъёмности, скорости движения, точности управления и безопасности.
На основании конструкции роботизированной руки необходимо определить направления движения, диапазоны движений, максимальные угловые скорости и двигательные циклы плечевого, локтевого суставов и запястья. Одновременно следует выяснить, требуется ли каждому суставу длительно удерживать определённое положение, а также предполагаются ли частые запуски и остановки или быстрое ускорение и замедление.
Рассчитайте статический и динамический крутящий момент, необходимый для различных суставов, с учётом собственной массы роботизированной руки, конечной нагрузки, положения центров тяжести различных компонентов и положений во время движения. Для сложных двигательных задач следует провести дополнительный анализ с использованием динамической модели.
Шаг 4: определить параметры двигателя и редукционного механизма
На основании требований к крутящему моменту и скорости суставов выберите подходящие двигатели и передаточные отношения. Помимо номинального и пикового крутящего момента, необходимо также оценить выходные возможности двигателя в фактическом рабочем диапазоне.
Включите рассматриваемые приводные модули в проект механической конструкции и проверьте монтажное пространство, соединительные интерфейсы, осевую длину, прокладку кабелей и пространство для обслуживания. Одновременно подтвердите совместимость интерфейсов связи между драйвером и системой управления робота.
После завершения предварительного выбора необходимо провести испытания прототипа, чтобы проверить фактические характеристики движения суставов. Основные испытания должны включать проверку грузоподъёмности, скорости движения, точности позиционирования, повышения температуры, возможности длительной непрерывной работы и координации нескольких суставов. Затем модель двигателя или вариант трансмиссии следует скорректировать в соответствии с результатами испытаний.
Пиковый крутящий момент обычно характеризует выходные возможности в течение короткого периода и не отражает напрямую нагрузку, которую двигатель способен выдерживать в течение длительного времени. Для роботов с верхними конечностями, которым необходимо постоянно удерживать положение или выполнять непрерывные движения, следует тщательно оценивать номинальный крутящий момент, рабочий цикл и характеристики повышения температуры.
Плечо, предплечье, соединительные компоненты и концевой исполнительный механизм создают нагрузку на суставы. Особенно когда рука вытянута, сила тяжести конструктивных компонентов может создавать значительный крутящий момент. Поэтому выбор не должен основываться исключительно на массе конечной нагрузки.
Более высокое передаточное отношение помогает увеличить выходной крутящий момент, но также снижает выходную скорость и может повлиять на динамический отклик системы. Подходящее передаточное отношение необходимо выбирать в соответствии с фактической скоростью движения и требованиями к нагрузке.
Масса приводного узла одного сустава может стать дополнительной нагрузкой для расположенного выше сустава. Особенно важно учитывать массу двигателей запястья, поскольку она влияет на требования к приводу предплечья и локтевого сустава. Поэтому выбор необходимо оценивать с точки зрения всей роботизированной руки.
Даже если двигатель соответствует требованиям по крутящему моменту и скорости, несовместимые интерфейсы связи, протоколы управления или способы обратной связи могут усложнить разработку и отладку. Поэтому совместимость приводного узла с системой управления следует подтвердить уже на начальном этапе выбора.
Серии AK, AKA и AKE включают различные модели и спецификации. Нельзя определить пригодность изделий для плечевых, локтевых суставов или запястья исключительно по названию серии. Правильный подход заключается в выборе продукции на основании технических характеристик, механической конструкции и фактических нагрузок конкретных моделей.
Выбор суставных модулей для роботов с верхними конечностями — это не просто сравнение крутящего момента, скорости или габаритов двигателей. Это процесс, требующий комплексного учёта механической конструкции, грузоподъёмности, характеристик движения и системной интеграции. Плечевой, локтевой суставы и запястье выполняют разные двигательные задачи, поэтому требования к их приводам также существенно различаются. Только при полном понимании рабочих характеристик каждого сустава можно выбрать приводное решение, соответствующее общей конструкции робота.
Прежде всего, необходимо исходить из фактического сценария применения робота и определить нагрузки на суставы, диапазон движений, максимальную скорость и рабочий цикл. Для плечевых и локтевых суставов особое внимание следует уделять собственной массе роботизированной руки, конечной нагрузке и крутящему моменту, возникающему при различных положениях во время движения. Для запястных суставов, помимо соответствия требованиям к приводным возможностям, особое внимание следует уделять габаритам и массе двигателя, а также точности управления. Одновременно необходимо учитывать взаимосвязи передачи нагрузки между различными суставами, чтобы не допустить увеличения нагрузки на другие суставы из-за чрезмерно тяжёлого отдельного приводного узла.
Во-вторых, ключевые характеристики суставного модуля следует оценивать в соответствии с конкретными условиями эксплуатации. Номинальный крутящий момент определяет способность приводного узла обеспечивать непрерывную выходную мощность, тогда как пиковый крутящий момент используется для оценки требований к максимальной выходной мощности в течение короткого времени. Выходная скорость и передаточное отношение влияют на скорость движения сустава и его силовые характеристики. Кроме того, такие факторы, как способы управления, обратная связь энкодера, возможности отвода тепла, люфт передачи и крутильная жёсткость, также влияют на стабильность робота, быстродействие и точность движений во время реальной работы. Поэтому пригодность двигателя нельзя определять только по одному параметру. Необходимо проводить комплексное сравнение с учётом всех условий эксплуатации.
Что касается приводных решений, интегрированные суставные модули объединяют несколько приводных компонентов в относительно компактную конструкцию, помогая сократить количество внешних соединений и объём работ по системной интеграции. Раздельные приводные решения обеспечивают большую гибкость конфигурации и лучше подходят для проектов, в которых требуется независимое проектирование и индивидуальная настройка приводных систем. Разработчики могут выбрать более подходящее решение в соответствии с механической конструкцией, монтажным пространством, требованиями к управлению и ресурсами разработки.
Для команд, разрабатывающих роботов с верхними конечностями, роботизированные манипуляторы и другие многосуставные роботизированные системы, серии CubeMars AK, AKA и AKE могут служить ориентиром при выборе продукции для приводов суставов. Разные серии и конкретные модели отличаются конструкцией, вариантами трансмиссии и эксплуатационными характеристиками: серии AK и AKA можно оценивать с учётом выходных возможностей и монтажных спецификаций конкретных моделей, тогда как серию AKE можно рассматривать с учётом требований к динамическому отклику и управлению крутящим моментом в решениях с квазипрямым приводом. В практических приложениях продукцию следует выбирать с учётом различных требований плечевых, локтевых суставов и запястья, сравнивая такие параметры, как номинальный крутящий момент, пиковый крутящий момент, скорость, передаточное отношение, габариты, масса и интерфейсы управления, указанные в технических характеристиках изделий.
Наконец, теоретические расчёты являются лишь отправной точкой выбора, а реальные испытания имеют не меньшее значение. После предварительного подбора моделей необходимо провести проверку прототипа, чтобы оценить характеристики движения суставов при реальных нагрузках. Особое внимание следует уделить возможности непрерывной выходной мощности, динамическому отклику, повышению температуры, точности позиционирования и характеристикам координированного управления несколькими суставами. Затем конфигурацию приводной системы следует дополнительно оптимизировать в соответствии с результатами испытаний.
В целом правильный выбор суставных модулей для роботов с верхними конечностями требует найти баланс между выходными характеристиками, конструктивными габаритами, общей массой системы, возможностями управления и системной интеграцией. Выбор подходящих приводных изделий в соответствии с фактическими требованиями различных суставов позволяет не только повысить эффективность движений роботизированной руки, но и снизить сложность разработки и интеграции системы, заложив прочную основу для дальнейшего расширения функциональности и оптимизации характеристик робота.