Регистрировать

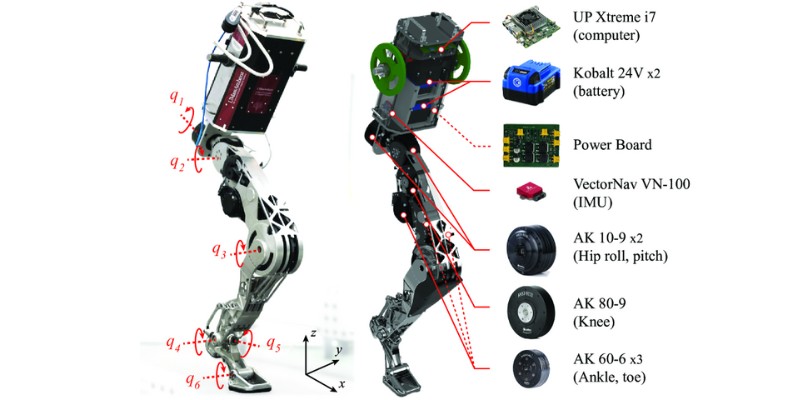
StaccaToe - это одноногий робот, разработанный в Массачусетском университете в Амхерсте и имитирующий динамические движения человеческих ног и пальцев. Робот объединяет новейшие технологии управления с передовыми двигателями и призван изучить, как подражание биомеханике человека может улучшить работу роботов на сложном рельефе и при выполнении трудных задач.
Механическая конструкция StaccaToe была тщательно оптимизирована с целью снижения веса ноги при сохранении необходимой жесткости конструкции. По сравнению с предшественником, HyperLeg, компоненты нижней конечности StaccaToe (икра, лодыжка и стопа) стали легче примерно на 14,78 %, сохранив при этом высокую прочность на скручивание и сжатие. Несмотря на небольшое увеличение веса бедренного компонента, конструктивные усовершенствования значительно повышают жесткость и способны выдерживать в четыре раза больший собственный вес.
Система управления StaccaToe сочетает оптимизацию траектории с модельным предиктивным управлением (MPC), что обеспечивает быструю реакцию робота в динамичных условиях. Он может выполнять не только стабильную ходьбу, но и сложные прыжковые маневры. Эта технология управления позволяет роботу адаптироваться к различным условиям местности, обеспечивая гибкость и устойчивость в неожиданных ситуациях.
Для поддержки высокодинамичных маневров робота StaccaToe оснащен специальной системой электропитания, способной подавать высокие токи на двигатели и поддерживать стабильную работу. Благодаря последовательному подключению двух литий-ионных аккумуляторов система может работать на уровне, близком к максимально допустимому напряжению двигателя, что еще больше увеличивает верхний предел скорости и общую производительность двигателя. Такая конструкция не только повышает энергоэффективность робота, но и делает его более устойчивым при выполнении высокоинтенсивных маневров, таких как прыжки.
Каждый из суставов StaccaToe оснащен моторами CubeMars серии AK, которые обеспечивают мощный привод и точное управление движениями. В частности, в коленном суставе используется двигатель AK80-9 KV100, который известен своим высоким крутящим моментом и низким люфтом, что обеспечивает плавность движений в коленном суставе. В голеностопе и стопе используются двигатели AK10-9 V2.0 и AK60-6 V1.1 соответственно, которые также обеспечивают высокоточный контроль крутящего момента, позволяя роботу сохранять гибкость и устойчивость во время выполнения таких задач, как прыжки и балансировка на ногах.
Эти моторы не только оптимизированы по весу для поддержки более сложных динамических движений, но и минимизируют трение и механические потери благодаря передовым методам управления током. Это позволяет StaccaToe достигать более длительных периодов устойчивого движения без ущерба для производительности.

В сложных роботизированных системах прокладка кабелей часто является распространенной, но легко упускаемой из виду проблемой. Компания StaccaToe разработала специализированную систему прокладки кабелей для электрических соединений, которая позволяет избежать запутывания или ослабления кабелей в окружающей механической структуре и обеспечивает стабильность сигнальных и силовых соединений. Такая конструкция значительно снижает риск отказа электрооборудования во время работы системы и повышает общую надежность.
Робот StaccaToe сочетает в себе ряд инноваций, таких как облегченная конструкция, передовые технологии управления, эффективное управление питанием и сложное управление двигателем. Благодаря этим преимуществам он демонстрирует огромный потенциал для изучения бионических динамических движений и применения робототехники в сложных условиях. StaccaToe демонстрирует лидерство в области управления движением роботов, как в академических исследованиях, так и в будущих практических приложениях.


