Cubemars - 17年电机制造商 info@cubemars.com +86 13755649079
中文简体
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
创建您的CubeMars账号


精彩分享
目录
应对高成本假肢的挑战
CubeMars电机的核心作用

尼泊尔学生团队利用CubeMars AK60-6电机开发低成本踝足假肢原型

CubeMars / 2025-03-25 16:15:14

近日,一支由尼泊尔学生组成的团队成功完成了基于CubeMars AK60-6 v1.1机器人动力模组的踝足假肢原型开发,并通过了严格的测试。该项目旨在为尼泊尔等发展中国家提供低成本、高性能的假肢解决方案。
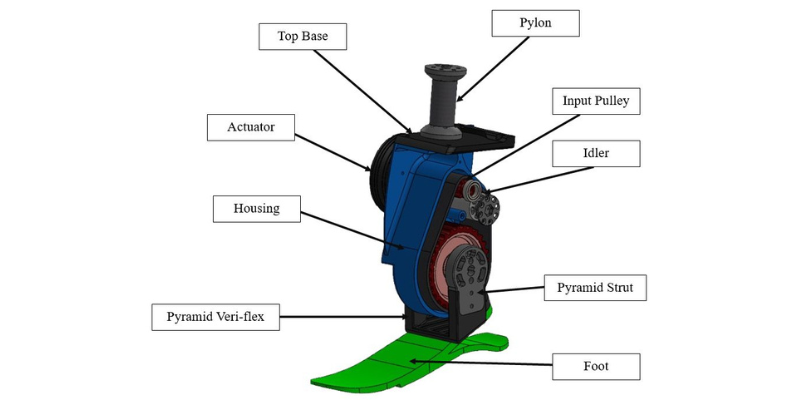

假肢解决方案


应对高成本假肢的挑战


踝足假肢是帮助下肢截肢患者恢复行走能力的重要辅助设备。然而,传统假肢成本高昂,难以在发展中国家普及。为此,这支学生团队开发了一款基于髋部运动追踪的低成本踝足假肢原型。
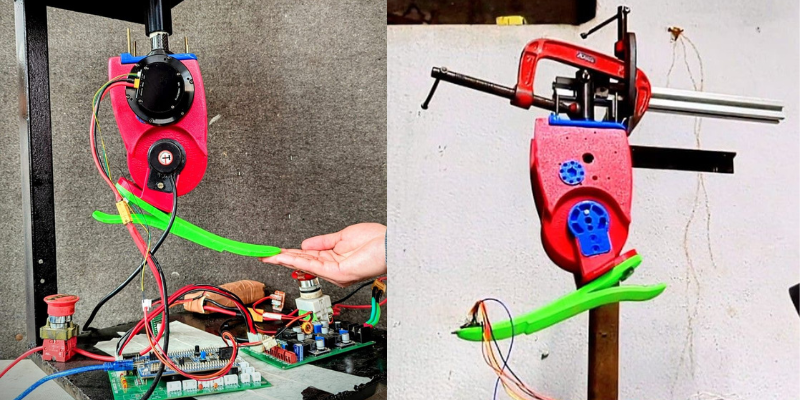

低成本踝足假肢原型


团队采用3D打印技术制造假肢的外壳和结构部件,在保证强度的同时大幅降低了生产成本。这一设计与AK60-6 V1.1的高性能相结合,使得该假肢成为发展中国家患者的理想选择。


CubeMars电机的核心作用


CubeMars的AK60-6 V1.1机器人动力模组在项目中扮演了至关重要的角色:


高扭矩与精准控制:AK60-6 V1.1提供了假肢运动所需的高扭矩输出,同时实现了精准的位置控制,确保假肢能够准确模拟自然步态。

快速响应:在快速运动测试中,AK60-6机器人执行器展现了优异的动态响应能力,能够迅速适应使用者的运动变化。

可靠性与耐用性:通过严格的负载测试和反向驱动测试,AK60-6电机证明了其在长时间使用中的可靠性和耐用性,完全满足医疗设备的高标准要求。


目前,该假肢原型已通过测试,团队计划进一步开展临床验证,以确保其在实际使用中的安全性和有效性。未来,CubeMars将继续支持此类创新项目,推动低成本、高性能医疗科技的发展,为全球患者带来福音。

相关文章
机器人爱好者的创新案例分享:攀爬机器人LORIS
在机器人技术领域,每一项新的突破都能激发无限的创造力和想象力。今天,我们将带大家深入了解一款由卡内基梅隆大学(CMU)开发的革命性四足攀爬机器人——LORIS(Lightweight Observation Robot for Irregular Slopes)。作为一名机器人爱好者,这款机器人无疑是一个令人兴奋的案例,它展示了未来机器人如何与复杂环境互动和导航。
2024-08-01
Gorilla Mk1机器人:CubeMars电机加持,助力高空作业新突破
在澳大利亚输电网络的高空作业领域,一款由Crest Robotics研发的创新机器人正悄然改变着工作方式。这款名为Gorilla Mk1的机器人,凭借先进的技术和精密的动力系统,在高压输电线路的维护和检修作业中提供了前所未有的安全性和高效性。
2024-10-31
基于准直驱动(QDD)技术的外骨骼交互力估计
本研究提出了一种基于准直驱动(QDD)技术的交互力估计算法,能够在无力传感器的情况下,通过电机自身的动力学特性推算外骨骼与人体之间的作用力。
2025-03-25
留言咨询
用户名
匿名用户
电子邮件地址 *
姓名 *
电话
内容
验证码
captcha
温馨提示
温馨提示
您还没有登陆
登录
注册会员
您忘记密码了吗?
温馨提示