Регистрировать

В последние годы экзоскелеты стали настоящей технологической революцией: они расширяют физические возможности человека, поддерживают реабилитацию и повышают производительность в промышленности. Эти носимые роботизированные системы обеспечивают точную двигательную поддержку, позволяя пользователям увеличить выносливость, снизить утомляемость и улучшить качество жизни людей с нарушениями опорно-двигательного аппарата.
Среди различных типов экзоскелетов особую сложность представляют устройства для верхних конечностей. Из-за сложной кинематики суставов и широкого диапазона движений разработка лёгких, эргономичных и при этом высокоточных систем управления остаётся одной из ключевых задач для инженеров и исследователей.
Сегодня мы познакомим вас с работой, опубликованной учёными Университета прикладных наук Рур-Вест:
Традиционные стратегии управления экзоскелетами часто основаны на обратной связи — например, ПИД-регуляторах, которые используют внешние датчики для коррекции отклонений положения в реальном времени. Хотя такие решения эффективны, они увеличивают сложность системы, её массу и энергопотребление.
Чтобы решить эту проблему, команда разработала систему активной компенсации гравитации на основе предиктивного (feedforward) управления. Используя только встроенные датчики положения двигателей, система способна заранее рассчитывать и компенсировать гравитационный момент без дополнительных внешних сенсоров. Такой подход не только упрощает конструкцию, но и повышает динамические характеристики и эргономику — что полностью соответствует философии CubeMars: точное управление актуаторами для носимой робототехники.
Предиктивное управление не зависит от ошибок обратной связи; вместо этого оно заранее вычисляет необходимый компенсирующий момент. Это обеспечивает быструю и плавную реакцию, сводя к минимуму задержки при динамических движениях.
Испытания показали, что система стабильно удерживает заданную позу даже при минимальном трении и надёжно работает при многократных переходах между различными положениями. Для реабилитации и промышленной помощи это означает снижение мышечной нагрузки, более безопасную эксплуатацию и естественное взаимодействие человека с роботом.
Производительность [моторов для экзоскелетов](https://www.cubemars.com/categorys/exoskeleton-motor) играет решающую роль в носимой робототехнике. В описанной системе для верхних конечностей с каждой стороны установлены лёгкие и мощные двигатели CubeMars, включая:
Номинальное напряжение: 24 В
Пиковый крутящий момент: 9 Н·м
Масса: 315 г
Оптимизирован для лёгких роботизированных систем и экзоскелетов
Номинальное напряжение: 48 В
Пиковый крутящий момент: 18 Н·м
Разработан для суставов с повышенной нагрузкой, обеспечивает надёжный и точный выходной сигнал
Эти двигатели сочетают высокую удельную мощность, малый вес и встроенные схемы управления, что делает их идеальными для экзоскелетов, роботизированных манипуляторов и реабилитационных устройств. В паре с предиктивным управлением моторы CubeMars обеспечивают почти мгновенный отклик по крутящему моменту, необходимый для активной компенсации гравитации, и поддерживают естественные, эргономичные движения.
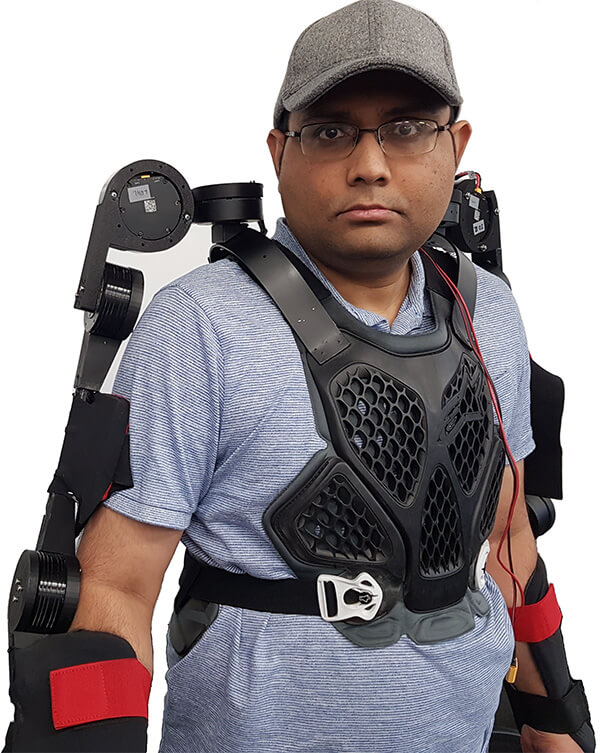
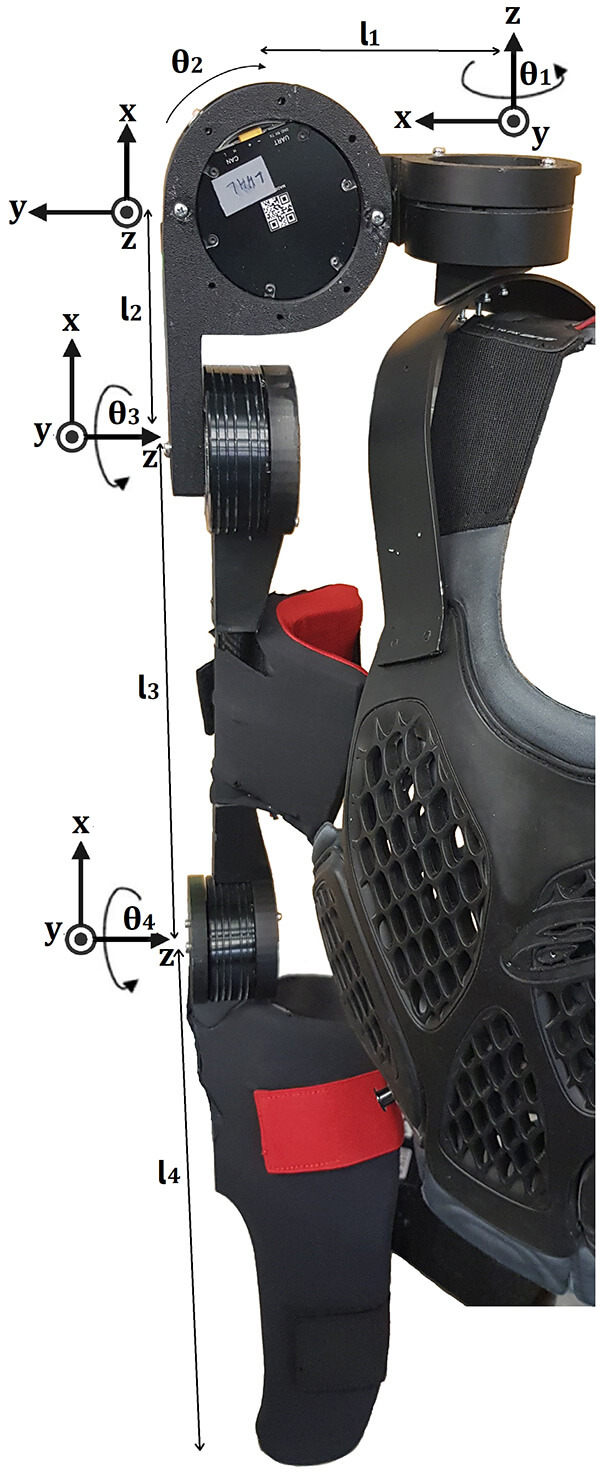
Экзоскелет выполнен по схеме с четырьмя степенями свободы (4 DOF), точно воспроизводя естественные движения плеча и локтя в трёхмерном пространстве. Система управления построена на микроконтроллере ATmega328P (Arduino Uno) и взаимодействует с двигателями по протоколу CAN.
Питание осуществляется от интеллектуального LiPo-аккумулятора TATTU 22,2 В, 222 Вт·ч, обеспечивающего высокую энергоёмкость и длительное время работы. Общая масса системы составляет около 8 кг, что делает её комфортной для длительного ношения при отличной эргономике.
Результаты испытаний показывают, что система активной компенсации гравитации позволяет экзоскелету удерживать позу в широком диапазоне положений без заметных задержек или дрейфа. При динамических движениях реакция суставов точна и плавна, что подтверждает преимущества сочетания предиктивного управления с высокопроизводительными моторами CubeMars.
В будущем эта технология найдёт применение в реабилитационных роботах для верхних конечностей, промышленных вспомогательных экзоскелетах и коллаборативных манипуляторах. Интеграция лёгких и мощных двигателей CubeMars с эргономичной конструкцией предлагает практичное и эффективное решение для носимой робототехники, расширяющее физические возможности человека и поддерживающее реальные промышленные и медицинские задачи.
В чём заключается ключевое новшество этой технологии для экзоскелетов верхних конечностей?
Прорыв состоит в использовании предиктивного управления для активной компенсации гравитации без внешних датчиков. Система использует только встроенные датчики положения двигателей для расчёта и компенсации гравитационного момента, что значительно снижает аппаратную сложность и массу, одновременно повышая производительность.
Чем предиктивное управление отличается от традиционных методов?
В отличие от классических систем с обратной связью (например, ПИД-регуляторов), которые полагаются на внешние датчики и коррекцию ошибок, предиктивное управление заранее вычисляет требуемый компенсирующий момент. Это обеспечивает высокую отзывчивость с минимальными задержками и исключает необходимость в дополнительных внешних сенсорах.
Какие именно моторы используются в этой системе экзоскелета?
В системе применяются высокопроизводительные двигатели CubeMars: модели AK60-6 V1.1 (пиковый момент 9 Н·м, масса 315 г) и AK80-9 (пиковый момент 18 Н·м). Эти моторы отличаются высокой удельной мощностью, малым весом и встроенными схемами управления, специально оптимизированными для экзоскелетов.
Каковы основные области применения данной технологии?
Технология идеально подходит для реабилитационных роботов верхних конечностей, промышленных вспомогательных экзоскелетов и коллаборативных манипуляторов. Она расширяет двигательные возможности человека, снижает мышечную нагрузку и обеспечивает более безопасную и естественную работу в составе человеко-машинной системы.
Каковы технические характеристики и результаты испытаний системы?
Экзоскелет с 4 степенями свободы весит около 8 кг и использует микроконтроллер ATmega328P с передачей данных по шине CAN. Испытания подтвердили стабильное удержание позы в широком диапазоне положений, точную реакцию суставов и плавные динамические движения без заметных задержек или дрейфа.