Cubemars - 17 лет производителя info@cubemars.com +86 13755649079
Pусский
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
Регистрировать


Интересные материалы

Создание мощных шасси для роботов с помощью серии CubeMars AK

CubeMars / Apr 13,2022

Никодим Бартник создает мощное шасси для робота с помощью драйверов CubeMars серии AK и Arduino
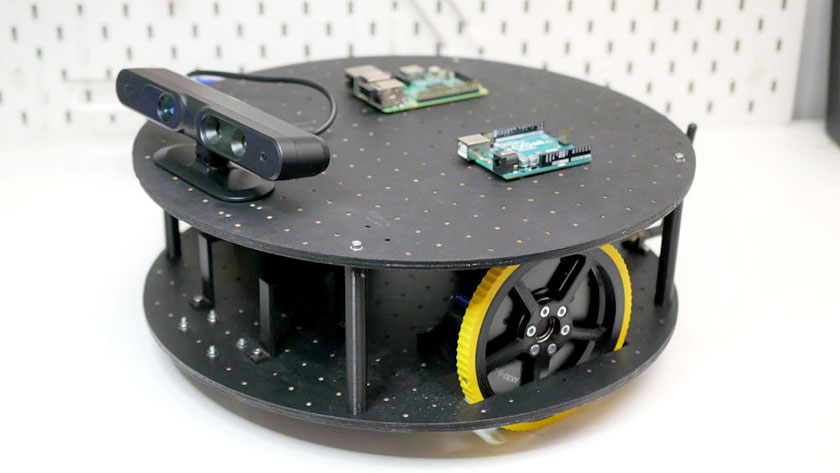


После попытки интегрировать некоторые актуаторы AK80-9 KV100 от CubeMars в проект манипулятора робота пользователь youtube Никодем Бартник был вынужден перейти к другому типу проекта: универсальному шасси/платформе робота. Благодаря использованию этих мощных и высокоточных двигателей его робот быстро и точно перемещается по полу.


Вырезав плоскую пластину из куска фанеры с помощью фрезы с ЧПУ, Бартник установил два мотора и прикрепил к каждому мотору колесо. Для управления моторами он использовал Arduino Uno и собрал специальную печатную плату для передачи сигналов CAN-шины между Uno и двумя моторами. Питание осуществляется с помощью пары LiPo аккумуляторов общим напряжением около 24 вольт.
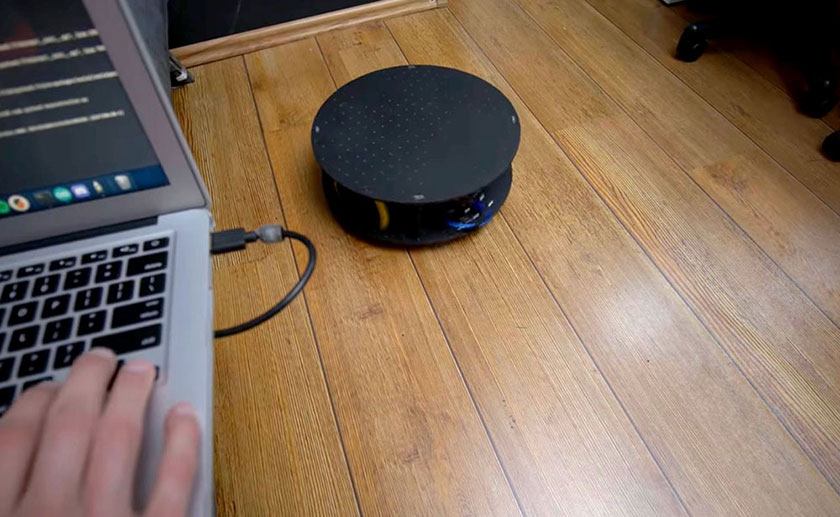


В настоящее время робот представляет собой, по сути, дистанционно управляемый автомобиль, который реагирует на команды, получаемые из других мест. В своем проекте Бартник использовал дополнительный Uno, подключенный через USB к ноутбуку, и модуль радиоприемника nRF24 для беспроводной передачи данных на модуль nRF24 робота. Он также написал скрипт на Python, с помощью которого можно задать скорость движения робота и нажать клавиши со стрелками вниз, что затем преобразуется в направленное движение.


Вы можете посмотреть видео Бартника ниже, чтобы получить больше информации, а также ознакомиться с кодом его проекта и файлами дизайна.


Похожие статьи
Китай стал крупнейшим в мире рынком робототехники
Китай стал крупнейшим в мире рынком промышленных роботов благодаря растущему спросу на автоматизацию в производственном секторе, а автоматизация стала ключевой стратегией для будущего экономического роста и глобальной конкурентоспособности Китая".
Sep 12,2024
Какие параметры важны для двигателя робота-собаки? От «способности двигаться» к «высокой производительности»
Выбор двигателя для четвероногого робота: от крутящего момента до скорости отклика. Реальные примеры раскрывают ключевые параметры для динамических, промышленных и исследовательских сценариев.
Apr 14,2026
Как выбрать двигатели для тазобедренного и коленного суставов человекоподобного робота
Подробное руководство по выбору двигателей для суставов колена и бедра гуманоидных роботов с учетом крутящего момента, теплового управления и динамики для баланса производительности и стоимости.
Mar 25,2026
Хочу оставить записку
Имя пользователя
Анонимная
E-mail *
Имя *
Телефон
Комментарии
Код подтверждения
captcha
Подсказка системы
Подсказка системы
Еще не входите
Забыли пароль?
Подсказка системы