ユーザー登録

Mars Roversは、駆動システムに非常に高い要求が課される移動ロボットの一種です。
一般的な車輪型ロボットと比較して、Mars Roversは、以下のようなより複雑な環境で動作する必要があります:
軟らかい砂地
砂利道
不規則な障害物
長距離走行
急勾配の地形
これらの環境は、駆動システムにより高い要求を課します。
優れたMars Rover駆動ソリューションは、十分な出力トルクを提供するだけでなく、以下の要素も考慮する必要があります:
高トルク密度
コンパクトな構造
高精度なモーション制御
高い信頼性
長期間にわたる安定した動作能力
したがって、Mars Roverのモーター選定プロセスでは、エンジニアリングチームは通常、最大トルクや最大速度などの単一のパラメータだけに注目するのではなく、複雑な環境におけるモーション要件を駆動システム全体が満たせるかどうかを総合的に評価する必要があります。
近年、ますます多くのロボットプロジェクトが高集積型ロボットアクチュエータおよび高性能ブラシレスモーターソリューションを採用し始めています。その中でも CubeMarsモーターソリューションは、すでにMars Rover、移動ロボット、その他のロボットプラットフォームに適用されており、複雑なモーションシステムに動力を提供しています。
Mars Roverは通常、4輪、6輪、さらにはそれ以上の車輪構成など、マルチホイール駆動構造を採用します。
実際の動作中、車両は以下のような状況に対応する必要があります:
地面抵抗の変化
登坂負荷の増加
障害物からの衝撃
車輪のスリップリスク
スペースおよび重量の制約
したがって、Mars Roverの駆動モーターは単純に高速性能を追求することはできず、以下の点に注目する必要があります。
1. 高出力トルク:複雑な地形での走破性を確保
Mars Roverは、車輪によって十分な駆動力を発生させ、以下に打ち勝つ必要があります:
自重
地面との摩擦
坂道による抵抗
障害物による抵抗
ホイール端の出力トルクは、通常、以下の要因によって影響を受けます:
出力トルク = モータートルク × 減速比 × 伝達効率
したがって、限られたスペース内で出力トルクを高めることは、ロボット駆動システム設計における重要な方向性です。
これも、高集積型駆動モジュールがロボット分野でますます注目されている重要な理由の一つです。
2. 高トルク密度:限られた重量でより大きなパワーを実現
Mars Roverにとって、重量は以下に直接影響します:
エネルギー消費
稼働時間
構造負荷
オフロード走行能力
単純にモーターサイズを大きくすることと比較して、高トルク密度設計は、より小さな体積とより軽い重量で、より高い出力能力を提供できます。
これも、高集積型駆動モジュールがロボット分野でますます注目を集めている重要な理由です。
3. 高精度制御:マルチホイールの協調動作を実現
Mars Roverは通常、複数の駆動輪を備えています。
車両の安定した動作を確保するため、モーターは以下を提供する必要があります:
位置フィードバック
速度制御
トルク制御
クローズドループ・モーション制御能力
高精度なフィードバックは、制御システムが以下を行うのに役立ちます:
車輪速度を調整する
スリップを低減する
障害物乗り越え能力を向上させる
動作安定性を向上させる
4. 高い信頼性:長期間の動作要件に対応
Mars Rover、月面探査車、屋外移動ロボットは通常、長期間にわたって動作する必要があります。
したがって、駆動システムには以下が求められます:
安定した機械構造
優れた放熱能力
信頼性の高い制御性能
連続負荷能力
1. モータートルク
トルクは、ロボットがどれだけの駆動力を発生させられるかを決定します。
移動ロボットにおいて、ピークトルクはシステムが以下に対応するのに役立ちます:
坂道を登る
突発的な負荷
障害物を通過する
ただし、実際のモーター選定ではピークトルクだけに注目することはできず、連続出力能力も考慮する必要があります。
2. 減速比
減速機構は、モーター出力における速度とトルクを決定します。
一般的に、より高い減速比は以下を提供できます:
より大きな出力トルク
より優れた低速走行能力
一方、より低い減速比は以下を提供できます:
より高速な応答
より高いモーション速度
したがって、車両重量、ホイール径、目標速度に応じて適切なマッチングを行う必要があります。
3. モーターサイズと重量
Mars Roverは通常、スペースと重量に対して非常に敏感です。
従来の駆動システムでは、以下が必要になる場合があります:
モーター
ギアボックス
エンコーダ
ドライバー
複数のコンポーネントを個別に取り付けます。
このソリューションは以下を増加させます:
構造の複雑さ
組み立ての難しさ
システム重量
そのため、高集積型ロボットアクチュエータは、ますます多くのプロジェクトで選択されるようになっています。
1. 高トルク密度:小型サイズで強力な駆動力
従来のソリューションでは通常、以下が必要です:
モーター + 外部ギアボックス + エンコーダ + ドライバー
この構造では以下の問題が生じる可能性があります:
体積の増加
取り付けの複雑化
システム重量の増加
これに対して、 CubeMars AK Seriesは複数の主要コンポーネントを統合した一体型設計を採用しており、よりコンパクトなロボット設計を可能にします。
Mars Roverにとって、これは以下を意味します:
より小さな設置スペース
車両全体の軽量化
より高い出力効率
これも、ロボットチームが駆動ソリューションとしてCubeMarsを選択する重要な理由の一つです。
2. 遊星歯車減速構造:トルクと信頼性のバランス
Mars Roverは低速かつ高負荷で動作する必要があります。
遊星歯車減速構造には、以下のような利点があります:
高い負荷耐性
高い伝達効率
コンパクトなサイズ
比較的高い減速比
などの利点があります。
CubeMars AK Seriesは一体型の遊星歯車減速構造を採用しており、移動ロボットがより高いホイール端出力トルクを実現するのに役立ちます。
例えば:
AK70-10 KV100は10:1の遊星歯車減速構造を採用しており、動的応答を維持しながら出力能力を向上させるため、ロボット関節や移動ロボットなどの用途に適しています。
3. 高精度制御:マルチホイール協調動作の要件に対応
Mars Roverは単に「動く」だけでなく、「正確に動く」必要があります。
CubeMarsモーターは、以下を含む複数の制御方式に対応しています:
位置制御
速度制御
トルク制御
MIT制御モード
同時に、高精度エンコーダが統合されており、リアルタイムのモーションフィードバックを実現します。
6輪Mars Roverの場合、高精度なフィードバックは以下に役立ちます:
車輪速度を同期させる
障害物乗り越え能力を向上させる
スリップを低減する
動作安定性を向上させる
RoboTeam Twente Mars Roverプロジェクトの紹介
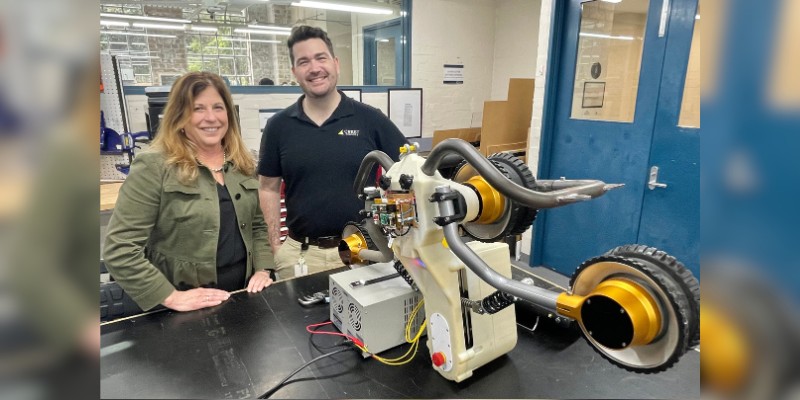
複雑な地形に適応できるMars Roverを開発するため、RoboTeam Twenteはロボット駆動ソリューションとして CubeMarsモーターを選択しました。
RoboTeam Twenteはオランダの学際的な学生ロボティクスチームで、トゥウェンテ大学およびSaxion University of Applied Sciencesの学生で構成されています。チームメンバーは、機械設計、電子システム、組み込み制御、ソフトウェア開発、人工知能など、複数の分野をカバーしています。チームは高度なロボットシステムの開発と、国際的なRover競技への参加に取り組んでいます。
Mars Roverプロジェクトでは、実際の惑星探査ミッションで遭遇するものと類似した課題をロボットが完了する必要があります。これには以下が含まれます:
複雑な地形での移動
自律ナビゲーション
環境探査
ロボットによるタスク実行
したがって、駆動システムは同時に以下を提供する必要があります:
高トルク出力
コンパクトな構造
安定した制御
長期間の動作信頼性
これらの要件により、モーターとアクチュエータの選定はプロジェクト開発における重要な部分となっています。
パワーと応答性のバランスを実現する異なる減速比のアクチュエータ組み合わせ
動作中、Mars Roverの異なるモーション要件は、駆動システムに異なる要求を課します。
例えば、以下の状況に直面した場合:
およびその他の状況では、ロボットにはより強い出力トルクが必要です;
一方、以下を実行する場合:
などのタスクでは、より優れた動的応答能力が求められます。
したがって、RoboTeam Twenteは、異なる性能要件に応じてパワーと柔軟性のバランスを実現するため、異なる減速比のCubeMarsアクチュエータを組み合わせて採用しました。
CubeMars AK45-36 KV80 は、36:1の減速比設計を採用しています。
より高い減速比は出力トルクを効果的に増加させ、ロボットにより強い低速走行能力と負荷能力を与えることができます。
Mars Roverでは、複雑な環境で動作する際、車両は以下を克服する必要があります:
したがって、高いトルク出力はロボットの走破性を向上させるうえで非常に重要です。
AK45-36 KV80の特性は、強力なパワー出力が求められる駆動シナリオに適しており、Roverに安定した信頼性の高い動作サポートを提供します。
CubeMars AK70-10 KV100は、10:1の減速比設計を採用しています。
より高い減速比のソリューションと比較して、より低い減速比は以下を提供できます:
移動ロボットでは、すべてのシナリオで最大トルクが必要になるわけではありません。
モーション状態の迅速な調整とより高い制御柔軟性が求められる用途では、AK70-10 KV100はより優れた動的性能を提供できます。
プロジェクト動画:
1. 高トルク出力:複雑な地形移動の要件に対応
動作中、Mars Roverは以下に直面する必要があります:
砂
砂利
坂道
不整地
一般的な移動ロボットと比較して、Roverはホイール端の出力により高い要求を課します。
CubeMars AK Seriesアクチュエータは、ブラシレスモーターと遊星歯車減速構造を組み合わせており、コンパクトなサイズを維持しながら、より高い出力トルクによって移動ロボットがより強い駆動力を得ることを可能にします。
Roverプロジェクトにおいて、この高トルク密度設計は、限られたスペース内でロボットがより高いモーション能力を実現するのに役立ちます。
2. 高集積型設計:システム開発の難易度を低減
従来のロボット駆動ソリューションでは、通常、以下を個別に選定する必要があります:
モーター
減速機
エンコーダ
ドライバー
その後、機械的および制御上のマッチングを行います。
学生ロボティクスチームや研究プロジェクトにとって、これは以下を増加させます:
機械設計の作業量
デバッグ時間
システム統合の難易度
CubeMarsロボットアクチュエータは、以下を含む主要なモーションコンポーネントを統合しています:
ブラシレスモーター
減速機構
エンコーダ
駆動制御
よりモジュール化された動力ソリューションを提供します。
この設計により、チームは以下により多くのリソースを集中できます:
Roverの構造設計
制御アルゴリズムの開発
自律ナビゲーションシステム
基本的な駆動統合の問題を解決するために多くの時間を費やすのではなく、これらに集中できます。
3. 高精度制御:Roverの動作安定性を向上
Mars Roverは通常、協調動作のために複数の駆動輪を使用します。
複雑な環境では、ロボットは以下をリアルタイムで調整する必要があります:
車輪速度
出力トルク
モーション状態
CubeMarsアクチュエータはクローズドループ制御に対応し、エンコーダフィードバックを通じてリアルタイムのモーション情報を提供することで、制御システムがより高精度なモーション管理を実現できるようにします。
これは、複雑な地形タスクを完了する必要があるRoverにとって非常に重要です。
Mars Roverに加えて、CubeMarsモーターおよびアクチュエータは以下にも適しています:
1. 移動ロボット
例えば:
UGV
検査ロボット
屋外ロボット
2. 産業用ロボット
例えば:
AGV
自動化設備
インテリジェント物流ロボット
3. 高性能ロボット
例えば:
ヒューマノイドロボット
四足歩行ロボット
ロボットアーム
Mars Roverモーターを選定する際は、以下の手順に従うことができます:
1. ロボット重量を決定する
以下を含みます:
車体
バッテリー
ペイロード
機械構造
2. ホイールパラメータを決定する
以下を含みます:
ホイール径
タイヤの種類
接地面積
3. 必要なトルクを計算する
以下を考慮します:
最大勾配
地面抵抗
最大負荷
4. 減速比を適合させる
以下に基づいて:
速度要件
トルク要件
動的応答
適切なソリューションを選択します。
5. 制御要件を確認する
以下を選択します:
速度制御
位置制御
トルク制御
Mars Roverのモーター選定は、単に最大トルクを持つモーターを見つけることではなく、パワー性能、構造サイズ、重量、制御精度、システム全体の信頼性の間で最適なバランスを見つけることです。
Mars Roverのような複雑な移動ロボットにとって、駆動システムはロボットが動けるかどうかを決定するだけでなく、実際のミッション環境における走破性、安定性、全体的な性能にも影響します。
CubeMarsは、以下を組み合わせることで、ロボット用途向けの高集積モーション制御ソリューションを開発してきました:
高性能ブラシレスモーター
遊星歯車減速機構
エンコーダフィードバック
柔軟な制御方式
Mars Rovers、UGV、移動ロボット、その他のインテリジェントロボットプラットフォームに信頼性の高い動力サポートを提供しています。
RoboTeam Twente Mars Roverプロジェクトへの採用は、ロボット探査分野における CubeMars駆動ソリューションの実用的な価値を示しています。Mars Rover、月面探査車、無人移動プラットフォーム、または研究用ロボットに関するプロジェクトを開発するチームにとって、適切なロボットモーターおよびアクチュエータソリューションを選択することは、システム性能を向上させ、開発サイクルを短縮するための重要なステップです。
将来、ロボット技術が発展し続けるにつれて、高性能、高集積、かつ導入しやすい駆動システムは、惑星探査、産業オートメーション、自律移動ロボティクスにおいてますます重要な役割を果たすようになります。
CubeMarsは、世界中のロボット開発者に信頼性の高い動力ソリューションを提供し、ロボットがより強力な動作能力と探査能力を実現できるよう支援することに取り組んでいます。