ユーザー登録

産業用ロボットアームからヒューマノイドロボットまで、上肢の可動性は、ロボットが複雑な作業を実行するための重要な基盤となっています。肩の挙上、肘の屈曲・伸展、手首の回転、エンドエフェクタによる把持など、あらゆる動作は複数の関節の精密な協調に依存しています。ロボットに人間の腕に近い柔軟な動きを実現させるには、適切な関節駆動モジュールを選定することが重要です。
関節モジュールは上肢ロボットの中核となる動力ユニットであり、その性能はロボットの負荷能力、動作速度、応答精度、そして全体的な構造設計に直接影響します。さまざまな関節の駆動要件を満たすため、モーターには適切な出力トルクと回転速度だけでなく、減速比、サイズ、重量、制御方式、連続運転能力も考慮する必要があります。
では、上肢ロボットの関節モジュールはどのように選定すればよいのでしょうか。肩関節、肘関節、手首関節では、それぞれどのようなパラメータを考慮すべきでしょうか。また、統合型駆動ソリューションと準ダイレクトドライブソリューションは、どのように選択すればよいのでしょうか。本記事では、関節構造や主要な性能パラメータから、CubeMars AK、AKA、AKEシリーズのパワーモジュールまで、さまざまなロボット関節に適した駆動ソリューションを解説します。
上肢ロボットは主に人間の腕の運動構造を模倣しており、一般的に肩関節、肘関節、手首関節などの部位で構成されています。関節によって担う動作が異なるため、必要とされる駆動能力や構造設計にも大きな違いがあります。
肩関節:大きな負荷と広い可動範囲への対応
肩関節は通常、腕の挙上、前後への振り動作、回転などを担います。上肢ロボットの中でも比較的広い可動範囲を持ち、負荷条件が複雑な関節の一つです。
ロボットアームを持ち上げたり、前方へ伸ばしたりする際、肩関節は上腕の構造を駆動するだけでなく、前腕、手首、エンドエフェクタ、および先端負荷によって発生するトルクにも耐える必要があります。
そのため、肩関節の駆動モジュールを選定する際には、出力トルク、連続運転能力、構造強度、放熱性能に特に注意する必要があります。また、駆動ユニット自体の重量も考慮しなければなりません。肩関節のモーター自体もロボットアームの負荷の一部となるためです。
肘関節:出力トルクと動作応答のバランス
肘関節は主に腕の屈曲・伸展を担い、通常は前腕とエンドエフェクタを駆動して、把持、搬送、位置決めなどの作業を行います。
肩関節と比較すると、肘関節の可動範囲は比較的限定されていますが、ロボットアームの姿勢によって負荷が変化します。例えば、腕を完全に伸ばした状態では、先端負荷と肘関節の間のモーメントアームが長くなり、必要な関節出力トルクが増加する可能性があります。
そのため、肘関節の選定では、前腕の長さ、先端負荷、動作速度、動的応答を総合的に考慮する必要があります。単一の姿勢における静的負荷だけで判断してはいけません。
手首関節:軽量化設計と制御精度を重視
手首関節は主にエンドエフェクタの姿勢を調整するために使用されます。一般的な動作には、ピッチング、偏向、回転などがあります。
手首関節は通常、ロボットアームの先端に配置されるため、その駆動ユニットの重量は前腕と肘関節にかかる負荷にも影響します。そのため、必要なトルクと回転速度を満たすだけでなく、手首関節の選定ではモーターのサイズ、重量、応答速度、制御精度も考慮する必要があります。
精密把持、組立作業、または人間とロボットのインタラクションを必要とするロボットでは、手首関節にも作業要件に適した動作制御能力が求められます。
全体構造の観点から見ると、上肢ロボットの各関節は独立して動作するわけではありません。肩関節の動きは肘関節と手首関節の位置を変化させ、肘関節の動きも先端負荷が他の関節に加えるトルクに影響します。そのため、関節モジュールの選定では、ロボットアーム全体の構造と動作パターンを組み合わせて評価する必要があります。
関節モジュールの技術仕様は、ロボットが実行できる動作の種類を決定します。上肢ロボットでは、出力トルク、回転速度、減速比、サイズと重量、制御方式、放熱能力、機械的性能が、選定時に考慮すべき重要な要素となります。
1. 出力トルク
トルクは、関節の駆動能力を測定する重要なパラメータです。関節がアーム構造と先端負荷を駆動し、指定された動作を実行できるかどうかを決定します。
実際の用途では、定格トルクとピークトルクを区別する必要があります。定格トルクは一般的に、指定された動作条件下でモーターが連続的に出力できる能力を評価するために使用されます。一方、ピークトルクは主に、短時間の加速、起動、または瞬間的な負荷変動に対応するために使用されます。
例えば、上肢ロボットが腕を上げた姿勢を長時間維持する必要がある場合、関節モジュールの連続出力能力に特に注意する必要があります。ピークトルクだけで要件を満たしているかどうかを判断してはいけません。
トルクを推定する際には、まず負荷質量とモーメントアームの長さに基づいて静的トルクを計算できます。
T=m\times g\times L
ここで:
(L) は負荷の重心から関節の回転軸までの距離を表します。
例えば、ロボットアームの先端に 2 kg の負荷があり、負荷の重心と関節の回転軸との距離が 0.25 m であると仮定します。この場合、静的トルクは次のようになります。
T=2\times9.81\times0.25=4.905\ N\cdot m
これは、関節が少なくとも約 4.905 N·m の静的負荷トルクに打ち勝つ必要があることを意味します。実際の選定では、ロボットアーム自体の重量、動作加速度、摩擦損失、動的衝撃などの要素も考慮し、適切な設計マージンを確保する必要があります。
また、動的動作中には、関節は慣性によって発生するトルクにも打ち勝つ必要があります。回転運動の場合、次の関係式を使用して初期推定を行うことができます。
T_{\text{dynamic}}=J\times\alpha
ここで、(J) は慣性モーメント、(\alpha) は角加速度を表します。
したがって、関節の実際の駆動要件は、一般的に静的負荷トルク、動的慣性トルク、およびその他の抵抗力を総合的に考慮して計算する必要があります。
2. 出力回転速度
出力回転速度は、上肢ロボットの関節の動作速度を決定します。関節によって動作頻度や可動範囲が異なるため、必要な回転速度も異なります。
例えば、肩関節は比較的広い範囲で挙上や回転を行う必要があり、肘関節は作業要件に応じて屈曲・伸展を行う必要があります。一方、手首関節では、頻繁かつ細かな姿勢調整が求められる場合があります。
選定時には、関節の最大角速度、可動範囲、動作サイクルに基づいて必要な出力回転速度を決定する必要があります。また、異なる負荷条件下におけるモーターの実際の回転速度にも注意を払う必要があります。
モーターの無負荷回転速度は、実際の動作回転速度を意味するものではないことに注意が必要です。モーターが負荷状態で動作すると、その回転速度は出力トルク、電源条件、制御戦略などの要因によって影響を受けます。そのため、製品のトルク・回転速度特性に基づいて評価する必要があります。
3. 減速比
減速比は関節モジュールの出力トルクと回転速度に影響するため、ロボット関節の駆動設計における重要なパラメータです。
モーターと減速機構を組み合わせた駆動システムでは、減速機構によって出力回転速度を低下させる一方、出力トルクを増加させることができます。一般的に、減速比が高いほど出力端での理論的なトルク増幅効果は大きくなりますが、それに応じて出力回転速度は低下します。
上肢ロボットでは、肩関節と肘関節は通常、負荷能力と動作速度のバランスを取る必要があります。そのため、実際の動作要件に応じて適切な減速比を選択する必要があります。手首関節については、動作精度、応答速度、利用可能な構造スペースを考慮して判断する必要があります。
減速比は高ければ高いほどよいというわけではありません。減速比が高すぎると、関節の動作速度や動的応答に影響を与える可能性があり、伝達構造の複雑さも増す場合があります。そのため、出力トルク、回転速度、制御性能のバランスを取る必要があります。
4. モーターのサイズと重量
上肢ロボットでは通常、限られた構造スペースの中に複数の関節駆動ユニットを組み込む必要があります。そのため、モーターの寸法と重量はロボットアーム全体の設計に直接影響します。
これは特に手首関節で重要です。駆動ユニットの重量が、前段の関節に追加負荷として加わるためです。例えば、手首モーターはエンドエフェクタを駆動するだけでなく、前腕と肘関節にかかる負荷も増加させます。
手首の駆動ユニットが重すぎると、肘関節と肩関節に必要なトルクがさらに増加し、ロボットアーム全体の動作効率に影響する可能性があります。
そのため、トルクと回転速度の要件を満たしながら、関節モジュールのサイズと重量は可能な限り抑える必要があります。また、ロボットアームの取り付け構造、軸方向のスペース、接続方法に基づいて総合的に評価する必要があります。
5. 制御方式とフィードバック機能
上肢ロボットでは通常、複数の関節を協調して動作させる必要があります。そのため、駆動ユニットの制御方式とフィードバック機能も同様に重要です。
実際の用途で一般的な制御要件には、位置制御、速度制御、トルク制御があります。位置制御は主に関節角度の位置決めに使用され、速度制御は関節の動作速度を調整するために使用されます。また、トルク制御は負荷調整やコンプライアント動作の実現に役立ちます。
さらに、エンコーダなどのフィードバックデバイスは、制御システムがモーターまたは関節の動作状態を取得するのに役立ち、閉ループ制御のためのデータを提供します。
多関節システムでは、駆動ユニットの通信インターフェース、制御プロトコル、パラメータ設定、複数モーターの協調制御能力にも注意する必要があります。関節モジュールを選定する際には、その制御インターフェースがロボットのメイン制御システムと互換性があるかどうかを確認する必要があります。
6. 放熱性能と連続運転性能
長時間の運転中、上肢ロボットの関節モーターは継続的に負荷を受け、発熱する可能性があります。放熱が不十分な場合、モーター温度が徐々に上昇し、連続出力能力やシステムの動作安定性に影響を与える可能性があります。
そのため、選定時にはピークトルクだけでなく、定格条件下での連続運転能力や、実際の取り付け構造内におけるモーターの放熱条件も評価する必要があります。
姿勢を長時間維持する必要があるロボット、頻繁に起動するロボット、または連続動作を行うロボットでは、デューティサイクル、負荷変動、設置環境と組み合わせて、モーターの熱性能を評価する必要があります。
7. 機械的性能と伝達精度
電気的なパラメータに加えて、関節モジュールの機械的性能もロボットの動作性能に影響します。
精密な位置決めが必要な上肢ロボットでは、伝達バックラッシ、ねじり剛性、構造強度を考慮する価値があります。伝達バックラッシは関節が逆方向に動く際の位置精度に影響する可能性があり、ねじり剛性は負荷がかかったときの関節の変形に影響します。
ロボットが精密作業、繰り返し位置決め、または人間とロボットの協働作業を行う必要がある場合、実際の精度要件に応じて駆動ユニットの機械的性能を評価する必要があります。
各種パラメータを理解した後は、具体的な関節位置に駆動モジュールを適合させる必要があります。上肢ロボットの各関節は、負荷、可動範囲、取り付け条件が異なります。そのため、関節ごとに適した選定方法を採用する必要があります。
ロボットが多自由度の肩関節動作を実現する必要がある場合は、複数の駆動ユニットの空間配置と協調制御も考慮する必要があります。駆動モジュールは、個々の関節の動力要件を満たすだけでなく、肩部全体の機械構造にも適合しなければなりません。
選定時には、実際の負荷に基づいて必要な関節トルクを計算し、異なる回転速度におけるモジュールの出力能力を評価する必要があります。把持、搬送、操作作業を頻繁に行うロボットでは、駆動システムの動的応答と伝達安定性にも注意を払う必要があります。
手首関節は通常、上肢の先端に取り付けられており、その重量は先端負荷能力と運動慣性に直接影響します。そのため、手首の駆動モジュールは、出力能力が要件を満たすことを前提に、サイズと重量をできるだけ抑える必要があります。
関節駆動の要件は固定されていないことに注意が必要です。同じ関節位置であっても、ロボットの構造、負荷、動作タスクによって大きな違いが生じる可能性があります。実際の選定では、関節の動力学計算とロボット全体のテスト結果に基づいて判断する必要があります。
上肢ロボットの関節駆動ソリューションは、一般的に統合型駆動ソリューションと分離型駆動ソリューションの2種類に分けられます。それぞれ構造設計、システム統合、メンテナンス方法において異なる特徴があります。
分離型駆動ソリューションは通常、モーター、減速機、ドライバー、エンコーダなどの個別のコンポーネントで構成されます。開発者は実際の要件に応じて異なるコンポーネントを選択し、それぞれを個別に構成できます。この方式は設計の自由度が高く、特殊な構造要件を持つロボットプロジェクトや、駆動システムの高度なカスタマイズが必要なプロジェクトに適しています。
ただし、分離型ソリューションでは、より多くの機械的接続、電気的接続、制御インターフェースを処理する必要があります。複数のコンポーネントの適合やデバッグによって、システム統合の作業量が増加し、より多くの取り付けスペースを占有する可能性があります。
統合型関節モジュールは、モーター、減速機構、ドライバー、フィードバック要素などのコンポーネントを、比較的コンパクトな構造にまとめたものです。これにより、外部接続やシステム配線を減らし、機械構造の設計と取り付けの複雑さを軽減できます。
複数の関節駆動ユニットを組み込む必要がある上肢ロボットでは、統合型ソリューションによってシステム構造を簡素化し、全体的な統合効率を向上させることができます。ただし、実際に適しているかどうかは、出力性能、取り付けインターフェース、制御プロトコル、放熱条件に基づいて判断する必要があります。
| 比較項目 | 分離型駆動ソリューション | 統合型関節モジュール |
構造構成 | モーター、減速機、ドライバーなどのコンポーネントを個別に構成 | 複数の駆動コンポーネントを単一のモジュールに統合 |
設計の柔軟性 | コンポーネントの選択と構成の自由度が高い | 既存製品の仕様に基づいて選定する必要がある |
取り付けスペース | 通常、複数のコンポーネントを取り付けるためのスペースが必要 | 比較的コンパクトな構造 |
システム統合 | 複数のコンポーネント間の接続処理が必要 | 外部接続の削減に役立つ |
デバッグ作業 | 関連コンポーネントを個別に構成・デバッグする必要がある | 統合ドライバーの制御方式に応じて設定可能 |
適した用途 | 高度にカスタマイズされた駆動システム | コンパクトな構造と高い統合効率を必要とするロボット |
したがって、プロジェクトに高度なカスタマイズ要件があり、開発チームがモーター、減速機、ドライバーを個別に構成したい場合は、分離型ソリューションを検討できます。一方、構造のコンパクトさ、取り付け効率、駆動システムの統合をより重視する場合は、統合型関節モジュールを優先的に評価できます。
上肢ロボットの種類によって、関節駆動における設計上の優先事項は異なります。ヒューマノイドロボットは、複数の関節を通じて人間の腕に近い動作を実現する必要があり、動力出力、動的応答、複数関節の協調を重視します。一方、外骨格ロボットは人間の動きと連動して動作する必要があるため、ウェアラブル構造、人間とロボットの協調、全体的なアシスト駆動体験をより重視します。
これら2種類の用途の要件に対応するため、CubeMarsはAKシリーズとAKEシリーズの製品を提供しています。それぞれ、ヒューマノイドロボットと外骨格ロボットの関節駆動ソリューションにおける主要な製品選定の方向性となります。
ヒューマノイドロボット:CubeMars AKシリーズ
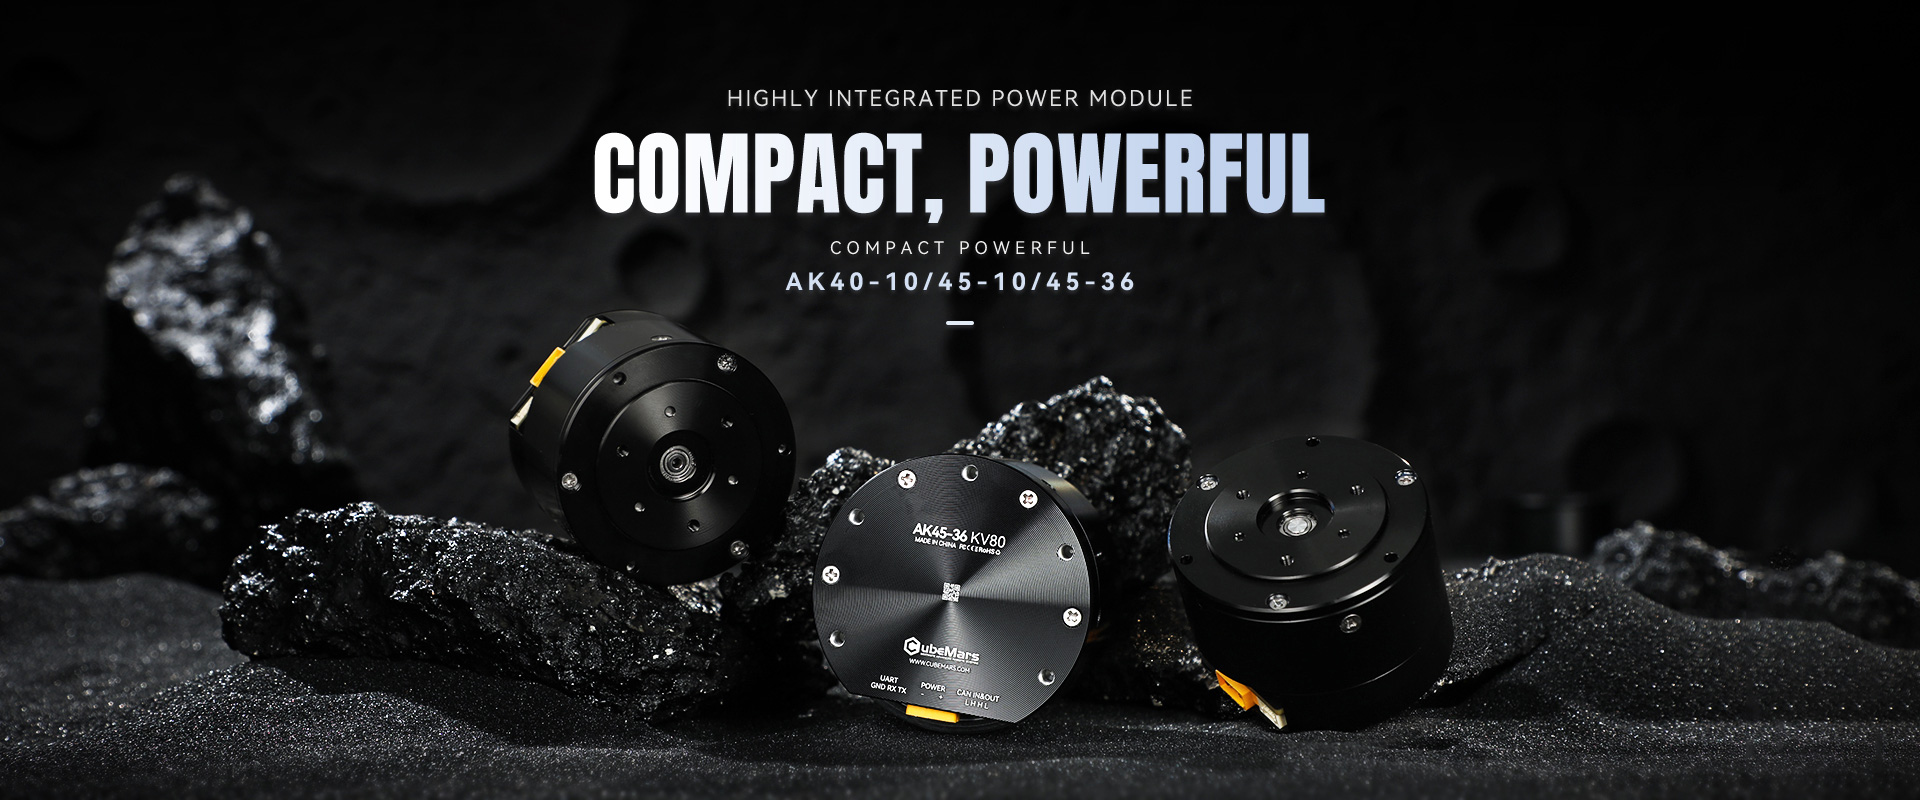
ヒューマノイドロボットの上肢には通常、肩、肘、手首など複数の可動関節が含まれています。これらの関節は、腕の挙上、肘の屈曲、回転、把持、物体の操作などの動作を実行する必要があります。各関節は互いに協調して動作する必要があるため、駆動システムには十分な動力だけでなく、構造統合と動作制御への配慮も求められます。
CubeMars AKシリーズは統合型ロボットアクチュエータであり、ヒューマノイドロボットの関節駆動における主要な選定候補となります。このシリーズは、モーター、減速機構、駆動制御などの機能を関節モジュールに統合しており、駆動システムの機械的・電気的統合を簡素化するのに役立ちます。
具体的な用途では、肩、肘、手首の各関節の負荷要件に応じて、異なるAKシリーズのモデルを選択できます。肩関節では、モジュールの連続トルクとピークトルクを慎重に評価する必要があります。肘関節では、前腕の負荷と動作速度に基づいて適合させます。手首関節では、製品の寸法、重量、先端動作の要件により注意を払う必要があります。
各関節の動力性能に加えて、通信インターフェース、制御プロトコル、エンコーダフィードバック、複数関節の協調制御など、複数のAKシリーズ駆動ユニットとロボット制御システム間の連携も考慮する必要があります。
したがって、ヒューマノイドロボットにAKシリーズを適用する際は、すべての関節に同じモデルを使用するのではなく、具体的なロボット構造、関節の自由度、負荷条件、制御システムに基づいてモデルを選定する必要があります。
外骨格ロボット:CubeMars AKEシリーズ
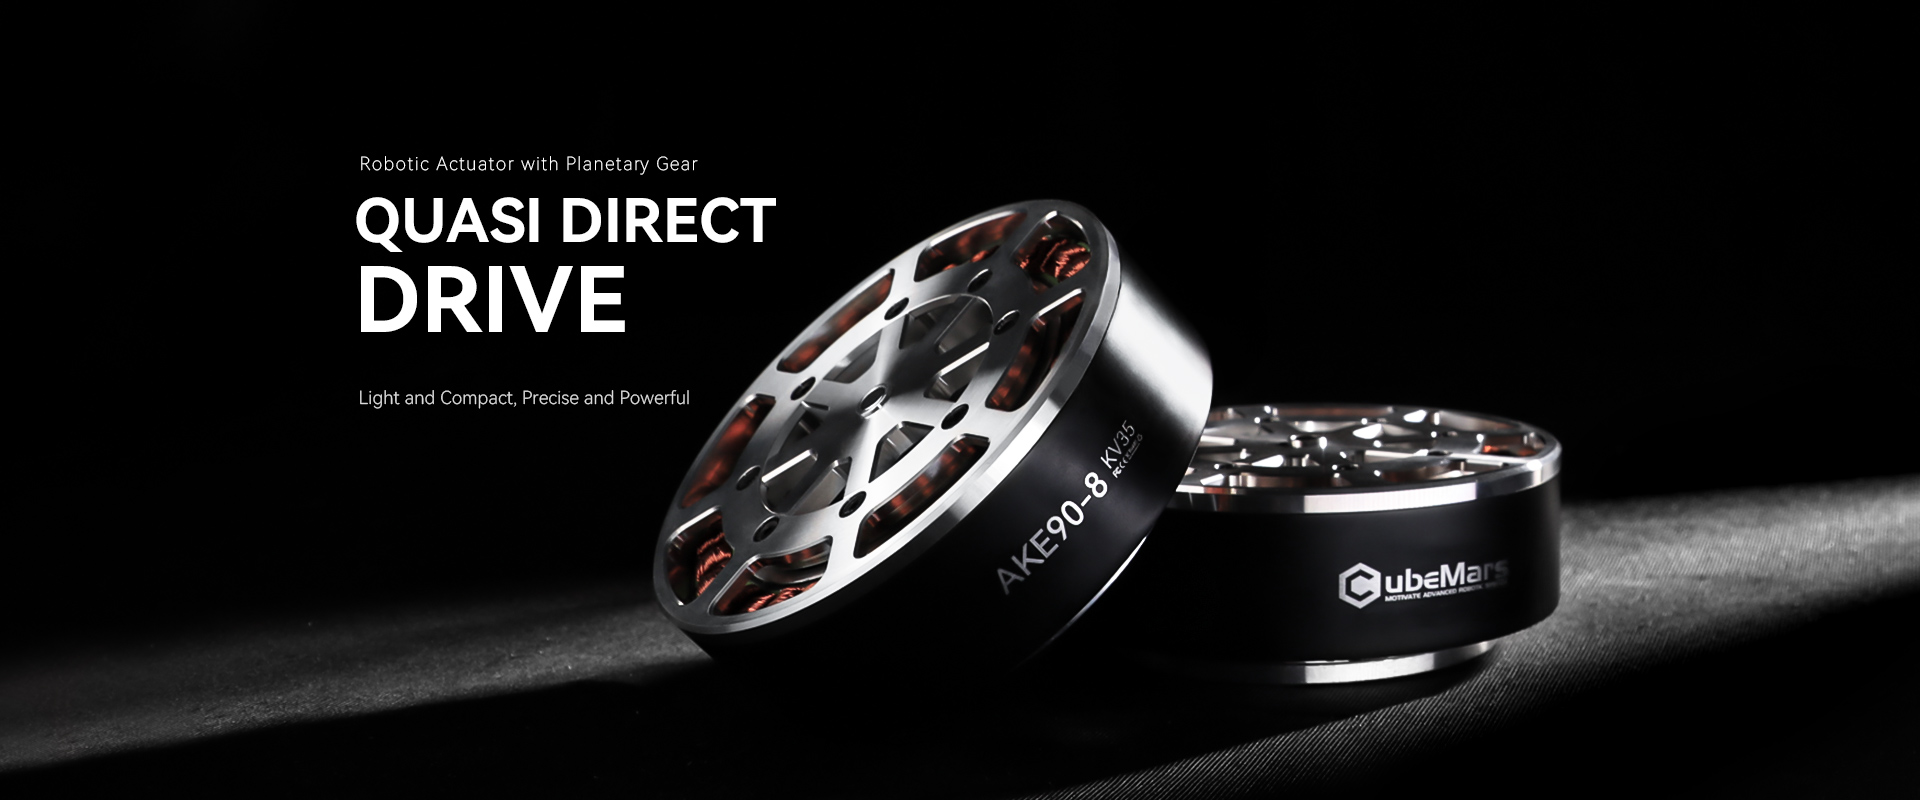
外骨格ロボットとヒューマノイドロボットの最大の違いは、駆動システムが人体と一緒に動作する必要があることです。上肢外骨格は通常、肩、肘、手首の動作を補助するために使用され、挙上や屈曲・伸展などの動作を支援します。これにより、装着者の動作負担の一部を軽減したり、特定の補助タスクを実行したりできます。
従来のロボット関節と比較して、外骨格関節の設計では、駆動能力だけでなく、人間とロボットの動作協調、関節軸の位置合わせ、装着時の快適性、システム全体の重量も考慮する必要があります。駆動モジュールは補助力を提供しながら、人体の自然な動きをできるだけ妨げないようにする必要があります。
CubeMars AKEシリーズは準ダイレクトドライブ(QDD)モーターであり、外骨格ロボットの関節駆動における主要な選定候補となります。比較的低い減速比を採用した伝達設計により、準ダイレクトドライブ設計は出力能力、動的応答、バックドライバビリティのバランスを実現します。そのため、人間とロボットのインタラクションやコンプライアント動作を重視する用途に適しています。
上肢外骨格プロジェクトでは、肩や肘などの関節のアシスト要件に応じて、出力トルク、回転速度、寸法、重量の観点から異なるAKEシリーズのモデルを評価できます。
実際の設計では、肩のアシスト関節は、装着者の腕の重量、補助対象の負荷、可動範囲に基づいて駆動能力を決定する必要があります。肘のアシスト関節は、前腕の重量、先端負荷、目標動作速度に応じて適合させる必要があります。
さらに、外骨格ロボットでは、人間とロボットのインタラクションにおける安全性を十分に考慮する必要があります。駆動システムはセンサー、制御アルゴリズム、機械的なリミット構造と連携し、人間の動きや実際の要件に応じてアシスト出力を調整する必要があります。これにより、駆動応答の不一致によって装着時の体験に悪影響が生じることを防ぎます。
したがって、外骨格ロボット向けのAKEシリーズの選定では、ウェアラブル構造、アシストトルク、バックドライバビリティ、連続運転能力を重視し、具体的な用途シナリオと組み合わせて検証する必要があります。
AKシリーズとAKEシリーズ:用途に応じた選び方
AKシリーズとAKEシリーズはいずれもロボット関節の駆動に使用できますが、製品構造と駆動設計の考え方は異なります。AKシリーズは統合型アクチュエータ設計を採用し、AKEシリーズは準ダイレクトドライブ(QDD)設計を採用しています。上肢ロボットプロジェクトでは、ロボットの種類、関節のタスク、システム統合要件に基づいて選定する必要があります。
| 比較項目 | CubeMars AKシリーズ | CubeMars AKEシリーズ |
| 製品の位置付け | 統合型ロボットアクチュエータ | 準ダイレクトドライブ(QDD)モーター |
| 構造上の特徴 | モーター、減速機構、駆動制御などの機能を統合 | 低減速比の伝達設計により、動力出力とバックドライバビリティのバランスを実現 |
| 本記事で主に推奨する用途 | ヒューマノイドロボット | 外骨格ロボット |
| 駆動設計における優先事項 | 関節の動力出力、システム統合、複数関節の協調 | 動的応答、バックドライバビリティ、コンプライアントなインタラクション |
| 選定時の考慮事項 | 定格トルク、ピークトルク、回転速度、取り付けスペース、制御方式 | アシストトルク、バックドライバビリティ、製品重量、ウェアラブル機器への適合性 |
| 代表的な用途に関する考慮事項 | 肩、肘、手首などのロボット関節 | 肩や肘など、人間の動作を補助する関節 |
製品構造の面では、CubeMars AKシリーズは高度に統合された設計を採用しており、関節駆動システムを簡素化し、周辺コンポーネントの統合の複雑さを軽減したいヒューマノイドロボットプロジェクトに適しています。複数関節の協調動作が必要なロボットでは、各関節の負荷と動作要件に応じて適切なAKシリーズのモデルを選択できます。
AKEシリーズは準ダイレクトドライブ設計を採用しています。低減速比の伝達方式により、駆動システムのバックドライバビリティと動的応答の向上に役立ちます。外骨格ロボットでは、これらの特性によって、駆動出力と人間の動きとの協調を設計者が評価しやすくなります。
したがって、ヒューマノイドロボットプロジェクトではCubeMars AKシリーズを優先的に評価でき、上肢外骨格プロジェクトではCubeMars AKEシリーズを優先的に評価できます。ただし、これらは本記事で取り上げる2種類の用途に対する製品推奨の方向性です。各シリーズが対応する用途にしか使用できないという意味ではありません。最終的な選定は、具体的なモデルの性能仕様、機械構造、制御要件、実際の動作条件に基づいて行う必要があります。
選定効率を高めるために、用途要件の確認から製品検証まで、以下の順序で進めることができます。
まず、上肢ロボットの主な用途を決定します。例えば、産業用把持、マテリアルハンドリング、リハビリテーショントレーニング、科学研究実験、人間とロボットの協働などです。用途シナリオによって、負荷能力、動作速度、制御精度、安全性能に対する要件は異なります。
ロボットアームの構造に基づいて、肩、肘、手首の各関節の動作方向、可動範囲、最大角速度、動作サイクルを決定します。同時に、各関節が姿勢を長時間維持する必要があるか、頻繁な起動・停止や急加速・急減速を伴うかどうかも明確にします。
ロボットアーム自体の重量、先端負荷、各コンポーネントの重心位置、動作姿勢に基づいて、各関節に必要な静的トルクと動的トルクを計算します。複雑な動作タスクについては、動力学モデルと組み合わせてさらに分析する必要があります。
ステップ4:モーターと減速機構のパラメータを決定する
関節のトルクと回転速度の要件に基づいて、適切なモーターと減速比を選択します。定格トルクとピークトルクに加えて、実際の動作範囲におけるモーターの出力能力も評価する必要があります。
候補となる駆動モジュールを機械構造設計に組み込み、取り付けスペース、接続インターフェース、軸方向の長さ、ケーブル配線、メンテナンススペースを確認します。同時に、ドライバーとロボット制御システム間の通信互換性も確認します。
初期選定が完了したら、関節の実際の動作性能を検証するために試作機のテストを実施します。主なテスト項目には、負荷能力、動作速度、位置決め精度、温度上昇、連続運転能力、複数関節の協調動作が含まれます。その後、テスト結果に応じてモーターのモデルまたは伝達方式を調整します。
ピークトルクは通常、短時間の出力能力を示すものであり、モーターが長期間にわたって耐えられる負荷を直接表すものではありません。姿勢を継続的に維持したり、連続動作を行ったりする必要がある上肢ロボットでは、定格トルク、デューティサイクル、温度上昇性能を慎重に評価する必要があります。
上腕、前腕、接続部品、エンドエフェクタはいずれも関節に負荷を与えます。特に腕を伸ばした状態では、構造部品の重力によって大きなトルクが発生する可能性があります。そのため、先端負荷の質量だけを基準に選定してはいけません。
減速比を高くすると出力トルクの増加に役立ちますが、同時に出力回転速度が低下し、システムの動的応答に影響する可能性があります。実際の動作速度と負荷要件に応じて、適切な減速比を選択する必要があります。
ある関節の駆動ユニットの重量は、前段の関節に追加負荷として加わる可能性があります。特に手首モーターは、その重量が前腕と肘関節の駆動要件に影響するため、重要です。そのため、ロボットアーム全体の視点から選定を評価する必要があります。
モーターがトルクと回転速度の要件を満たしていても、通信インターフェース、制御プロトコル、フィードバック方式に互換性がなければ、開発やデバッグの難易度が高くなる可能性があります。そのため、選定の初期段階で駆動ユニットと制御システムの互換性を確認する必要があります。
AK、AKA、AKEシリーズには、さまざまなモデルと仕様があります。肩、肘、手首の各関節に適しているかどうかは、シリーズ名だけでは判断できません。正しい方法は、具体的なモデルの技術仕様、機械構造、実際の負荷に基づいて製品を選定することです。
上肢ロボットの関節モジュール選定は、モーターのトルク、回転速度、寸法を単純に比較するだけではありません。機械構造、負荷能力、動作性能、システム統合を総合的に考慮する必要があるプロセスです。肩、肘、手首の各関節は異なる動作タスクを担っており、駆動要件にも大きな違いがあります。各関節の動作特性を十分に理解して初めて、ロボット全体の設計に適合した駆動ソリューションを選択できます。
まず、ロボットの実際の用途シナリオから検討を始め、関節の負荷、可動範囲、最大速度、デューティサイクルを明確にする必要があります。肩関節と肘関節では、ロボットアーム自体の重量、先端負荷、さまざまな動作姿勢で発生するトルクに特に注意する必要があります。手首関節では、駆動能力の要件を満たすことに加えて、モーターのサイズ、重量、制御精度にも特に注意を払う必要があります。同時に、個々の駆動ユニットが重すぎることで他の関節の負担が増加しないよう、各関節間の負荷伝達関係も考慮しなければなりません。
次に、具体的な動作条件に基づいて、関節モジュールの主要な性能を評価する必要があります。定格トルクは駆動ユニットの連続出力能力を決定し、ピークトルクは短時間に必要となる最大出力を評価するために使用されます。出力回転速度と減速比は、関節の動作速度と動力性能に影響します。さらに、制御方式、エンコーダフィードバック、放熱能力、伝達バックラッシ、ねじり剛性などの要素も、実際の動作におけるロボットの安定性、応答速度、動作精度に影響します。そのため、単一のパラメータだけでモーターの適合性を判断することはできません。実際の動作条件全体と組み合わせて総合的に比較する必要があります。
駆動ソリューションの面では、統合型関節モジュールは複数の駆動コンポーネントを比較的コンパクトな構造にまとめることで、外部接続とシステム統合の作業量を減らすのに役立ちます。一方、分離型駆動ソリューションは構成の自由度が高く、駆動システムの個別設計やカスタマイズが必要なプロジェクトにより適しています。開発者は、機械構造、取り付けスペース、制御要件、開発リソースに応じて、より適切なソリューションを選択できます。
上肢ロボット、ロボットアーム、多関節ロボットシステムを開発するチームにとって、CubeMars AK、AKA、AKEシリーズは、関節駆動の選定における製品参考情報となります。シリーズや具体的なモデルによって、構造設計、伝達方式、性能仕様は異なります。AKシリーズとAKAシリーズは、各モデルの出力能力と取り付け仕様に基づいて評価でき、AKEシリーズは準ダイレクトドライブソリューションにおける動的応答とトルク制御の要件と組み合わせて検討できます。実際の用途では、製品データシートに記載された定格トルク、ピークトルク、回転速度、減速比、寸法、重量、制御インターフェースなどのパラメータを参考に、肩、肘、手首の各関節の要件に応じて製品を選定する必要があります。
最後に、理論計算は選定の出発点にすぎません。実際のテストも同様に重要です。初期のモデル適合が完了した後も、実際の負荷条件下における関節の動作性能を評価するために、試作機による検証が必要です。確認すべき主な項目には、連続出力能力、動的応答、温度上昇、位置決め精度、複数関節の協調制御性能が含まれます。その後、テスト結果に基づいて駆動構成をさらに最適化します。
全体として、適切な上肢ロボット関節モジュールの選定では、出力性能、構造寸法、システム全体の重量、制御能力、システム統合のバランスを取る必要があります。各関節の実際の要件に応じて適切な駆動製品を選択することは、ロボットアームの動作性能を向上させるだけでなく、システム開発と統合の難易度を軽減し、その後の機能拡張やロボット性能の最適化に向けた確かな基盤を築くことにもつながります。


