Cubemars - 17年電機メーカー info@cubemars.com +86 13755649079
日本語
English
中文简体
日本語
Deutsch
Français
한국어
Español
Pусский
Quick Registration
ユーザー登録


素晴らしい共有

大荷重対応の足式ロボット設計:R100(最大トルク11Nm 達成)

CubeMars / Aug 21,2023

Rシリーズ外転力トルクモーターR100は、内蔵ホールセンサーを搭載し、電気角度は120±20℃です。R100の特別な放熱設計は、超薄ステーターエンドカバーと高導熱比のシリコンパッドを採用しており、全体の取り付け高さを低くしながら、機体の放熱機能も実現し、安心して運転できます。


減速器の取り付けに関して、私たちはローターエンドカバーに取り付け孔を設けており、顧客は対応するハーモニック減速器やフランジを介して他のタイプの減速器を直接取り付けることができ、より大きなトルクの要求に応えることができます。


R100は出線プラグデザインを採用し、従来の冗長な配線を排除して、インストールを最適化し、簡単で便利に、複雑なものをシンプルにしました。


外転力トルクモーターR100は低歯隙トルクと低回転慣性を持っています。歩行、ジャンプ、走行、またはさまざまな姿勢においても、安定した動作が求められます!


R100は生まれながらにして強靭で、パワフルであり、大きな荷重を持つ足式ロボットの設計に最適です。より大きなトルク(2.3-11Nm)と、より安定性を提供します。
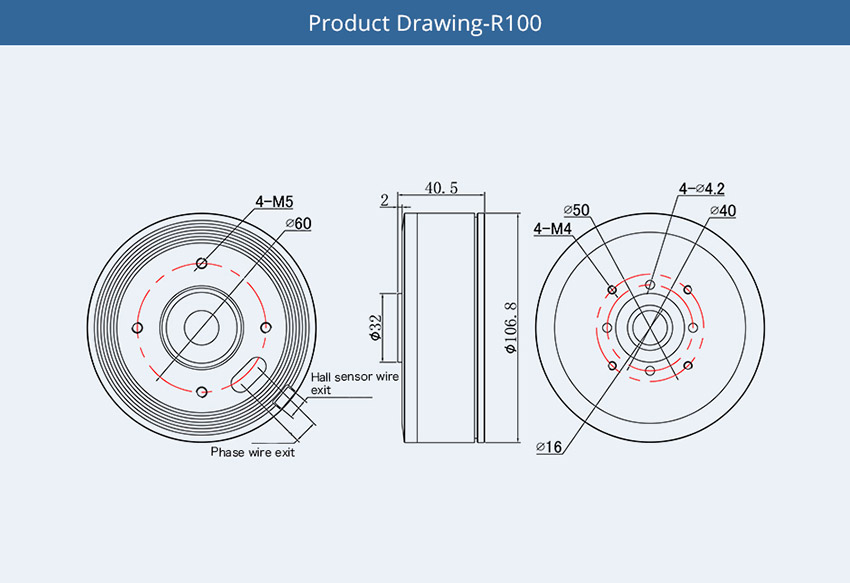

Product Drawing-R100

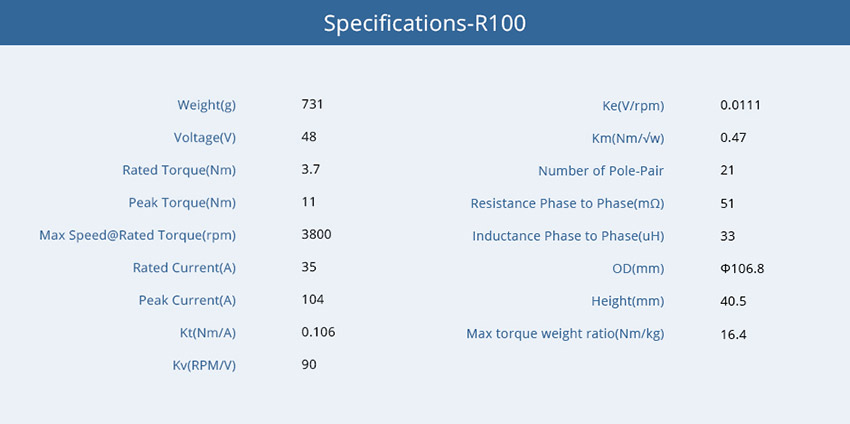
Specifications-R100

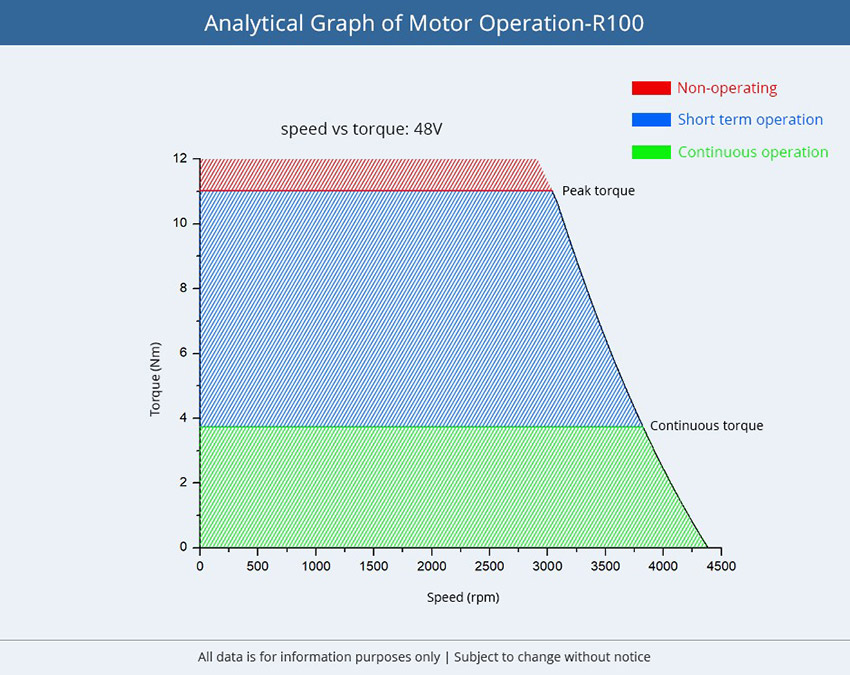
Analytical Graph of Motor Operation-R100


関連記事
ダンス動作の学習による人間環境におけるヒューマノイドロボットとの協働の強化
カリフォルニア大学サンディエゴ校のエンジニアは、様々な地形で安定した歩行を維持しながら、簡単なダンスや手を振る、ハイタッチ、ハグなどのジェスチャーを含む様々な表現動作を簡単に学習し、実行できるようにロボットを訓練することに成功し、ヒューマノイド・ロボットの分野で大きな進歩を遂げた。
Sep 20,2024
ロボットアクチュエータで壁を登るロボット犬、50倍高速化!
東京大学のJSK研究室が再び目覚ましいブレークスルーを成し遂げました。四足歩行ロボット「KLEIYN」は、四足ロボットが二次元平面から三次元空間へと移行する無限の可能性を示しています。
Sep 02,2025
エクソスケルトン用モーターが上肢技術のブレークスルーを実現
フィードフォワード制御によるエクソスケルトンモーターが、上肢ロボティクスにおけるアクティブ重力補償を可能にしました。CubeMarsの高トルクモーターは外部センサーを不要とし、軽量でレスポンス性に優れたウェアラブル技術を実現します。
Nov 21,2025
コメントする
ユーザー名
匿名
E-mail *
名字 *
電話
内容
検証コード
captcha
システムウィンドウ
システムウィンドウ
ログインしていません
ログイン
ユーザー登録
パスワード忘れ?
システムウィンドウ